Blog

Bericht Startkampagne VEROX II

Am Samstag, den 16.05.2026, haben wir unsere von einem Feststoffmotor angetriebene Rakete VEROX zum zweiten Mal erfolgreich gestartet. Die Kampagne VEROX II hatte zum Ziel, den auf Basis unseres eigenen Elektronikstandards PoC selbst entwickelten Flugcomputer Flightmaster erneut zu testen. Bereits beim ersten VEROX Start ein Jahr zuvor wurde dieser ein erstes Mal getestet.

Den Flugcomputer entwickeln wir im Rahmen unseres Projekts Dorado. Dort arbeiten wir an einer deutlich größeren Rakete, die von Ethanol und flüssigem Sauerstoff angetrieben wird. Ziel ist es, unseren eigenen Flugcomputer als einen von zwei Flugcomputern während des Flugs zu verwenden. Die wichtigste Funktion ist das Erkennen des Apogäums (des höchsten Punkts der Flugbahn) und das darauf folgende Auswerfen des Bremsfallschirms. Später wird in einer geringeren Höhe der Hauptfallschirm ausgeworfen. Zudem soll unser Flugcomputer Telemetriedaten senden, um den Erfolg des Starts aus der Ferne verifizieren zu können und um eine genaue Position für die Bergung nach der Landung zu haben. Für die Ausführung dieser Aufgaben hat der Flugcomputer folgende Sensoren: 3 GNSS-Antennen, 1 Drucksensor, 1 Beschleunigungssensor, 1 Gyroskop. Um eine möglichst akkurate Schätzung der realen Position und Geschwindigkeit der Rakete zu erhalten, verschmilzt der Computer die Daten der Sensoren mittels eines Kalman-Filters.

Vorbereitungen

Der Fokus des diesjährigen Tests war die seit dem letzten Jahr verbesserte Software. Zu den Verbesserungen zählen die zusätzliche Integration des Beschleunigungssensors, des Gyroskops und des Luftdrucksensors. Dies führt dazu, dass die Fusion der Daten im Kalman-Filter deutlich komplexer ist. Für korrekte Werte ist nun zusätzlich die Bestimmung der Lage der Rakete erforderlich. Letztendlich sollen aber so zuverlässigere Daten errechnet werden. Zusätzlich wurde erstmals eine Ereigniserkennung für den Start, das Apogäum und den Hauptfallschirmauswurfpunkt vorgenommen, wie sie auch bei Dorado vorgesehen ist. Mit der neuen Möglichkeit, eine Verbindung zum Flugcomputer auf der Startrampe mittels WLAN aufzubauen, sollte eine neu entwickelte Startprozedur getestet werden, die zur Bestimmung der Lage der Rakete notwendig ist. Außerdem ist es nun möglich, etwaige Komplikationen bei der Kalibration auf der Startrampe zu erkennen und diese zu beheben. Diese Möglichkeit ist besonders relevant, weil damit ein Problem beim letzten VEROX-Start vermieden worden wäre. Als letzte Neuerung sollte ebenfalls das Antennenmodul zum Senden der Telemetrie getestet werden. Das Senden und Empfangen dieser Daten bildet eine wichtige Anforderung an unsere Dorado-Rakete, da so deren Gesundheitszustand beim Flug live überwacht werden kann. Sicherheitshalber werden zusätzlich alle Daten gespeichert, um eine tiefgründige Auswertung zu ermöglichen.

Die Vorbereitungen des Starts begannen bereits Wochen vorher. Erster Arbeitspunkt war die Klärung der Finanzierung des Feststoffmotors beim StuRa der TU Dresden, ohne welchen ein Start nicht möglich gewesen wäre.

Anschließend wurden die erstmals eingesetzten STAR-eigenen Fallschirme final genäht und erste Integrationstests der Elektroniksektion in der Rakete vorgenommen. Um die Arbeitslast während der Kampagne zu verringern, haben wir uns bereits eine Woche vorher getroffen und den Auswurf der Fallschirme mittels kleiner Pyroladungen getestet. Für eine erfolgreiche Recovery sind diese Tests entscheidend, da sichergegangen werden muss, dass sich die Raketenteile auch sicher im Flug trennen werden. Dabei haben wir in mehreren Versuchen die Menge Schwarzpulver ermittelt, die nötig ist, um eine sichere Trennung zu garantieren. Sämtliche Arbeiten mit Schwarzpulver und später auch mit dem Feststoffmotor erfolgten in Zusammenarbeit mit Torsten, der eine Berechtigung im Umgang mit diesen Stoffen hat. Torsten hat uns bereits letztes Jahr bei VEROX unterstützt und war auch dieses Jahr mit seiner jahrelangen Erfahrung im Bereich der Modellraketen wieder eine große Hilfe.
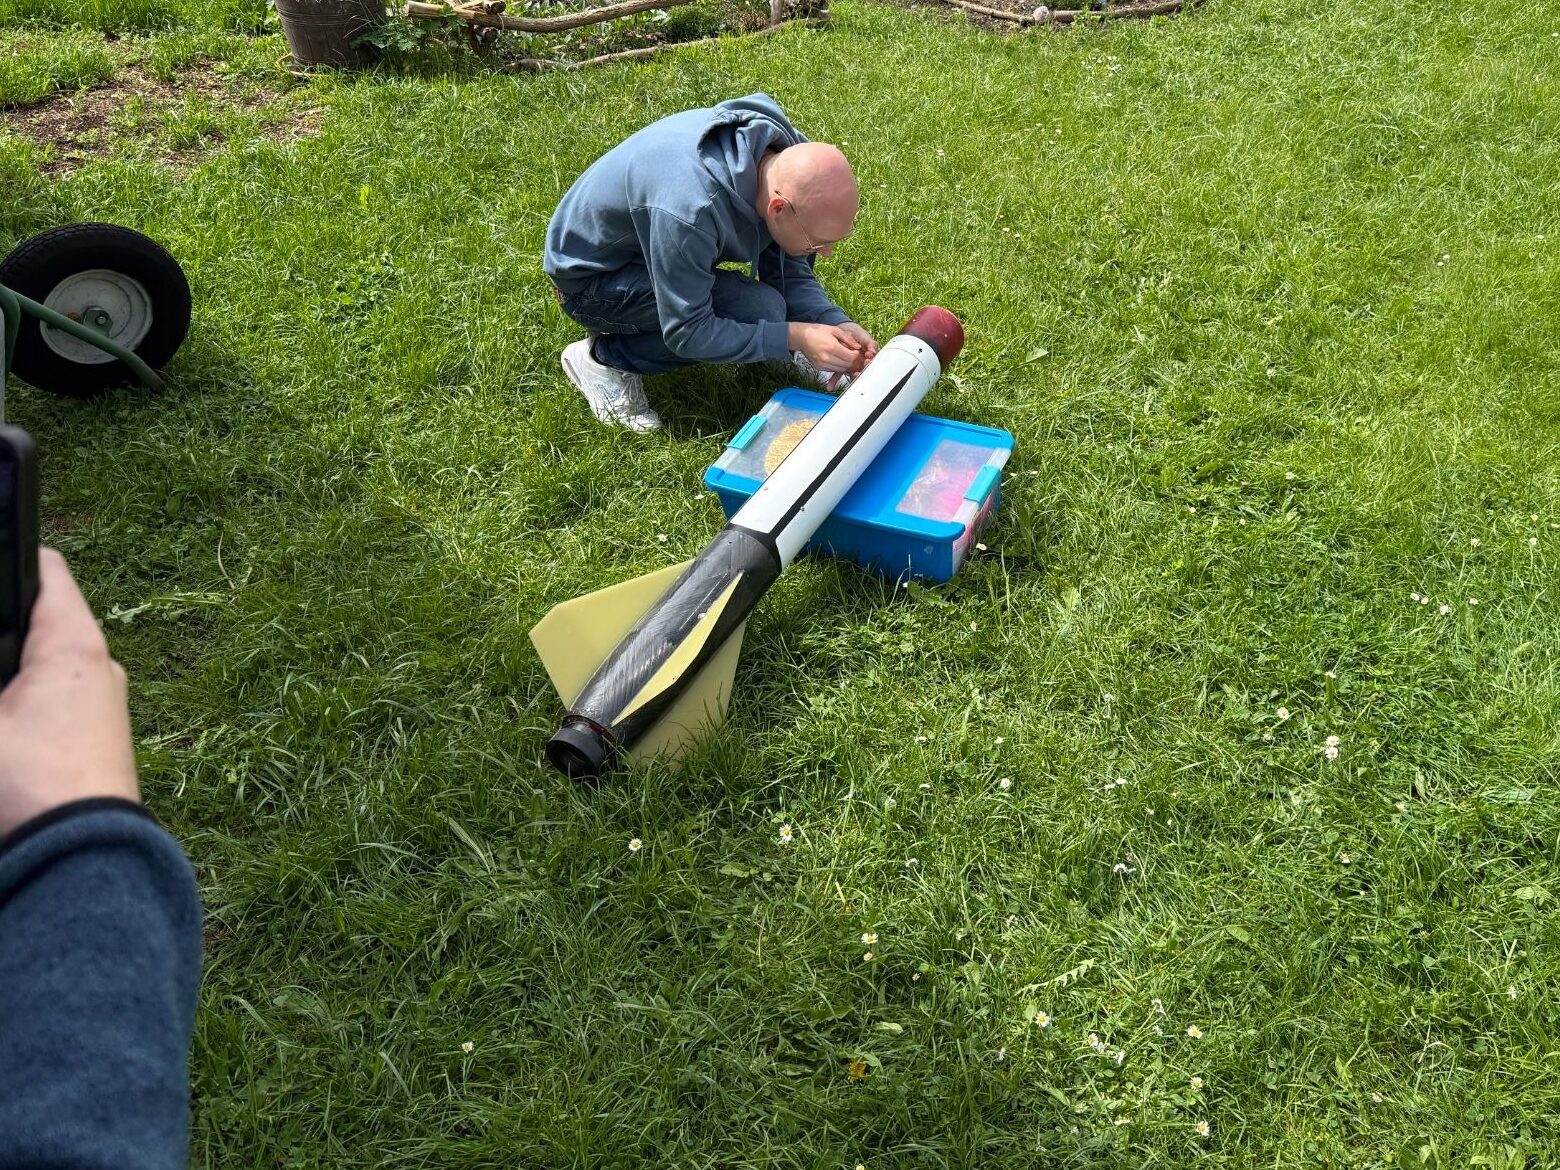
Vorbereitung eines Separationstests

Nach den Tests widmeten wir uns an den Tagen vor der Kampagne den Vorbereitungen der Elektronik. So wurden Kabelbäume neu gefertigt und Adapterteile 3D-gedruckt. Diese wurden dann in einem ersten Integrationstest zusammengeführt. 
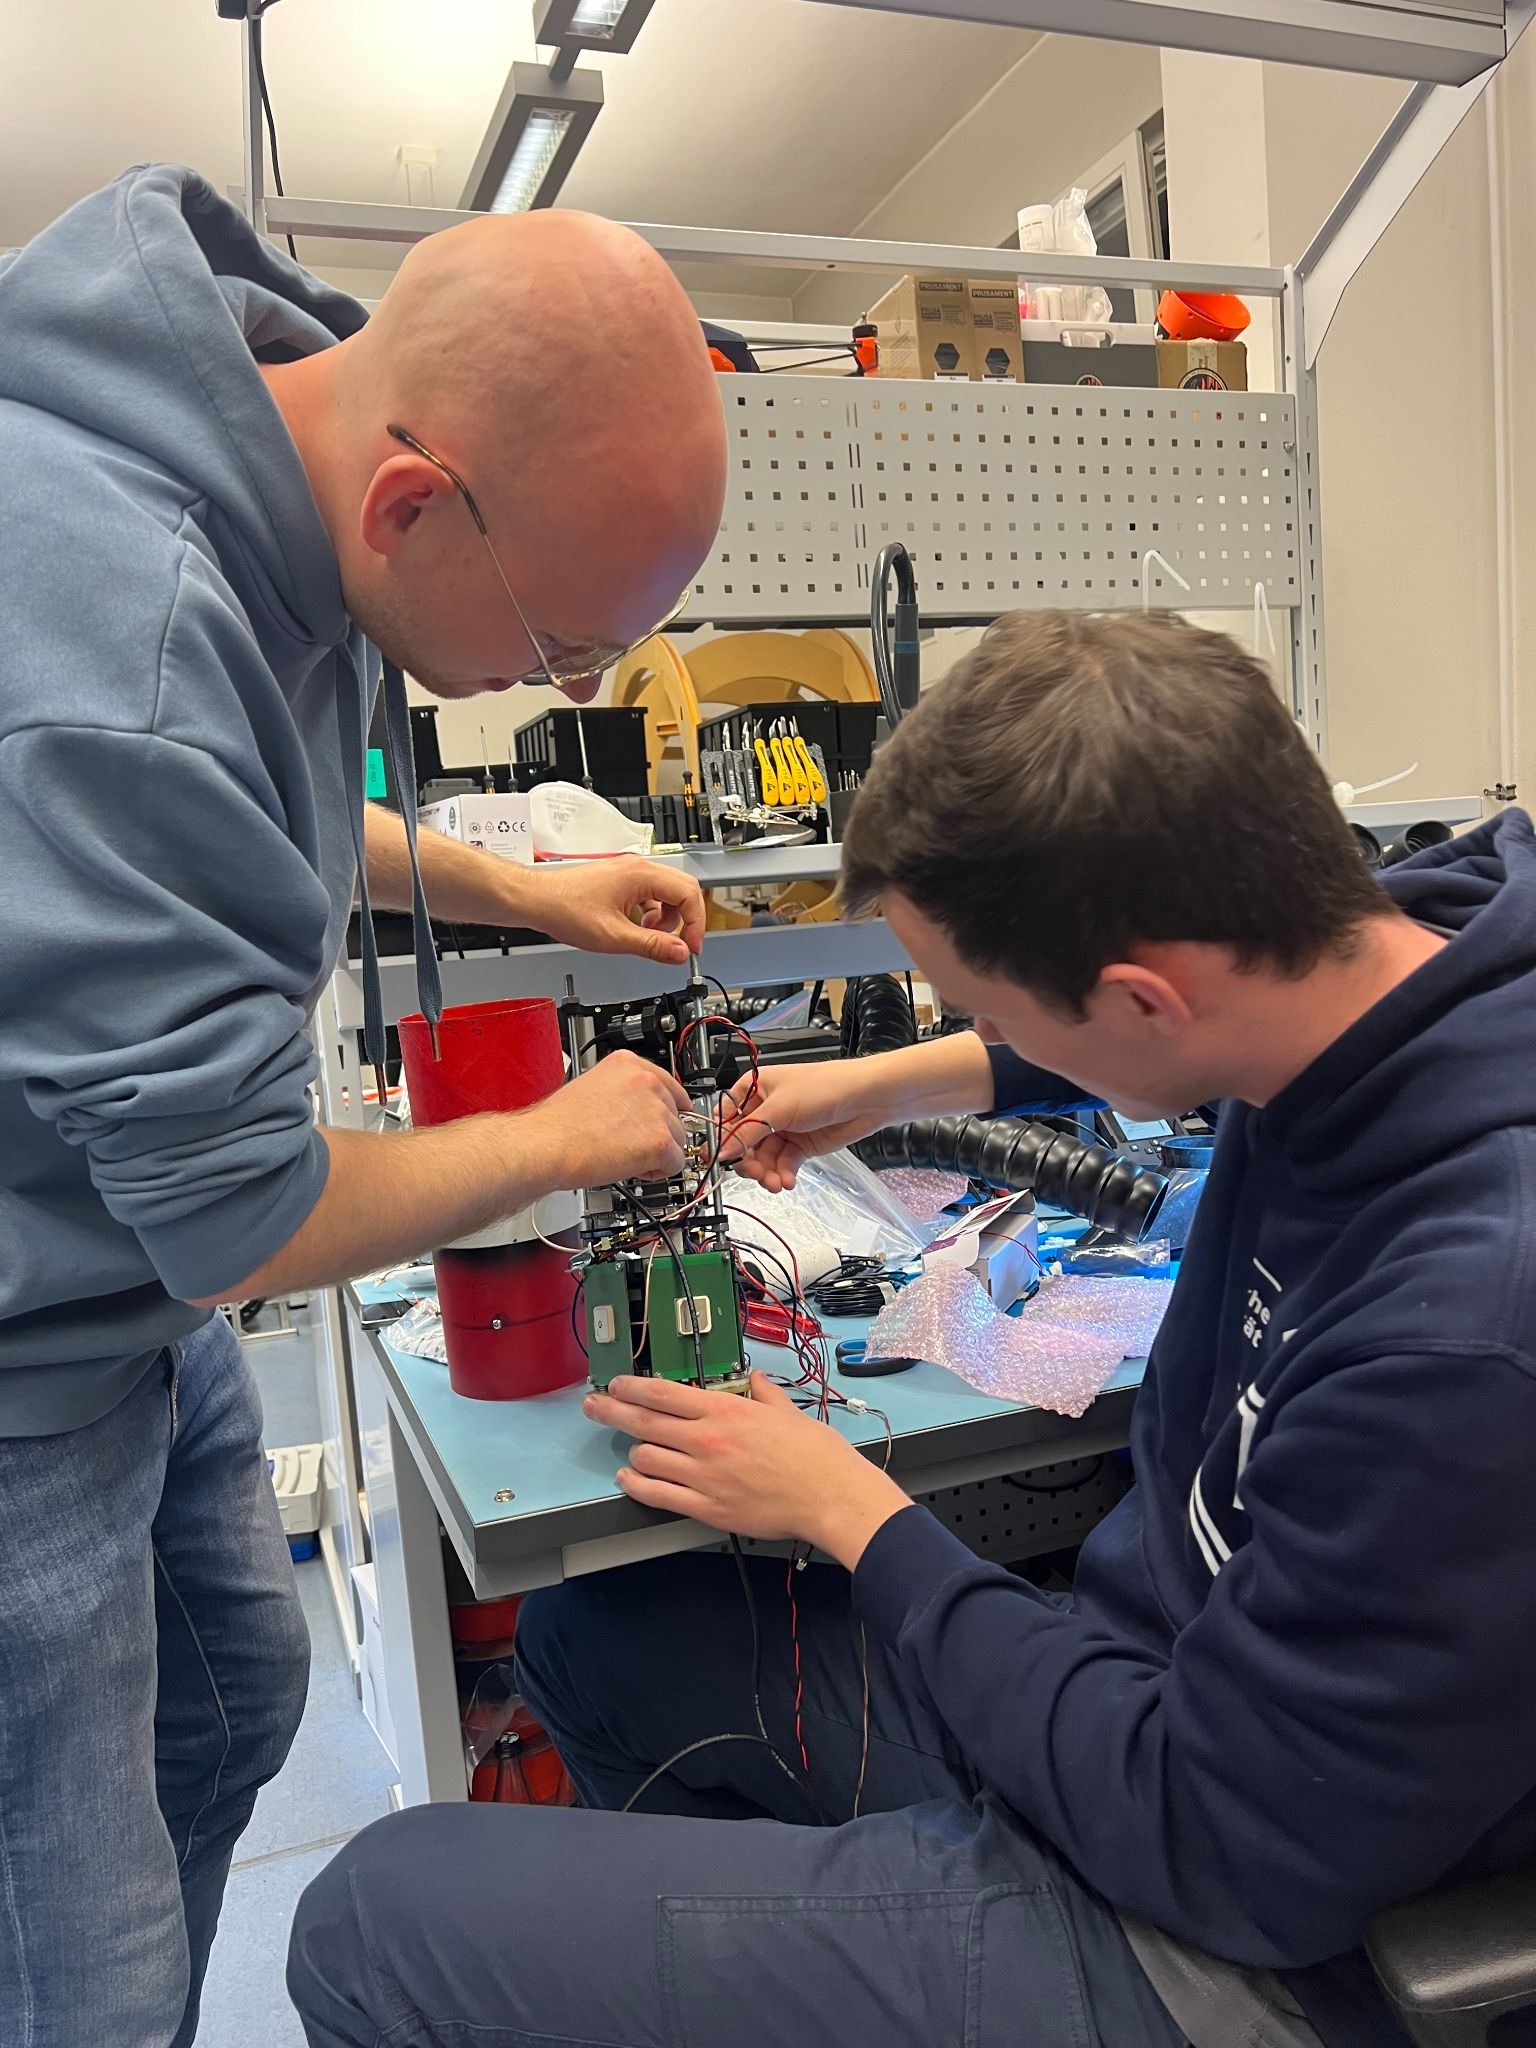
Erste Integration der Elektroniksektion

Ebenfalls wurde die Software weiter programmiert und Feature um Feature hinzugefügt. Bei den letzten Tests hat sich gezeigt, dass das Antennenmodul leider noch nicht korrekt funktioniert. Trotzdem wurde es für den Start mit eingeplant und auf eine Reparatur vor Ort gehofft. Als letztes wurde noch eine Packliste geschrieben und die für eine Kampagne nötigen Utensilien wie ein Pavillon besorgt. Dieser war besonders relevant, da für die Starttage wechselhaftes Wetter angekündigt war.

Tag 1 – Donnerstag

Nachdem der Pavillon und andere größere Hardware-Teile eingesammelt waren, konnte das Auto an der Uni voll beladen werden. Drei der fünf Teammitglieder haben noch im Auto Platz gefunden. Die anderen beiden sind mit dem Zug in Richtung des Startplatzes aufgebrochen. Der Start von VEROX sollte, wie schon im letzten Jahr, vom Flugplatz Roitzschjora nördlich von Leipzig erfolgen. Dort veranstaltet die AG Modellraketen e.V. jährlich über das Himmelfahrtswochenende die Red Jahne Days. An diesen 4 Tagen starten viele begeisterte Modellraketenbauer ihre Projekte. Somit liegen dort perfekte Bedingungen für unsere VEROX II Kampagne vor.

Mittags sind wir dann am Flugplatz angekommen und haben zuerst unser Quartier im Heim des lokalen Segelfliegervereins bezogen. Dort sollten in den folgenden Tagen auch sämtliche Integrationsarbeiten an der Elektronik erfolgen. Danach haben wir unseren Pavillon am Flugplatz aufgebaut und uns die ersten Raketenstarts angeschaut. Viel Zeit für Pausen war aber nicht. Am Nachmittag wurde ein Zeitplan für einen Start am Samstag aufgestellt und mit den Vorbereitungen begonnen, während am Abend im Heim weiter akribisch an Soft- und Hardware gearbeitet wurde.

Tag 2 – Freitag

Am Morgen des zweiten Tages haben wir zuerst die Startrampe auf dem Feld aufgestellt. Diese sorgt mit ihren über vier Metern Länge für die nötige Stabilität der Rakete beim Start. Währenddessen wurden Teile der Software den finalen Tests unterzogen. 
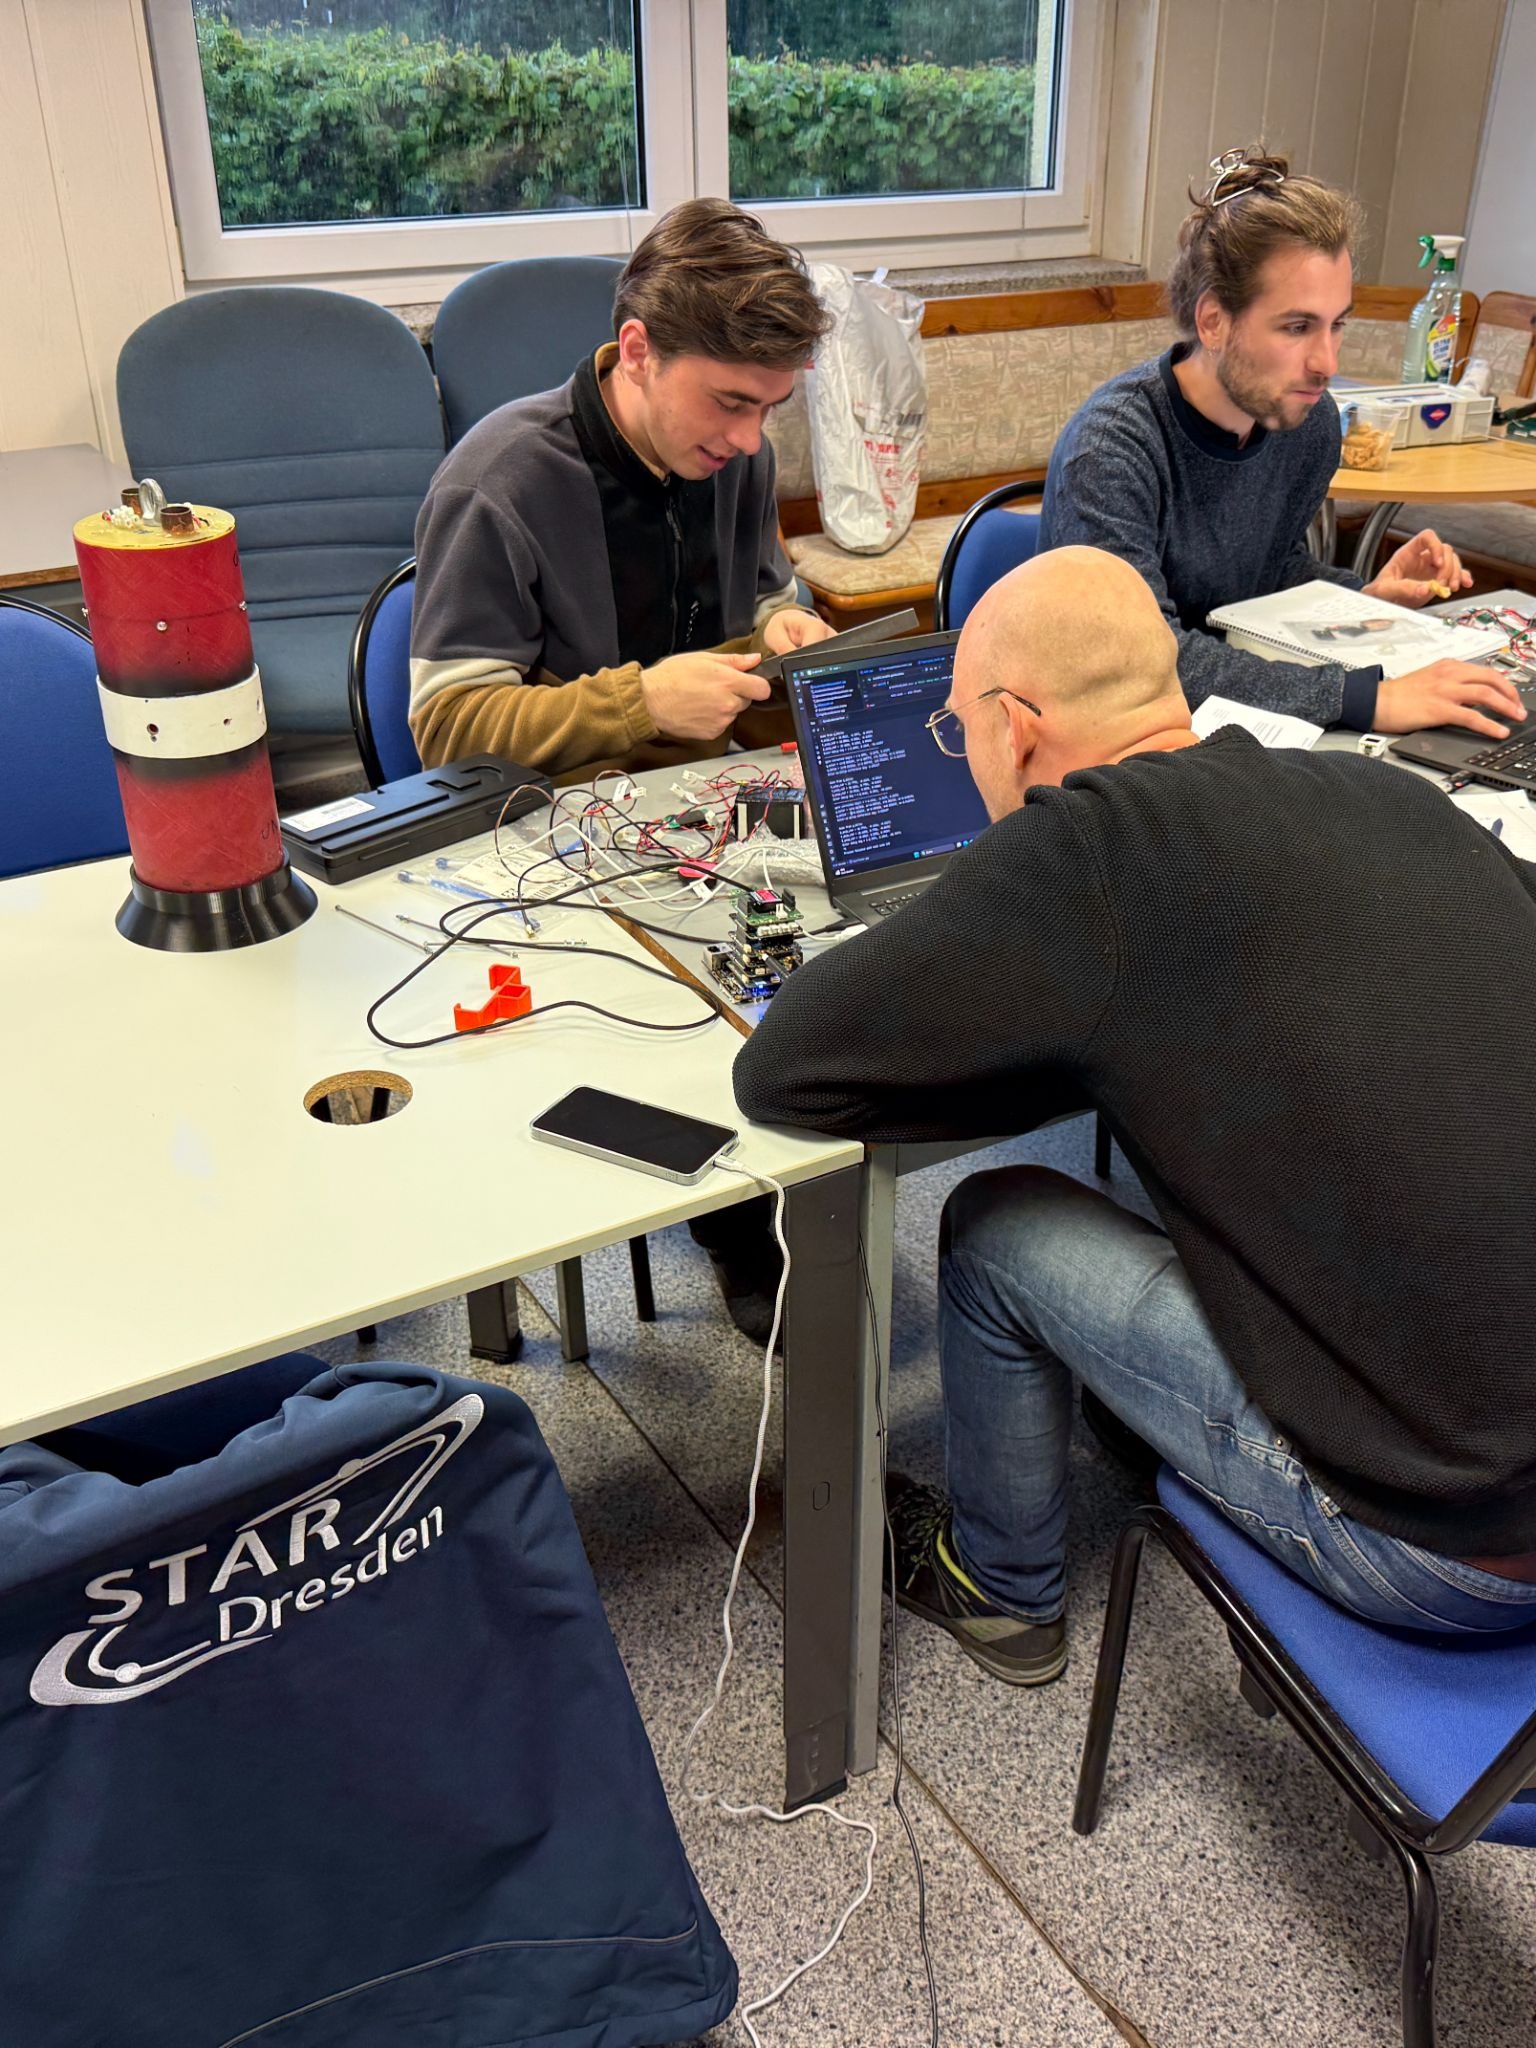
Arbeit an Software und Elektronik von VEROX

Nach längeren Versuchen mussten wir leider die Entscheidung fällen, ohne Antennenmodul zu fliegen, da wir dieses in der kurzen Zeit nicht mehr reparieren konnten. An anderer Stelle wurde gleichzeitig ein weiterer Separationstest durchgeführt. Dafür sollten diesmal auch die neuen Leinen und Fallschirme verwendet werden.
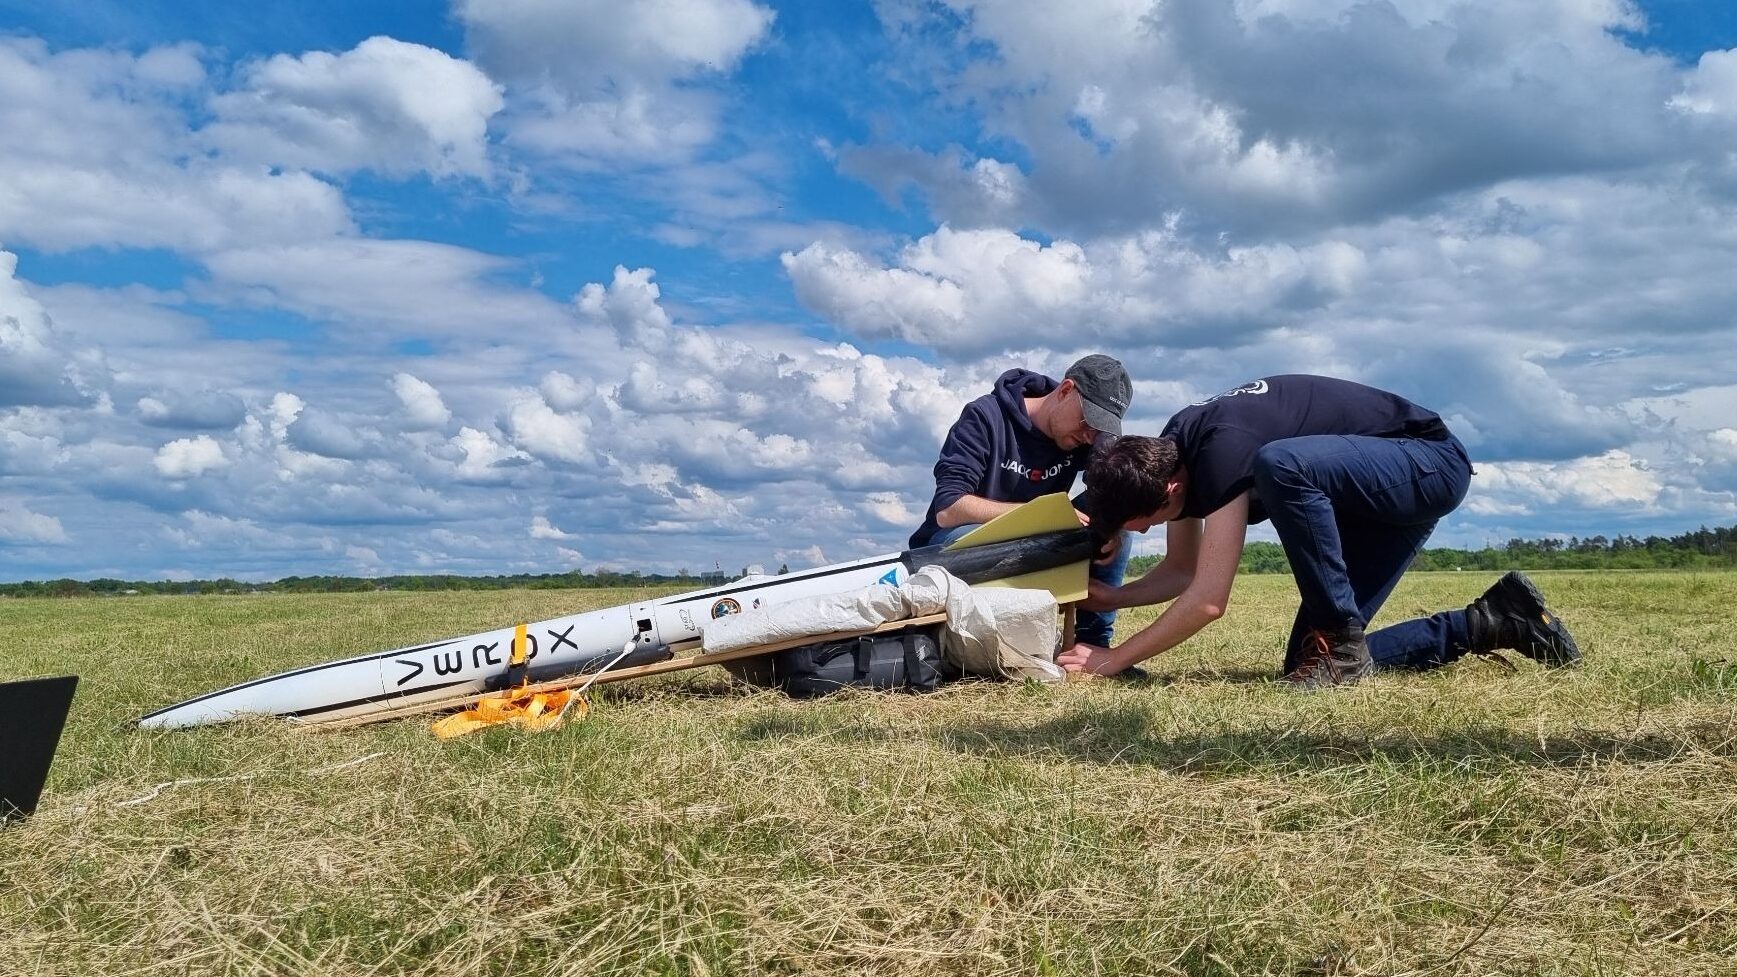
Vor dem letzten Separationstest

Nach erfolgter Integration des Hecks wurde der Test diesmal zur vollen Zufriedenstellung absolviert, womit dem Weg zum finalen Zusammenbau der Rakete nichts mehr im Weg stand. Diese begann mit dem komplexesten Bauteil – der Elektroniksektion – am Abend im Fliegerheim. Diese befindet sich in der Mitte der Rakete und beherbergt alle elektronischen Komponenten und Sensoren der Rakete. Zusätzlich sind noch Antennen, Batterien sowie Kameras in ihr untergebracht. Die Integration hat sich dabei aufgrund des sehr begrenzten Raumes und der Vielzahl an involvierten Komponenten als hochkomplex herausgestellt. So hat sich dieser Arbeitsschritt bis spät in die Nacht hineingezogen. Kurz vor Sonnenaufgang um halb vier war es dann aber endlich so weit. Die Elektroniksektion war fertig integriert und wir waren bereit zu schlafen. 

Tag 3 – Samstag

Am Samstag konnte trotzdem nur begrenzt ausgeschlafen werden, denn der große Tag stand bevor. Bevor alle Komponenten zum Flugplatz transportiert werden konnten, musste die fertige Nutzlastsektion noch ein paar Tests der Software durchlaufen, um zu kontrollieren, ob alles wie geplant funktioniert. Nicht, dass wir am Abend davor einen Stecker falsch gesetzt haben…
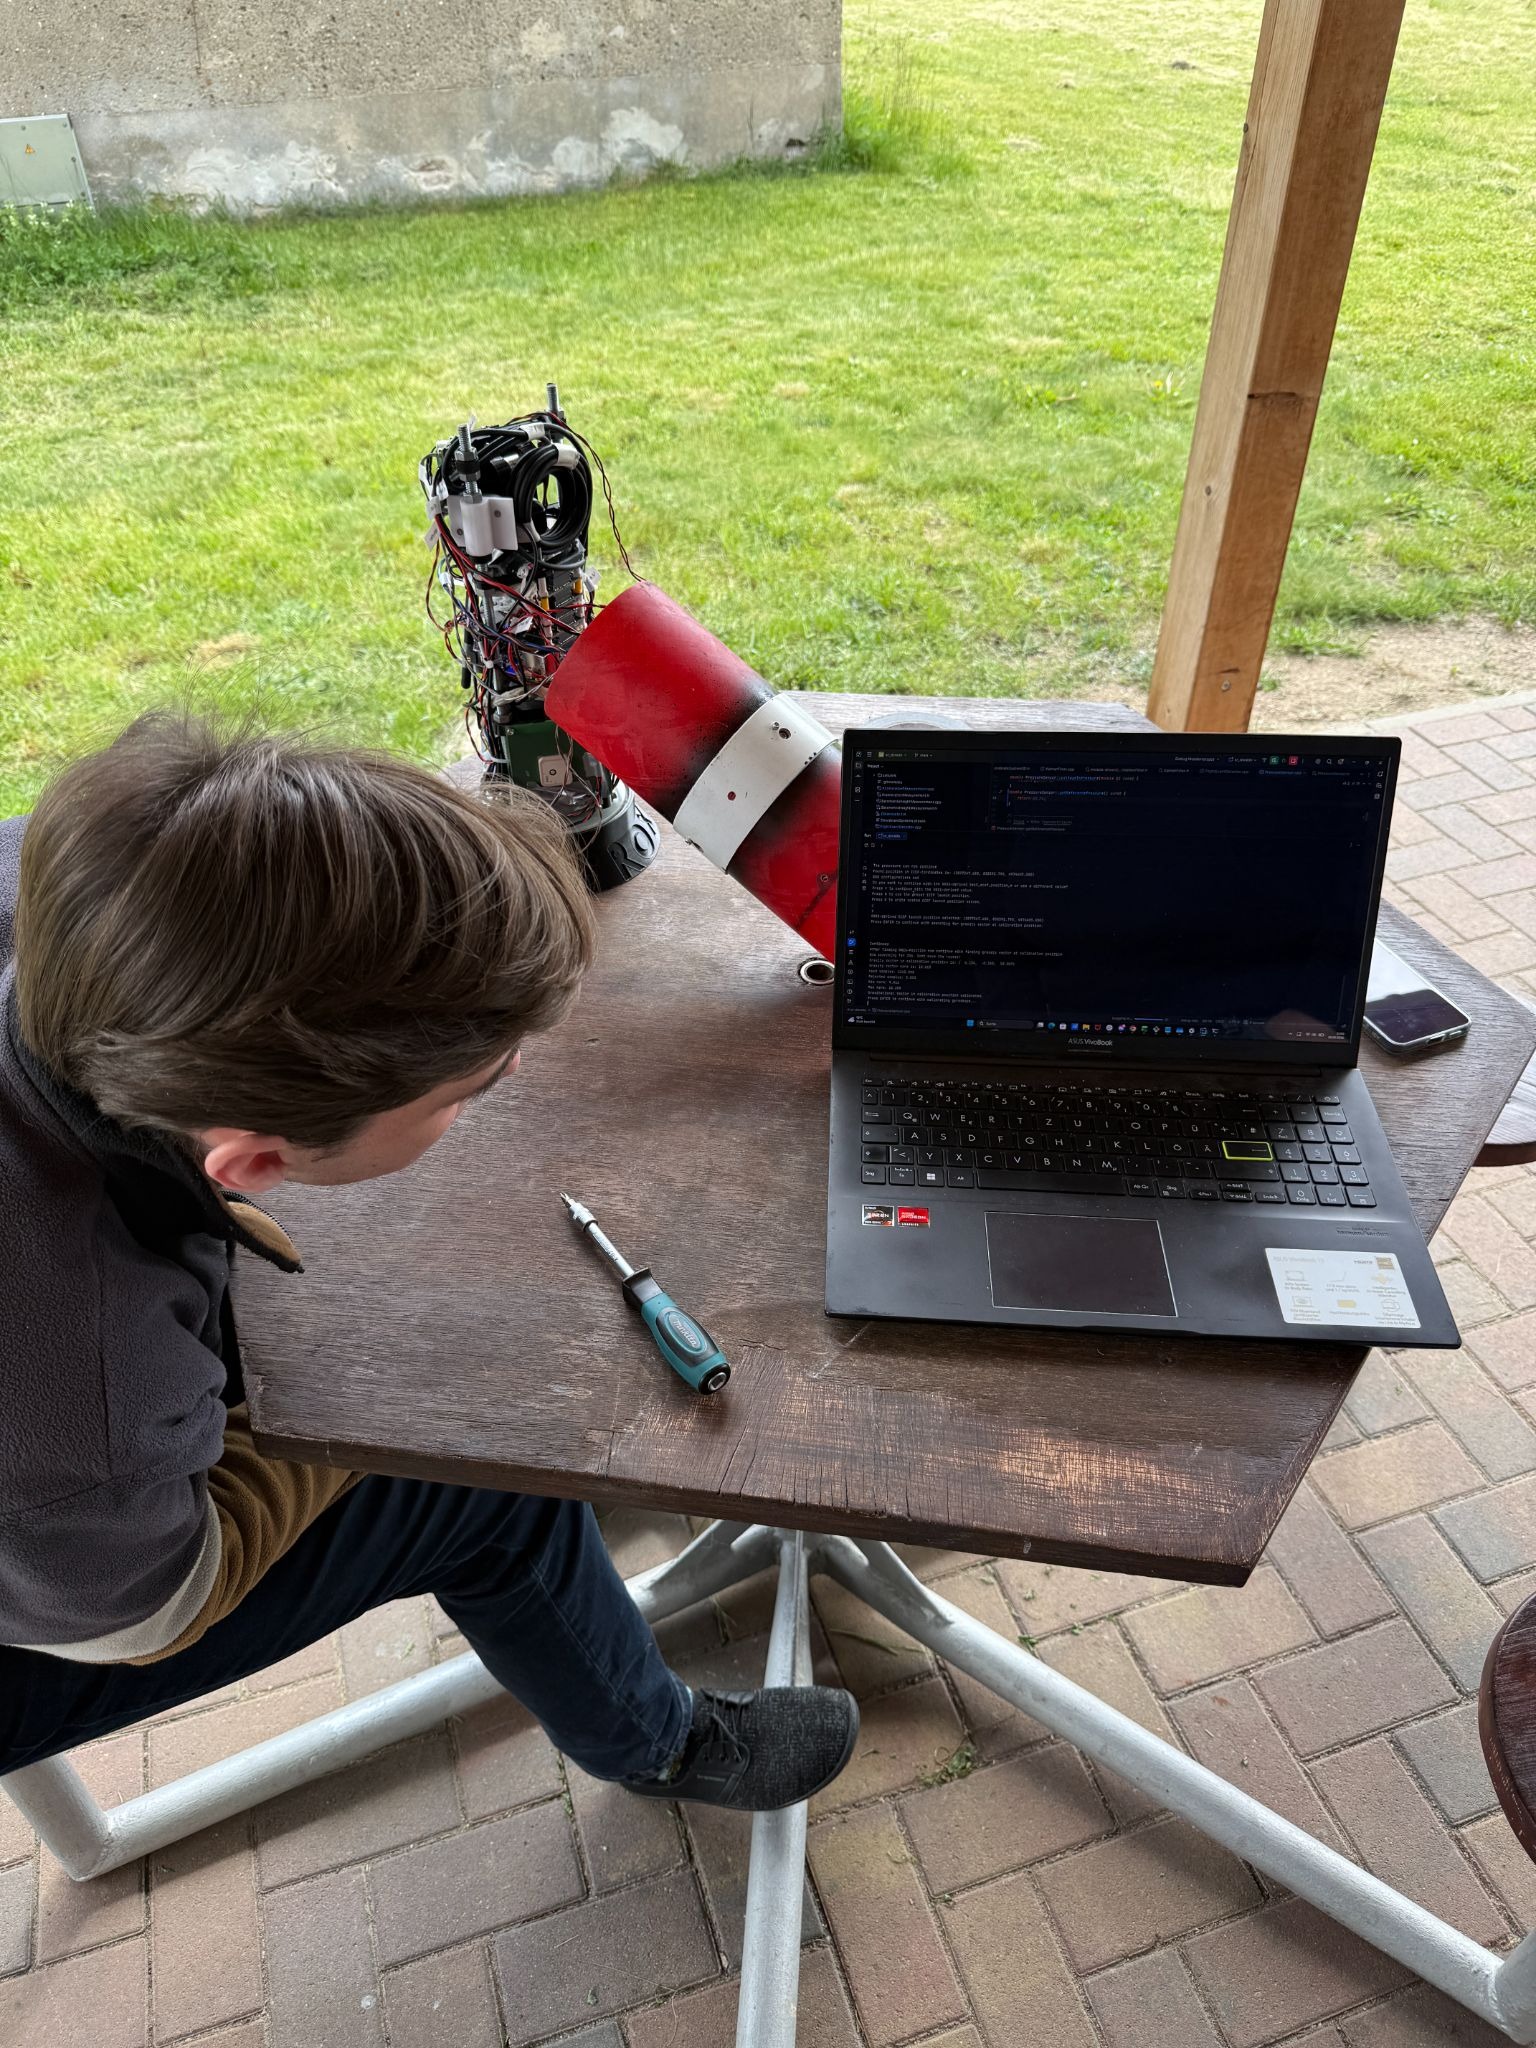
Finale Softwaretests am Morgen des Starttags

Aber das war nicht der Fall und es ging endlich los. Alle Komponenten wurden zum Startplatz transportiert, wo uns ein weiteres angereistes STAR-Mitglied begrüßte. Nun begann langsam der Countdown bis zum Start. Bis dahin mussten aber noch einige Schritte erledigt werden. Der erste bestand im Füllen aller Pyroladungen mit Schwarzpulver. 
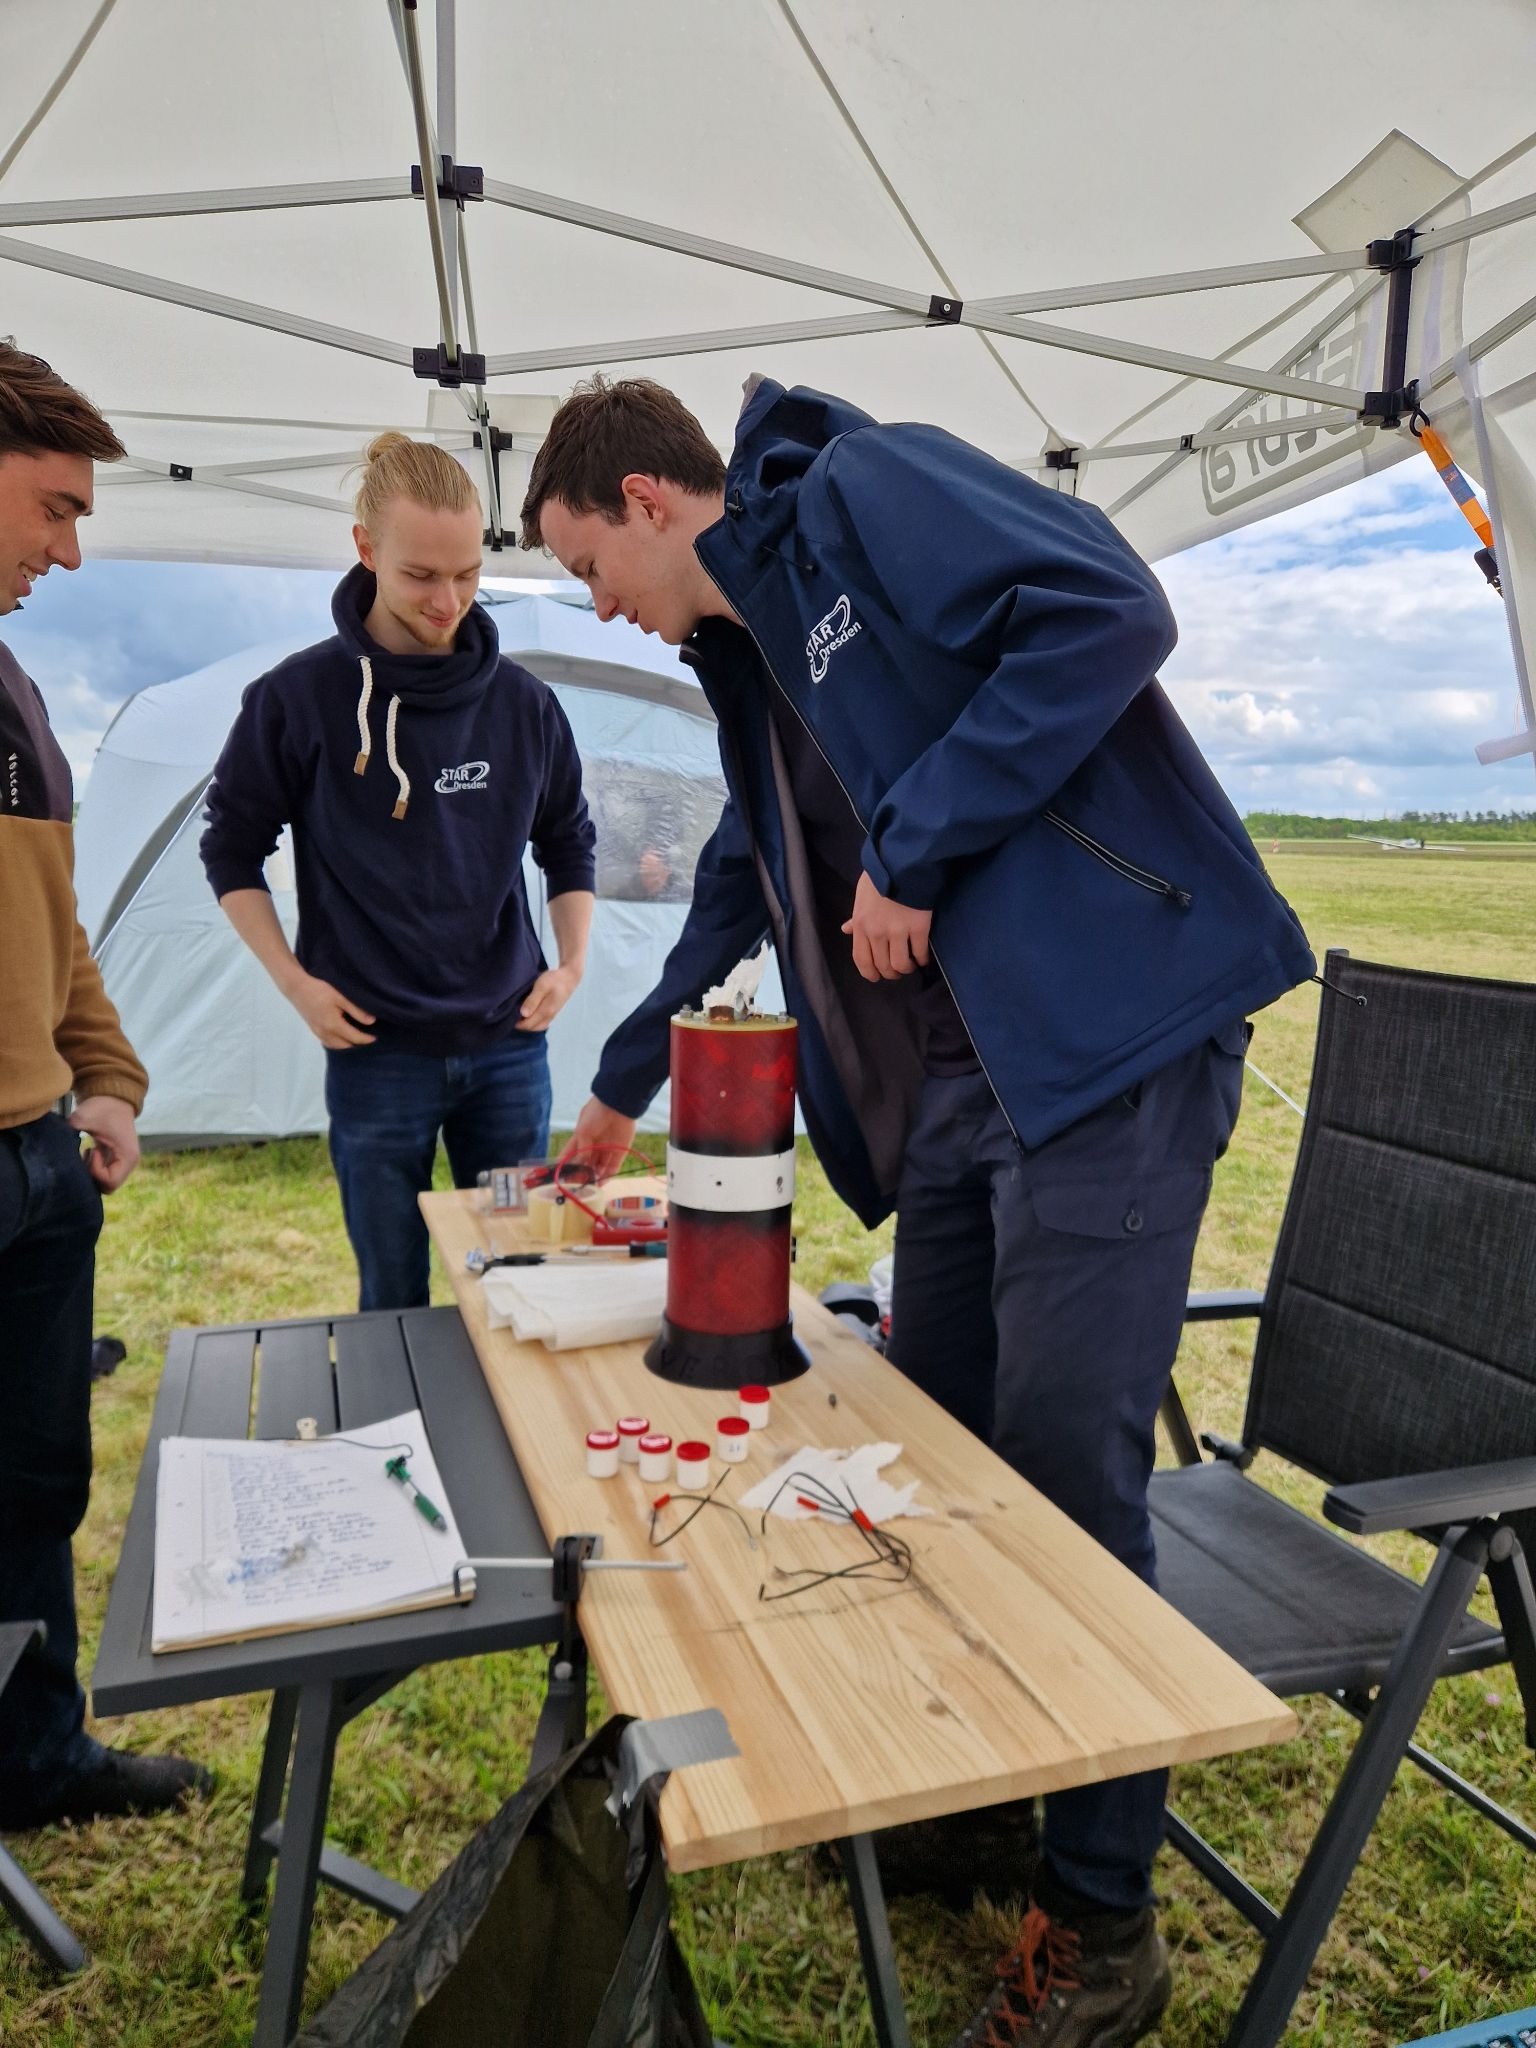
Kurz vor dem Befüllen der Pyroladungen an der Rakete

Dabei hat uns wieder Torsten großzügig unterstützt. Auch beim Zusammenbau des Raketenmotors war er mit dabei. Vor einem Jahr kam hier der große Schock, als wir erfuhren, dass das Trocknen des Treibstoffs über 12 Stunden dauerte. Aber diesmal waren wir vorbereitet und nutzten einen anderen, der nicht dieses Problem hatte. Als letzten Schritt musste dann nur noch die Rakete zusammengesteckt und auf die Rampe transportiert werden. Die Spannung stieg so langsam an. Der interne Livestream lief bestimmt schon über 3h mit stark schwankender Zuschauerzahl, aber gegen Ende nahm das Interesse wieder spürbar zu. Während der gesamten Vorbereitung hatten wir selbstverständlich einen hervorragenden Blick auf die vielen Modellraketen der anderen Teilnehmer, die alle paar Minuten starteten. Dies motivierte uns nur umso mehr, unseren eigenen Start durchzuziehen und den Anderen zu zeigen, was wir können. Gegen 15:30 war es dann langsam so weit. Die Rakete stand auf der Rampe und der Flugcomputer wurde gestartet. 
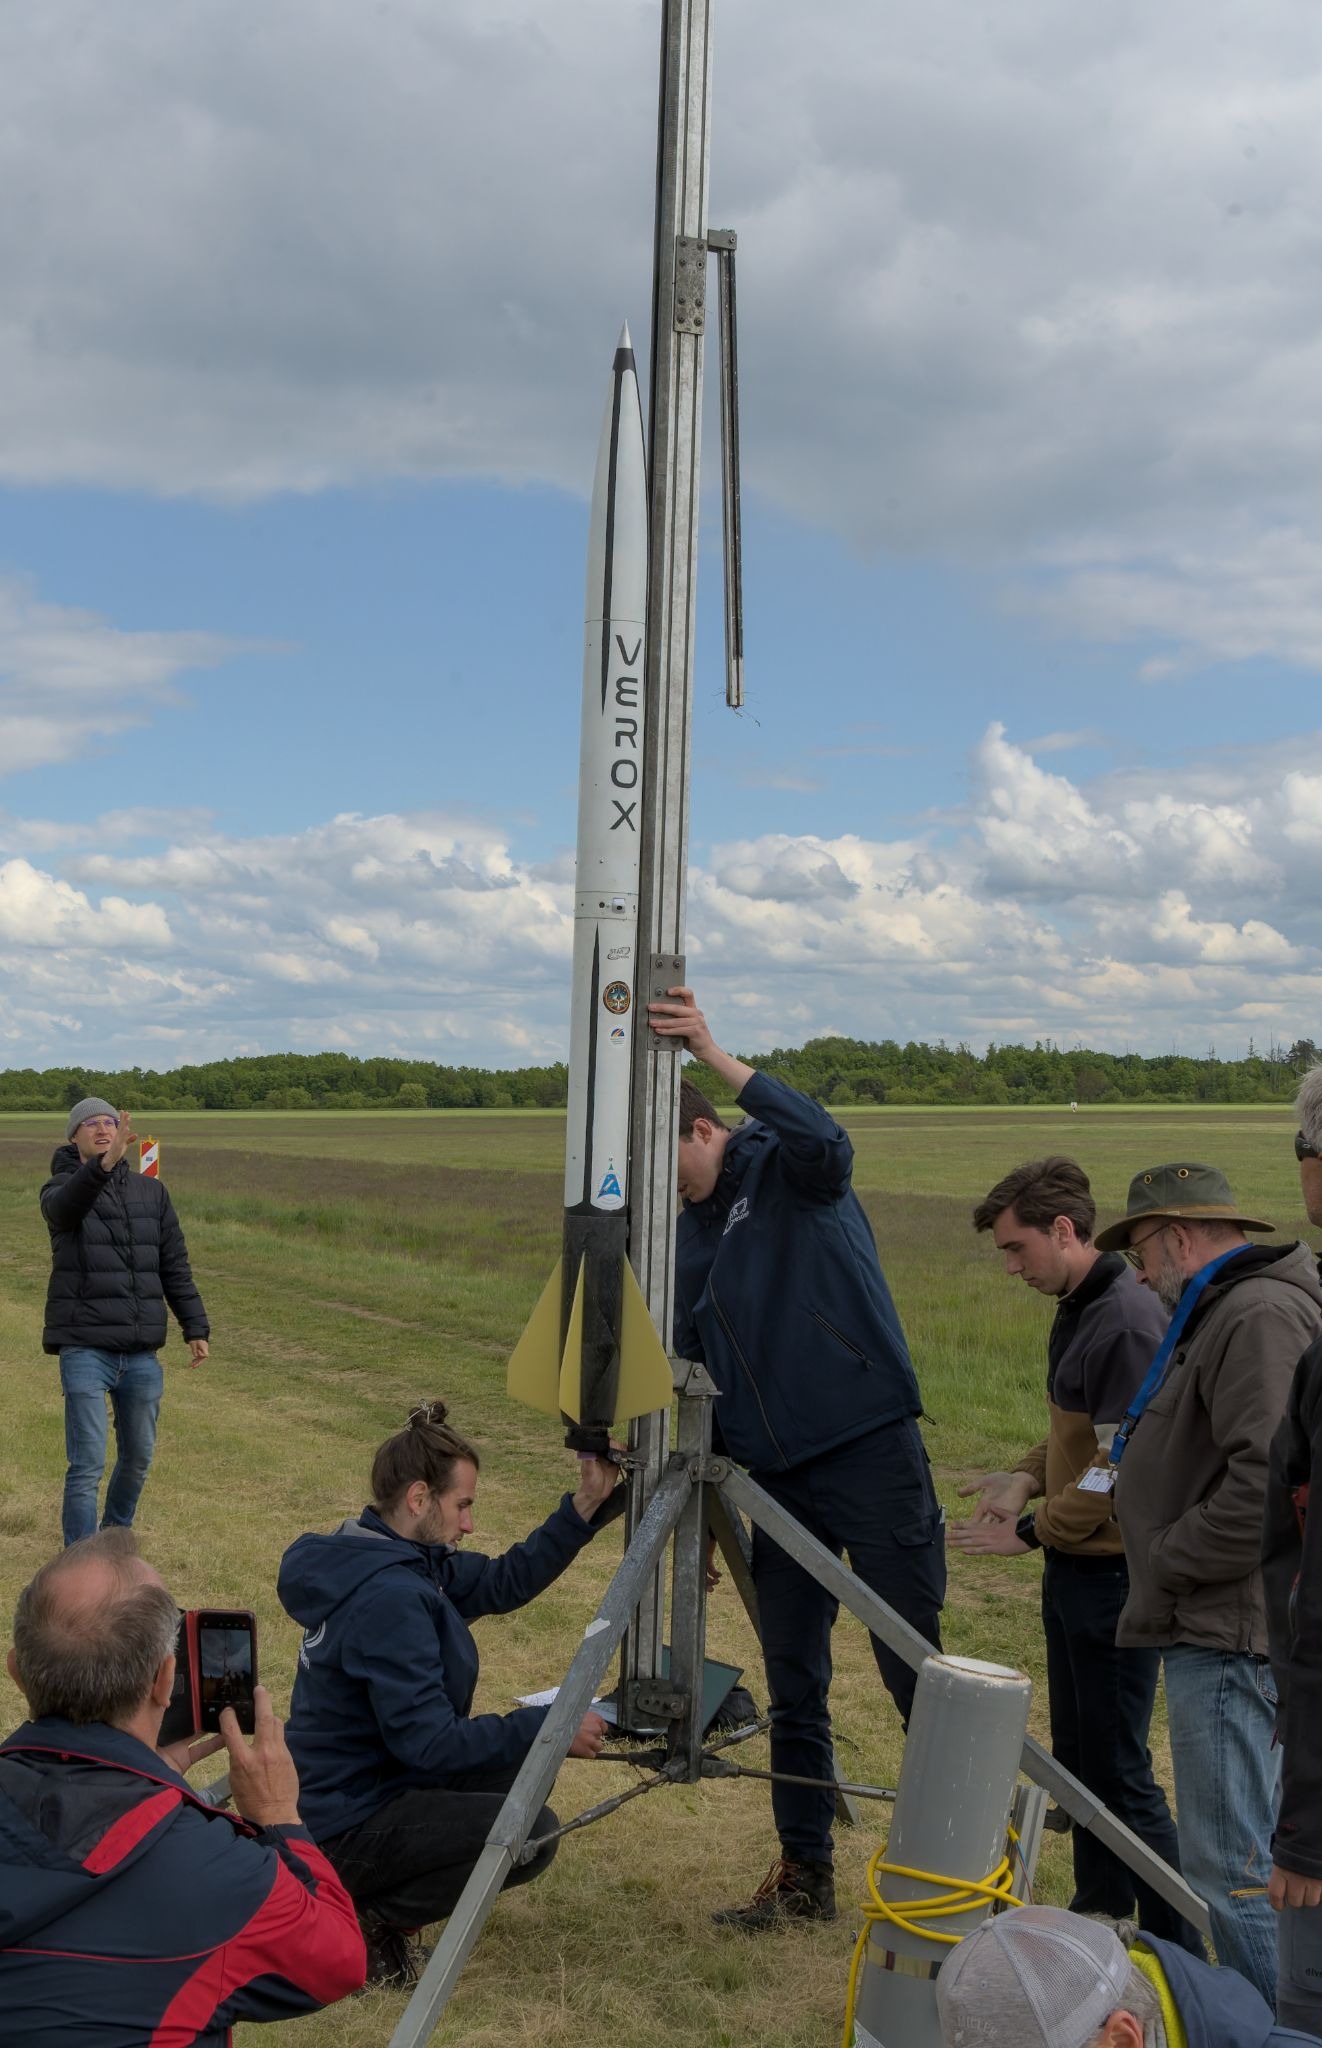
VEROX auf der Startrampe

Danach liefen wir eine selbst entwickelte Prozedur durch, in der die Sensoren nacheinander kalibriert und Referenzmessungen zu Lage, Position und Luftdruck durchgeführt wurden. Dabei trat ein kleines Problem auf, weshalb der Prozess noch ein zweites Mal wiederholt werden musste. Aber dann war es endlich so weit, alles stand auf Start. Das Feld wurde geräumt und nur Torsten verblieb als Letzter an der Rakete. Er musste noch die Zündschnur zum Motor legen. Aus Sicherheitsgründen ist das immer der letzte Schritt. Nun war es endlich so weit. Per Durchsage wurden alle Teilnehmer aufgerufen, aus ihren Zelten zu kommen und unserer Rakete zuzuschauen. Und dann wurde sie gezündet. Es hat zwei sehr lang vorkommende Sekunden gedauert, bis der Motor anfing, komplett zu zünden. Dann aber drückte er mit aller Kraft unsere Rakete in Richtung Himmel. 
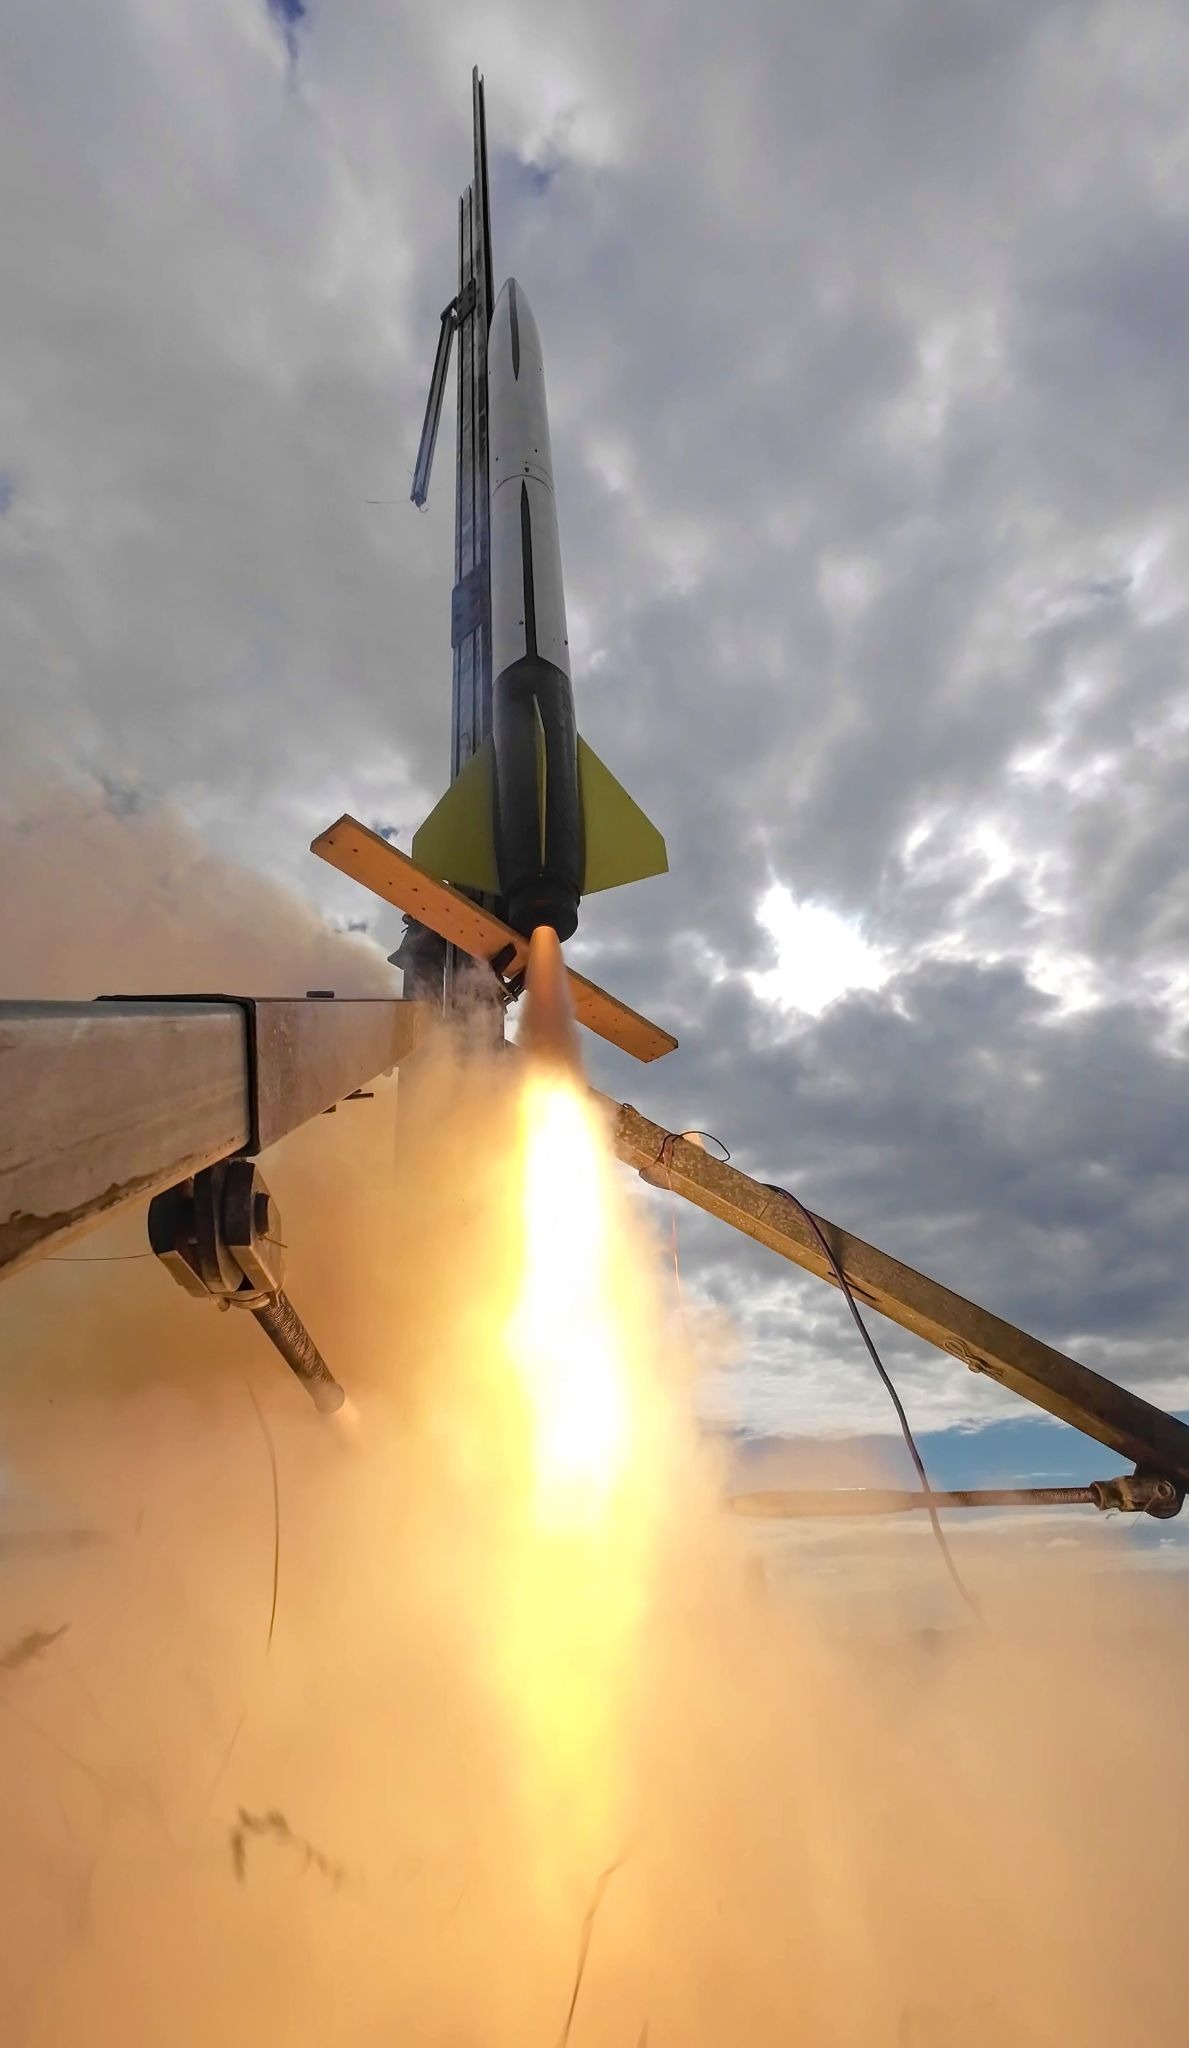
Start von VEROX II

Ein unglaublicher Lärm und ein riesiges Spektakel für alle Anwesenden. Vom Boden aus konnte man die Rakete während des ganzen Fluges gut beobachten. Der Auswurf des ersten Fallschirms: erfolgreich. Der Auswurf des zweiten Fallschirms: ebenfalls erfolgreich. Applaus von den Zuschauern und endlich fiel die Anspannung bei uns etwas ab. Die Rakete war sicher auf dem Weg zu einer sanften Landung. Die Rakete landete kurz darauf rund 300 m entfernt in einem Feld. Wir waren alle überglücklich, dass uns der Flug so reibungslos gelungen ist. Ein Video des gesamten Flugs der Rakete kann here auf unserem YouTube-Kanal angesehen werden.
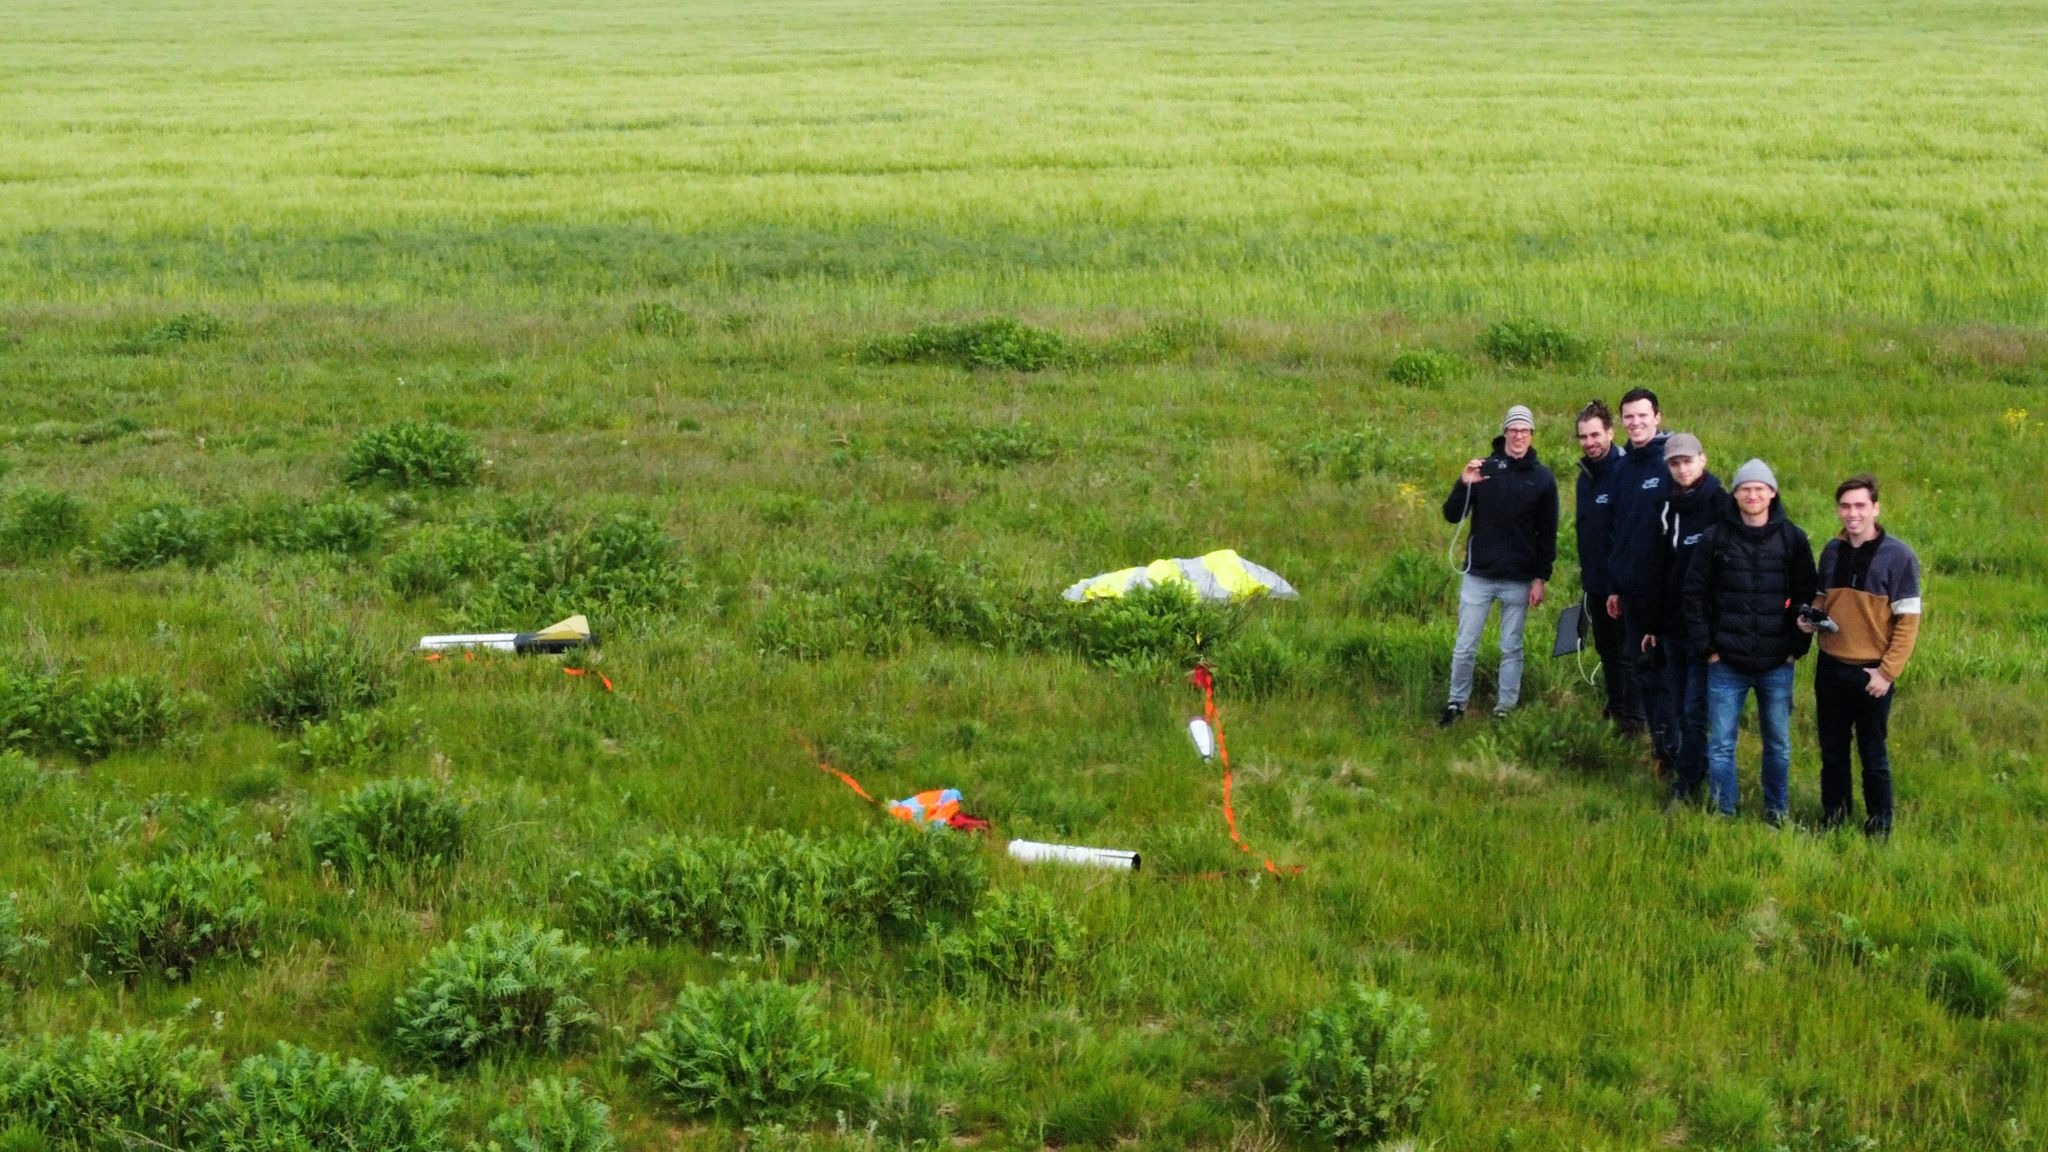
Das Team an der gelandeten Rakete

Aber die nächste große Zufriedenstellung kam noch. Denn bei der ersten Auswertung der Daten unseres Computers zeigte sich, dass dieser die wichtigen Flugereignisse alle korrekt erkannt hatte. Das Kampagnenziel war damit erreicht. Von nun an wurde die Stimmung deutlich lockerer. Es mussten noch erste Sachen zusammengepackt werden. Anschließend wurde Pizza bestellt und den anderen Raketen beim Starten zugesehen. Am Abend gab es dann ein großes Feuerwerk, das von Leuten vor Ort organisiert wurde. Ein sehr spektakulärer und perfekter Abschluss für diese erfolgreiche Kampagne.
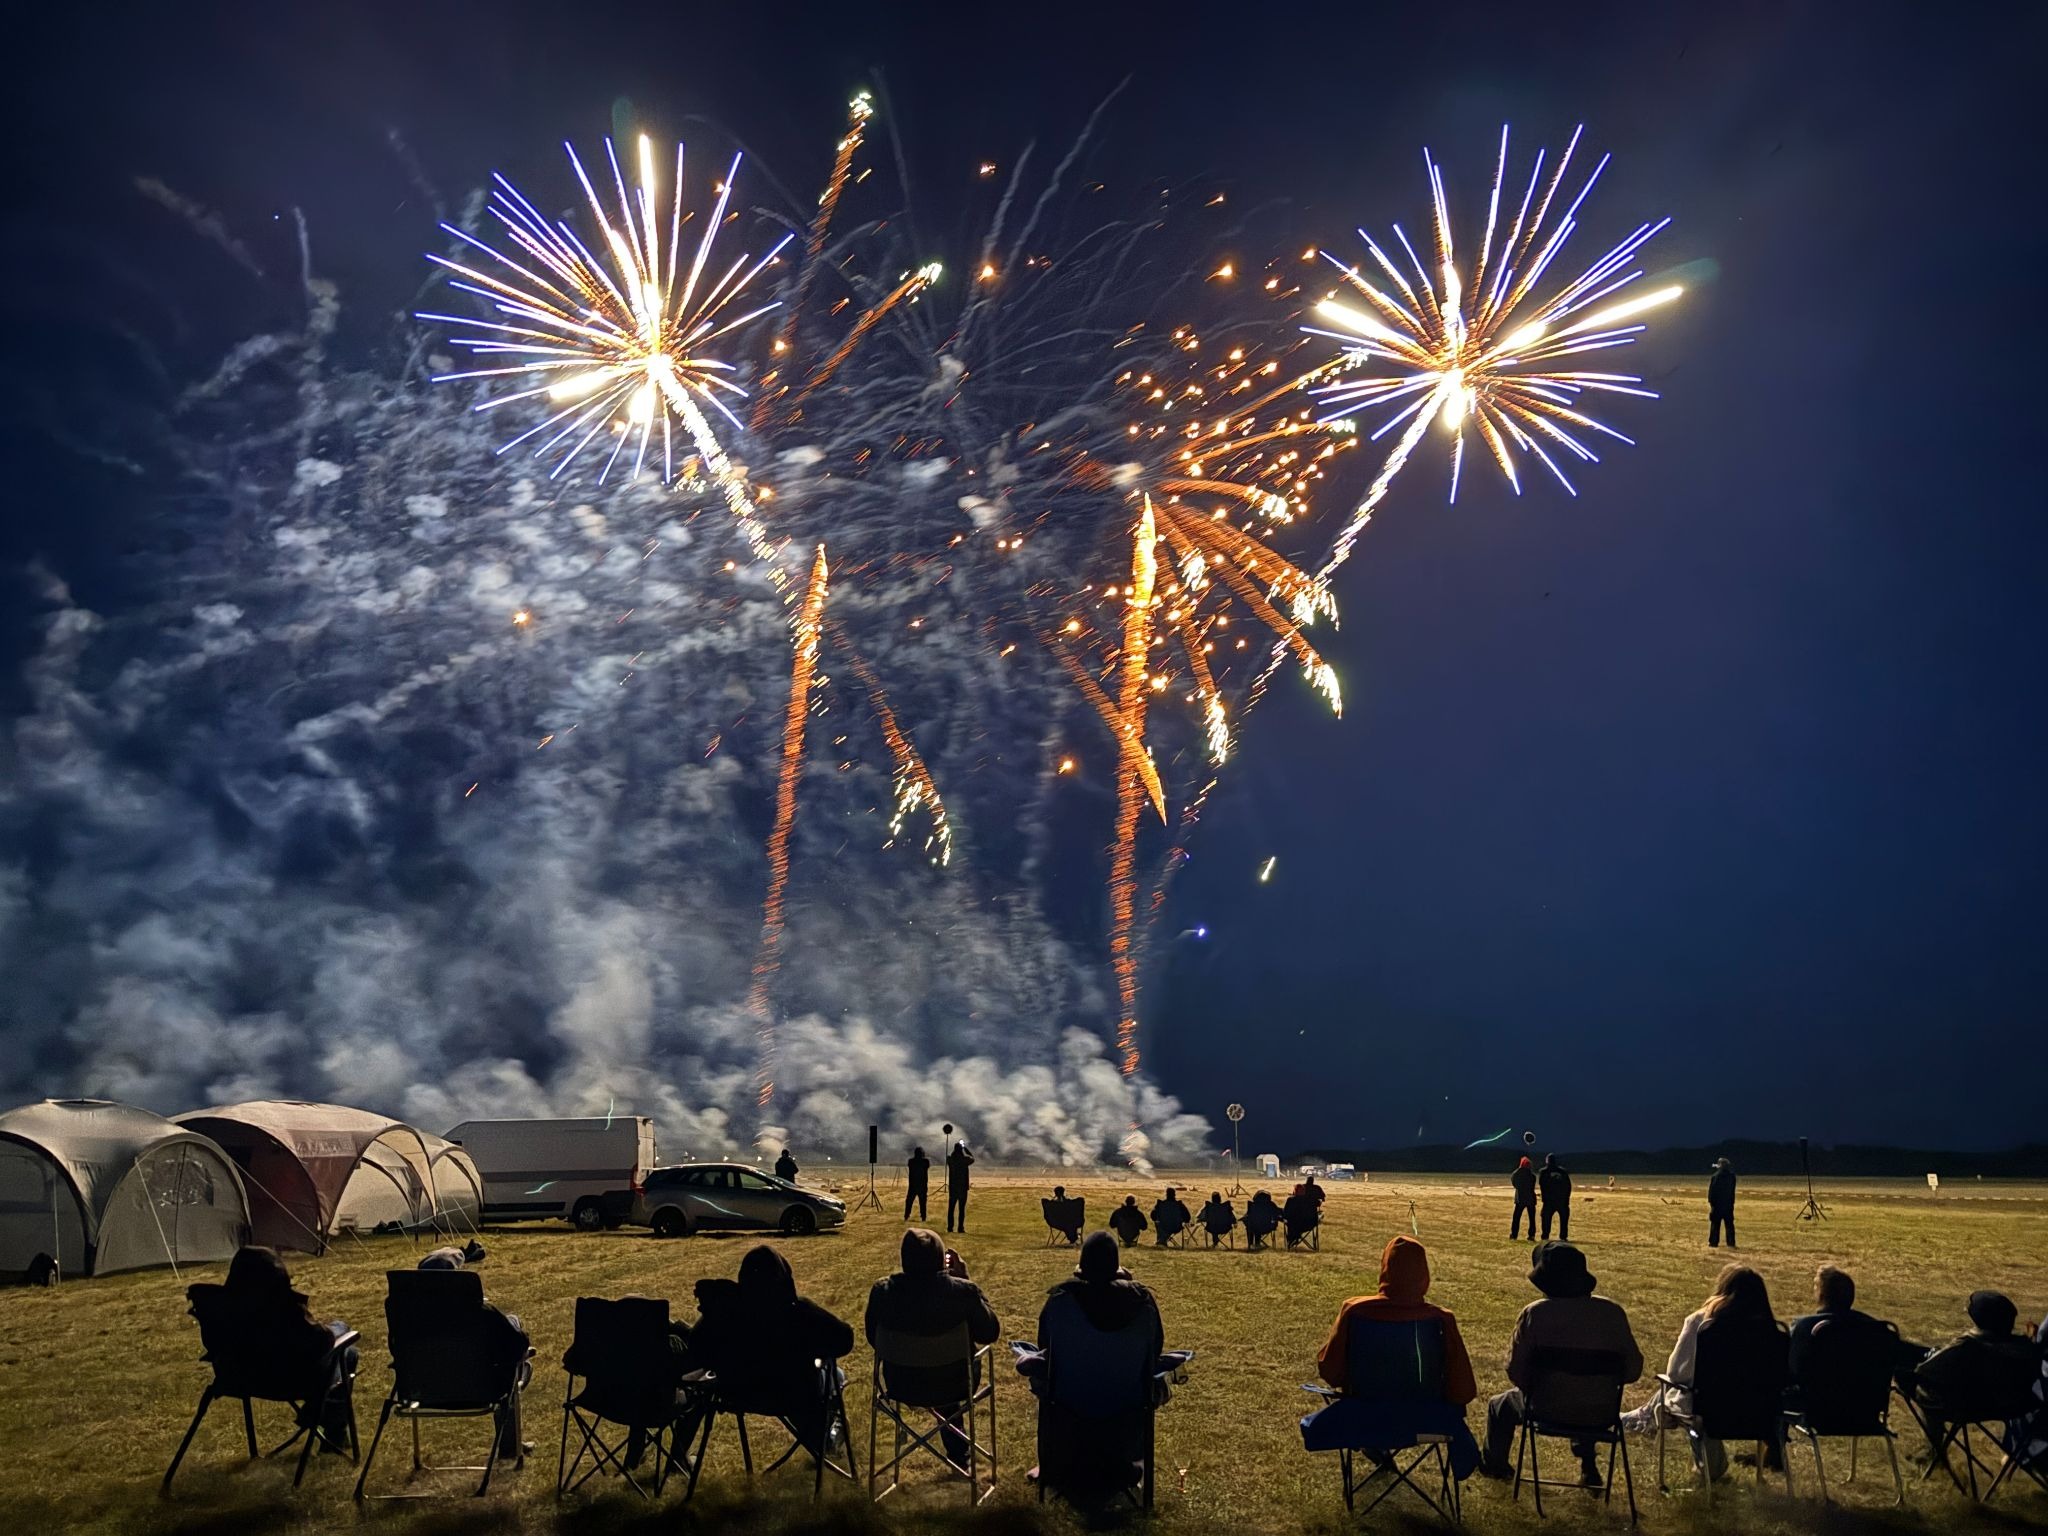
Feuerwerk zum Abschluss der Kampgne

Tag 4 – Sonntag

Der Sonntag war anschließend der Aufbruchtag. Am Morgen musste noch die Startrampe abgebaut werden. Ebenso musste das Fliegerheim aufgeräumt und alle Sachen ins Auto gepackt werden. Danach ging es auf den Heimweg. Zurück in Dresden mussten nur noch die Sachen ausgeladen werden, bevor die Kampagne offiziell beendet war.
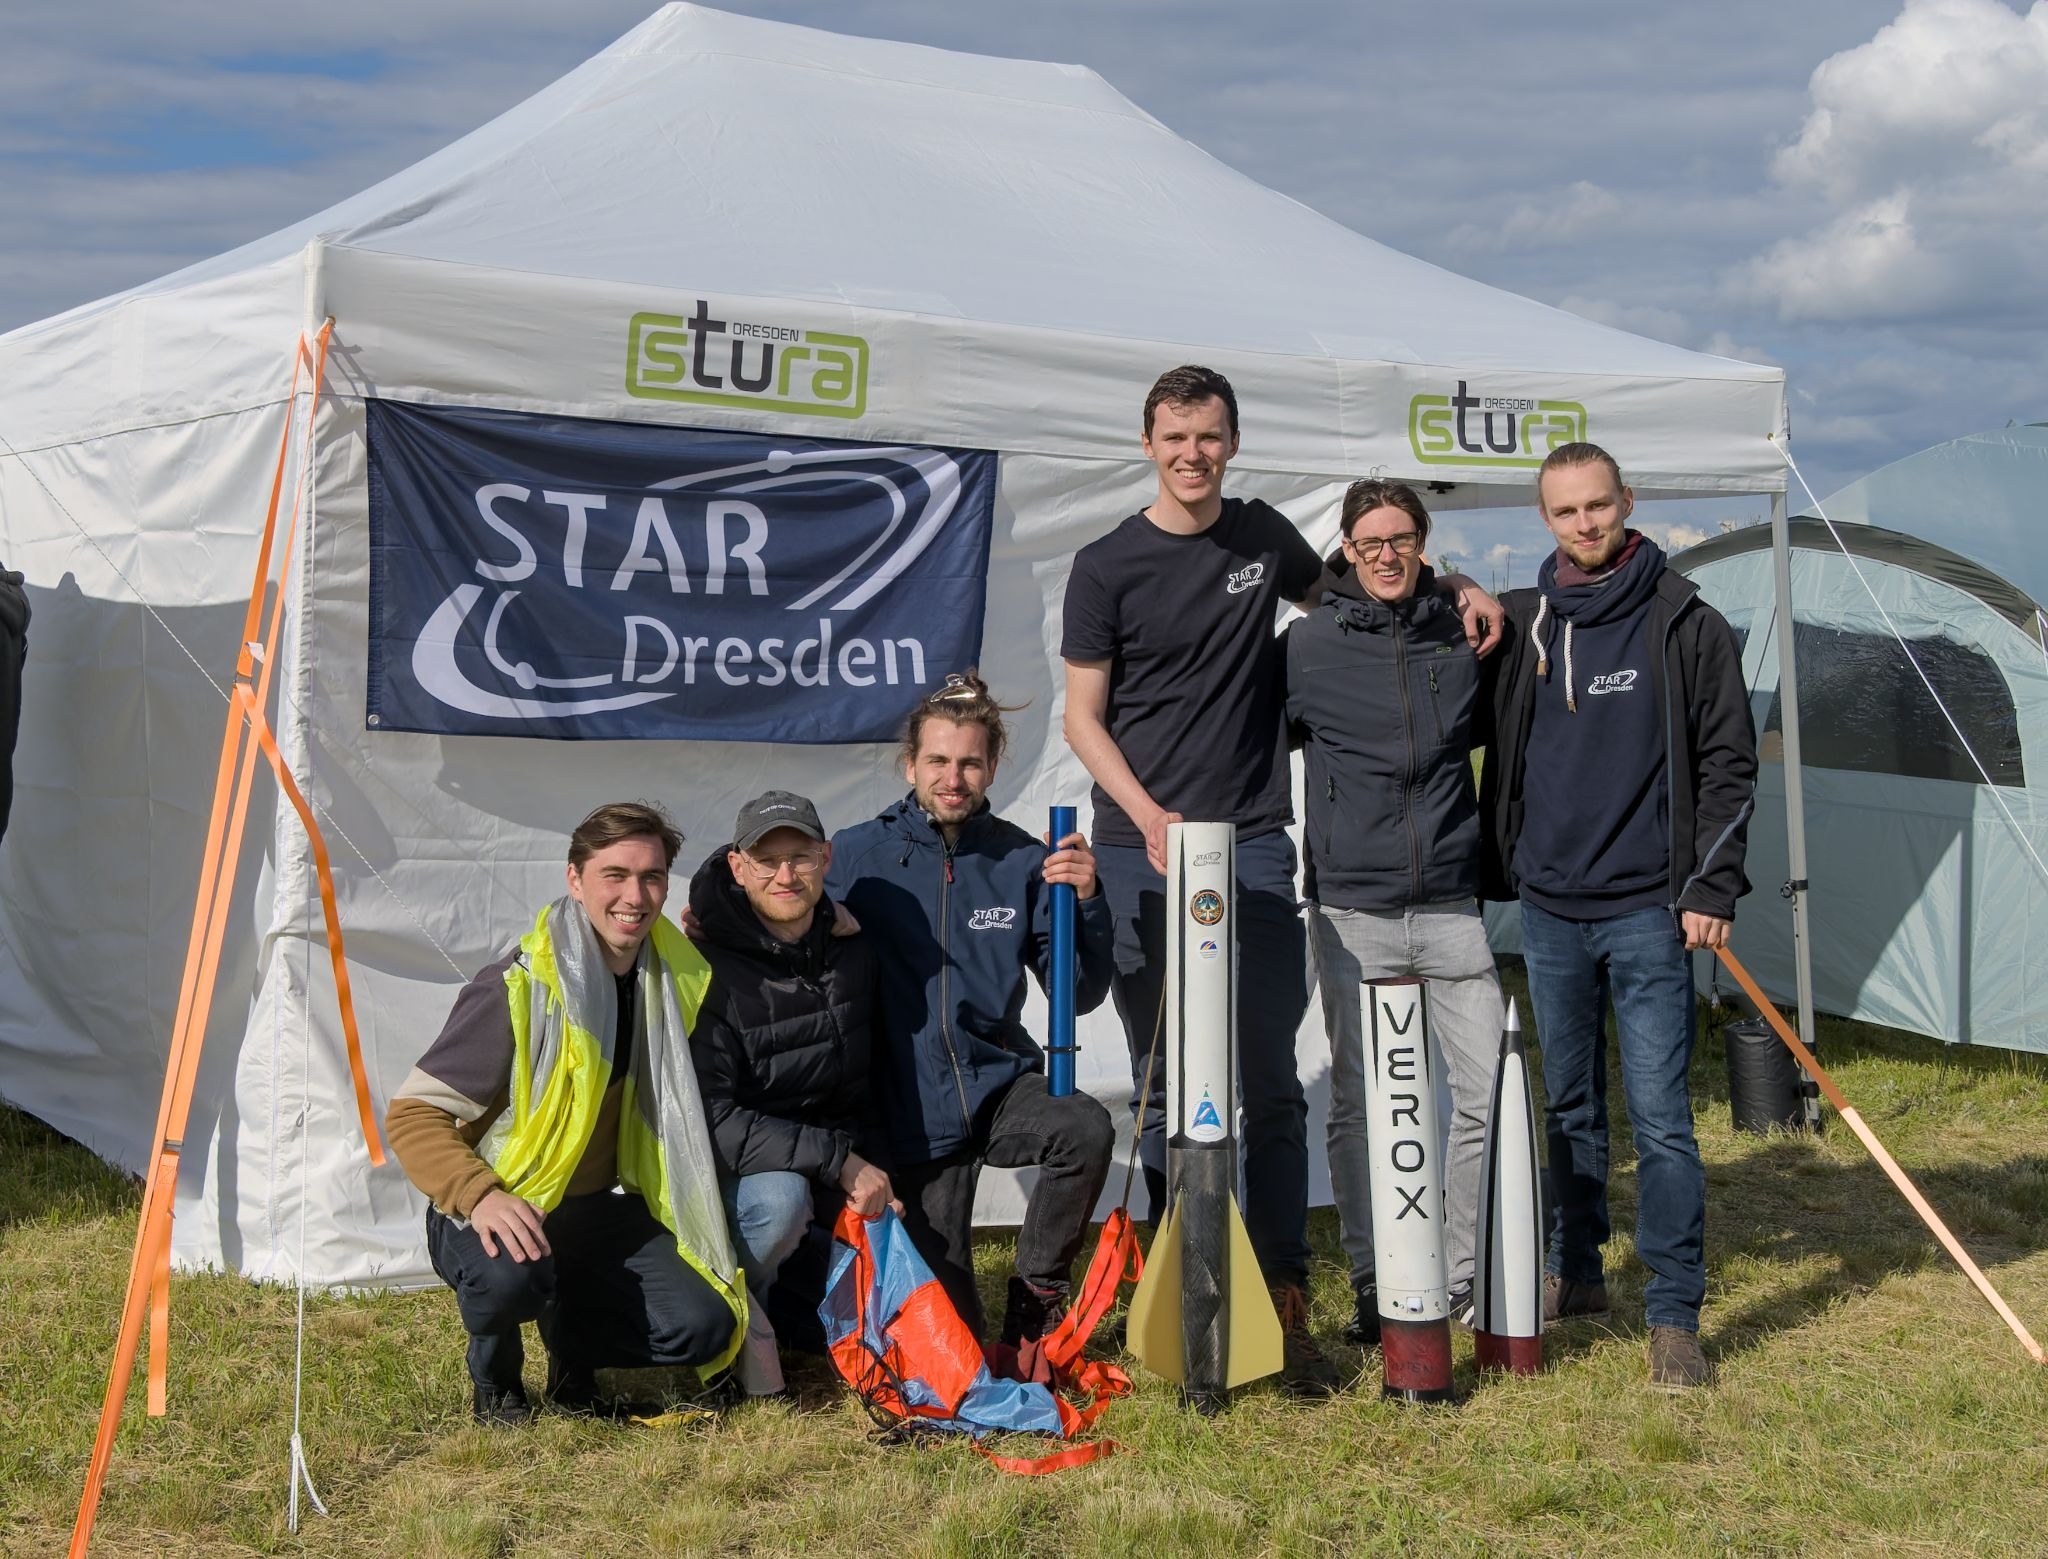
Das Team von uns auf der Kampagne nach erfolgreichem Start

Aus Gesamtsicht war VEROX II ein voller Erfolg gewesen. Der Ablauf der Kampagne war in allen Aspekten deutlich gegenüber dem Vorjahr verbessert und die Testziele des Flugcomputers wurden alle erreicht. Wichtig hierfür war auch die deutlich verbesserte Vorbereitung des gesamten Projektes. Einziges nicht erreichtes Ziel war die Integration des Antennenmoduls, welches aber in VEROX III nächstes Jahr umgesetzt werden soll. Bis dahin ist auch das zugrundeliegende Dorado-Projekt bereits weiter, sodass möglicherweise auch noch ganz andere Fähigkeiten getestet werden können. 

Ein großer Dank geht nochmal an den StuRa der TU Dresden, der den Motor für den Flug finanziert hat. Zudem möchten wir uns wieder bei Torsten für die Unterstützung während der Kampagne und der AG Modellraketen e.V. für die Startmöglichkeit bedanken!
STAR auf dem 5. Symposium on Space Educational Activities

Vom 8. bis zum 10. April 2026 war die TU München Gastgeberin des 5. Symposium on Space Educational Activities (SSEA) der ESA. Die internationale Konferenz bot Studierenden, Forschenden und Raumfahrtinitiativen eine Plattform zum fachlichen Austausch über aktuelle Projekte und Entwicklungen im Bereich der akademischen Raumfahrt. Im Rahmen der Veranstaltung konnte STAR Dresden die eigene Arbeit an einem Stand präsentieren und neue Kontakte innerhalb der studentischen Raumfahrtszene knüpfen. An der Konferenz nahmen über 500 Personen teil, darunter viele Studierende.

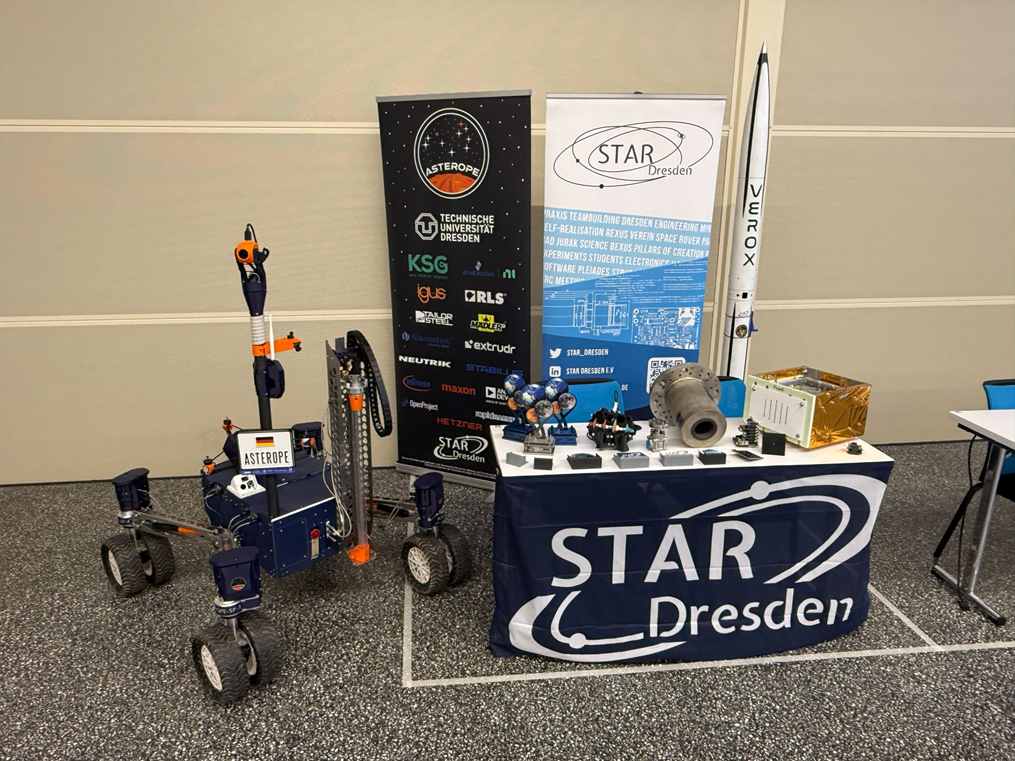
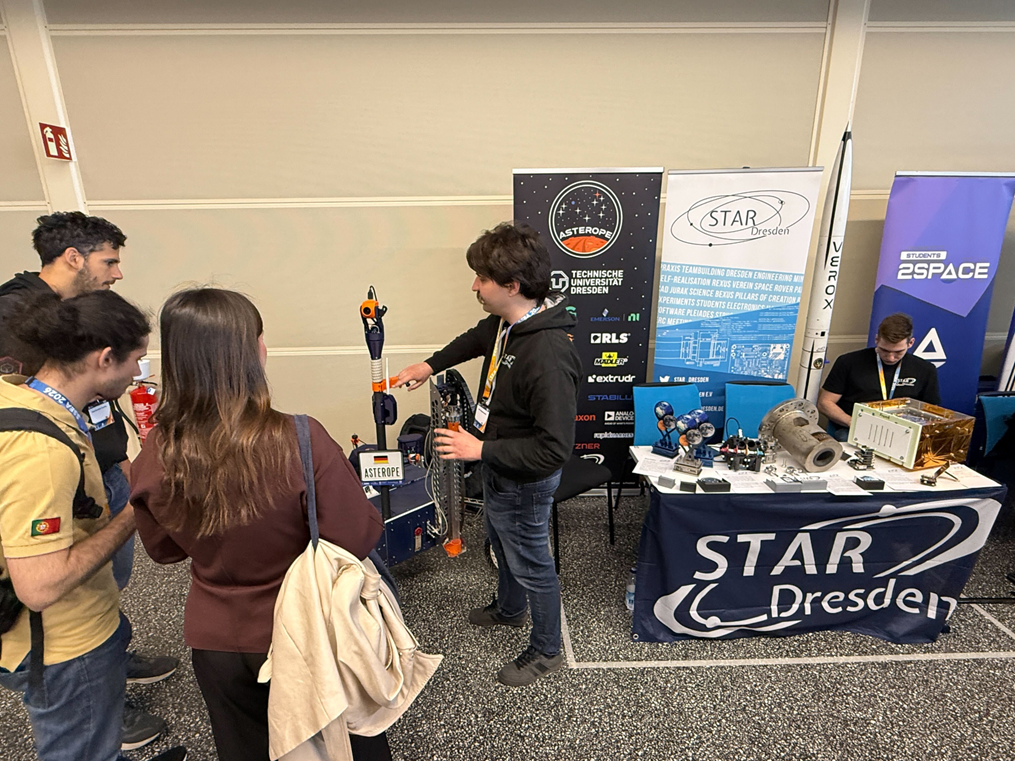
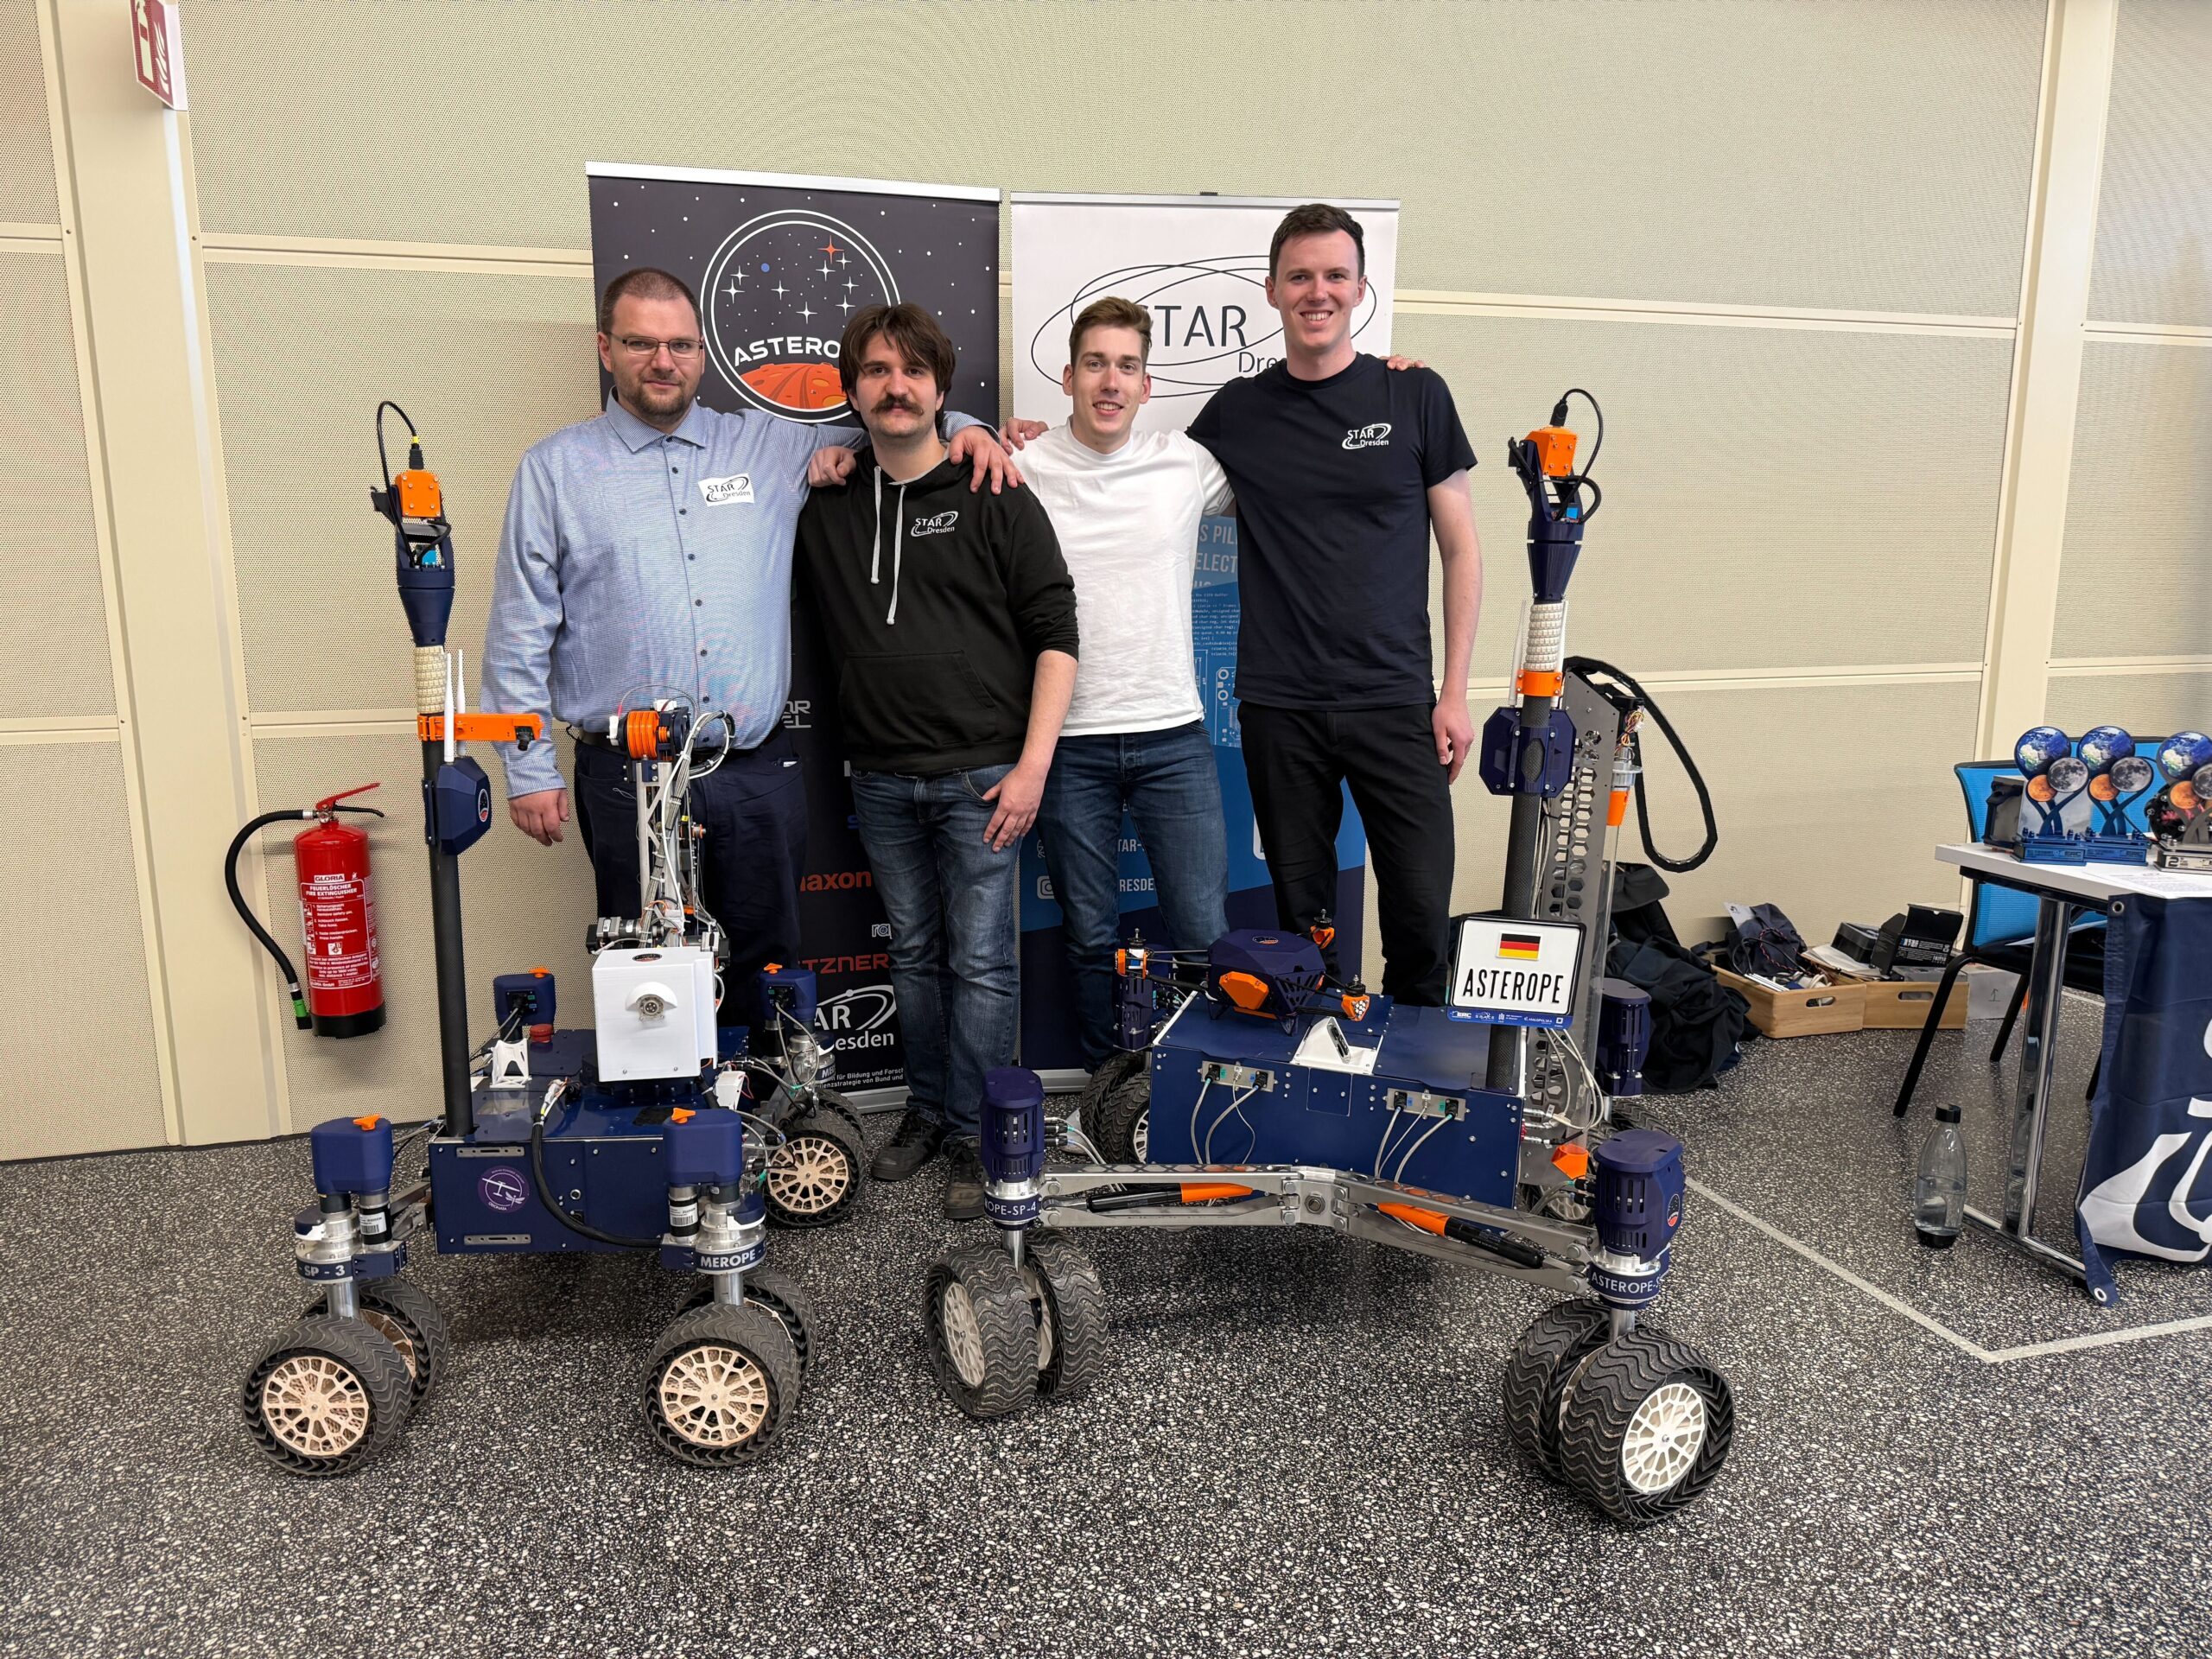
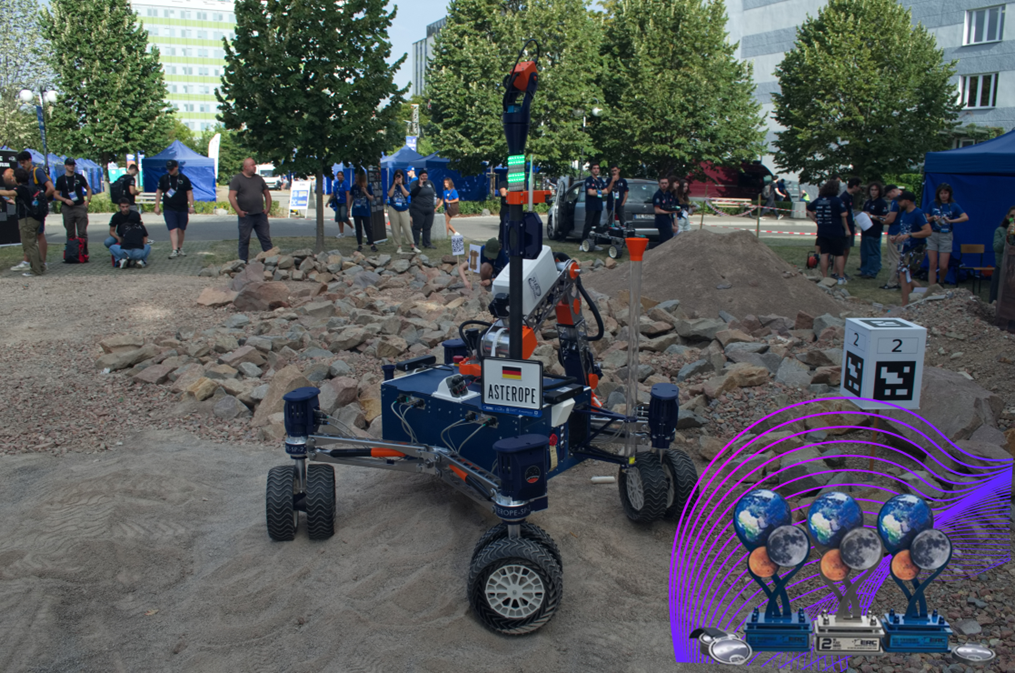
Das Hauptausstellungsstück an unserem Stand war der Rover Asterope. Mit ihm belegten wir im Herbst 2025 bei der European Rover Challenge den zweiten Platz. Zudem gewannen wir für die Aufgaben „Science Exploration“ und „Science Sampling“ jeweils den Task Award. Neben dem Rover stellten wir auch Teile unserer Rakete Dorado und weiterer Projekte aus.

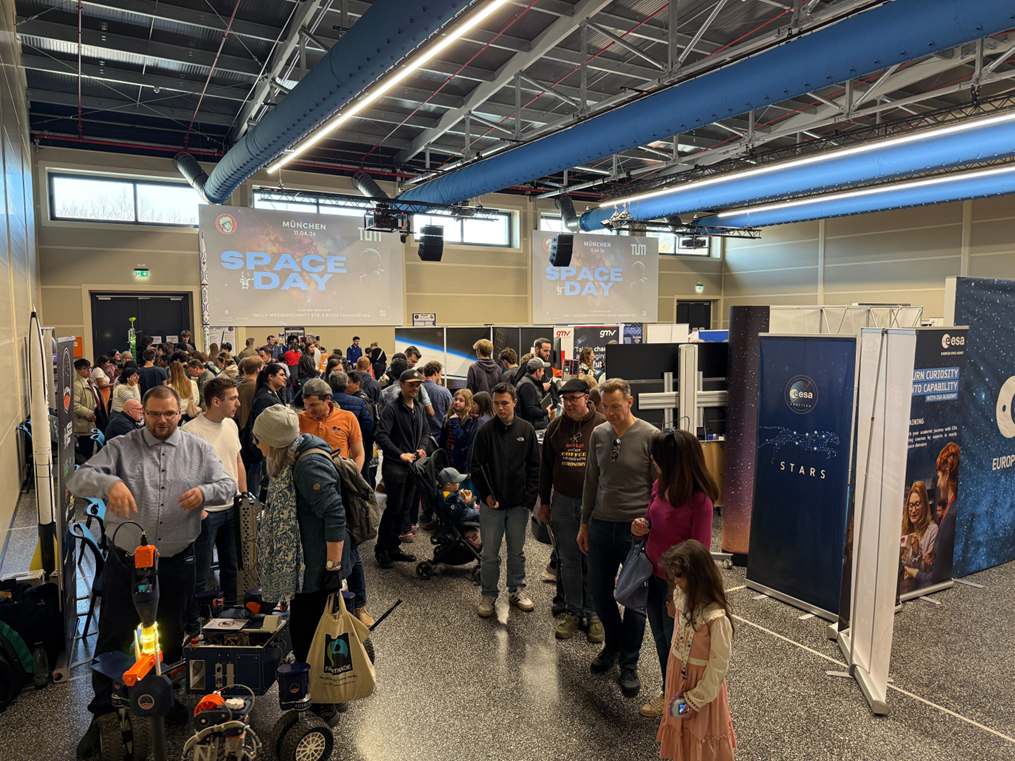
Im Anschluss an die Konferenz fand am 11. April 2026 am selben Ort der Space Day München statt. Dazu war die interessierte Öffentlichkeit zu spannenden Aktivitäten und Vorträgen eingeladen. Wir nutzten unsere Anwesenheit, um uns auch dort zu präsentieren. Mit einem zweiten Rover boten wir zudem ein Mitmachangebot für Kinder an.

Anreise und Aufbau

Die Vorbereitungen für die Konferenz begannen bereits eine Woche zuvor. Wir stellten die geplanten Ausstellungsstücke aller Projekte zusammen und bereiteten sie für die Reise vor. Am Morgen des 7. April, einen Tag vor Konferenzbeginn, luden wir alle Exponate in den Transporter und fuhren nach München. Nach der Ankunft auf dem neuen TUM Campus Ottobrunn, dem Veranstaltungsort des SSEA, begannen wir mit dem Standaufbau. Am Nachmittag war alles für die folgenden vier spannenden Tage vorbereitet.

SSEA

Tag 1: Mittwoch

Am Morgen des 8. April versammelten sich alle Konferenzteilnehmenden am Veranstaltungsort. Nach den Eröffnungsreden begab sich unsere vierköpfige Vertretung aus Dresden direkt an den Stand. Schon kurze Zeit später zog dieser zahlreiche interessierte Gäste an. Die Gespräche über unsere Projekte und viele weitere Themen bereiteten uns große Freude. Hauptattraktion war der Rover Asterope. Interessierte konnten auch einen Blick ins innere des Rover werfen und die vom Roverteam eigenständig entwickelte Elektronik in Augenschein nehmen.

Der Andrang am Stand hielt über den gesamten Tag an. Besonders in den Vortragspausen herrschte reger Betrieb. Das Interesse an Projekten wie der Rakete Dorado, dem Triebwerk Titan und CASTOR (stellvertretend für unsere REXUS/BEXUS-Experimente) war für uns bereits an Tag 1 eine schöne Bestätigung für die geleistete Arbeit in allen Projekten.

Am Nachmittag des ersten Konferenztages standen Besuche bei verschiedenen Firmen und Forschungsinstitutionen der Münchner Raumfahrtbranche auf dem Programm. Dabei konnten wir unter anderem einen unter anderem einen originalen Sojus-Raumschiff-Simulator, mit dem z.B. ISS-Docking-Manöver simuliert werden können, sowie den Raketentriebwerksprüfstand der TUM am Flughafen Oberpfaffenhofen besichtigen. Nach diesen Besuchen endete der ereignisreiche erste Tag.

Tag 2: Donnerstag

Am zweiten Veranstaltungstag nahmen wir die Gelegenheit wahr, den Vorträgen zu den eingereichten wissenschaftlichen Arbeiten beizuwohnen. Da der Andrang am Stand etwas nachgelassen hatte, konnte immer ein Teil unseres Teams das Konferenzprogramm wahrnehmen. Zudem knüpften wir bei Besuchen an anderen Ständen wertvolle Kontakte.

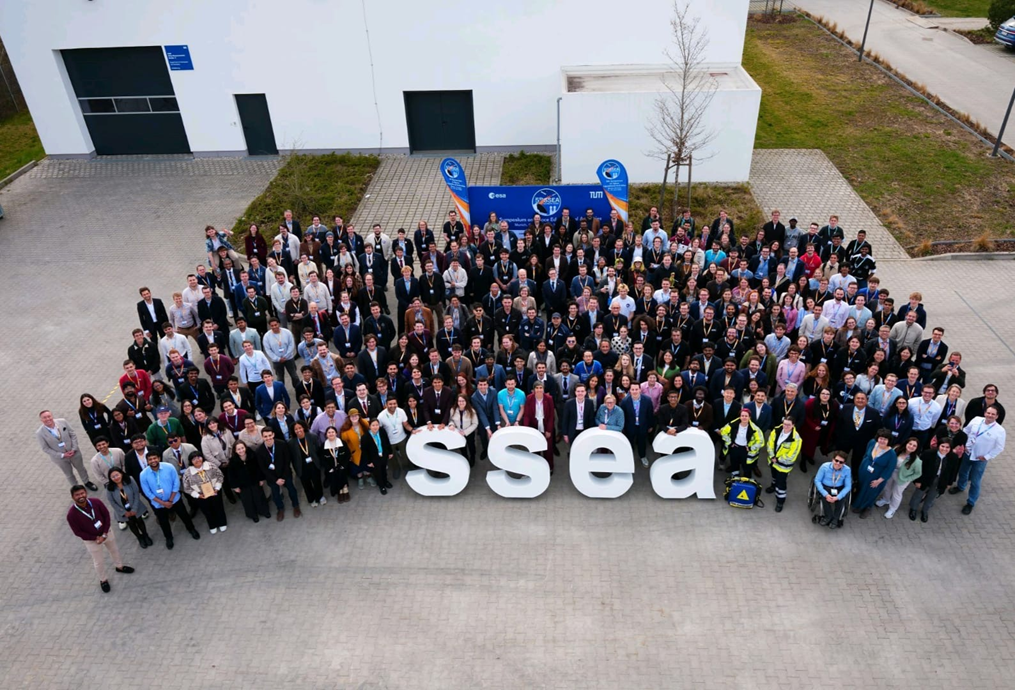
Am frühen Nachmittag fand ein spannendes Panel mit Industrievertretern zum Thema „Space Engineer of the Future“ statt. Der Nachmittag klang mit weiteren Besuchen an unserem Stand sowie einem gemeinsamen Gruppenbild der Konferenzteilnehmenden aus. Das Highlight des zweiten Tages sollte aber am Abend noch folgen.

©TUM/ ESA Education

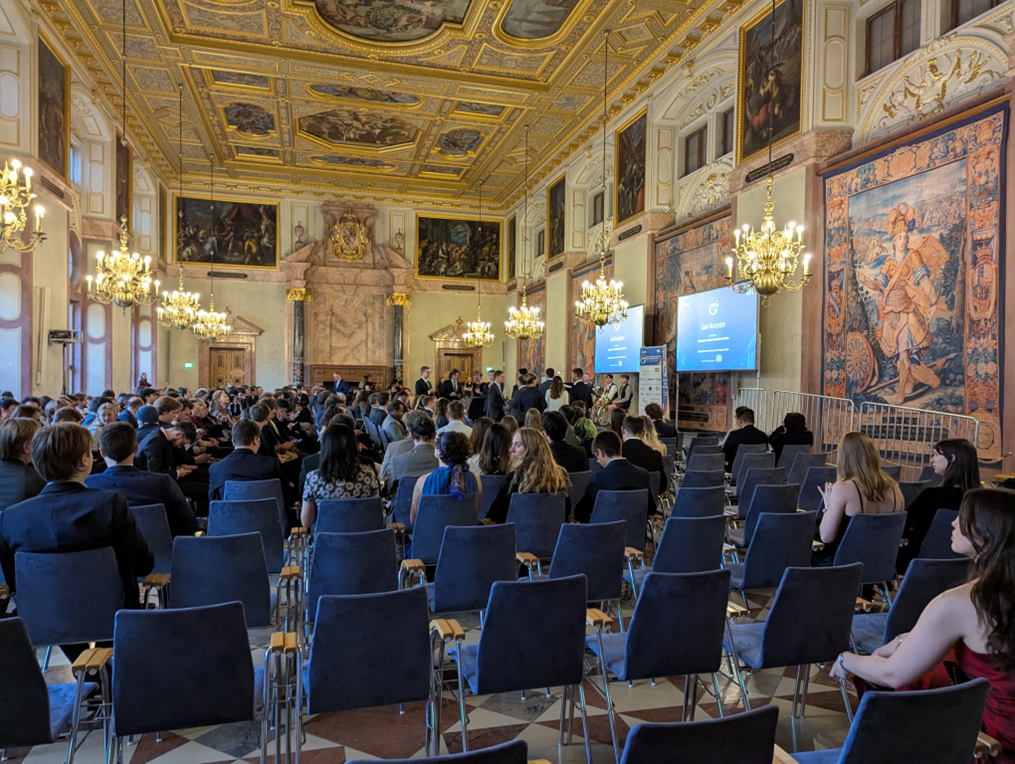
Wie es die Tradition der SSEA-Konferenzen verlangt, gab es auch diesmal einen Galaabend. Dazu lud der Freistaat Bayern als Sponsor der Konferenz alle Teilnehmenden in den Kaisersaal der Münchner Residenz ein. Der Abend begann mit einigen Reden und einem spannenden Impulsvortrag von Michaela Benthaus. Sie berichtete von ihrer Erfahrung, als erste querschnittgelähmte Person überhaupt ins All zu fliegen – wenn auch nur für einige Minuten im Rahmen eines suborbitalen Fluges mit einer Raumkapsel von Blue Origin. Anschließend konnten wir uns bei einem Empfang mit Essen und Getränken mit den anderen Konferenzteilnehmenden austauschen und viele spannende Gespräche führen. Den Abend ließen wir schließlich in einer Bar in der Münchner Innenstadt ausklingen.

Tag 3: Freitag

Am letzten Tag der Konferenz hatte die STAR neben dem Stand noch einen weiteren Auftritt auf der Konferenz. Unser Vereinsmitglied Ivan V. Nazarenko präsentierte in einem Fachvortrag sein Paper. Es trägt den Titel „Lessons Learned on the Verification of Explosively Actuated Valves for Use in a Pressure-fed Bi-liquid Sounding Rocket“ und wird in den offiziellen Conference Proceedings veröffentlicht. Der Beitrag behandelt die Lehren aus der Entwicklung und Erprobung von Pyroventilen für das Projekt „Dorado“, das die Entwicklung einer Flüssigtreibstoffrakete für die EUROC 2027 zum Ziel hat.

Im Nachgang des Vortrags besuchten mehrere Interessierte unseren Stand, um die ausgestellten Ventile zu betrachten. Dadurch ergaben sich zusätzliche Fachgespräche, in denen Funktionsweise, Testverfahren und technische Hintergründe deutlich ausführlicher und anschaulicher erläutert werden konnten, als es im Rahmen des achtminütigen Vortrags möglich gewesen wäre.

Am Nachmittag des dritten Tages neigte sich die Konferenz dem Ende zu. Es fand ein Panel zur Verbindung von Ausbildung und Berufseinstieg in der Raumfahrt statt. Daran nahm auch die erste Vorsitzende des Bundesverbandes Studentischer Raumfahrt (BVSR e. V.) teil, dessen Gründungsmitglied die STAR ist. Abschließend folgten einige Reden, und die Organisatoren dieser großartigen Konferenz wurden mit gebührendem Applaus gewürdigt. Wir bedanken uns herzlich bei den Organisatorinnen und Organisatoren für die Möglichkeit, die STAR Dresden beim SSEA mit einem eigenen Stand zu präsentieren.

Space Day München

Wie anfangs erwähnt, fand am Samstag direkt nach der Konferenz der Space Day München statt. Dieser wird jährlich vom Yuri’s Night e.V. anlässlich des ersten bemannten Weltraumflugs von Yuri Gagarin ausgerichtet. Den gesamten Nachmittag über konnten Kinder an verschiedenen Mitmachaktionen teilnehmen oder gemeinsam mit ihren Familien verschiedenen Vorträgen zuhören.

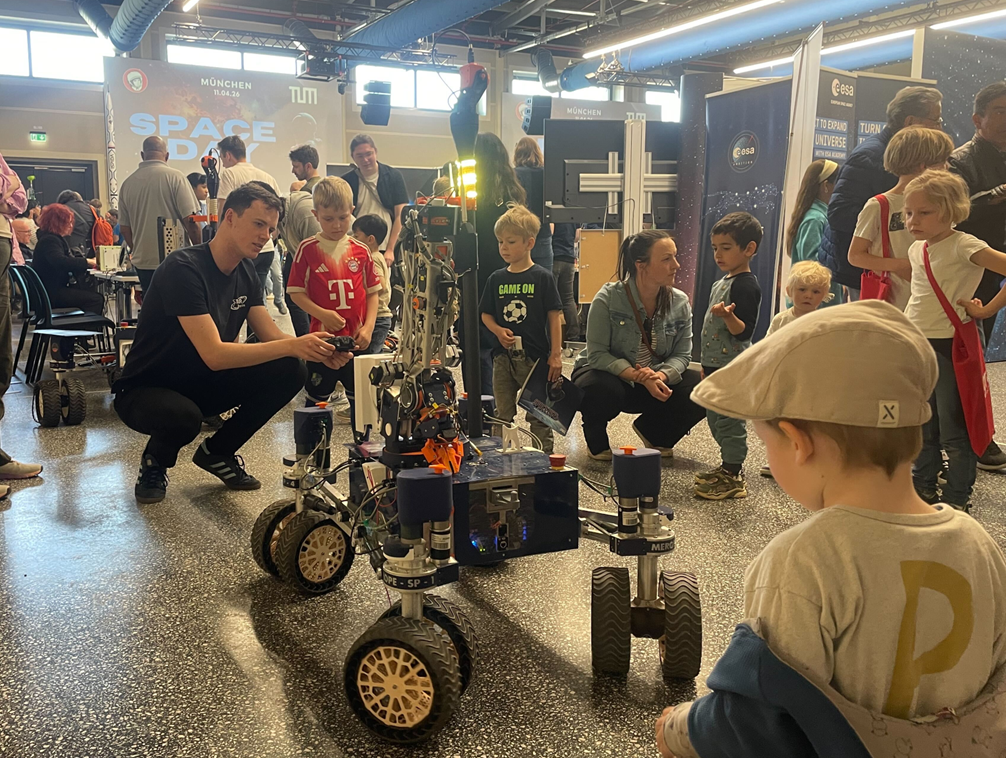
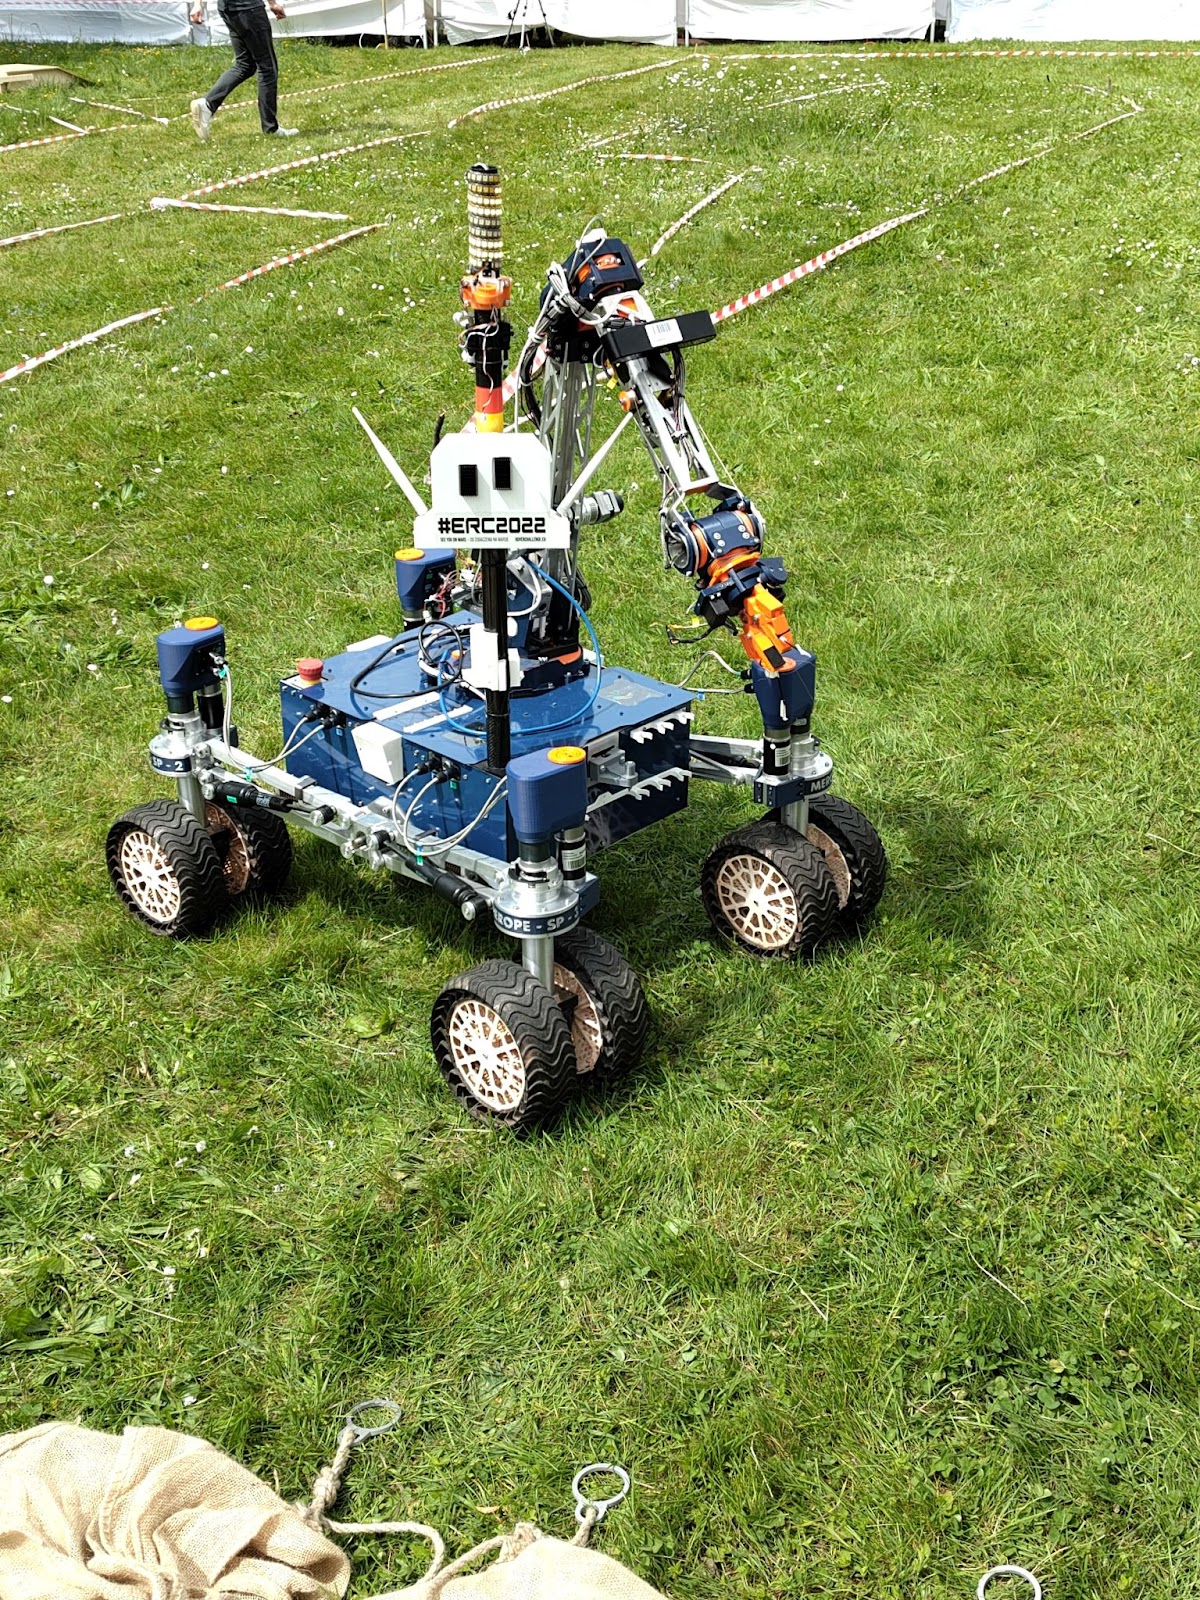
Da wir schon vor Ort in München waren, nahmen wir die Einladung gerne an, einen Tag länger zu bleiben und auf dem Space Day auszustellen. Zusätzlich zu Asterope bauten wir an diesem Tag unseren zweiten Rover auf. Merope, unser ERC-Rover aus dem Jahr 2022 und aktueller „Messe“-Rover, bot Kindern und Erwachsenen die Gelegenheit, selbst einmal einen Rover zu steuern. Über den gesamten Tag hinweg kam so eine Vielzahl an Kindern mit spannender Technik in Berührung. Die Begeisterung der Kinder und die vielen tollen Interaktionen bereiteten uns große Freude.

Auch am Stand herrschte durchgehend reger Betrieb, und das Interesse der Gäste an unseren Projekten war groß. Zwischendurch hatten wir, gemeinsam mit anderen studentischen Vereinen, die Möglichkeit, uns in einem kurzen Vortrag zu präsentieren.

Abbau und Rückreise

Am Abend gingen vier spannende und interessante Tage für uns zu Ende. Vom ersten Tag an hat der Austausch auf Augenhöhe mit den anderen Konferenzteilnehmern viel Spaß gemacht. Wir konnten viele neue Kontakte knüpfen und bestehende Netzwerke pflegen. Zudem haben wir die exzellente studentische Forschung an der TU Dresden einem breiten Publikum zeigen können. Ein besonderes Highlight war der Samstag, an dem wir durch unseren Rover bei den Kindern Begeisterung für Weltraumtechnik wecken und fördern konnten. Nach dem Ende der Veranstaltung bauten wir unseren Stand ab und verstauten die Exponate wieder im Transporter. Am Sonntag ging es dann für uns alle zurück nach Dresden.

Zum Abschluss dieses Berichts möchten wir uns noch herzlich bei der Deutschen Gesellschaft für Luft- und Raumfahrt e.V. für den Zuschuss zu den Transportkosten bedanken. Ohne die Unterstützung wäre ein derart umfangreicher Auftritt unseres Vereins samt Präsentation unseres preisgekrönten Rovers Asterope nicht möglich gewesen. Zudem danken wir der Gesellschaft von Freunden und Förderern der TU Dresden e. V. für die Übernahme der Teilnahmekosten an der Konferenz.

CRAB – Critical Design Review (CDR) in Leiden/ESTEC

The Critical Design Review (CDR) is a key milestone in every REXUS/BEXUS campaign. Experts from European space organisations assess whether the technical design of an experiment is mature and ready for use. At the same time, a soldering course takes place in which a team member learns space-qualified soldering - essential to withstand the stresses of flight, such as vibrations and negative pressure, without damage.

Sunday, 11.05.2025 - Arrival and first impression of Leiden

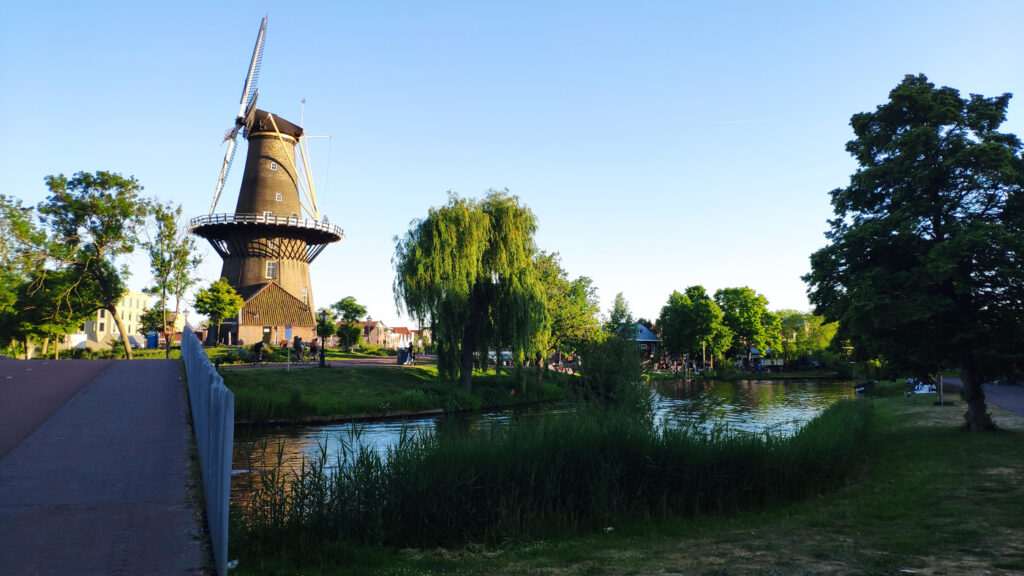
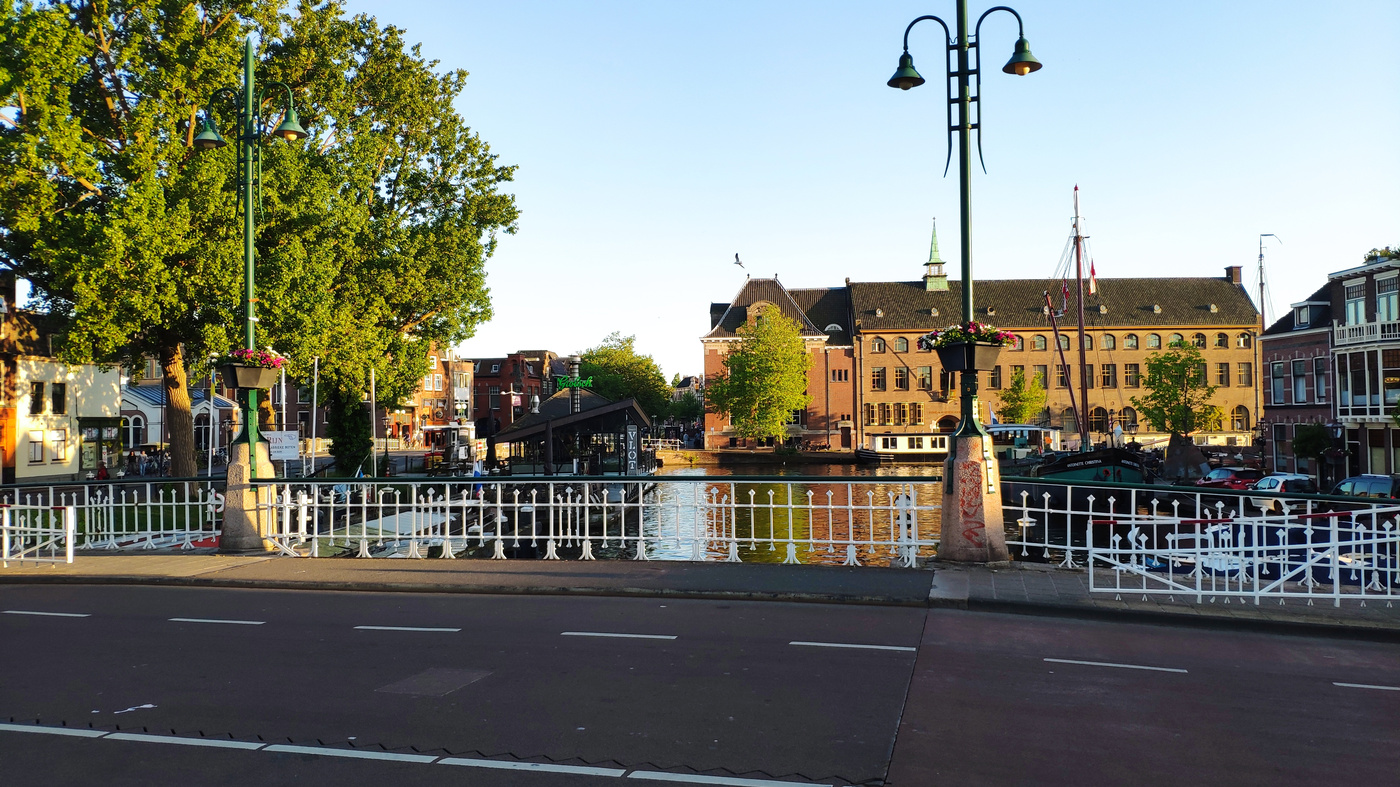
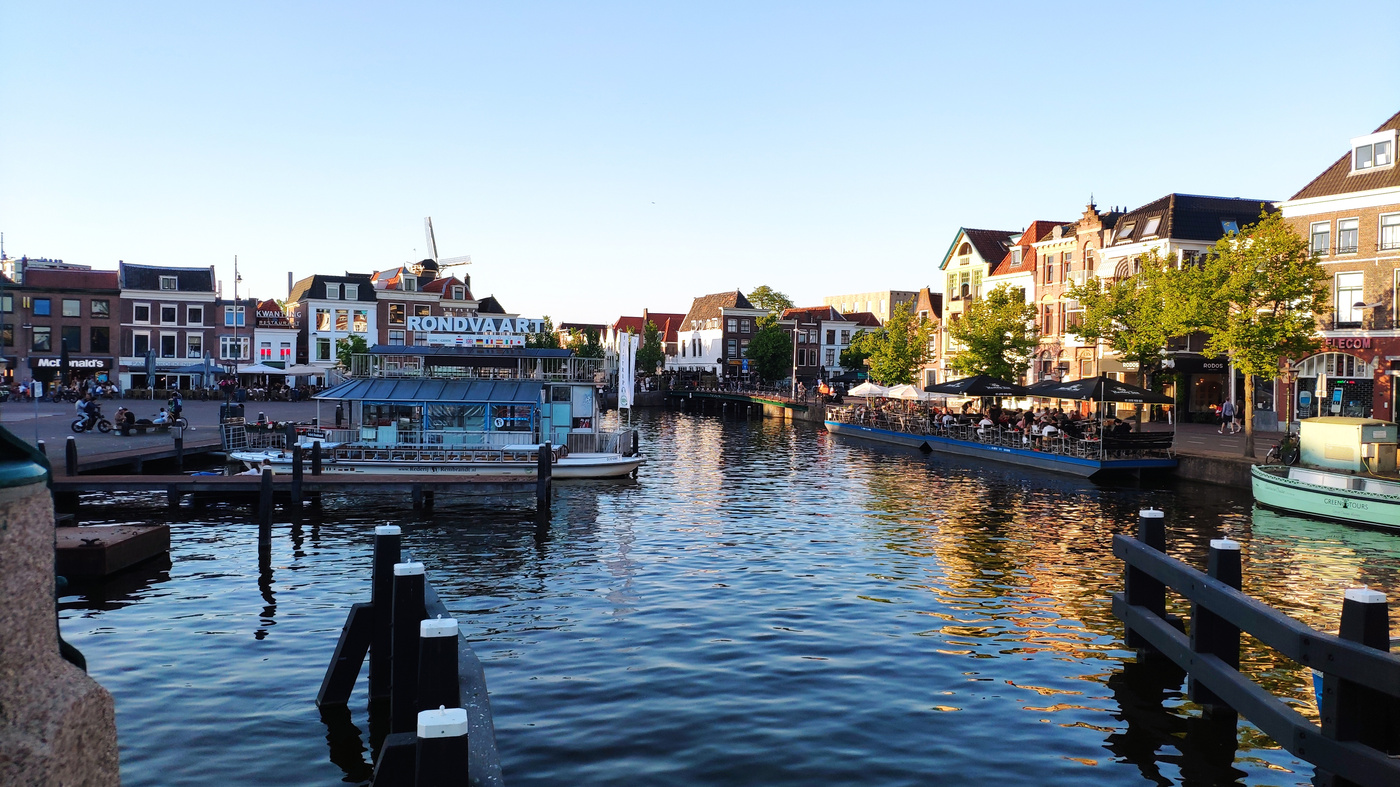
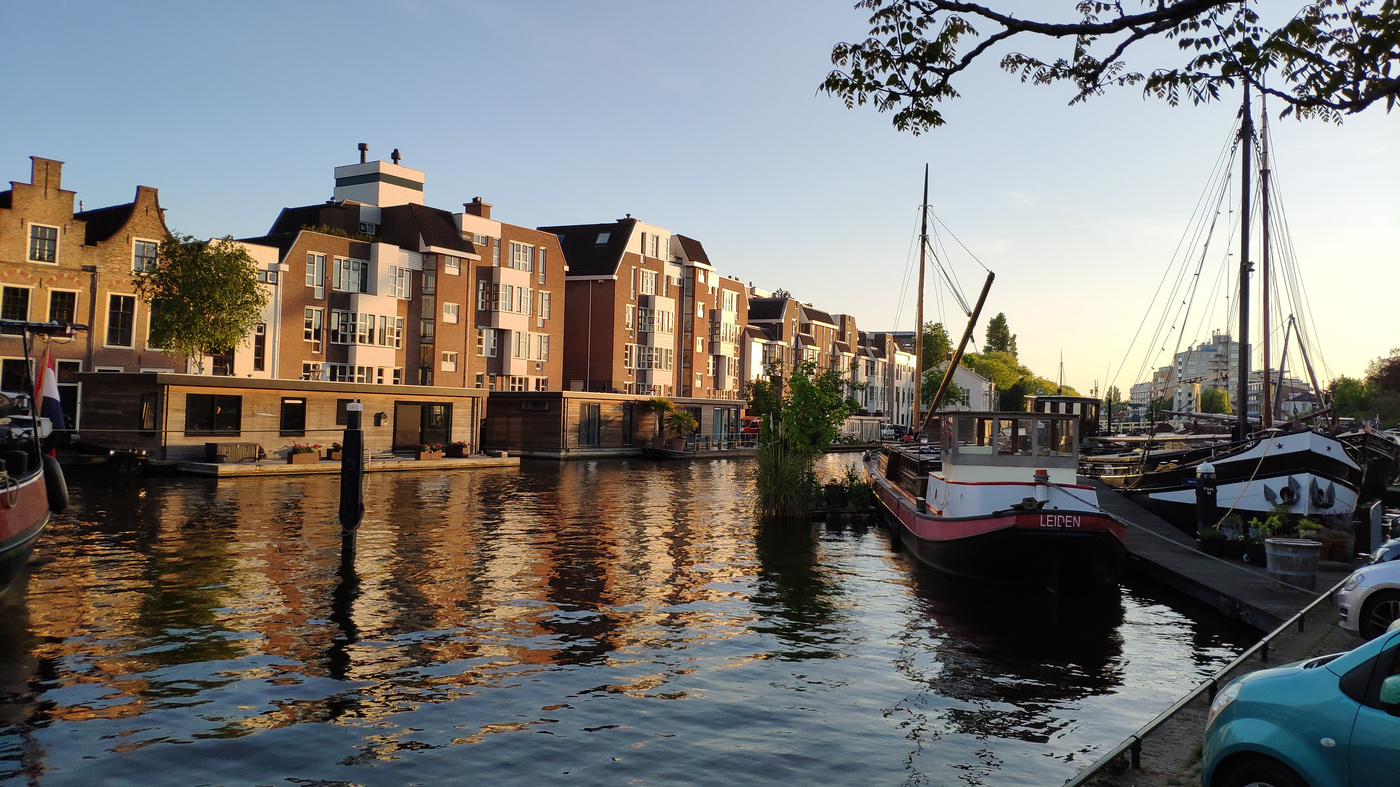
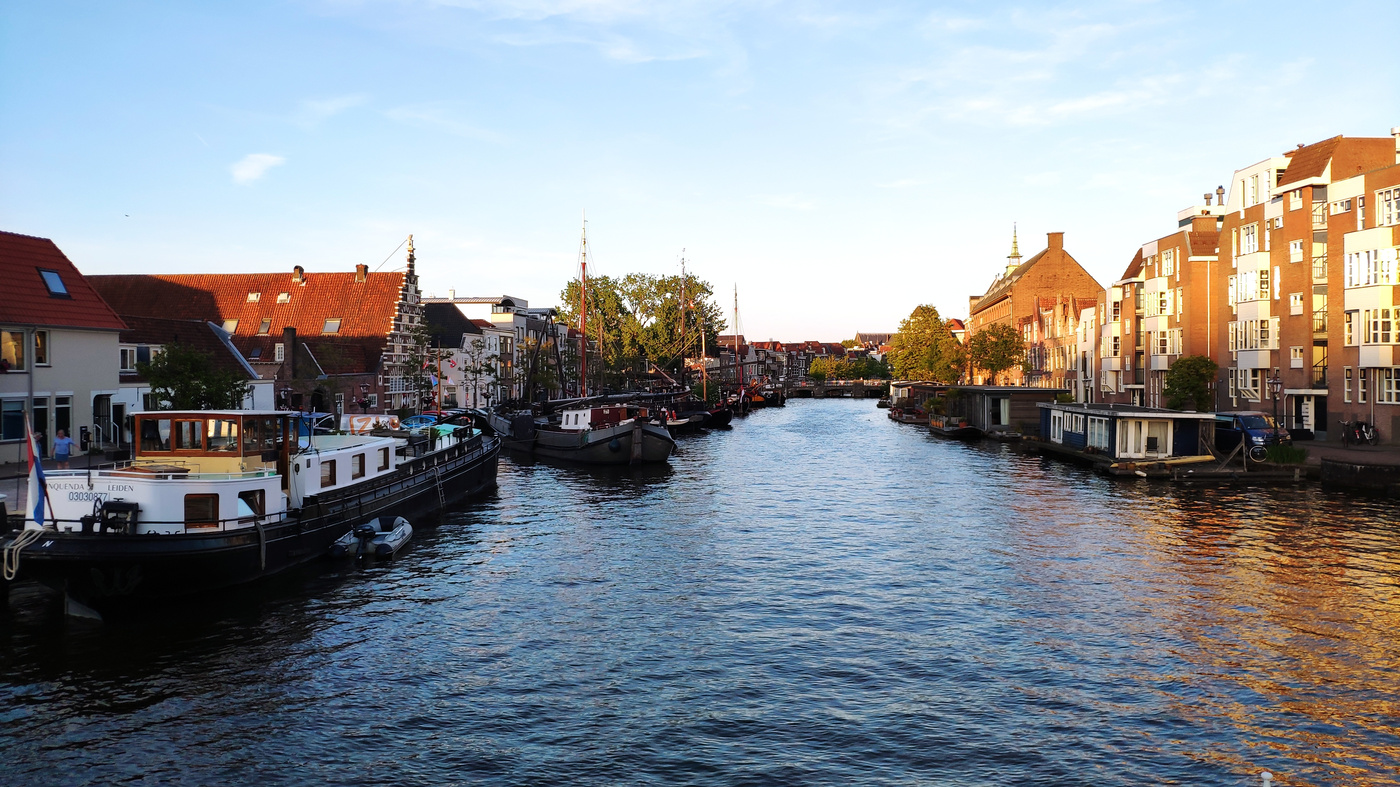
On Sunday, the first team member set off early in the morning from Dresden via Frankfurt and Utrecht to Leiden. Despite an hour's delay, the journey went largely smoothly, and after checking into the hotel there was still time to explore the city centre. Leiden welcomed us with historical flair, numerous canals, old brick buildings and charming bridges - a successful start.

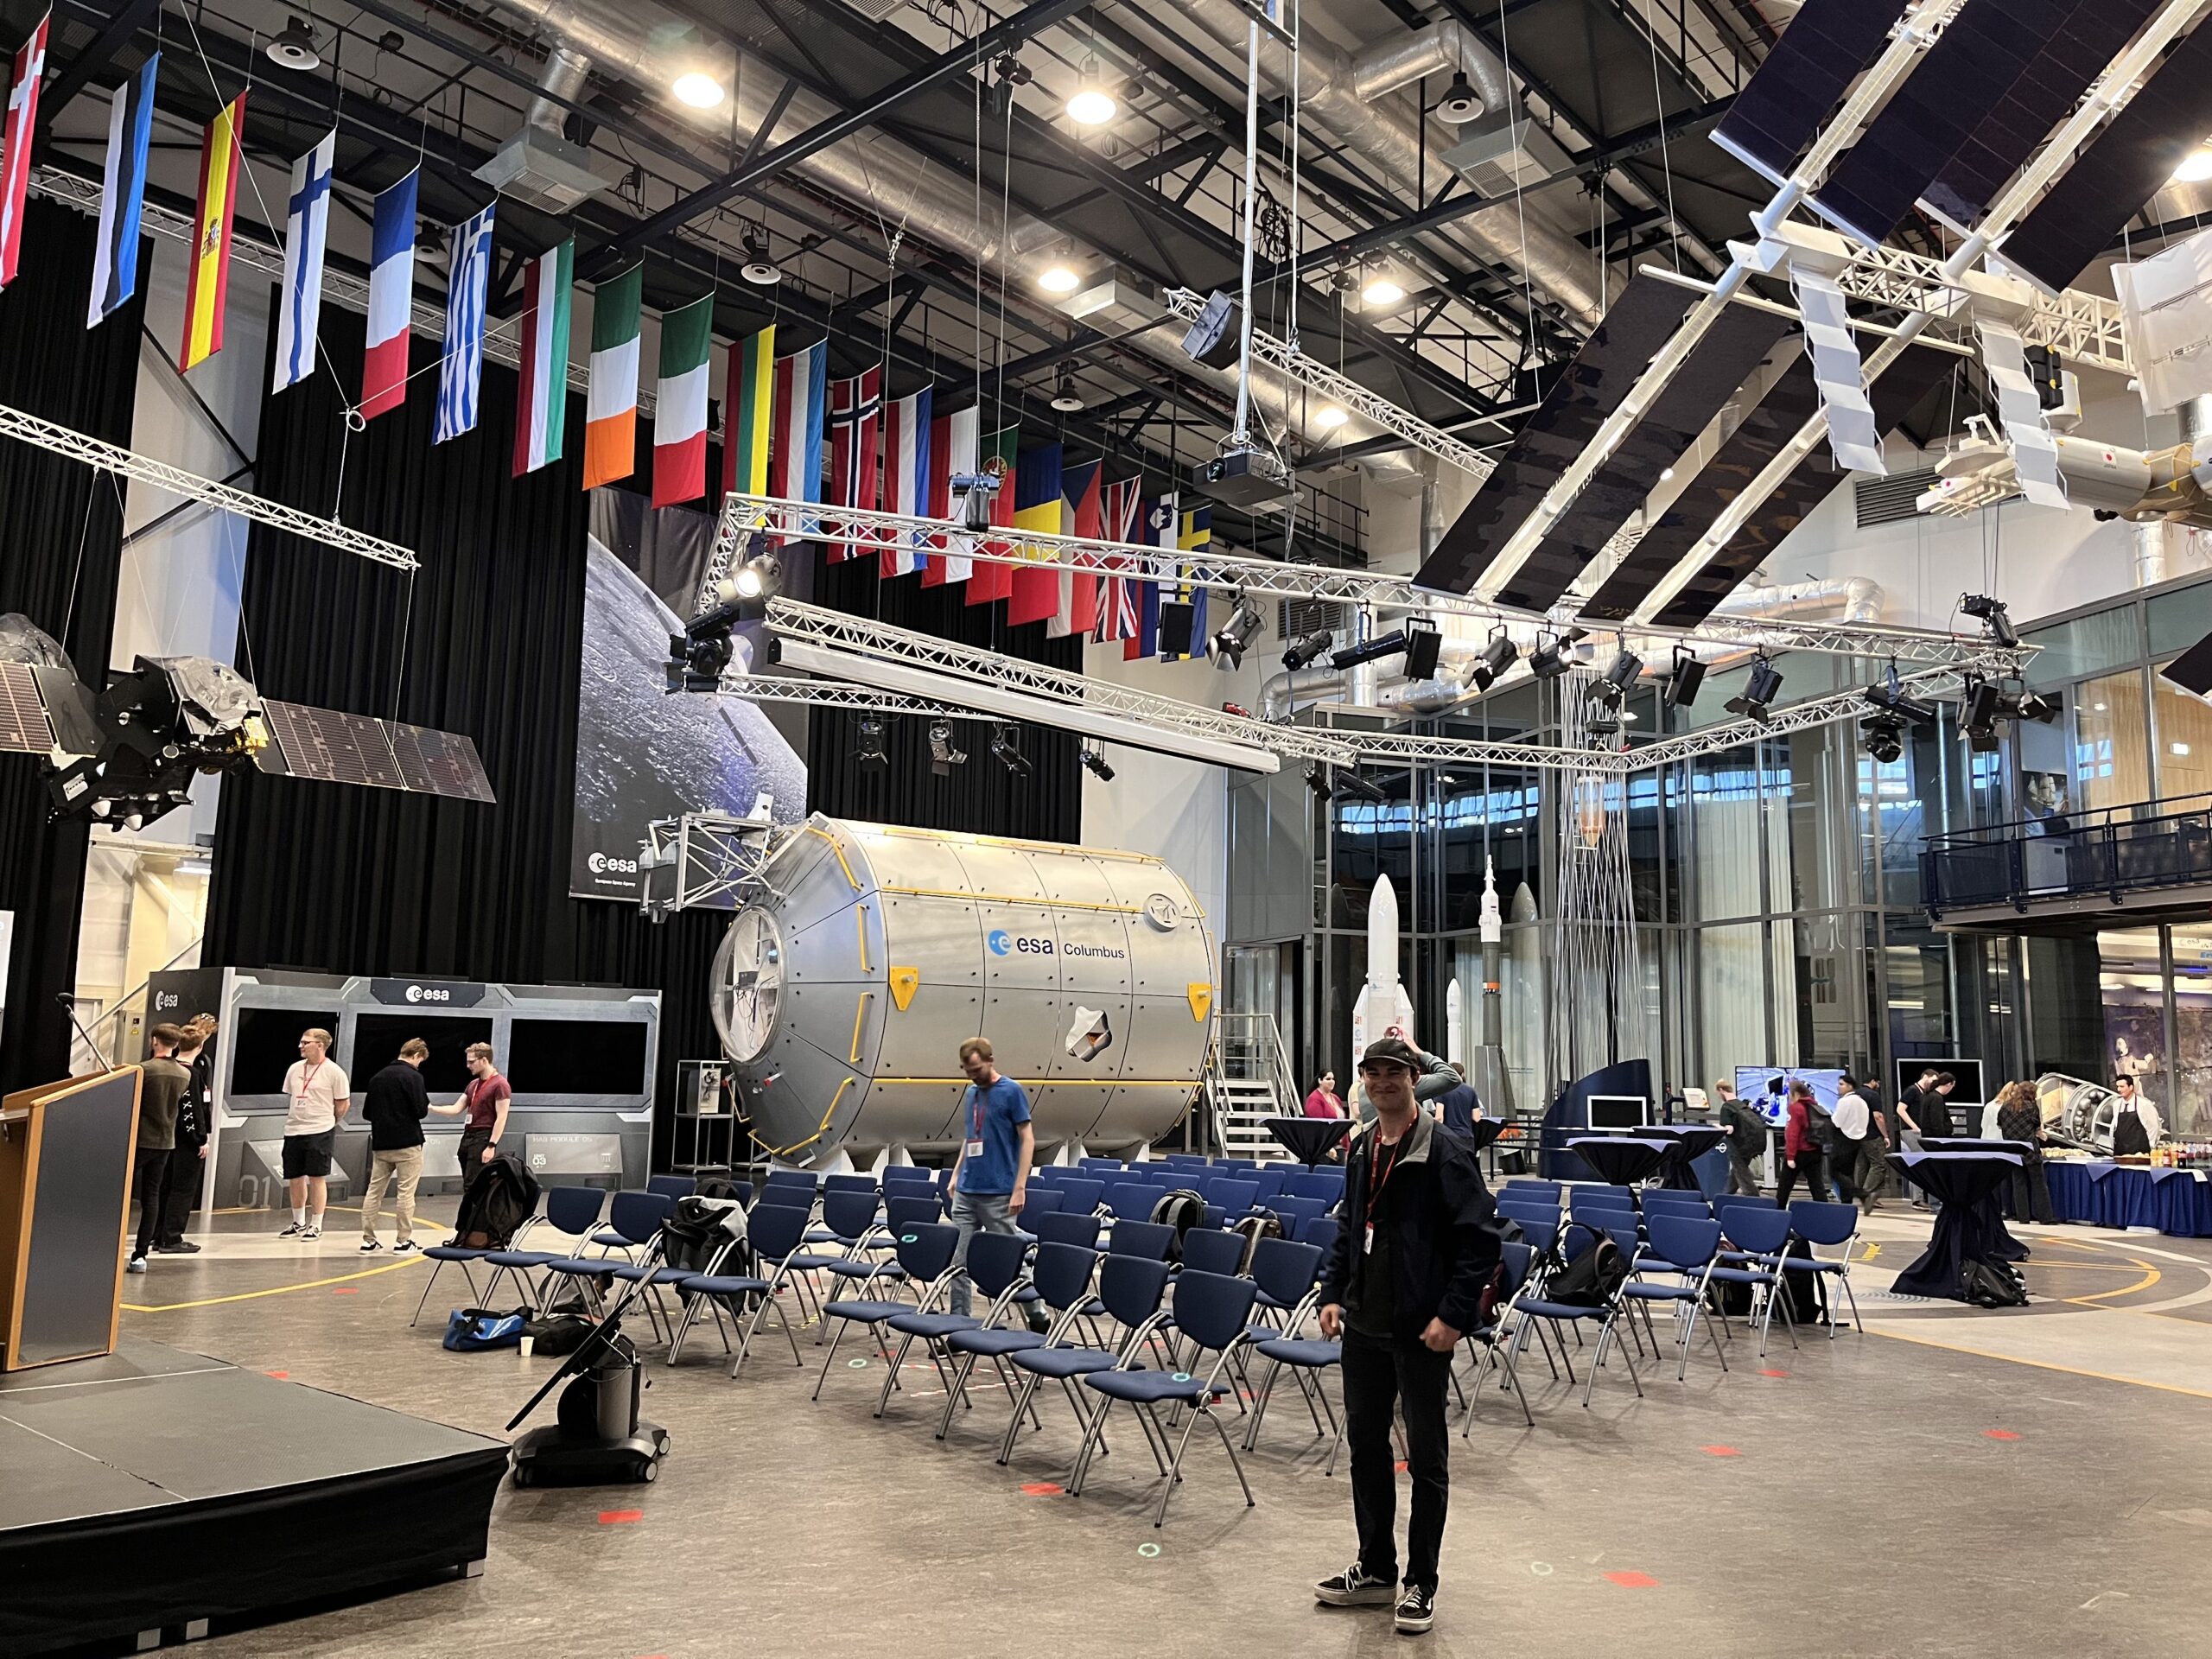
Pictures of Leiden


Monday, 12.05.2025 - Soldering course at ESTEC

After a joint breakfast with initial meetings with other teams, the bus took us to the European Space Research and Technology Centre (ESTEC) of the ESA. The extensive site is located directly on the North Sea coast and is a central location for tests and qualifications for European space missions.

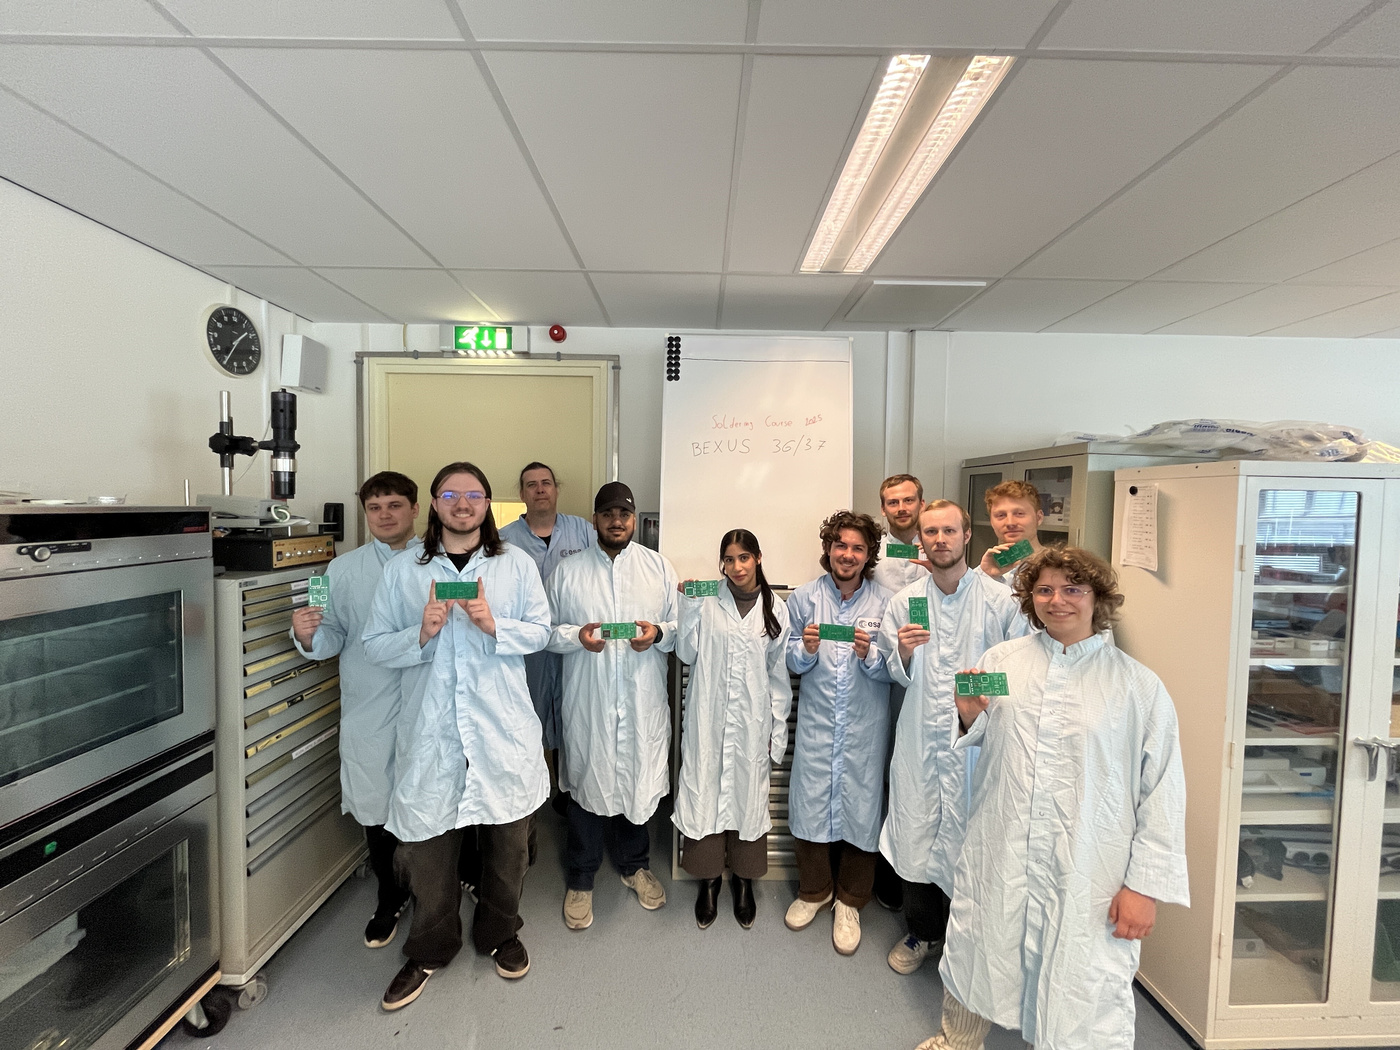
After receiving the access cards, the day started with a tour of the site, followed by the start of the soldering course. The aim was to learn basic soldering techniques and produce clean, reliable solder joints. We used soldering microscopes to analyse our results - even the smallest impurities can be detected this way. An important lesson: thorough cleaning with isopropanol is essential to avoid mistakes later on.

The work was interrupted by clear explanations on the whiteboard, a very good lunch in the canteen and a cosy coffee break. One highlight: each team had brought typical chocolate from their home country - a great opportunity to exchange ideas.

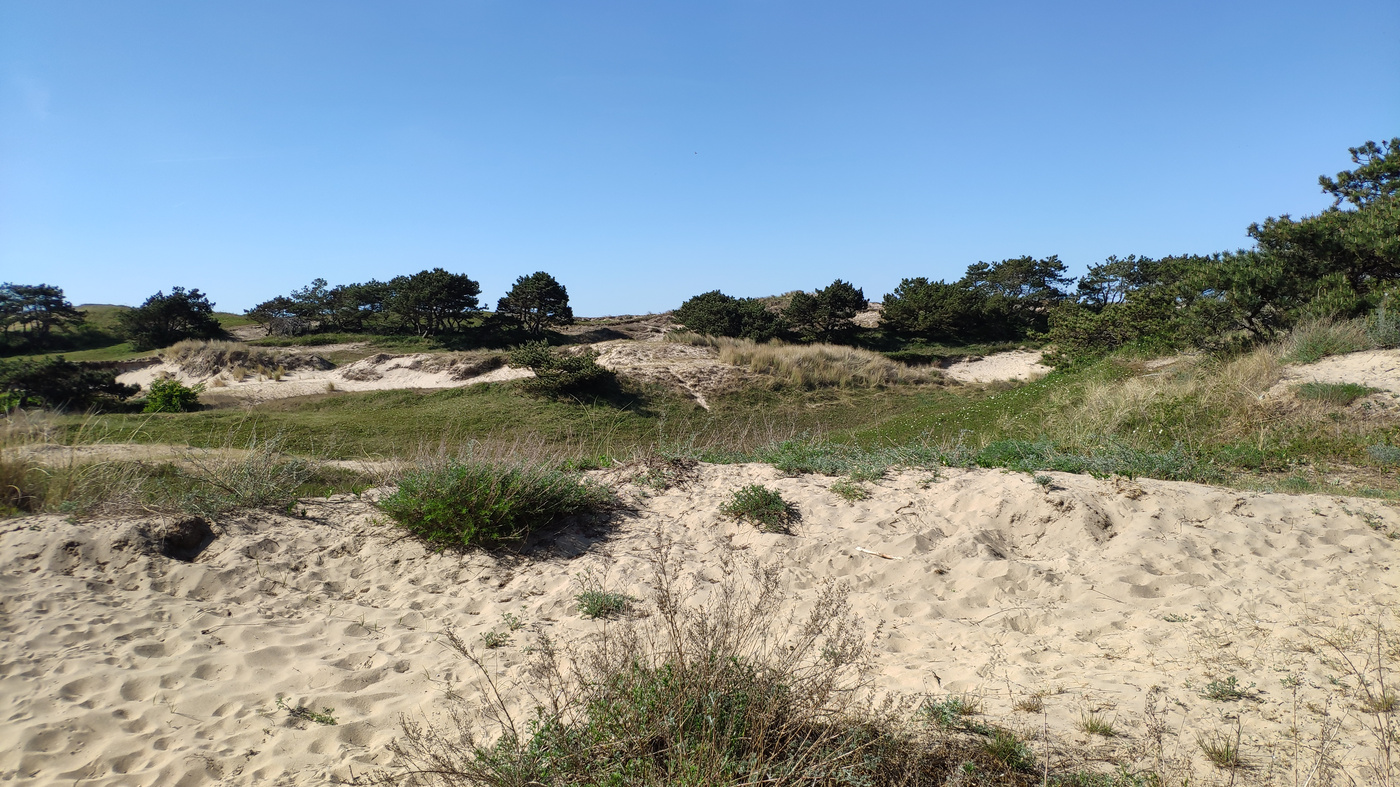
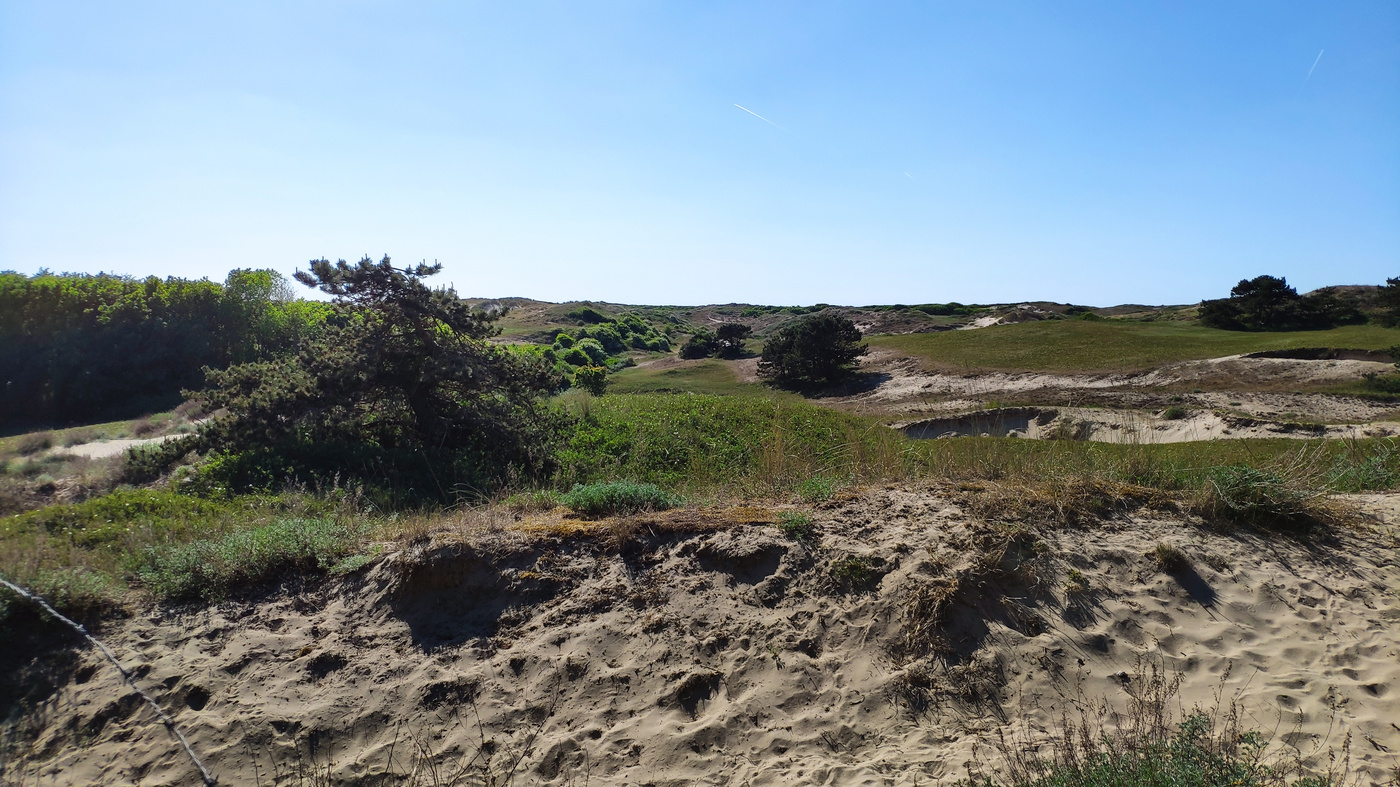
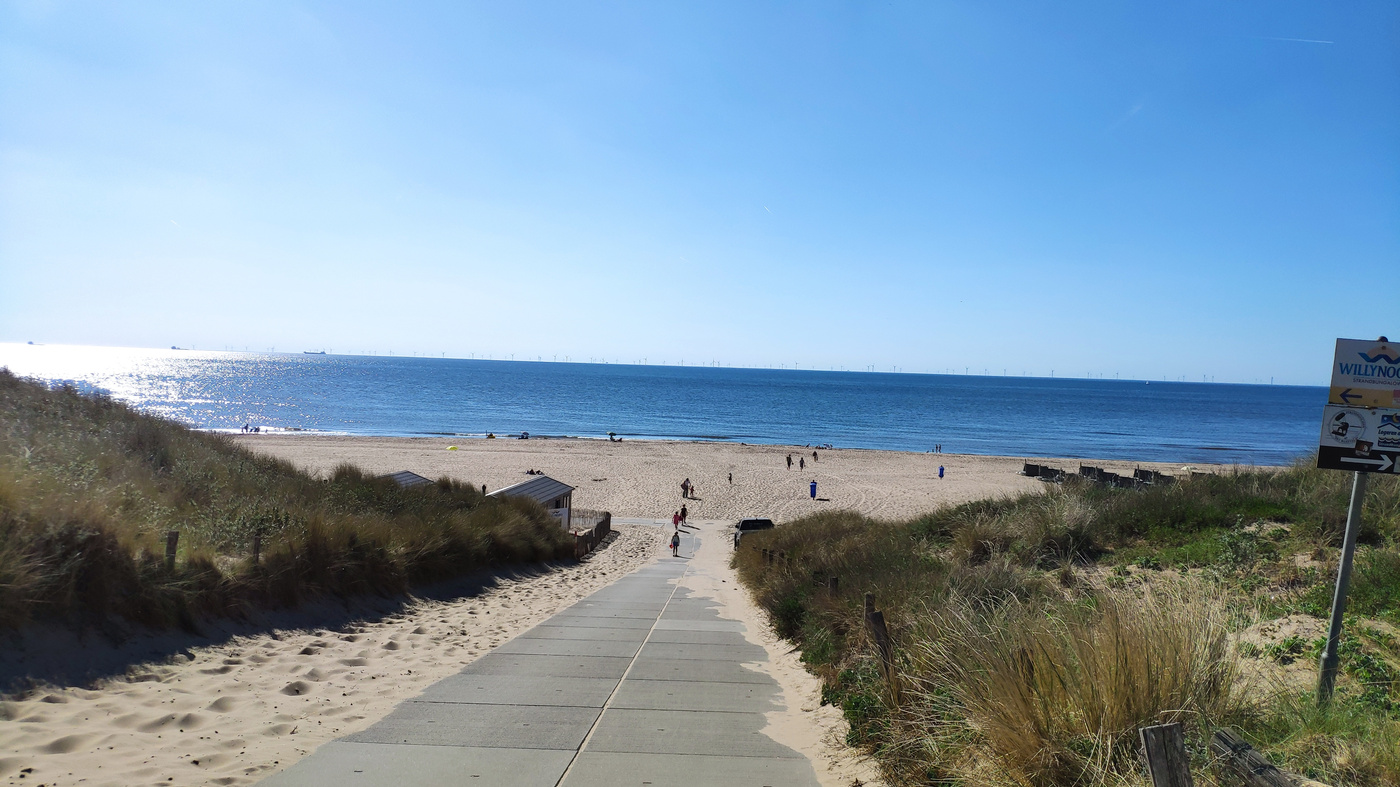
After the end of the course, some of the participants went on a hike through the dunes to the beach. The weather was ideal and we were even able to dip our feet in the cold sea - a great end to the day.

Pictures of the dune landscape

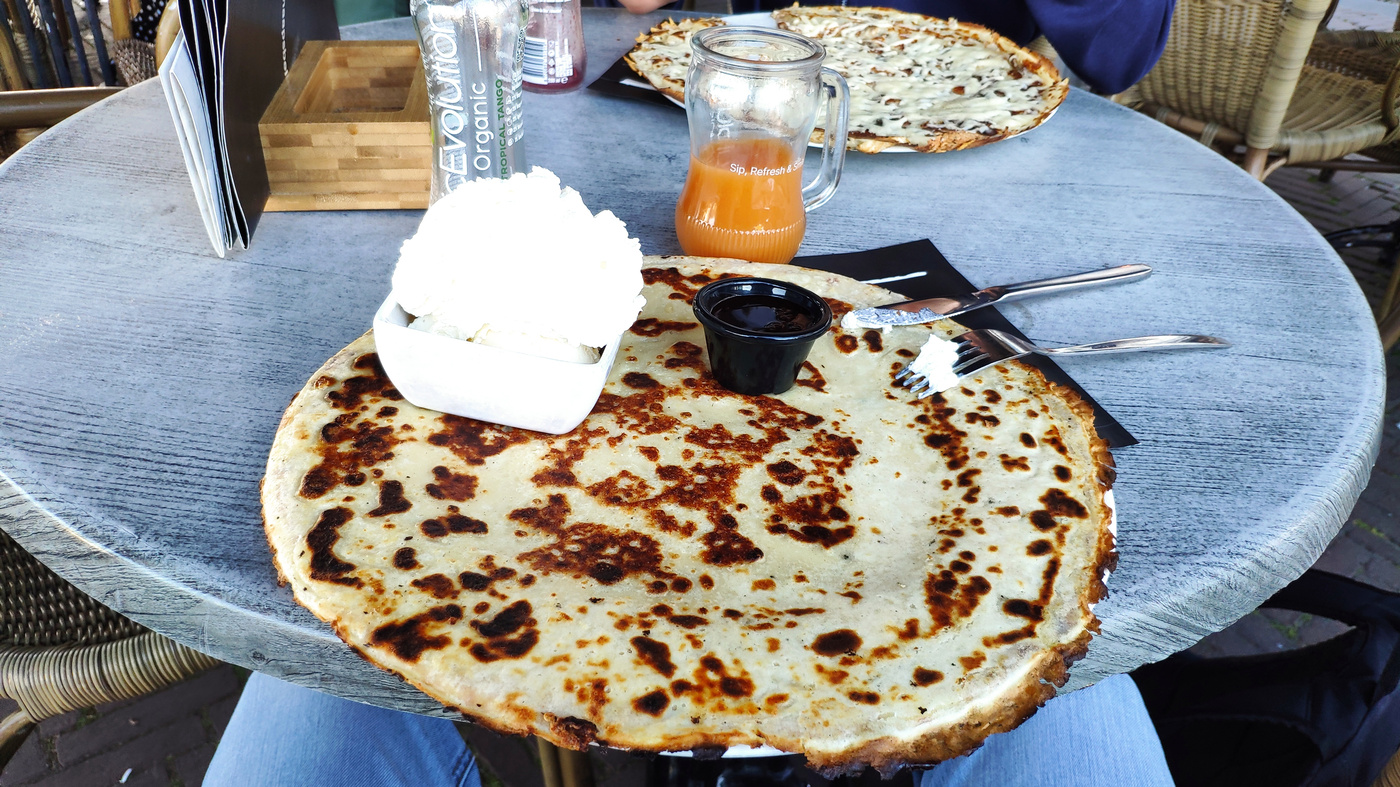
Photo of the Pannenkoeken restaurant


Tuesday, 13.05.2025 - Advanced soldering course and team arrival

On the second day of the course, we focussed on more challenging tasks, such as soldering surface mounted devices (SMD). These components sit directly on the circuit board and require high precision - especially when holding with tweezers and soldering at the same time. It is crucial that a small air cavity remains under the component in order to comply with aerospace standards.
In the further course, there was an insight into the technique of tinning using a solder bath, which makes subsequent soldering much easier.

The rest of our team arrived in Leiden in the early evening. Together we explored the city again and returned to the Pannenkoeken restaurant - this Dutch speciality had to be shown to the others, of course. We then worked together on the presentation for the CDR.

Final team photo soldering course (Credit: ESA/Maximilian Nürmberger)

Photos from Leiden


Wednesday, 14.05.2025 - Excursion to Amsterdam

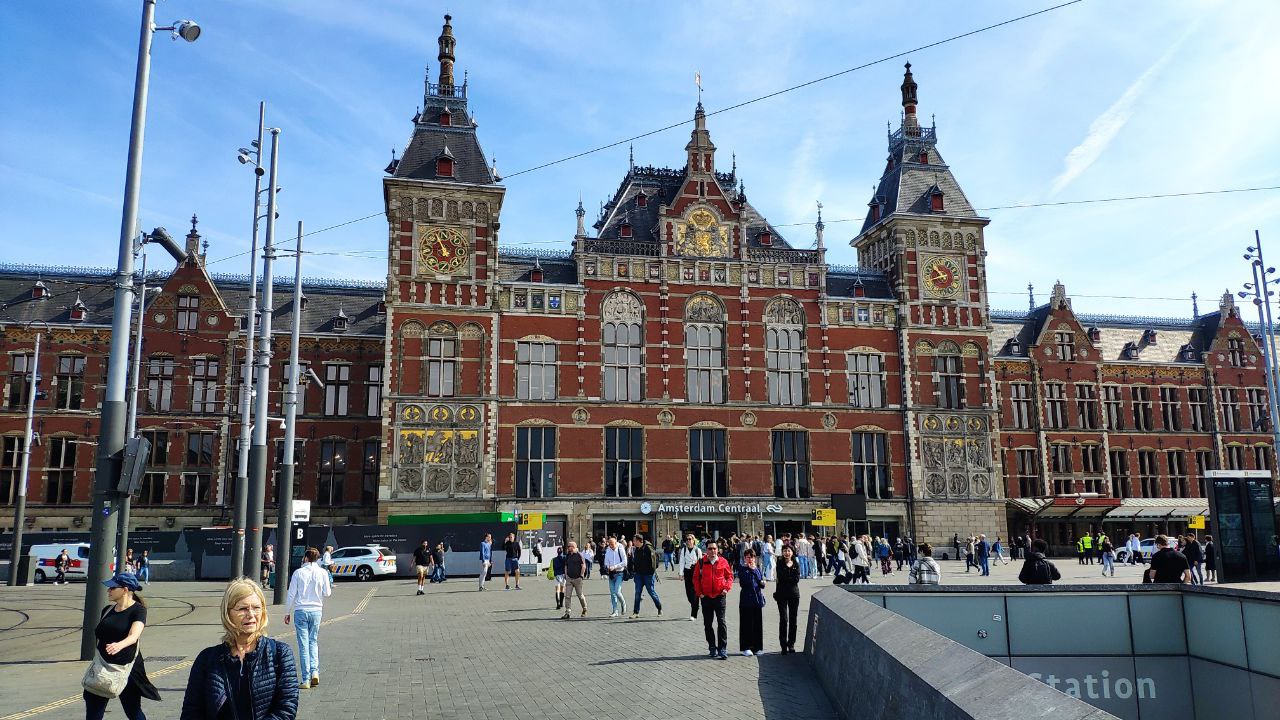
At breakfast, we watched the hustle and bustle on the crossroads directly in front of the hotel with great interest. We had decided to take a trip to the capital, Amsterdam, on our day off. Equipped with a return ticket, we travelled about 40 minutes by Intercity train to Amsterdam Centraal.

Amsterdam Central Station

Leaving the station, we had our first view of the city centre of Amsterdam. After a brief orientation, we headed straight towards Dam Square, where the Royal Palace, the National Monument to the Fallen of the Second World War and the New Church are located.
We continued along the first canals and the Neumarkt to the Sint Antoniessluis, where there is a beautiful view over a canal towards the harbour basin.

Sint Antoniussluis

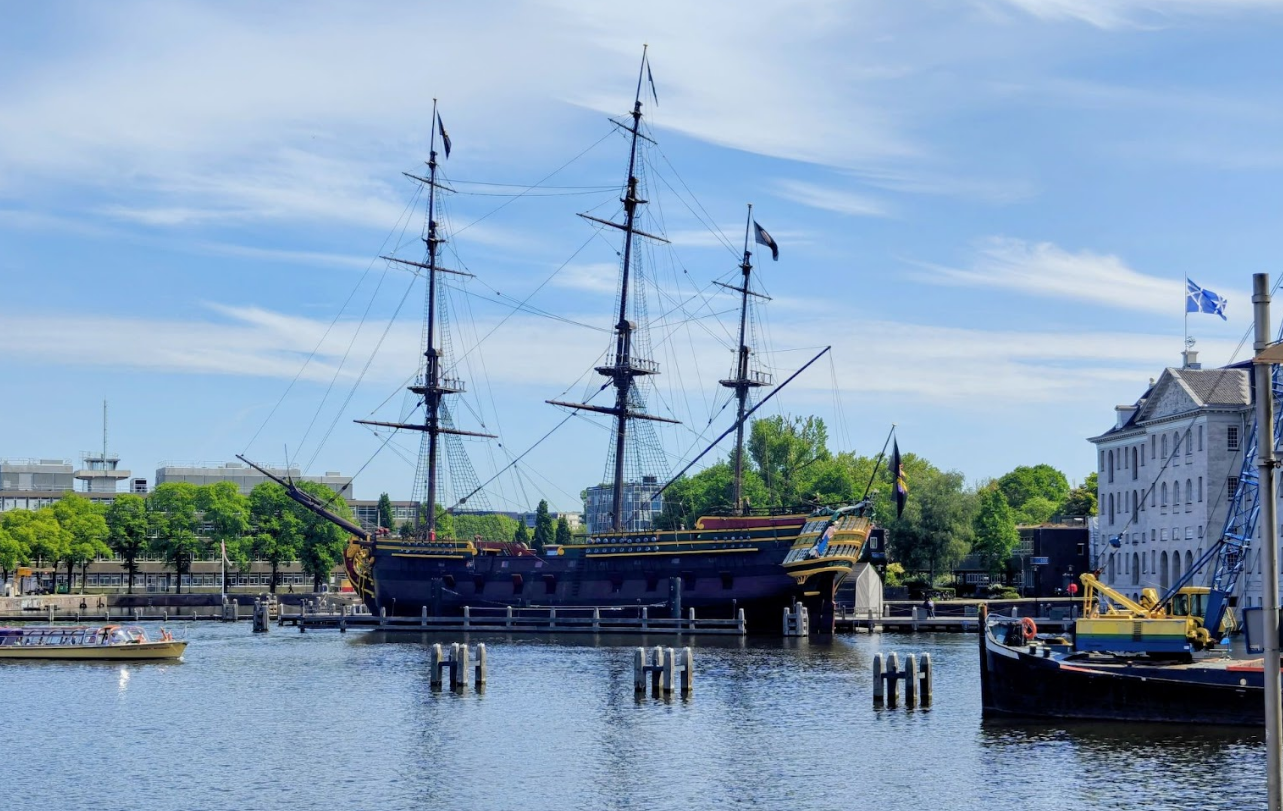
We then walked on to this and saw the Nemo Science Museum and the building fronts of the Oosterdok. We walked over the museum harbour, where a historic three-master is moored, and past the museum over a bridge to the Oosterdok.

Historic three-master

To our excitement, part of this bridge was a drawbridge and shortly after we crossed it, a ship passed through so that we could observe the drawbridge in action from close up.

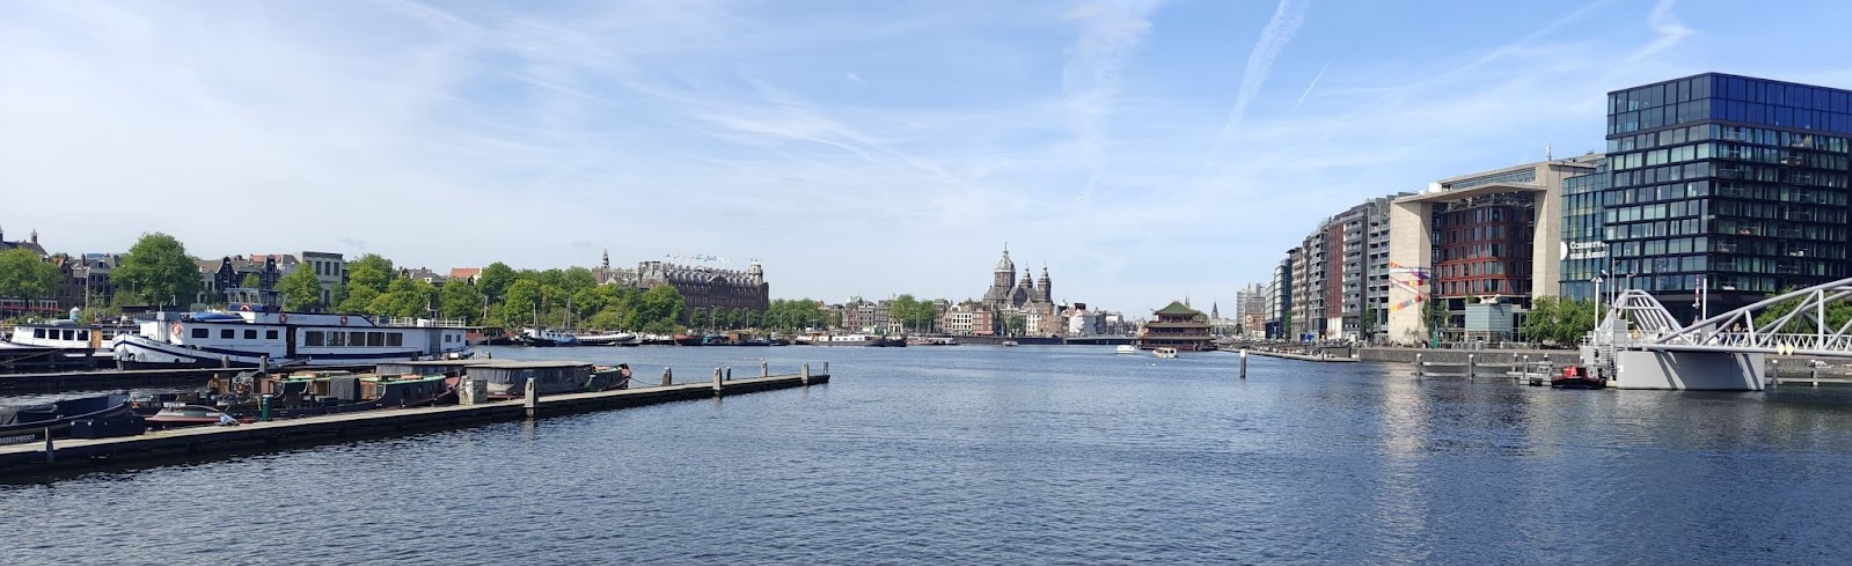
Oosterdok

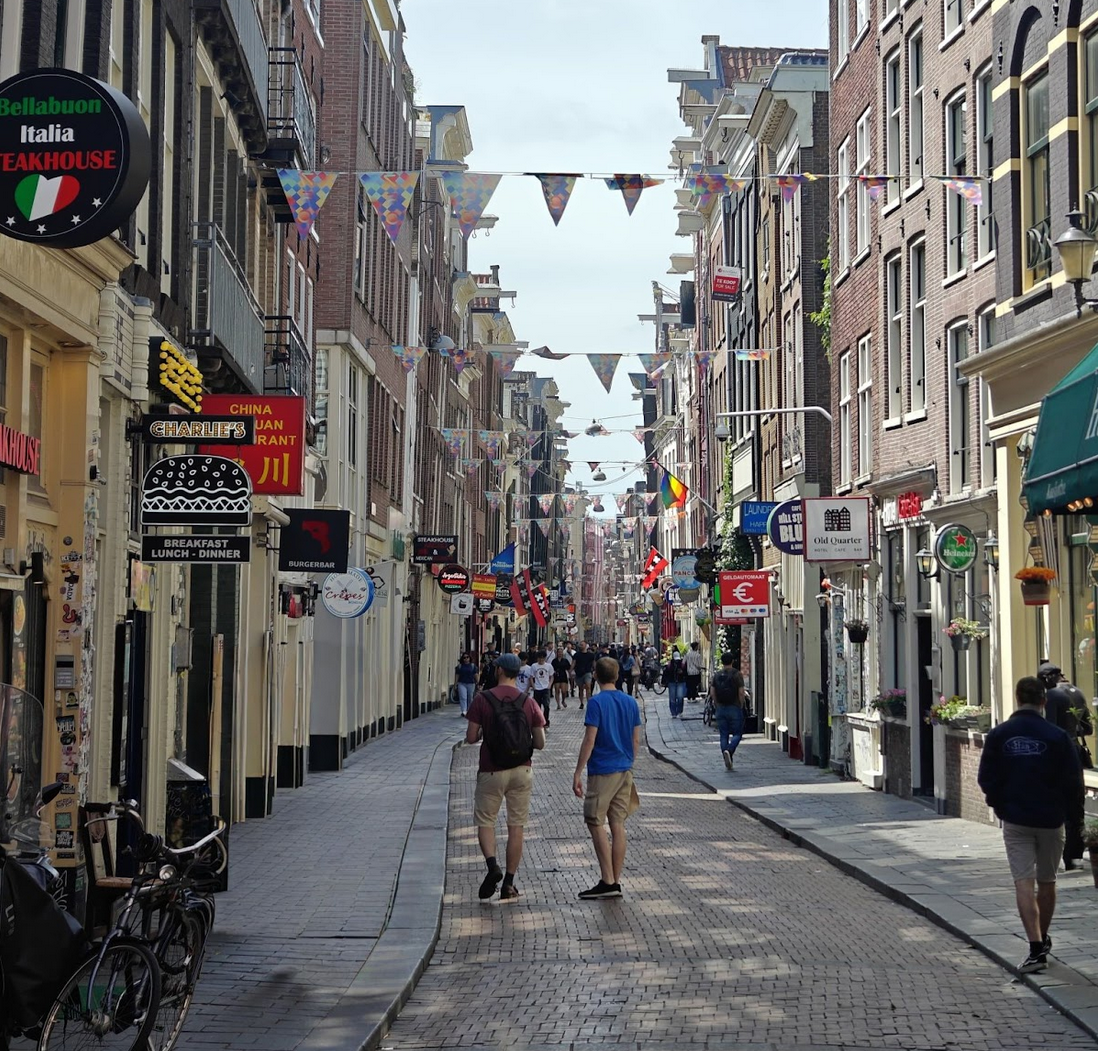
We finally returned to the main railway station via Oosterdock and started our second tour of the city. This began with the search for something to eat - we had decided on chips. The choice was almost endless, as restaurants, snack bars, bakeries and the like were lined up in the alleyways.

Alley in Amsterdam

Finally, we ended up at Manneken Pis Damrak with the supposedly best fries in Holland. We then ate them sitting next to a golden bull in front of the Amsterdam Stock Exchange on Beursplein. 
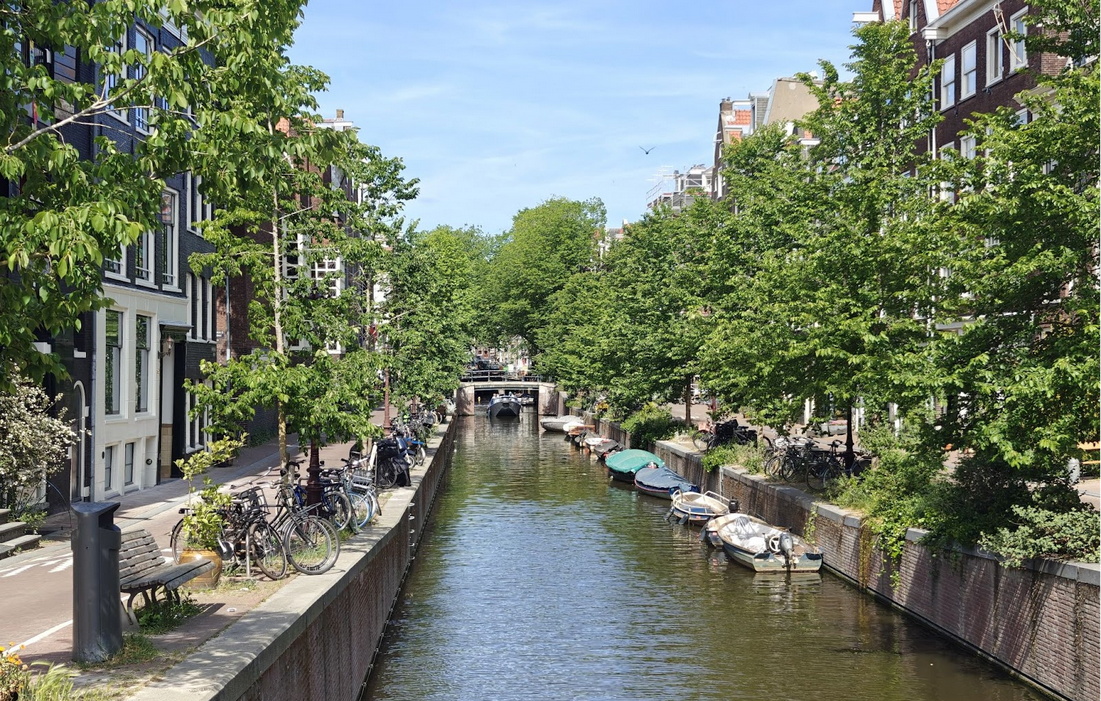
Strengthened, we walked on and were back at Dam Square, but this time we walked in the other direction past the New Church and the Magna Plaza shopping centre in the canal belt to the Anne Frank House, but you can only get in there if you order tickets in advance. We continued along and over the canals and finally stopped at Café Hegeraad on Noordermarkt next to the Van Gogh and Rembrandt Museum. 

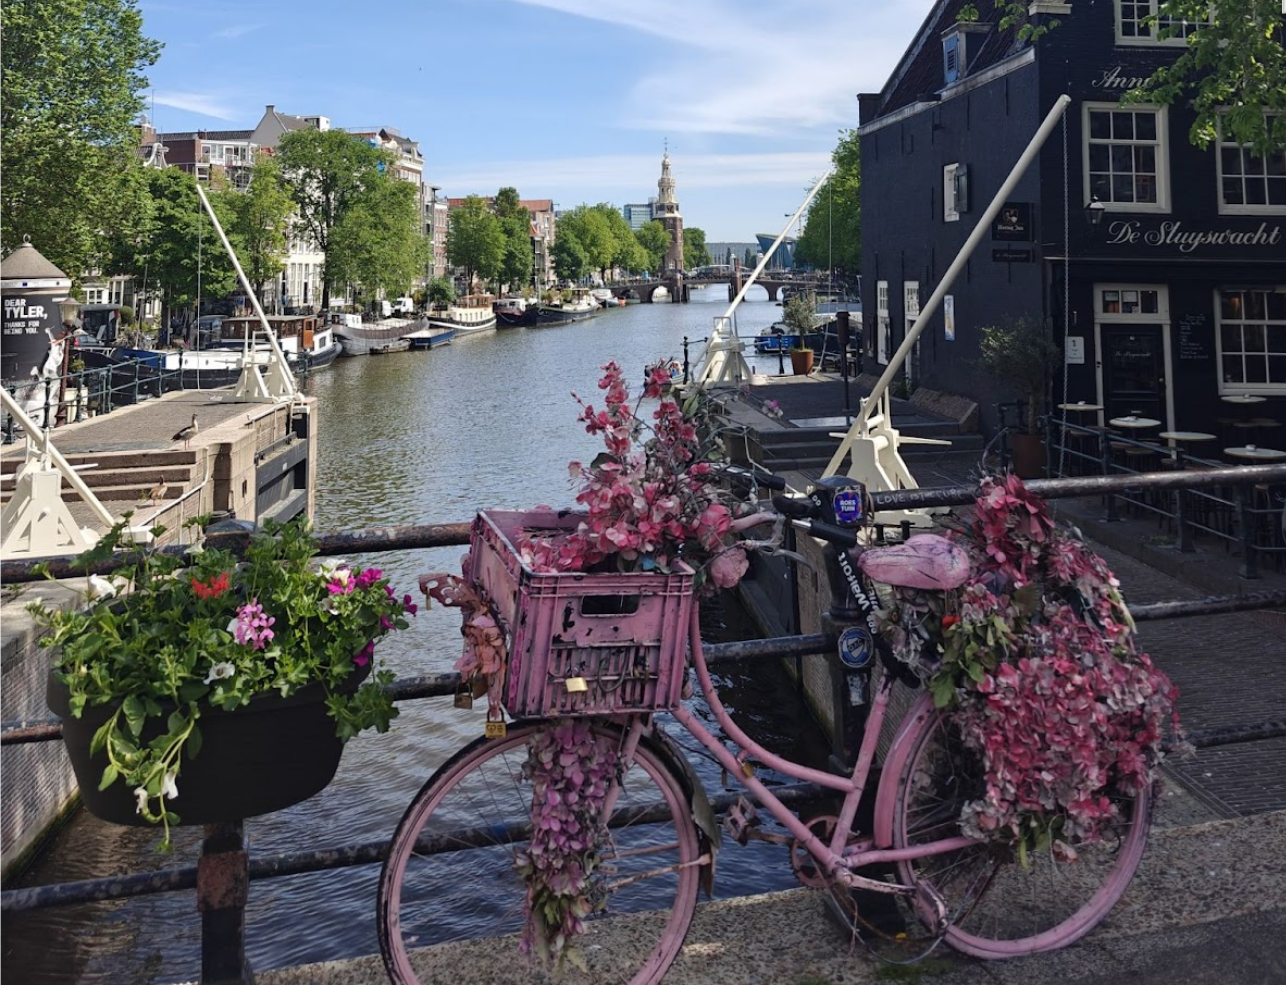
Grachte

There we reflected on the trip over coffee and cake until we finally made our way back to the railway station and returned to Leiden. In the evening, we went back to the city centre of Leiden to get some kebabs for dinner. Back at the hotel, we rounded off the day by watching a film (Master and Commander) in our room.


Thursday, 15.05.2025 - Workshop day at ESTEC

After breakfast, we used the morning to finalise the presentation. A good decision - it meant we could tackle the upcoming CDR without any pressure. Once we arrived at ESTEC, the other team members collected their badges before going through security to the ERASMUS building, the venue for the CDR.

The day consisted of several programme items: Presentations on testing and verification, information on the campaign schedule in Sweden, discussions on possible interference between the experiments and finally a session on the arrangement of the experiments on the nacelles.

ERASMUS High-Bay

In the Ask the Experts round, we exchanged ideas with various experts and received important tips and advice for our experiment.

In the evening, all the teams had dinner together in a beach restaurant. The 3-course menu and the conversations with other groups made the evening another highlight. A walk along the beach at sunset rounded off the day in an atmospheric way.

Conclusion on the beach


Friday, 16 May 2025 - CDR Day at ESTEC

As our typical breakfast table was already occupied, we had to adjust our routine a little, but we didn't let that put us off our stride. Our CDR was at 10:30, which gave us enough time to have a leisurely breakfast and still definitely be on time.
After a now familiar bus journey through Leiden, we arrived at ESTEC. On the way to the Erasmus building, we mainly talked about what we still had to see on campus and what we needed photos of.

The CDR was in the so-called Erasmus Earth Room, which is directly adjacent to the High Bay. As the previous team was still inside, we briefly put our things in the High Bay, where we had also sat yesterday. Our team meeting was surprisingly short, however, because we started straight away. Merle waved us in and we sat down at a U-shaped row of tables. We were joined by experts from DLR, SNSA, ESA, ZARM and other space organisations. After getting to know each other, we gave our presentation.

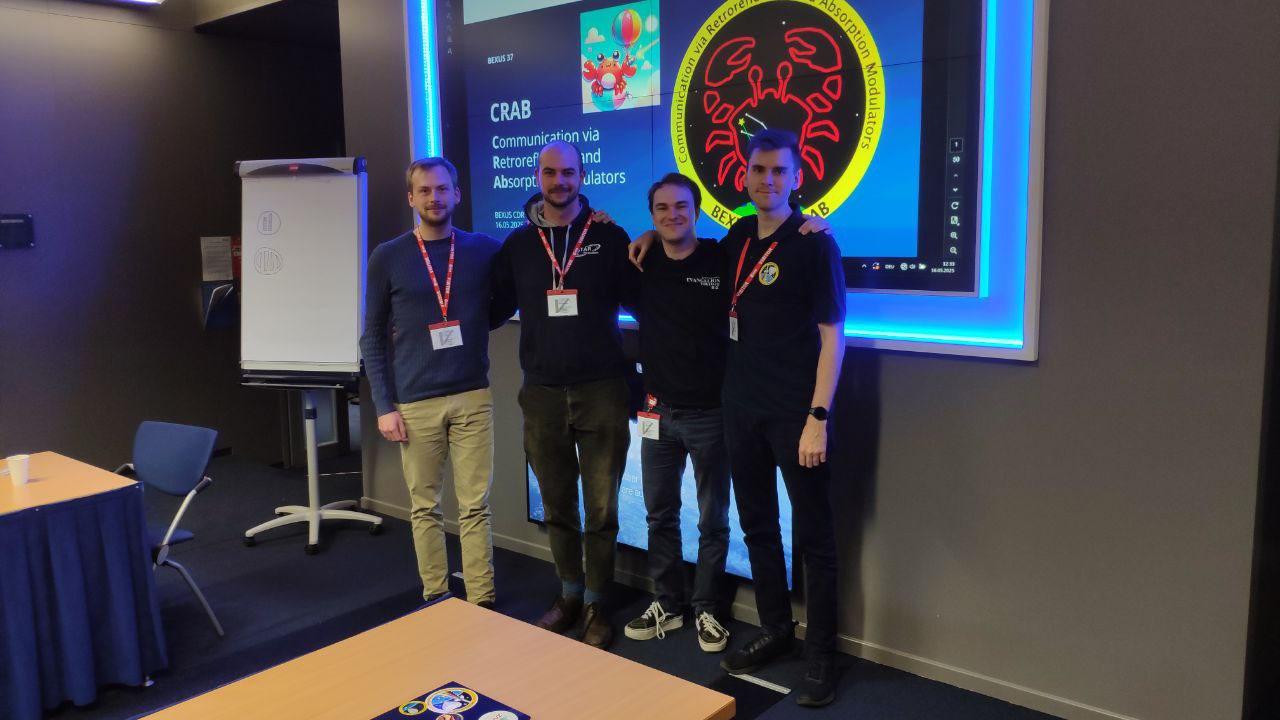
Final photo after the CDR

Afterwards, there were questions from the experts, especially about the previously submitted documents, but also in relation to the presentation. The whole thing was very structured and you could really feel the accumulated professionalism and experience in the room. It went from a discussion about our broadly defined objective to mechanics, which had already undergone changes in discussions the day before, to lasers, electronics, thermal design, software, verification and testing and finally to such simple things as the location of our telescope. In between a lot of constructive criticism, there was occasional praise for good documentation or elegant solutions.
Shortly before the end of the planned two hours, we were asked to leave the room so that the experts could discuss what had been discussed. The main issue was probably the decision between a pass and a conditional pass, which would mean that we would have to provide a few more explanations. Theoretically, we could also get a fail, but that would probably require a lot of effort.

While we waited, we looked at one of the exhibits in the High Bay. Shortly afterwards we were told that we had passed, although it was still unclear whether it was a full or conditional pass (about a week after the CDR we were told that we had been given a pass and therefore didn't need to submit any further explanations).
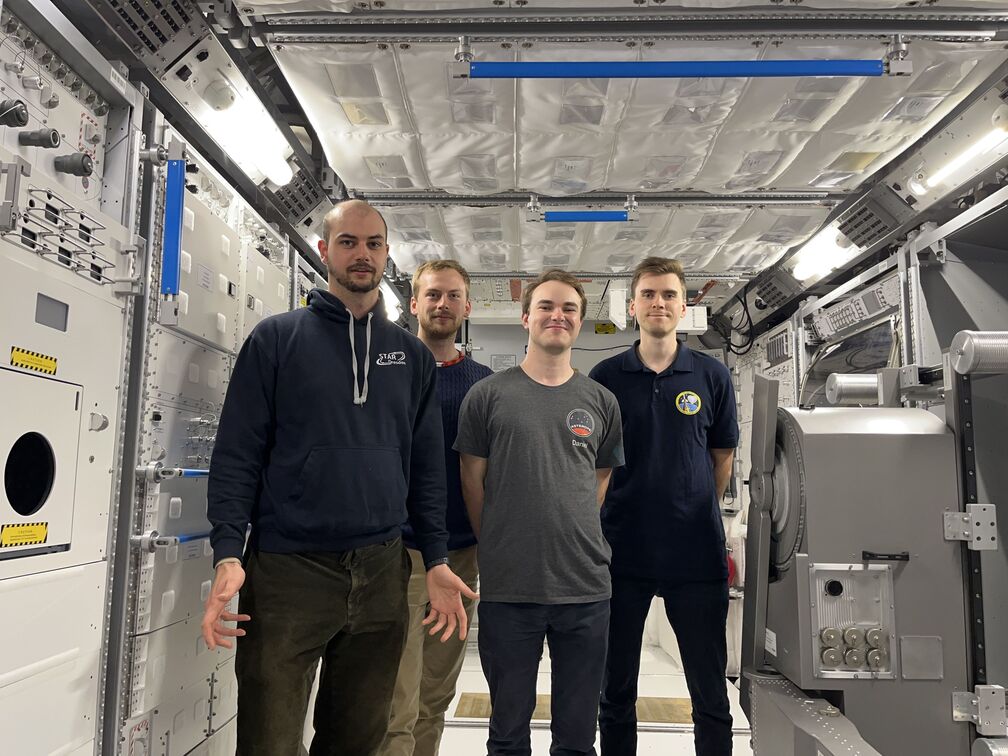
Erleichtert nutzten wir die Zeit, um noch ein paar Fotos im Columbus Modul Nachbau zu machen und dann auch zur Mensa zu gehen.

Young space travellers in their natural habitat - the space station

The ESA canteen is in a building that looks like several circus tents stuck together, but it's all steel construction. Inside, a lot has been done to protect against noise, which creates a pleasant atmosphere despite the large number of people. As it was the first time we'd all been there, we were a little sluggish, but in the end everyone had something to eat and we made plans for the afternoon.

The weather wasn't nice enough to go to the beach, so we opted for the ESA Space Expo, which is adjacent to ESTEC. The exhibition is obviously very family-friendly and very stylish. There was also a model of the Columbus module, but it was far less realistic than the one in the High Bay. For the longest time we stood under a real rocket engine, which was even cut open at certain points to explain its inner workings.
After about an hour, we went to the merch shop and took the bus to the hotel.

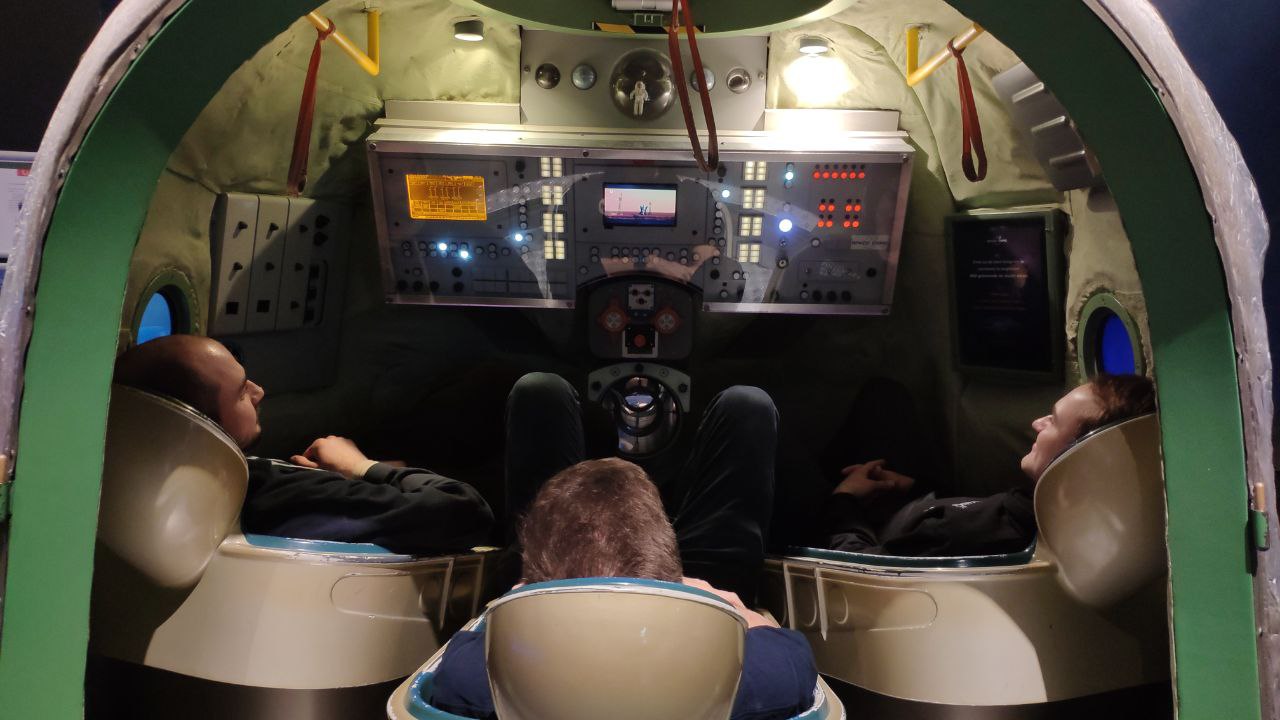
Simulator at the Space Expo


Saturday, 17.05.2025 - Return journey to Dresden

The return journey to Dresden was scheduled for Saturday. A pleasant train connection took us via Utrecht to Frankfurt and then to Dresden. We used the journey to evaluate the week and the review, discussed how we should proceed and had the opportunity to discuss initial changes.

Many thanks to DLR, SNSA, ZARM and all other space institutions of the REXUS/BEXUS programme who made this week possible. We have learnt a lot and are looking forward to the coming months until the campaign!
STAR beim Rover Träff 2025

Zum dritten Mal fand vom 9. bis 11. Mai der Rover Träff an der FHNW Brugg-Windisch in der Schweiz statt und STAR Dresden war dieses Jahr zum zweiten Mal dabei.
Dabei waren natürlich das schweizer Heimteam der FHNW. Neben uns waren da noch deutsche Teams aus Frankfurt, Berlin und erstmals aus München, sowie ein italienisches und ein zweites schweizer Team dabei.

Vorbereitung

Unsere Planung der Anreise hing vor allem an der Förderung der Reisekosten durch das FOSTER Programm der TU Dresden, finanziert aus der Exzellenzstrategie von Bund und Ländern. Durch die Unterstützung konnten wir mit insgesamt 9 Teilnehmern und zwei Fahrzeugen zum Träff fahren.

Beim Lesen der Regeln wurde schnell klar, welche Aufgaben wir ohne großen Aufwand bewältigen können und welche noch etwas Vorbereitung verlangen würden.
Den Rover hatten wir einige Tage vorher ohnehin für die European Rover Challenge auf Fahrtüchtigkeit überprüft.
Leider wurde die neue und selbst entwickelte Drohne, die erstmals Teil vom Rover Träff war, nicht vor der Abfahrt fertig, weil beim ersten Test einige Tage vorher ein Problem festgestellt wurde.

Freitag

Die Strecke von Windisch nach Dresden ist ca. 700 km.
Deshalb haben wir uns schon um 06:30 an der Uni getroffen, um alles einzuladen.
Alle 9 STARler kamen pünktlich (oder zumindest innerhalb des akademischen Viertels) an.

Neben dem Rover haben wir wie immer noch einiges an Werkzeug und Zubehör einpacken müssen, das meiste Gepäck waren aber definitiv Schlafsäcke.
Absichtlich nicht mitgenommen haben wir den WIFI Access Point der Bodenstation, wo wir normalerweise unsere Laptops anschließen. Auf der ERC in Polen hatten wir ihn nie wirklich gebraucht.

Für die Reiseverpflegung sind wir zu REWE gegangen, wo sich jeder ein paar Snacks und Getränke besorgt hat. Außerdem haben wir noch einen Kasten Lohmanns eingeladen. Hintergrund war eine neue Regel vom Träff; jedes Team sollte einen Kasten lokales Bier mitbringen und diese Punkte durften auch wir uns nicht entgehen lassen.

Um kurz nach 8 war die Abfahrt. Wie schon letztes Jahr mussten wir einen kleinen Zwischenstop nahe Stuttgart in Backnang machen. Dort haben wir dann noch einen zehnten STARler, Jonas, eingesammelt.
Aus dem Fehler vom letzten Jahr haben wir gelernt und haben einen großen Bogen um das Stuttgarter Zentrum gemacht, weil sich “Stuttgart das Auto nicht verbieten lässt” und dementsprechend der Verkehr mehr als nur unangenehm ist.
Der Grenzübergang war wie gewohnt einfach (Schengen Raum sei Dank) und so kamen wir genau zur Begrüßung um 19:00 auf dem Campus der FHNW an.

Nach einigen organisatorischen Informationen der Veranstalter haben wir unseren Schlafraum bezogen.
Wie im Jahr davor war es wieder ein Seminarraum im Dachgeschoss der Hochschule, wo wir die Tische und Stühle so zurecht schoben, dass unsere Isomatten Platz fanden.
Einigen von uns war das aber nicht gemütlich genug und deshalb haben sie sich die Sitzcouches vom Flur zusammengeschoben und Betten gebaut – ganz die Ingenieure eben.

Mit dem Schlafplatz vorbereitet konnten wir guten Gewissens Abend essen. Wieder gestärkt packten wir den Rover und das Werkzeug aus dem Transporter in die Teamzone.
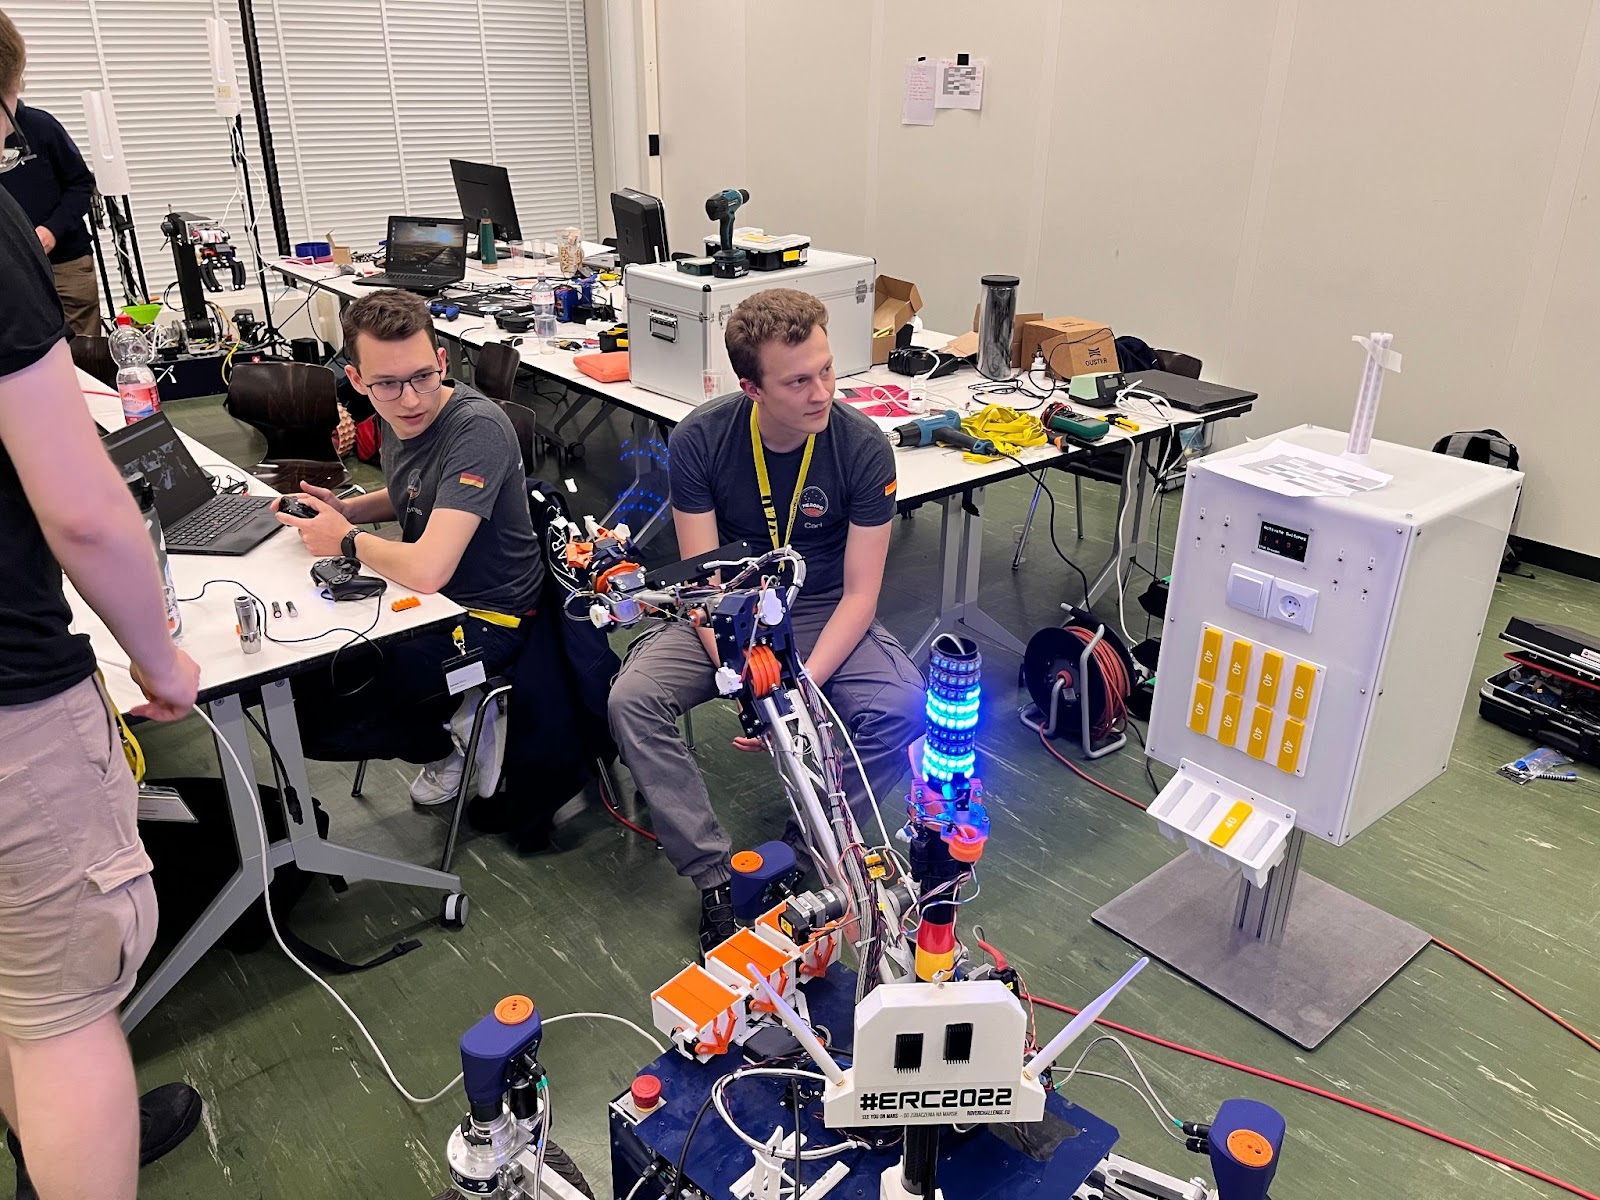
Auch das war wieder ein Seminarraum, wo wir zwei ganze Tischreihen für unsere Arbeiten am Rover hatten.
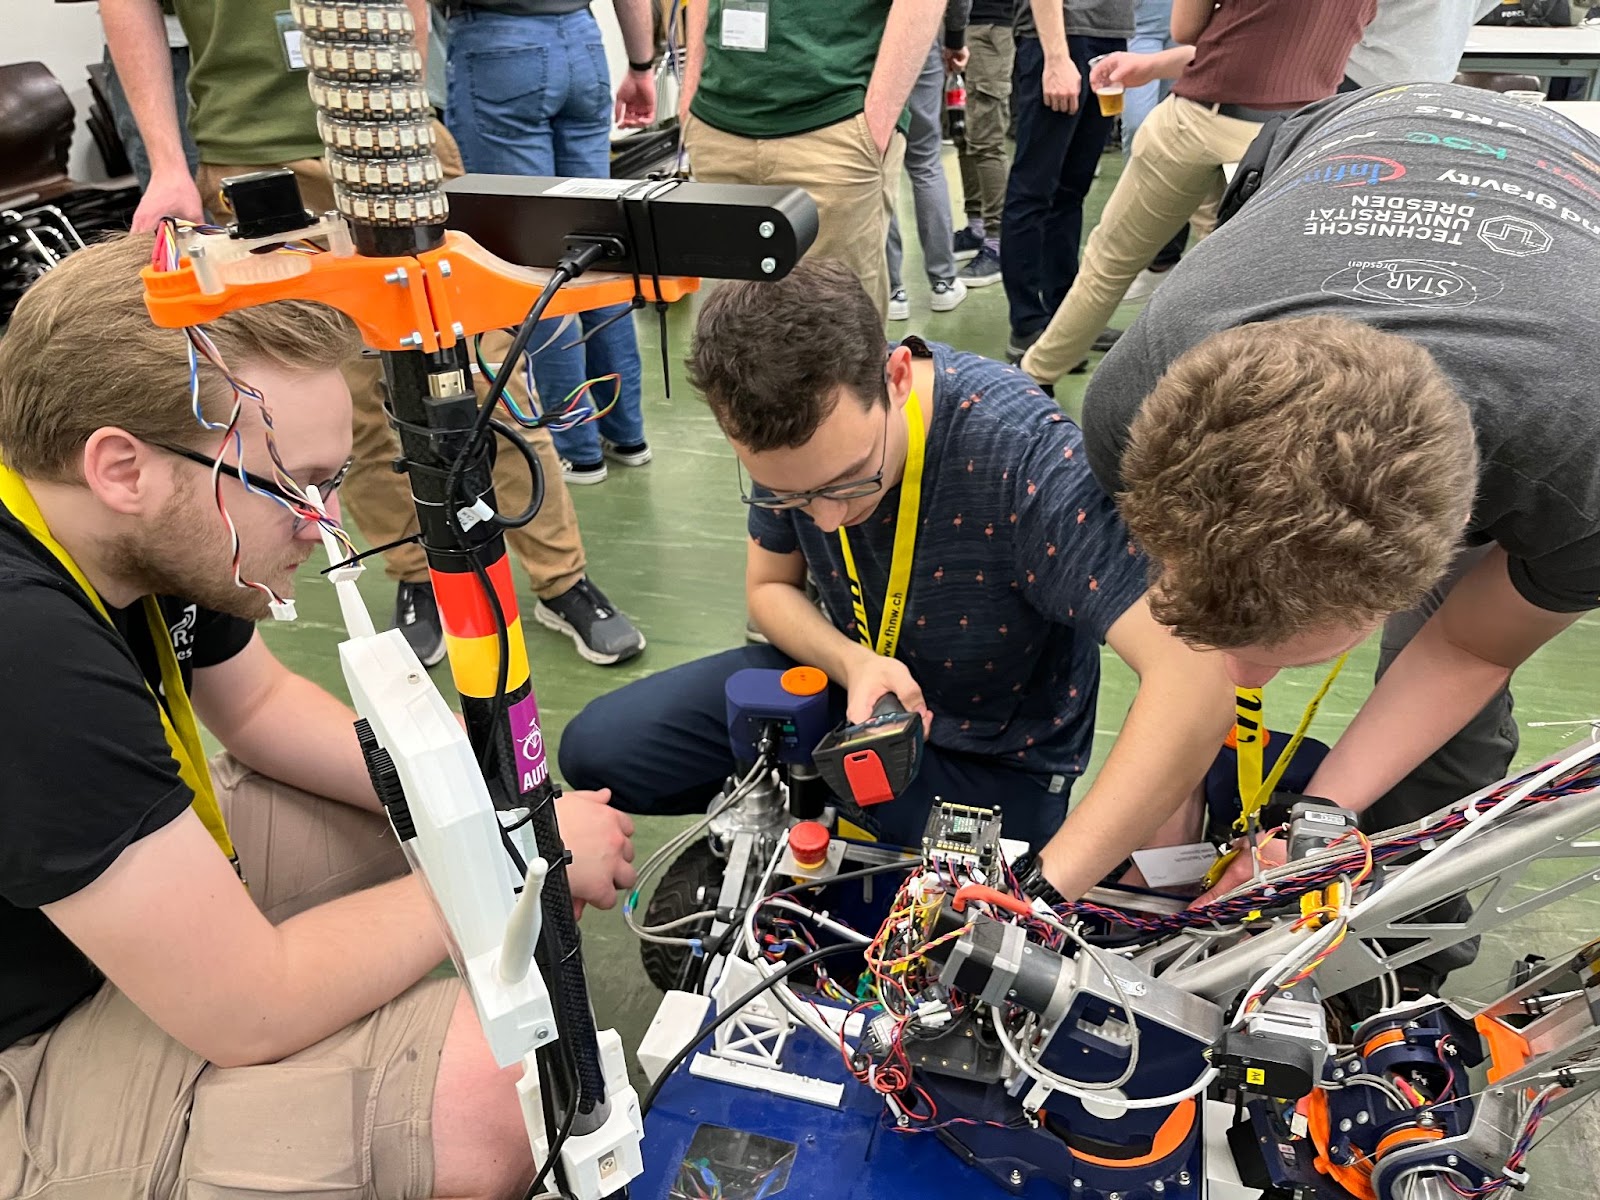
Mit uns im Raum war auch die WARR aus München. Unser erster Eindruck von den Konkurrenten war eine Beruhigung: Auf dem Beamer wurde noch ein Bauteil im CAD konstruiert und der 3D-Drucker lief auch noch. “Den gehts also auch manchmal so wie uns“, dachten wir. Diese Art des indirekten Austauschs ist eines unserer Highlights vom Rover Träff.

Beim Aufbau unseres Equipment haben wir bemerkt, dass wir nur einen einzigen Adapter von schweizer auf deutsche Steckdosen eingepackt hatten … wieso haben die auch andere Stecker …
Somit gingen alle Laptops, Bildschirme und die Rover Ladestation durch einen Adapter.
Nicht ideal, aber es hat funktioniert und wir haben nichts abgefackelt.

Um sicherzugehen, dass am Samstag alles funktionieren würde, sind wir mit dem Rover etwas rumgefahren und haben Dinge mit dem robotischen Arm angehoben.
Die beiden Arbeitsintensivsten Änderungen waren bei den Kameras, wo vorher nicht alle 4 funktioniert hatten, und die Lokalisierung, die aber noch den ganzen Abend Probleme gemacht hat.
Erschöpft, aber zuversichtlich sind wir gegen Mitternacht ins Bett gegangen.

Samstag

Aufbau und Training

Nach dem Frühstück um 7 Uhr hatten wir noch etwas Zeit, um den Rover nochmals zu testen.
Die haben wir vor allem genutzt, um das Zelt zu beziehen, von dem aus wir den Rover steuern würden.
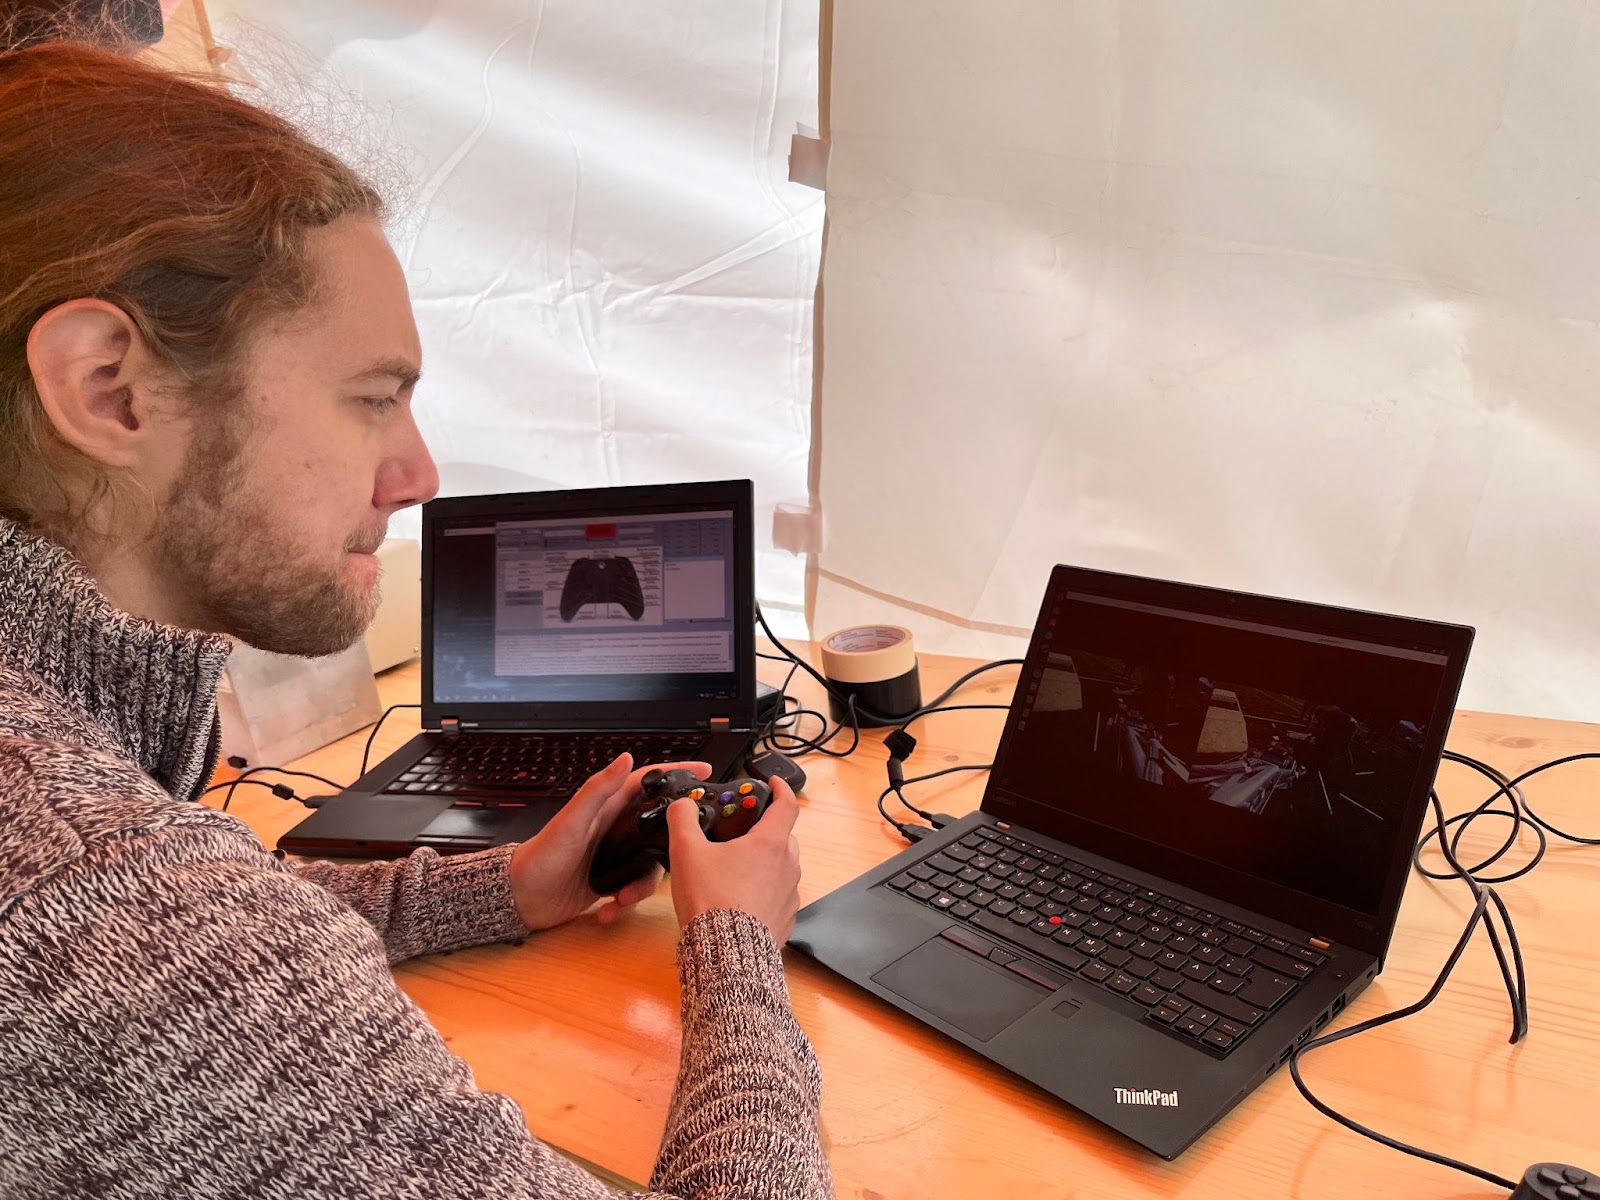
Ähnlich wie bei der ERC darf man während der Challenge nicht den Rover direkt sehen, sondern sitzt einige Meter entfernt in einem Zelt und schaut durch einen Kamera-Feed, was der Rover gerade macht.
Anders als bei der ERC mussten wir unser Zelt nicht nach jeder Aufgabe wechseln, sondern konnten den ganzen Tag dort bleiben – sehr angenehm.

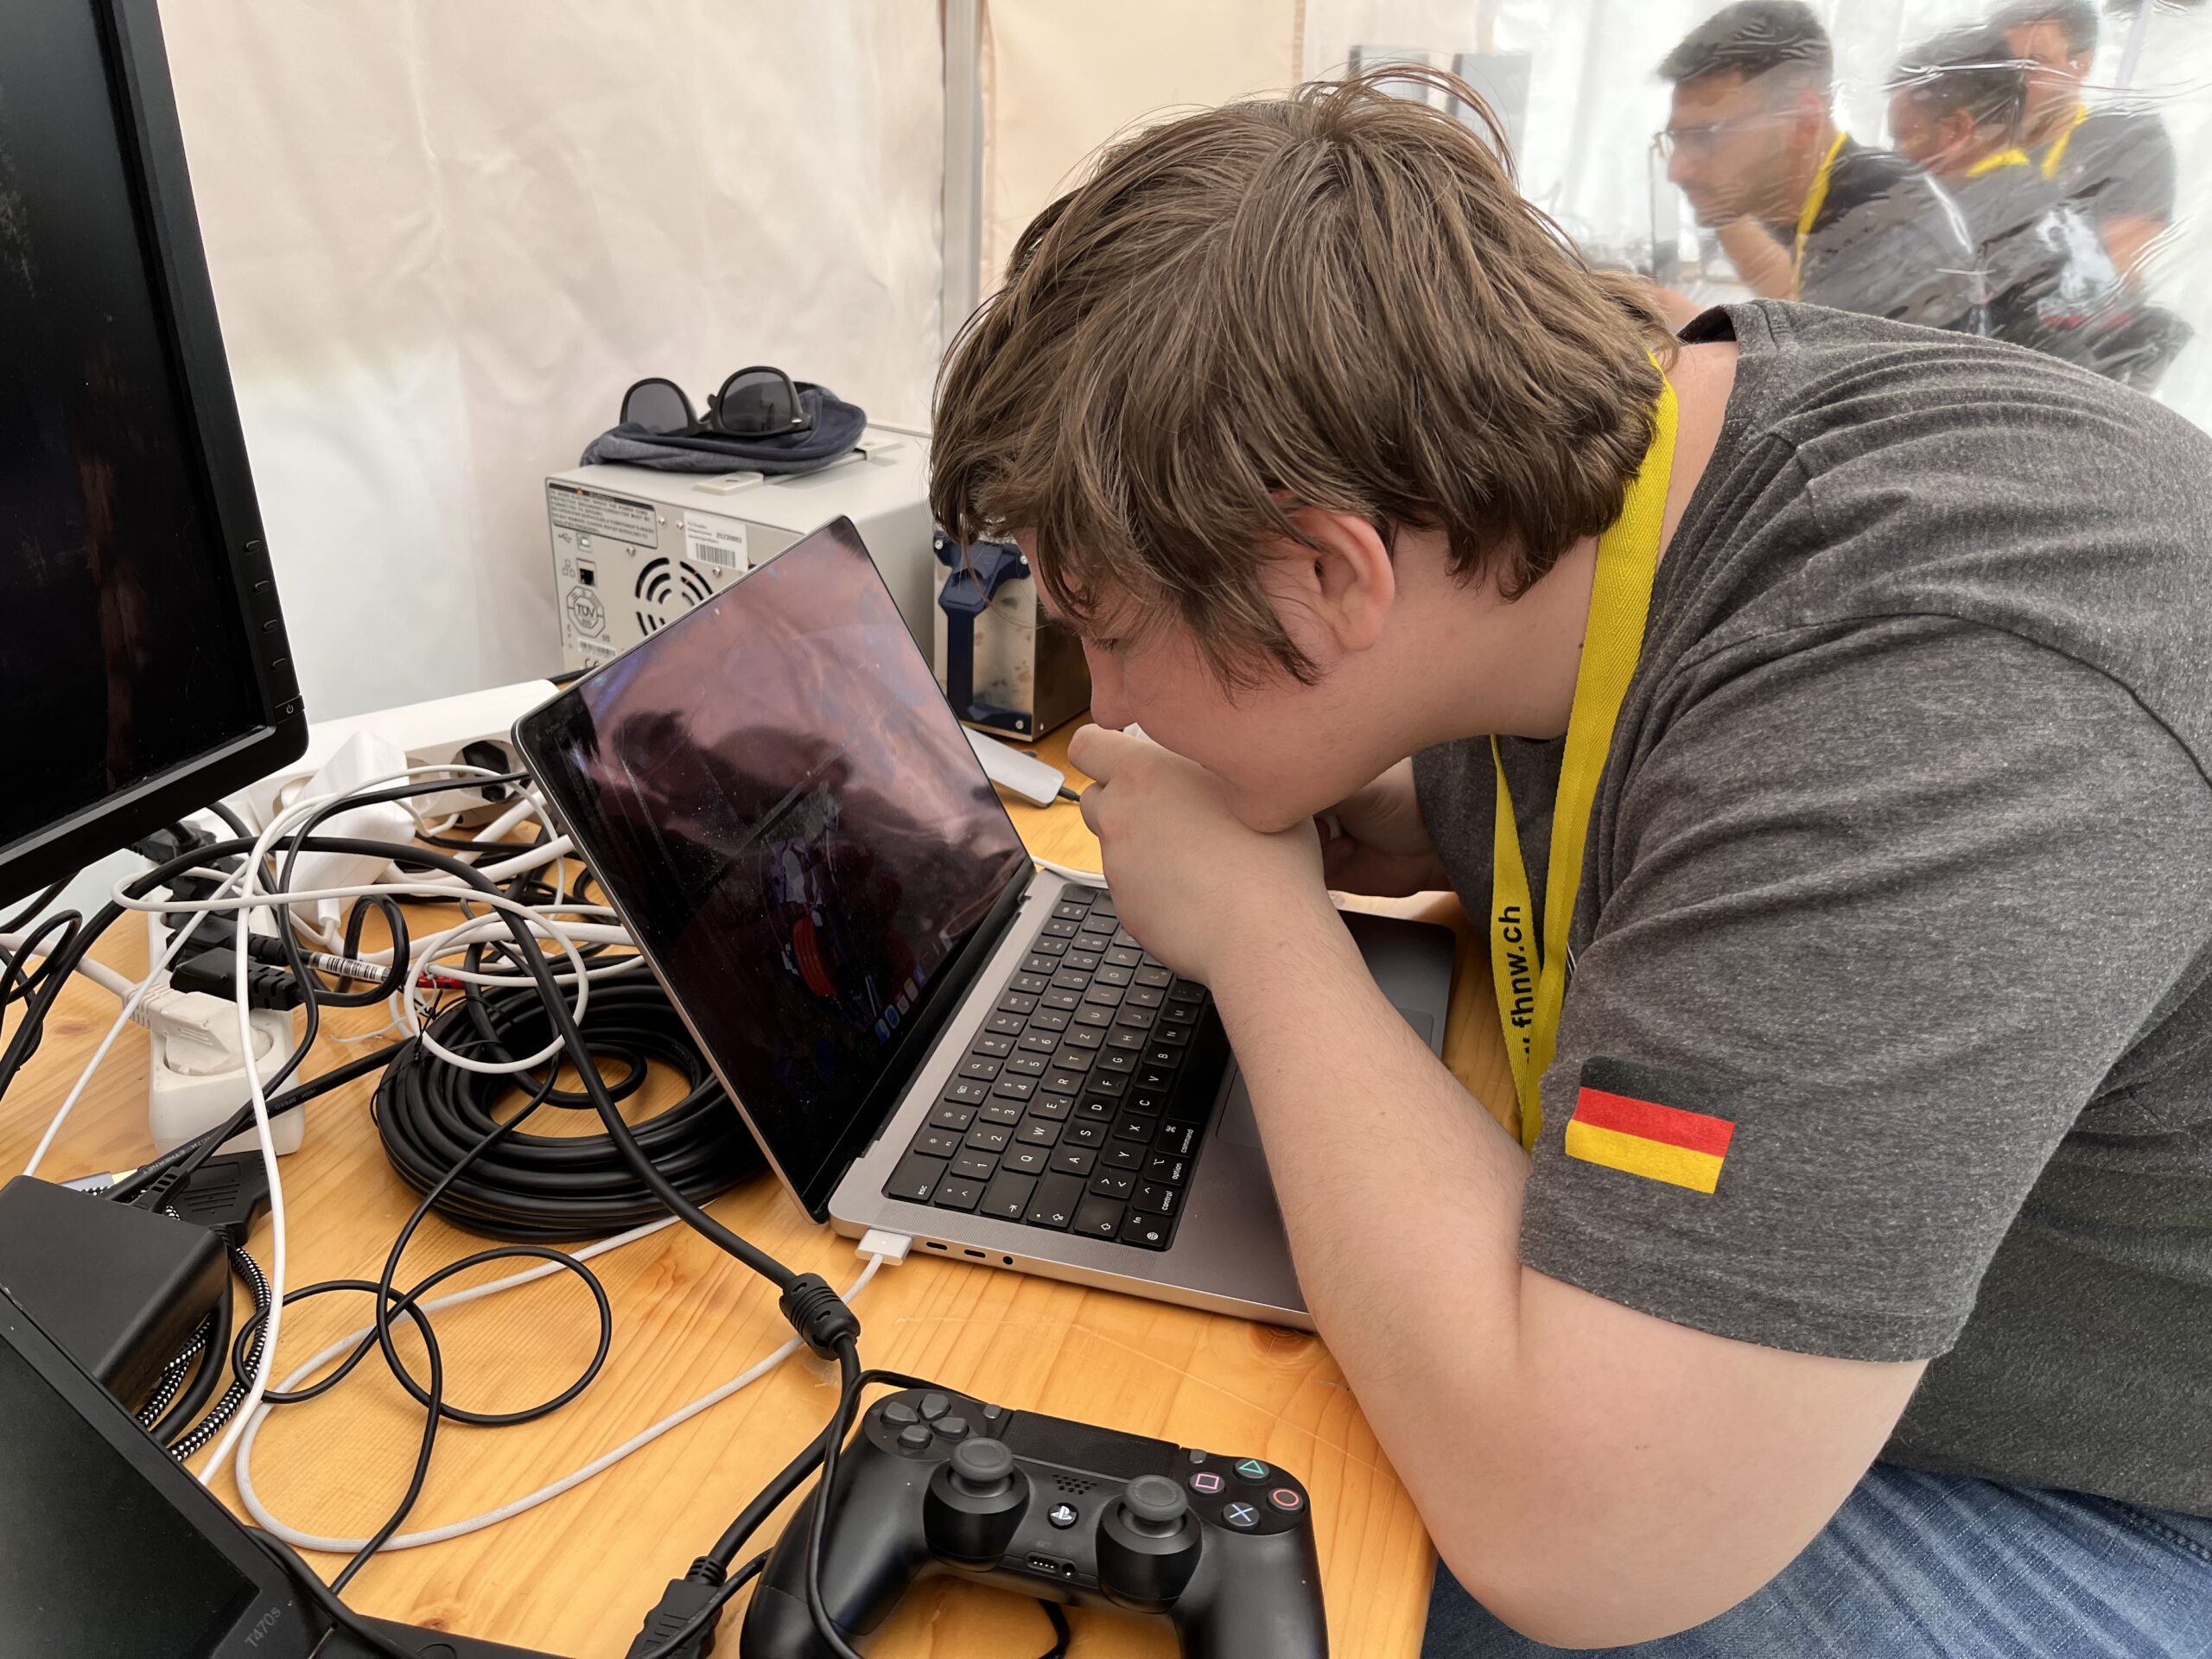
Unsere Bodenstation besteht aus mehreren Laptops, die jeweils eine eigene Aufgabe haben.
Die Veranstalter haben uns beim Aufbau auch gebeten, uns mit einem HDMI Kabel zu verbinden, was sie in unser Zelt verlegt haben. Die Idee war es, den Hauptbildschirm von jedem Team zu haben und für die Gäste auf einem großen Bildschirm anzuzeigen.
Nach einigem Hin und Her hat der Linux Laptop mit den wichtigsten Kameraeinstellungen funktioniert.

Theo wollte unbedingt noch mit dem Maintenance Panel trainieren, an dem später die Task durchgeführt werden würde. Als Armoperator muss er den Aufbau der Aufgabe verstehen, weil durch die 2D Kamerabilder einiges an Tiefeninformation verloren geht.
Als er dann zufrieden war, war es auch schon 10:30 Uhr und Zeit für die erste Aufgabe.

Über alle Tasks hinweg zeigte sich wieder die Nützlichkeit unserer Funkgeräte.
Das Team konnte total verteilt sein, aber dennoch gut miteinander kommunizieren.
Eigentlich seltsam, dass wir das einzige Team mit welchen waren – das wird nächstes Jahr bestimmt anders sein.

Maintenance Task

Nach dem Training am Maintenance Panel mussten wir den Rover kaum bewegen, um die erste Aufgabe zu beginnen. Wir hatten 30 Minuten Zeit um einen Hebel umzulegen, 4 Werte auf einem Bildschirm einzustellen und „Brennstäbe“ zu wechseln.

Das anspruchsvollste dabei war das Einstellen der Werte, weil die Helligkeit des Bildschirms einfach nicht gegen die knallende Sonne ankam.
Unsere Lösung war es jemanden daneben stehen zu haben, der mit einem Stück Pappe schatten auf den Bildschirm wirft.
Um einem besseren Griff zu haben mussten wir hin und wieder auch den Rover bewegen.
Darum war neben Theo auch Carl als Fahrer im Zelt.
Julius stand hinter den beiden um die Zeit im Blick zu halten und im Notfall die Groundstations neu zu starten.

Durch das Training direkt vor Beginn der Aufgabe konnte Theo alles innerhalb von 20 Minuten abschließen. Er wäre sicherlich noch schneller gewesen, wenn wir weniger Verbindungsprobleme gehabt hätten… ein Omen?
Als es spannend wurde, unserem Rover zuzuschauen, sammelte sich eine Menschenmenge von ca. 50 Personen zwischen dem Rover und dem Zelt.
Das hatte sehr negative Auswirkungen auf die Verbindungsqualität zum Rover – Menschen bestehen aus Wasser und das schluckt WLAN richtig gut.
Wenn wir den Access Point für die Bodenstation dabei gehabt hätten, welcher deutlich mehr Sendeleistung als die verwendeten Laptops hat, wäre das sicherlich kein Problem gewesen.
Ohne sinnvolles Bild konnte der Rover nicht bewegt werden, was wieder so uninteressant war, dass sich die Menschenansammlung verstreute und das Signal spürbar besser wurde – diese Erfahrung haben wir dann direkt für die nächsten Tasks genutzt.

Probing Task

Beim Probing mussten drei metallische Stäbe, sog. “Probes”, verteilt werden, ein Stein eingesammelt und gewogen sowie ein Loch gebohrt werden.
Da unser Bohrer noch nicht einsatzbereit war, haben wir uns auf das Ablegen und Einsammeln fokussiert – wiegen konnten wir leider auch nicht.

Weil der Bereich dieser Aufgabe noch weiter vom Zelt entfernt war, hatten wir schon vor der Aufgabe massive Verbindungsprobleme. Darum haben wir entschieden, die Antenne vom Rover abzubauen und an einem Stab nebenher zu tragen, damit er über die Zuschauer hinweg senden konnte. Die Organisatoren haben das freundlicherweise ohne Punktabzug zugelassen. Damit war die Verbindung zwar nicht perfekt, aber spürbar besser.

Ablegen musste man die Probes an mit Kies gekennzeichneten Punkten. Mehr Punkte gab es, wenn man die Probe in den Kies stecken konnte, ohne dass sie danach umfiel.
Eben das versuchten wir und schafften es auch bei zwei der drei Probes.

Den Stein konnten wir dann auch noch einsammeln. Da wir diesen eh nicht hätten wiegen können, haben wir einfach den erstbesten Stein genommen.

Navigation

Bei der Navigation müssen mehrere Zielpunkte in beliebiger Reihenfolge angefahren werden und es wird die Entfernung zum Zielpunkt gemessen.
Die meisten Punkte gibt es, wenn das ganze autonom geschieht, also man dem Rover nur die Karte und Zielpunkte vorgibt und er sich selbständig dorthin bewegt.

Wie wir kurz vorher feststellen mussten, war das für uns nicht umsetzbar. Lars und Ole hatten am Abend vorher und auch noch am Vormittag lange daran gesessen, leider ohne Erfolg. Darum sind wir alle Punkte manuell und mit Kamera angefahren.
Am Steuer saß Lars und die Kamera wurde von Ole bedient.

Weil die Zielpunkte sehr klein und im Gras nur schwer zu sehen waren, haben wir einen Punkt nicht perfekt erwischt, waren aber dennoch in Reichweite, um die maximale Punktzahl zu erreichen. Alles in allem trotzdem eine erfolgreiche Task.

Team Task

Die meisten waren nun bereit für eine Pause und der Foodtruck war auch schon da, aber wir hatten vorher noch die Team-Task zu bewältigen.
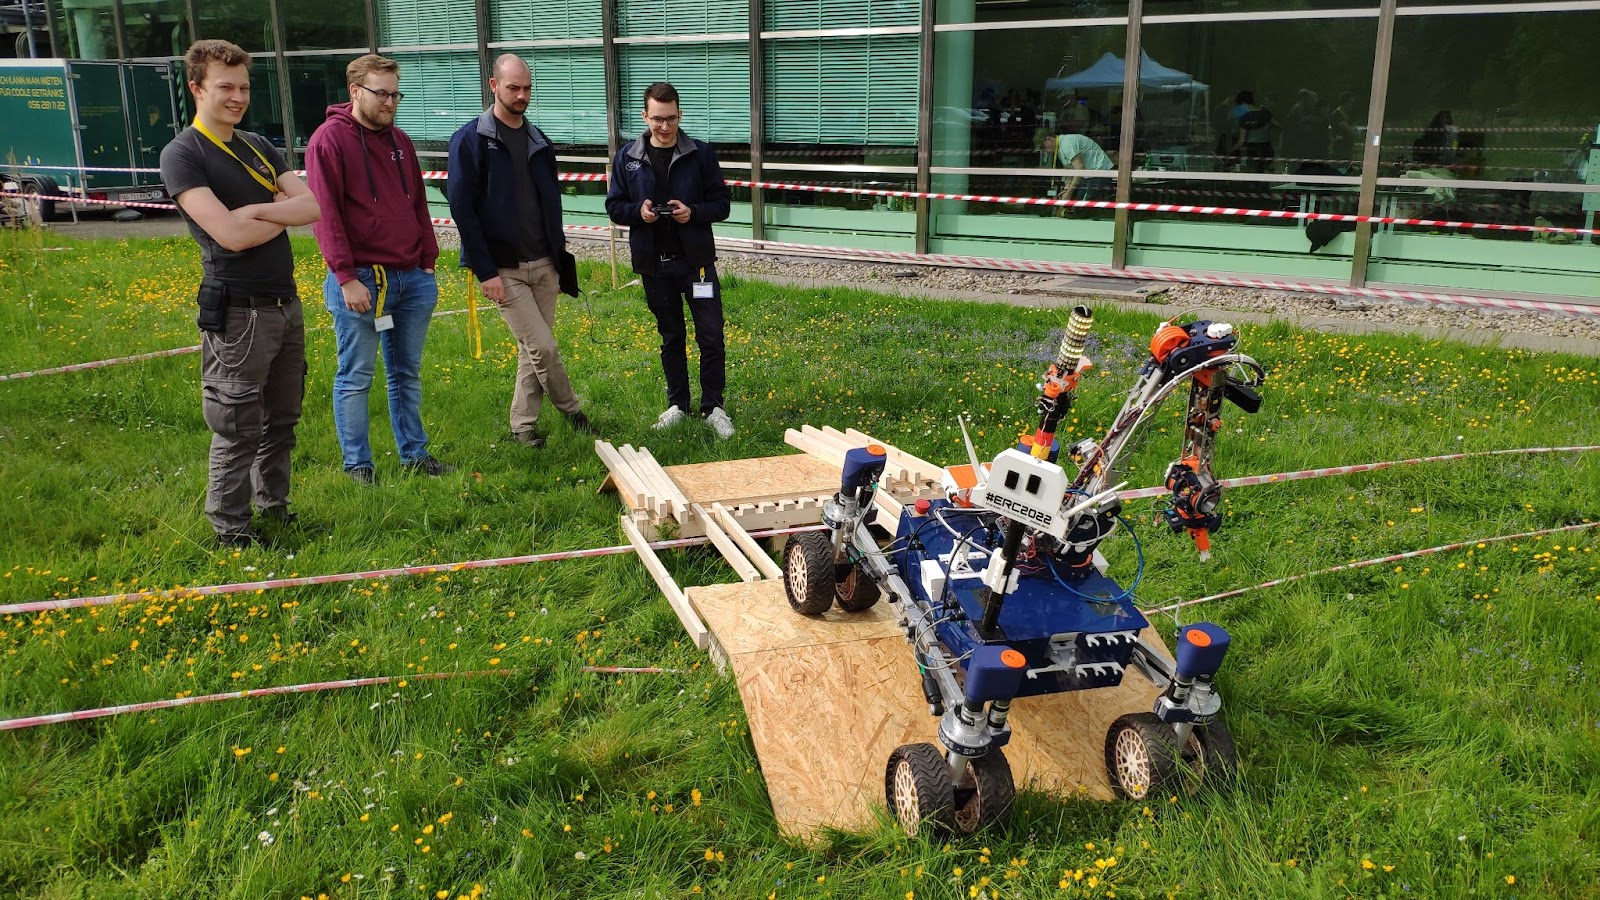
Dafür müssen zwei Teams auf gegenüberliegenden Seiten eines Grabens zusammenarbeiten, um eine Brücke zu bauen und diese zu überqueren.

Unser Partner-Team war Project RED aus Italien. Ihr Zelt war direkt neben unserem, also konnten wir einfach eine Trennwand abnehmen und miteinander kommunizieren.

Leider war der Arm von Project RED zu diesem Zeitpunkt aufgrund eines Defekts nicht mehr einsatzfähig, weshalb wir die Brücke allein bauen mussten.
Da die Rover auf unterschiedlichen Seiten des Grabens standen, konnten wir durch die Kameras von Project RED besser die Distanzen einschätzen, was die Erfüllung der Task sehr vereinfachte. Somit lief die Aufgabe recht flüssig und uns wurde noch etwas zusätzliche Zeit eingeräumt.
Am Ende waren beide Rover auf den gegenüberliegenden Seiten und der Jubel der Zuschauer war groß.

Drone Task

Da unsere Drohne leider noch nicht funktioniert hat, fiel die nächste Aufgabe für uns aus, was zu einer notwendigen Pause und Mittagessen für alle führte.
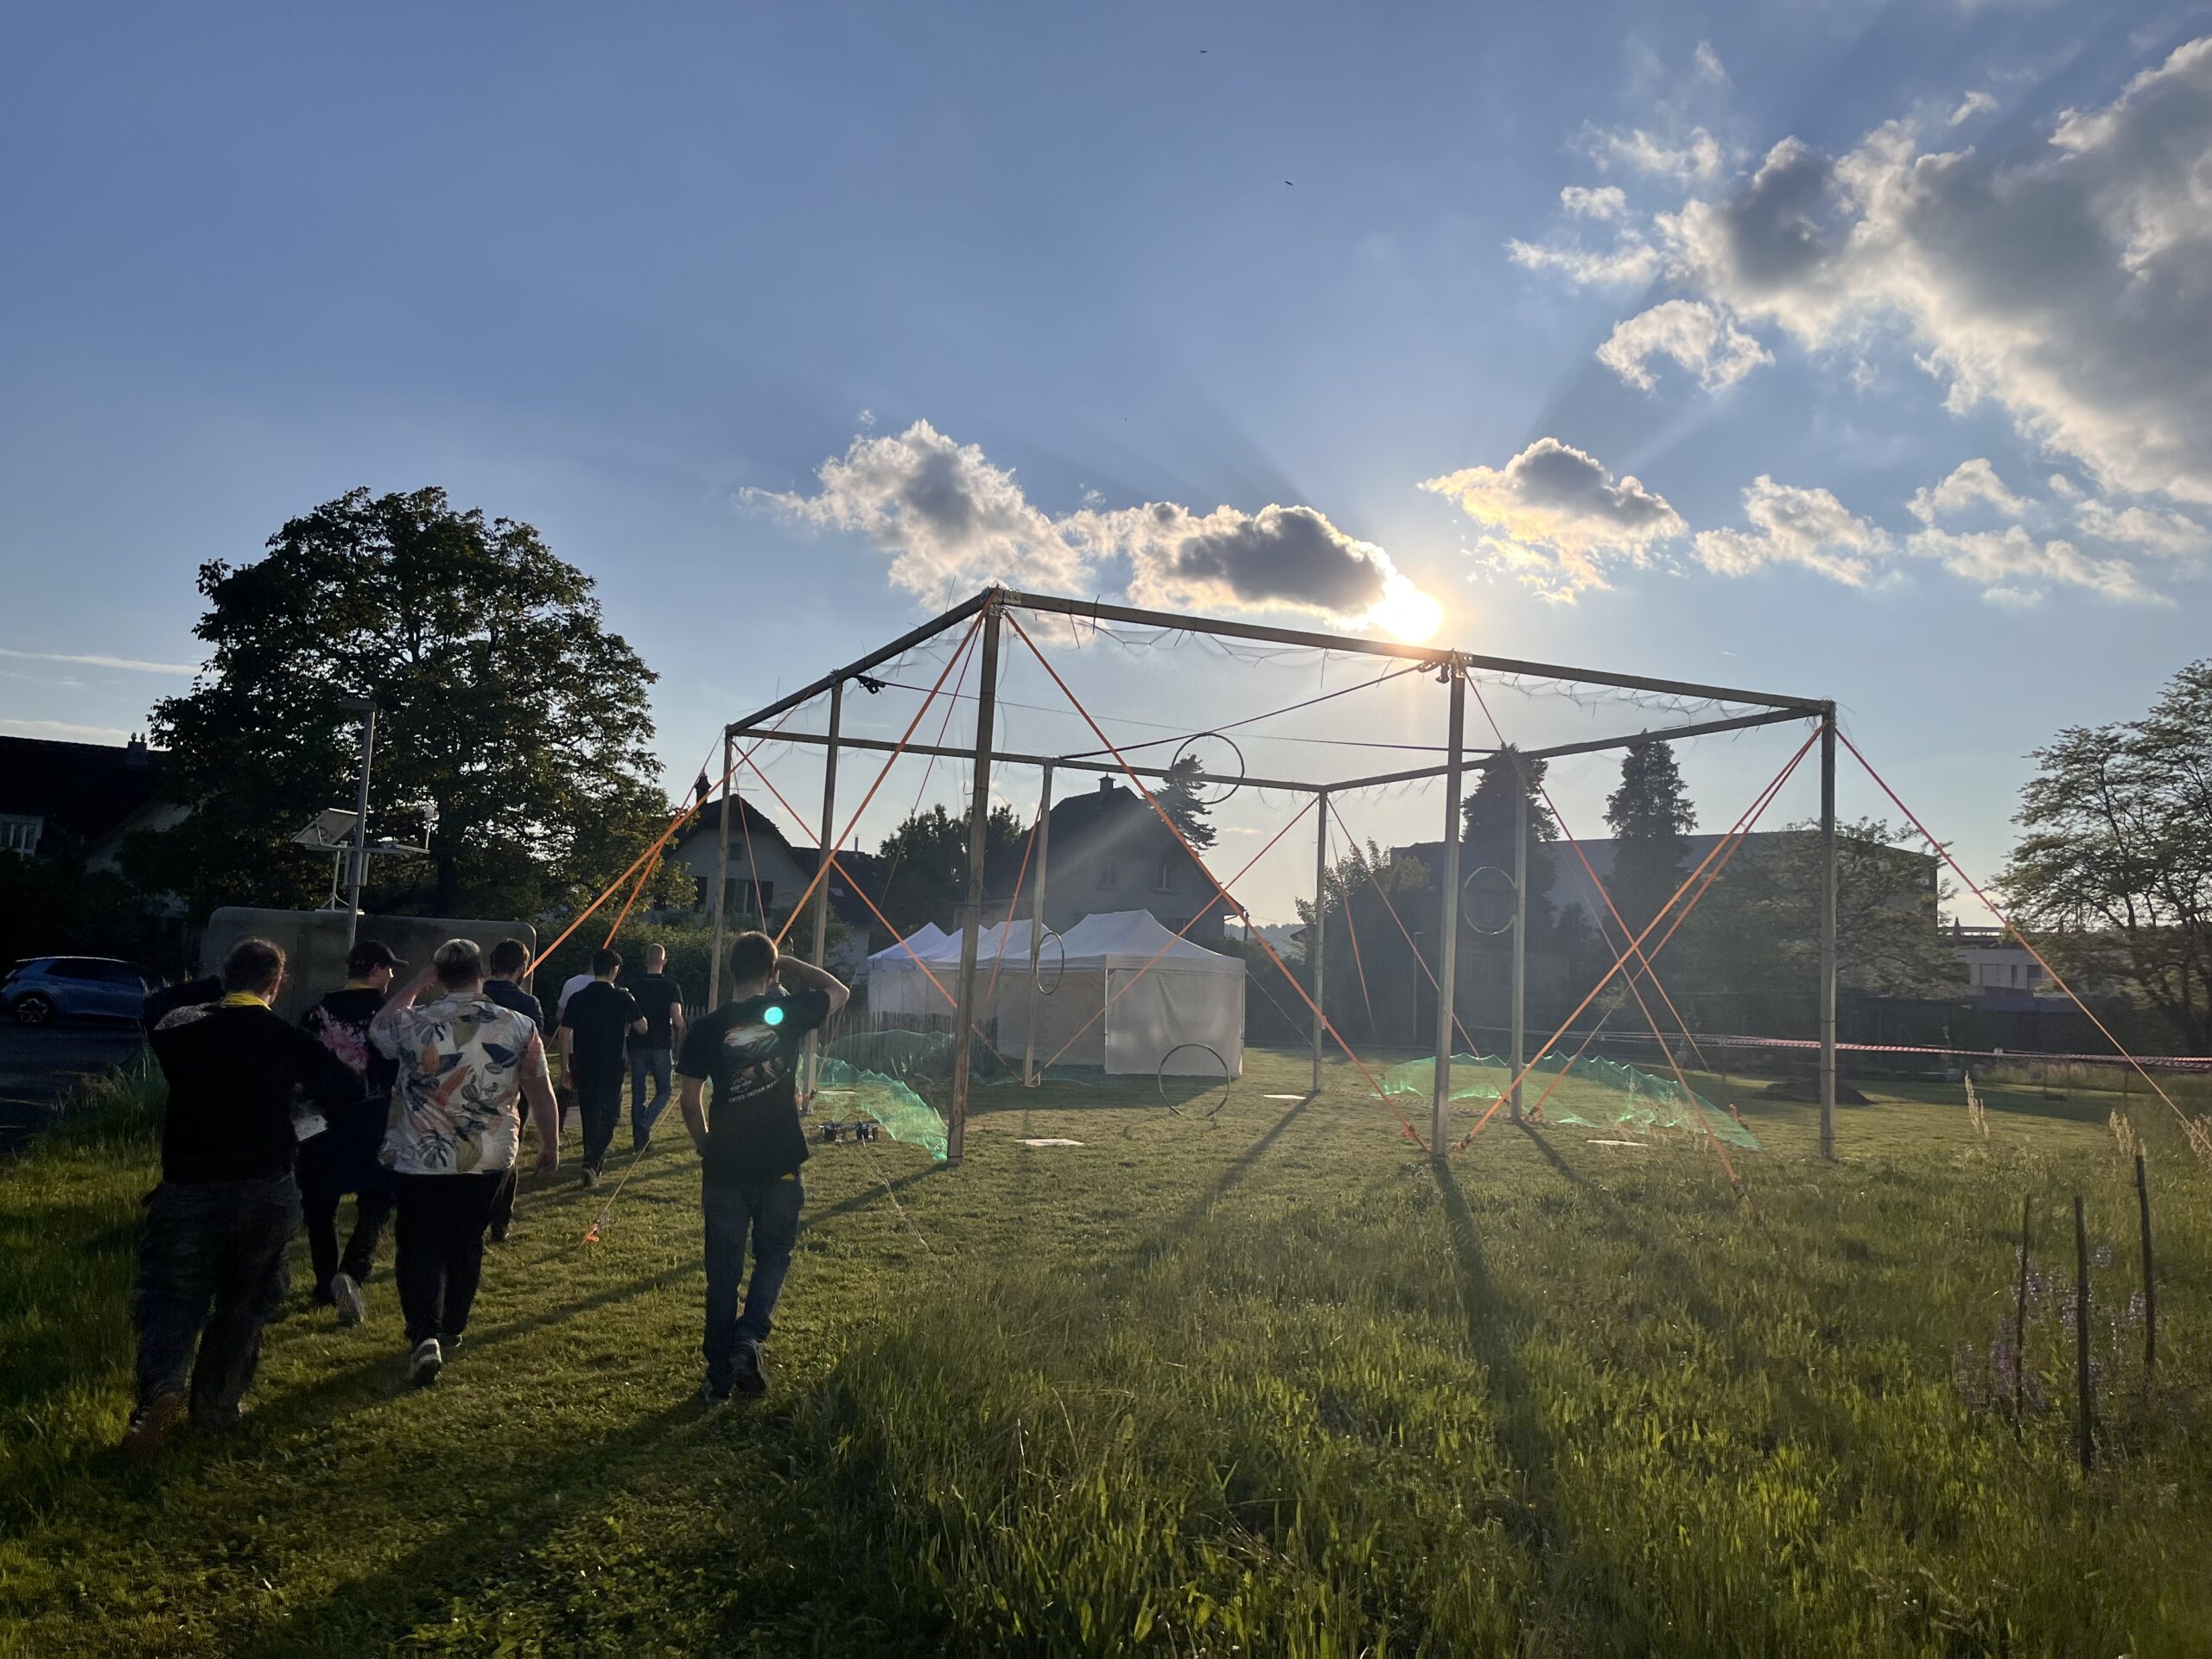
Trotzdem war es schade, denn der Drone Cage, den die FHNW aufgebaut hat, war einfach großartig.

Recovery Task

Unsere letzte Aufgabe des Tages war es, eine Schaufensterpuppe namens Julia Gagarin zu finden und zu retten. Das Finden erwies sich als einfach, weil sie einen glänzenden Raumanzug trug. Um sie in die vorgesehene Rettungszone zu transportieren, mussten wir ein Seil am Rover einhaken.
Das gelang nach etwas Probieren sogar mit dem robotischen Arm, was uns einige Punkte bescherte.

Sobald Julia Gagarin in der Rettungszone lag, mussten wir uns mit dem Gesundheitsmonitor verbinden.
Eigentlich sollte das per WLAN gehen, bei uns war allerdings nur LAN möglich, was ein paar Punkte Abzug gab. Mit aufgebauter Verbindung konnten wir dann aber einen Server starten und ihren Zustand an die Juroren melden. Insgesamt eine sehr nette und abwechslungsreiche Aufgabe.

Siegerehrung

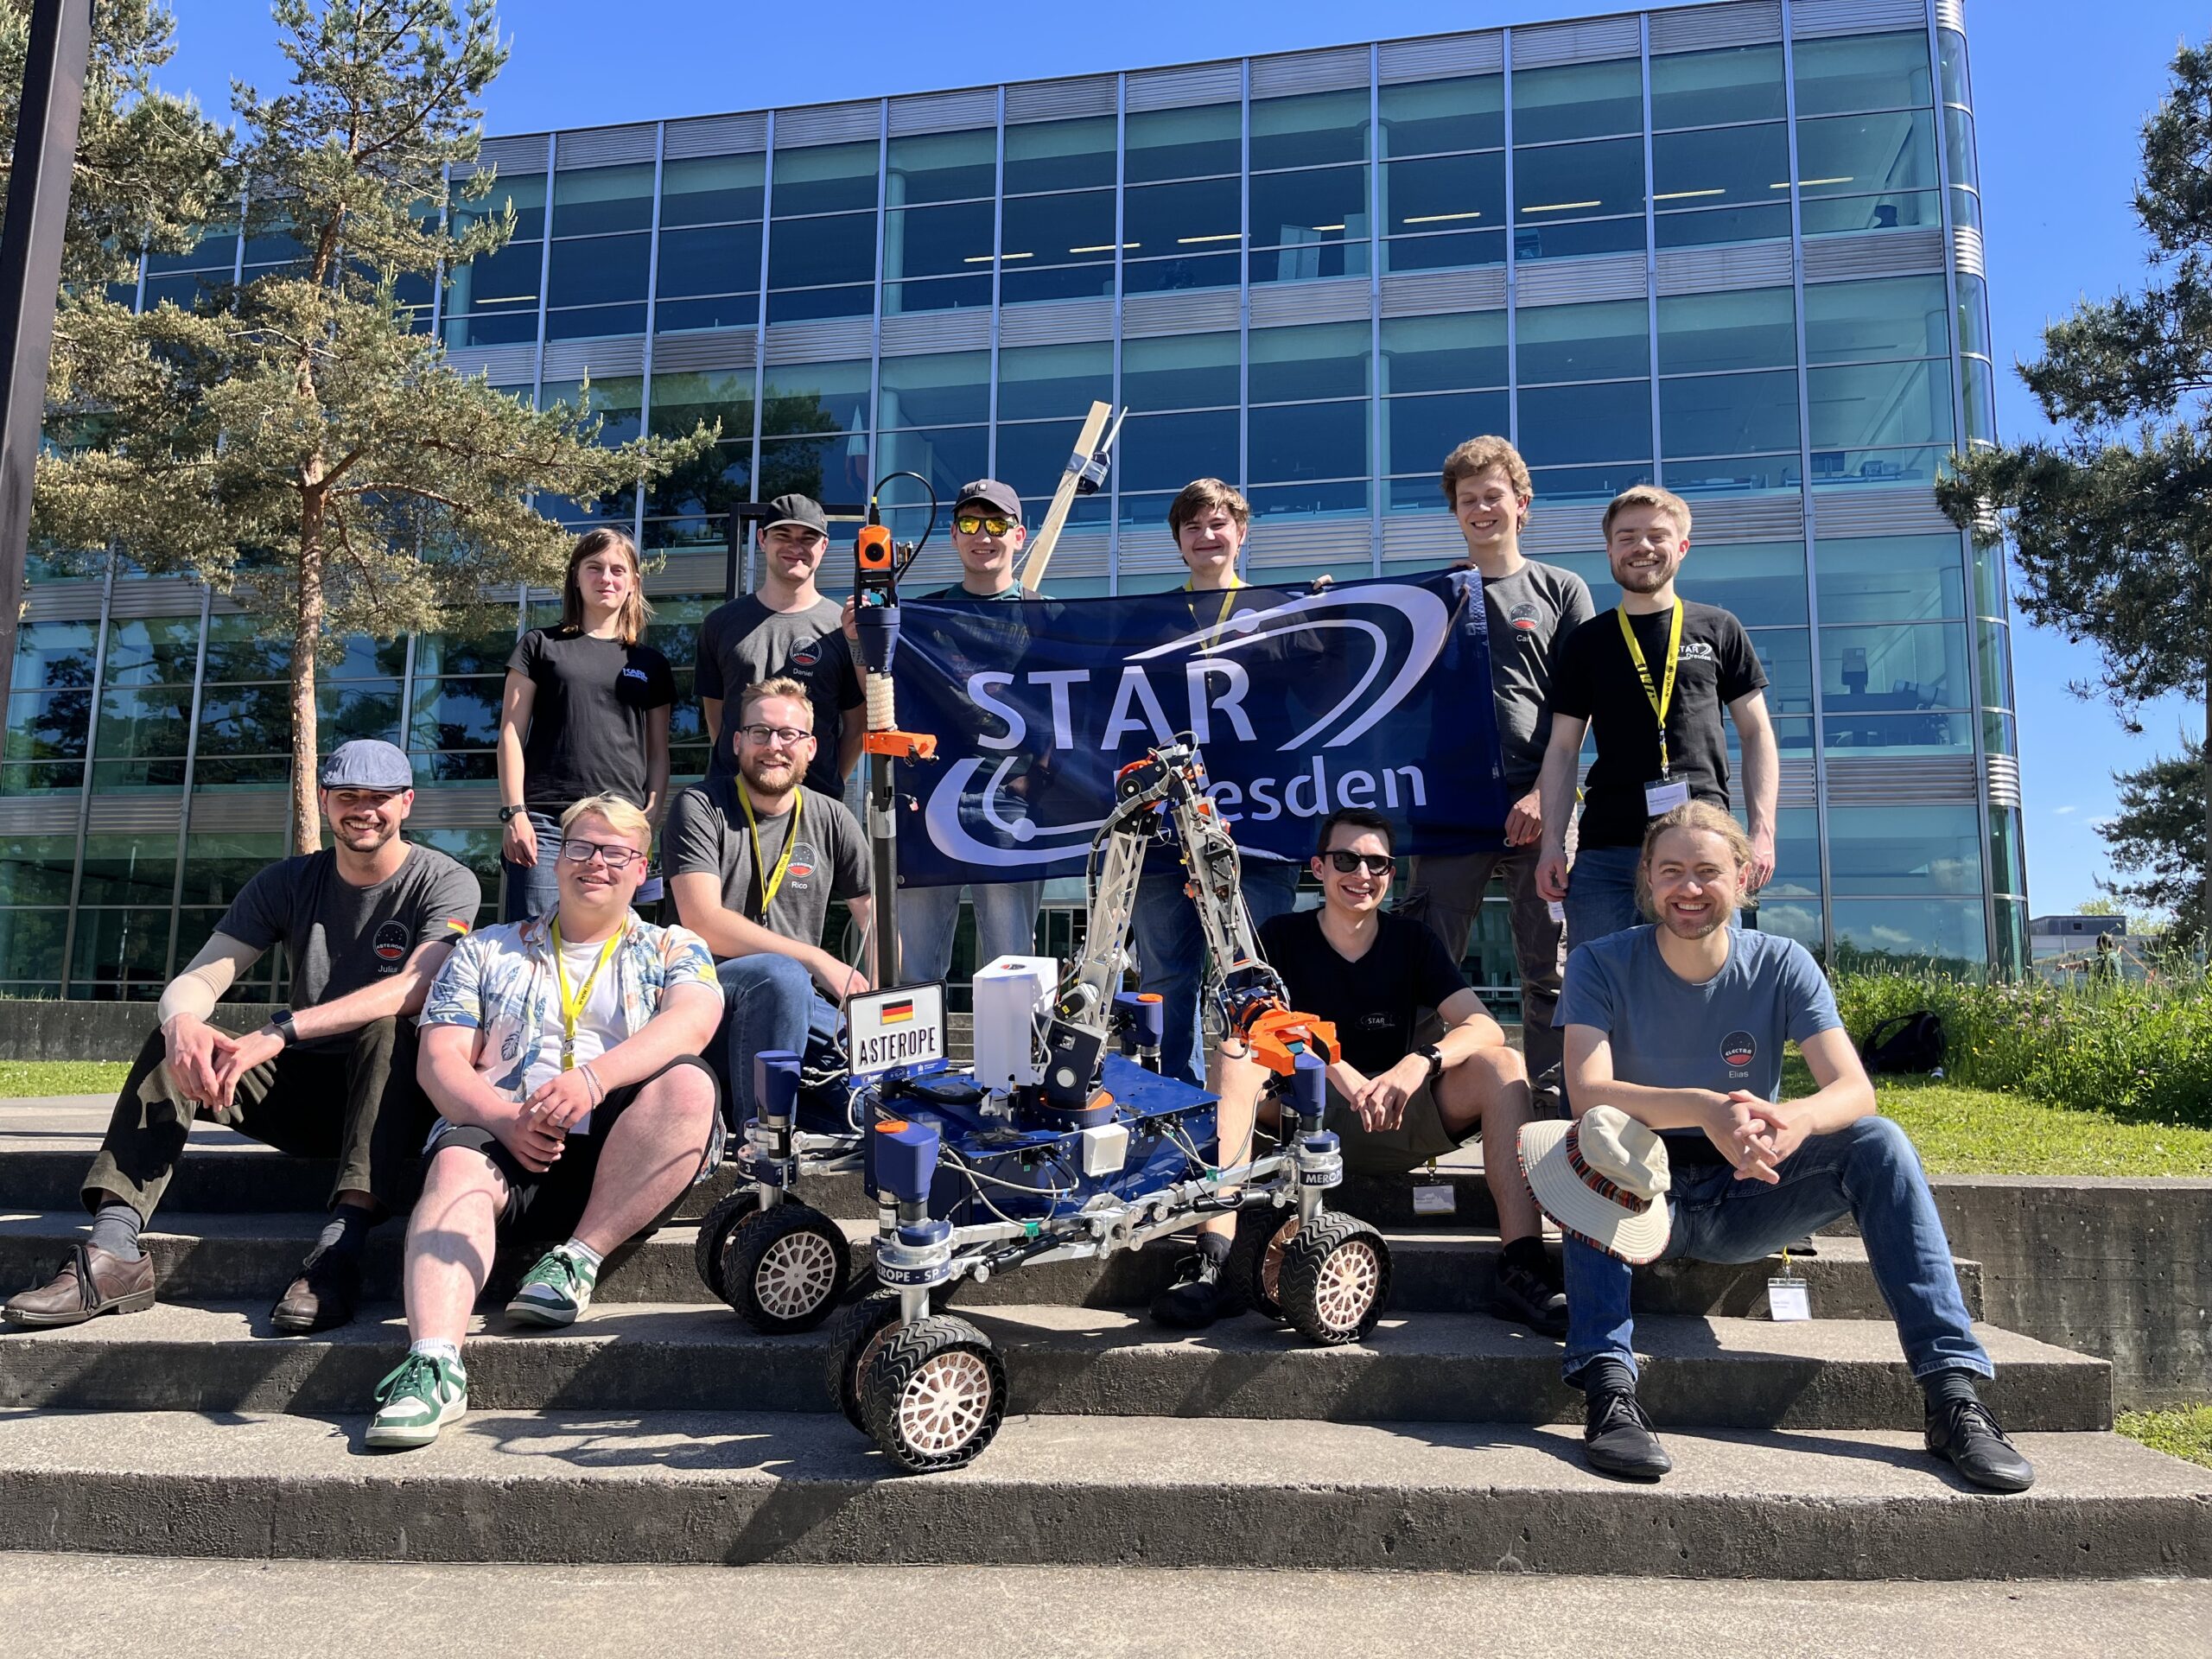
Nach dieser letzten Aufgabe hatten wir einen Moment um uns zu entspannen und ein Teamfoto zu machen. Recht zügig wurden wir aber gebeten, für die Siegerehrung zu den Zelten zu kommen. Die Sieger wurden von unten nach oben mit den jeweils erreichten Punkten verkündet:
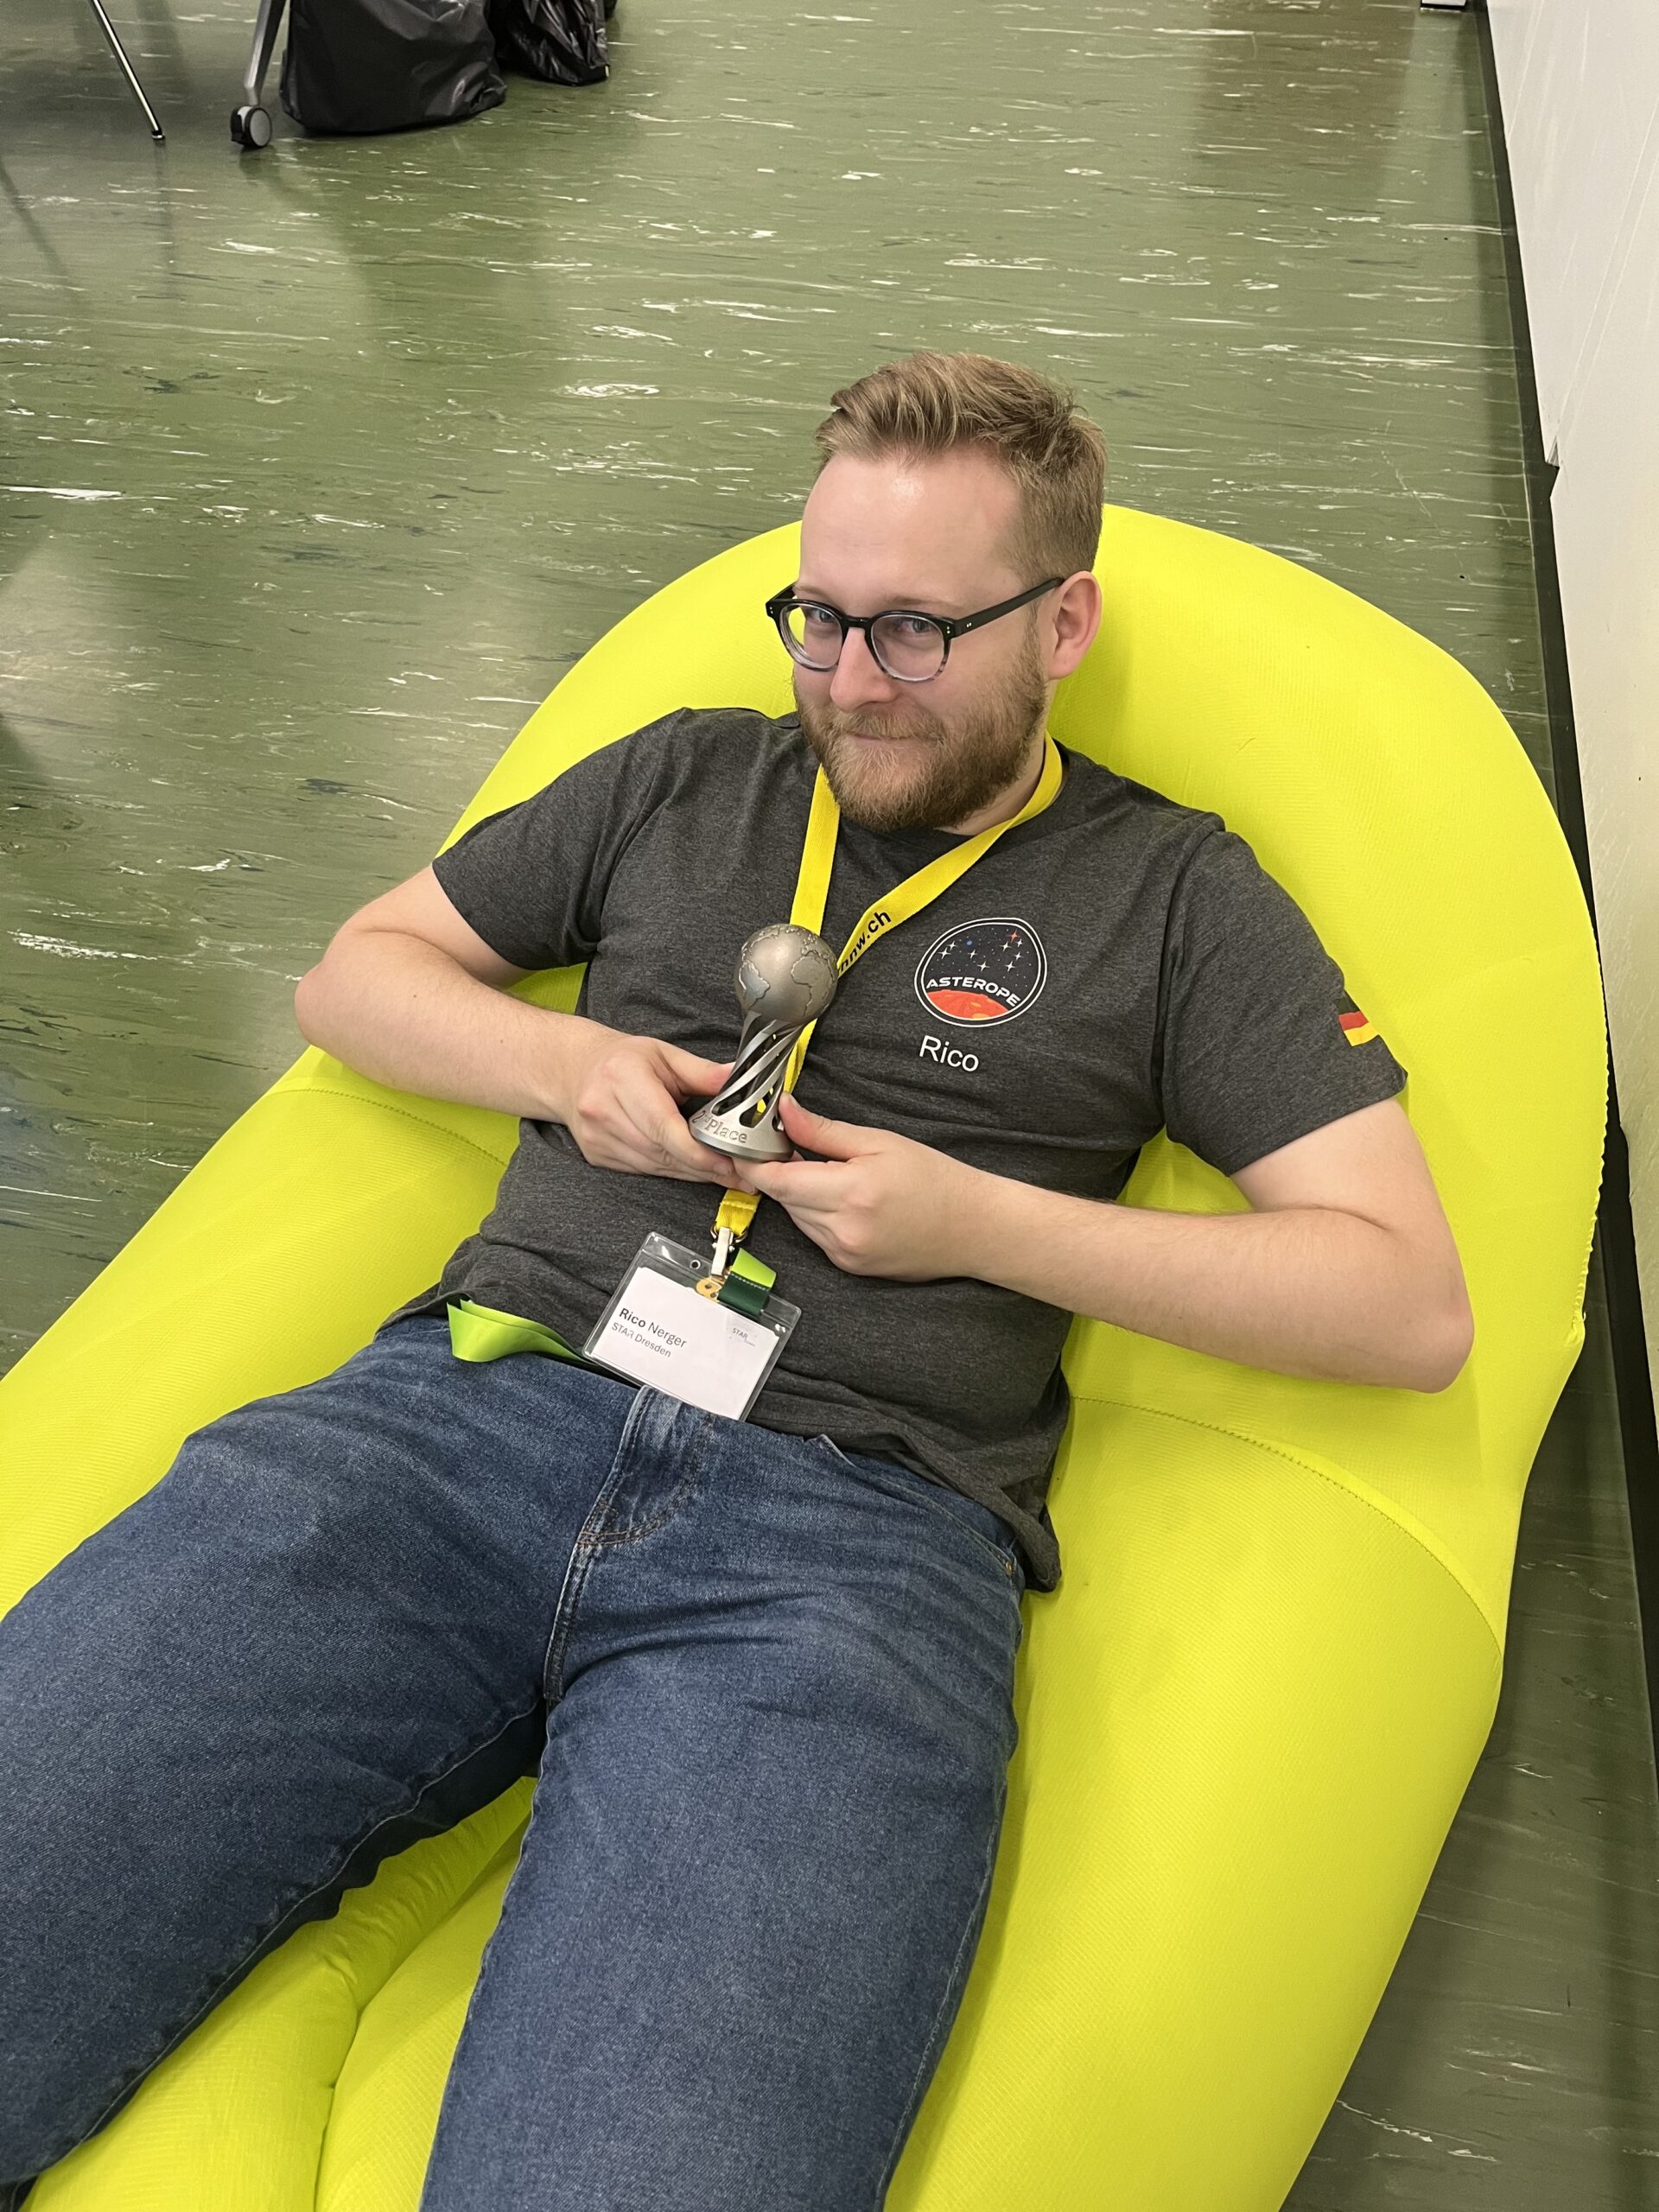
Wir haben es beim Rover Träff 2025 auf den zweiten Platz geschafft, wobei nicht viele Punkte bis zur FROST auf dem ersten Platz gefehlt haben. Herzlichen Glückwunsch an die Gewinner!
Abend

Nun aber wirklich fertig, mussten wir uns in der Teamzone von den Geschehnissen und der prallen Sonne erholen.
Theo, der den ganzen Tag den Arm gesteuert hatte und für viele unserer Erfolge verantwortlich war, war aber schon direkt motiviert, Verbesserungen für den nächsten Arm umzusetzen. Trotzdem haben wir dann den Rover und alles Werkzeug gesammelt und ins Fahrzeug verladen.

Während wir noch Dinge eingeladen haben, wurde ein Kühlschrank auf einer Sackkarre an uns vorbei zur Wiese gefahren. Dort fand nämlich dann das Abschlussgrillen statt.
Rico, der seine Hilfe am Grill angeboten hatte, wurde direkt vollständig dort eingebunden und der Rest versuchte an einem Tisch, aber nicht in der direkten Sonne zu sitzen.
Es wurde geredet, getrunken und gegessen, bis irgendwann die Sonne weg war.
Dann wurden gemeinschaftlich alle Tische, Bänke und Kühlschränke rein getragen, wo die Feier bis in die Nacht weiter lief.

Sonntag

Die meisten von uns gingen kurz nach Mitternacht ins Bett, andere blieben bis um 4 Uhr wach. Alle mussten aber um 8 Uhr aufstehen um zu frühstücken. Das Frühstück wurde sowohl am Samstag als auch am Sonntag von der FHNW organisiert und bestand aus einer Auswahl an verschiedenen Croissants.

Anschließend packten wir unsere privaten Sachen in die Autos, verabschiedeten uns und machten uns auf die lange Heimreise.
Als zusätzlichen Gast haben wir noch ein Teammitglied des FHNW Teams mitgenommen, der in die Nähe von Stuttgart musste. Dadurch konnten wir auf der Rückfahrt leider keinen Bogen um Stuttgart herum machen. In Stuttgart war auch eins der Highlights der Fahrt, als wir auf Grund von interessanter Baustellenumfahrung wieder zu gefühlten Geisterfahrern mit Gegenverkehr auf beiden Seiten wurden.
Das andere Highlight war kurz vor Dresden, als wir über Google Maps einen Stau beim Entstehen sahen und kurz vorher die Ausfahrt nehmen konnten und so einen längeren Aufenthalt ganz kurz vor Dresden vermeiden konnten. Somit sind wir dann gemütlich über die Dörfer gefahren, bis wir wieder im Dresdner Stadtgebiet angekommen waren.

Zu guter Letzt räumten wir den Rover und alles Werkzeug wieder an ihre Plätze in der Uni und verabschiedeten uns noch voneinander.

Alles in allem eine sehr gelungene Exkursion zum Rover Träff 2025. Wir finden dadurch nur noch mehr: Der Rover Träff ist eine wunderbare Ergänzung zum Hauptevent der European Rover Challenge. So kann man einige Monate vor der ERC die Technik testen, Probleme frühzeitig erkennen und noch rechtzeitig beheben. Der Austausch mit den anderen Teams und erste Erfahrung mit den Vorbereitungsprozeduren der Aufgaben sind Gold wert!

Vielen Dank an das Orga-Team und auch an Prof. Wahlen, der den Rover Träff und das FHNW Rover Team akademisch betreut.

STAR at the Rover-Träff 2024

Once again this year, the Rover-Träff was organized by the Rover Team of the FHNW (University of Applied Sciences Northwestern Switzerland) from Brugg-Windisch in Switzerland. The event is intended as a supplement to the European Rover Challenge for teams from the DACH region (Germany, Austria and Switzerland) and the focus is on the exchange of ideas and the opportunity to test the new designs.

Friday - 03.05.2024

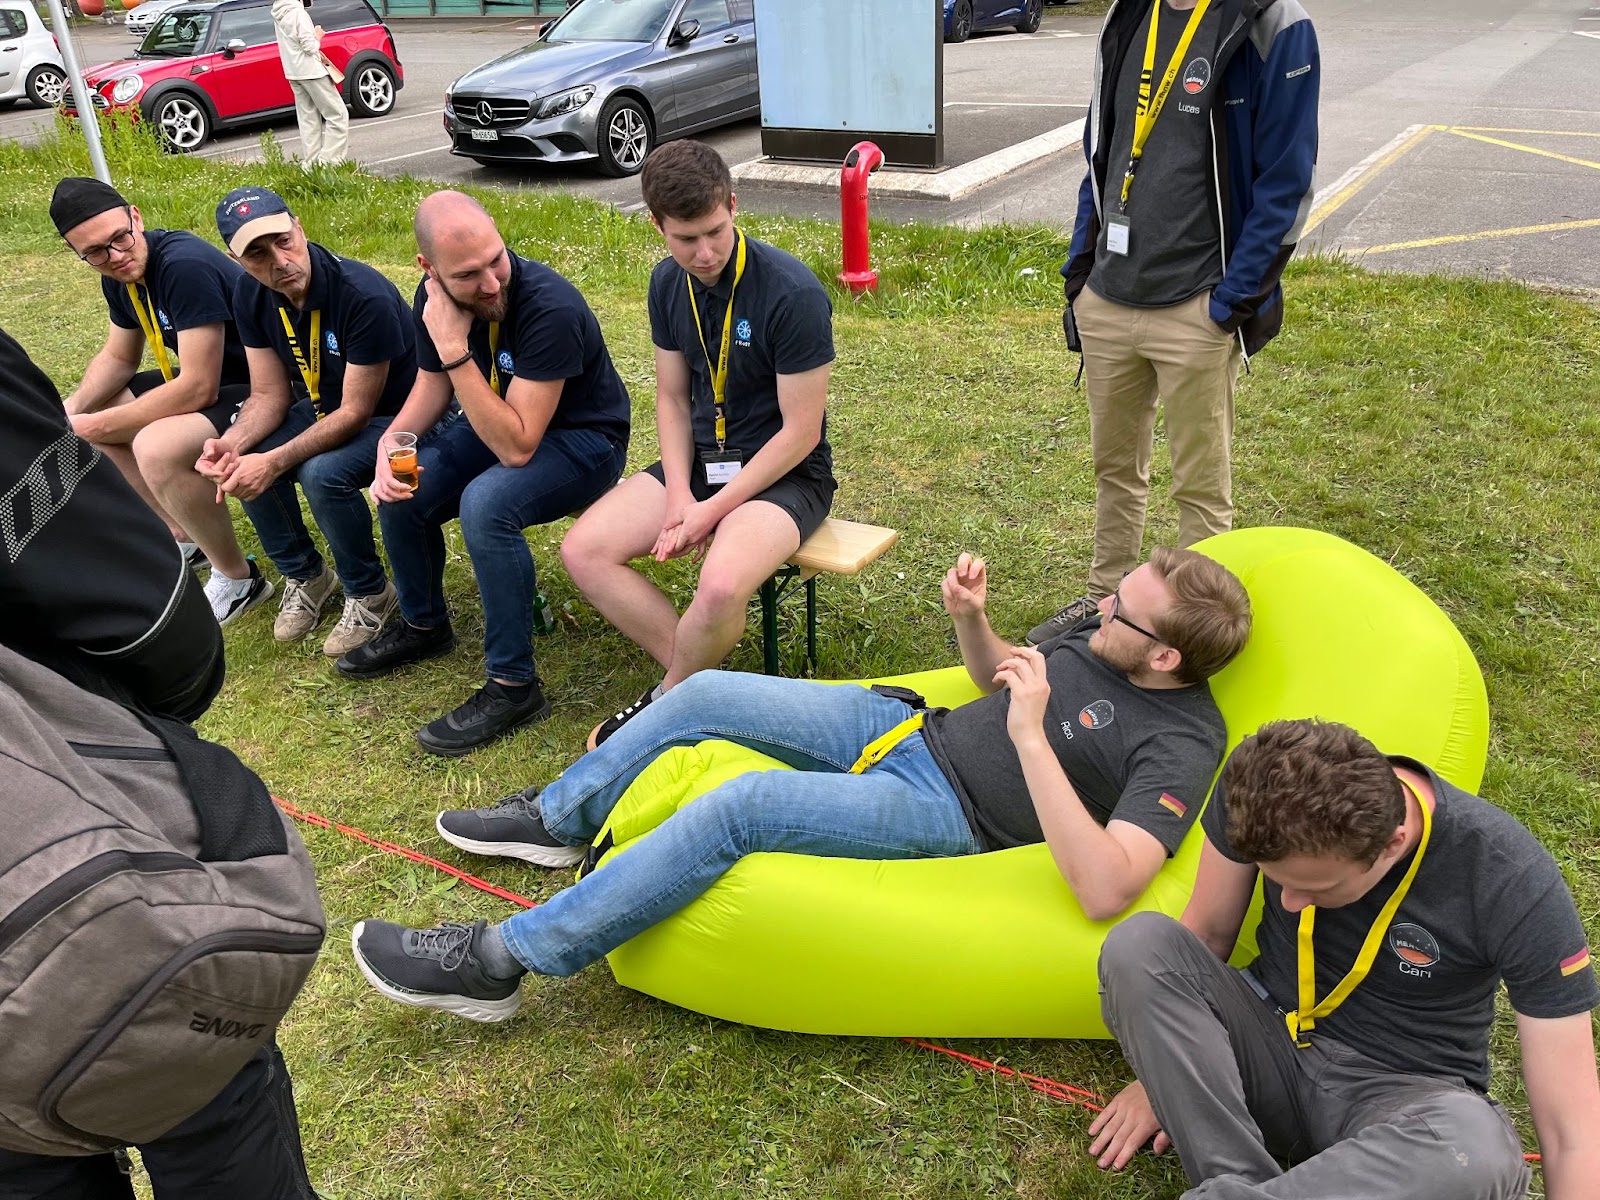
The participants from Dresden - Carl, Julius, Lucas and Rico - met at the ILR at TU Dresden shortly before 7am. The Institute of Aerospace Engineering has been providing our university group with workspace for over a year now, where the rover is stored, among other things. The plan was to travel to Switzerland in a 9-seater, but first the back seat had to be removed so that the rover and the rest of the luggage had enough space. “It's easier to carry with many hands”, as the saying goes, so everything was quickly rearranged and packed.
Noch ein kurzer Abstecher zum örtlichen Discounter zum Einkaufen von Verpflegung und los ging es!

Our next destination was the small town of Backnang near Stuttgart, where another STAR member, Jonas, was picked up. In Stuttgart, we were immediately confronted with the traffic chaos surrounding Stuttgart 21. In addition to lots of roadworks, wild routes and temporary left-hand traffic, our route through Stuttgart was also characterized by the absence of any cycle paths and most footpaths.

Some time later we arrived at the Swiss border and were through customs in no time and without any checks. From then on, it was only a few kilometers to our destination.
Once we arrived in Brugg-Windisch, we had to get our bearings and find a parking space near the competition site. At a public parking lot, we immediately met some members of the rover team from EPFL Zurich. As the Zurich team had just as little idea as we did where we were going, we decided without further ado to set off together into the great unknown. After a short odyssey through some narrow streets, we were able to find the parking lot and park the cars.

Once we arrived at the competition venue, we had to find the other teams and, of course, our last team member, Elias. This year's Rover-Träff was attended by teams from ERIG (Braunschweig), FRoST (Frankfurt), FHNW (Switzerland), EPFL (Switzerland) and, of course, us.
In the preparation room, we were given badges and our first drinks. The rover was then transported to our work area and everything was prepared so that we would be ready for the competitions on Saturday.

We were also able to exchange ideas directly with the other teams and discuss the progress made since the last ERC.
In the evening, we moved into our team room - a seminar room - where we would sleep for the next few nights.

Saturday - 04.05.2024

Saturday started early, but with a great breakfast prepared by the FHNW organizers. Strengthened with plenty of pastries, we went to a short speech in the team zone. There, all the tasks were briefly introduced so that there was an opportunity to clarify any final questions.

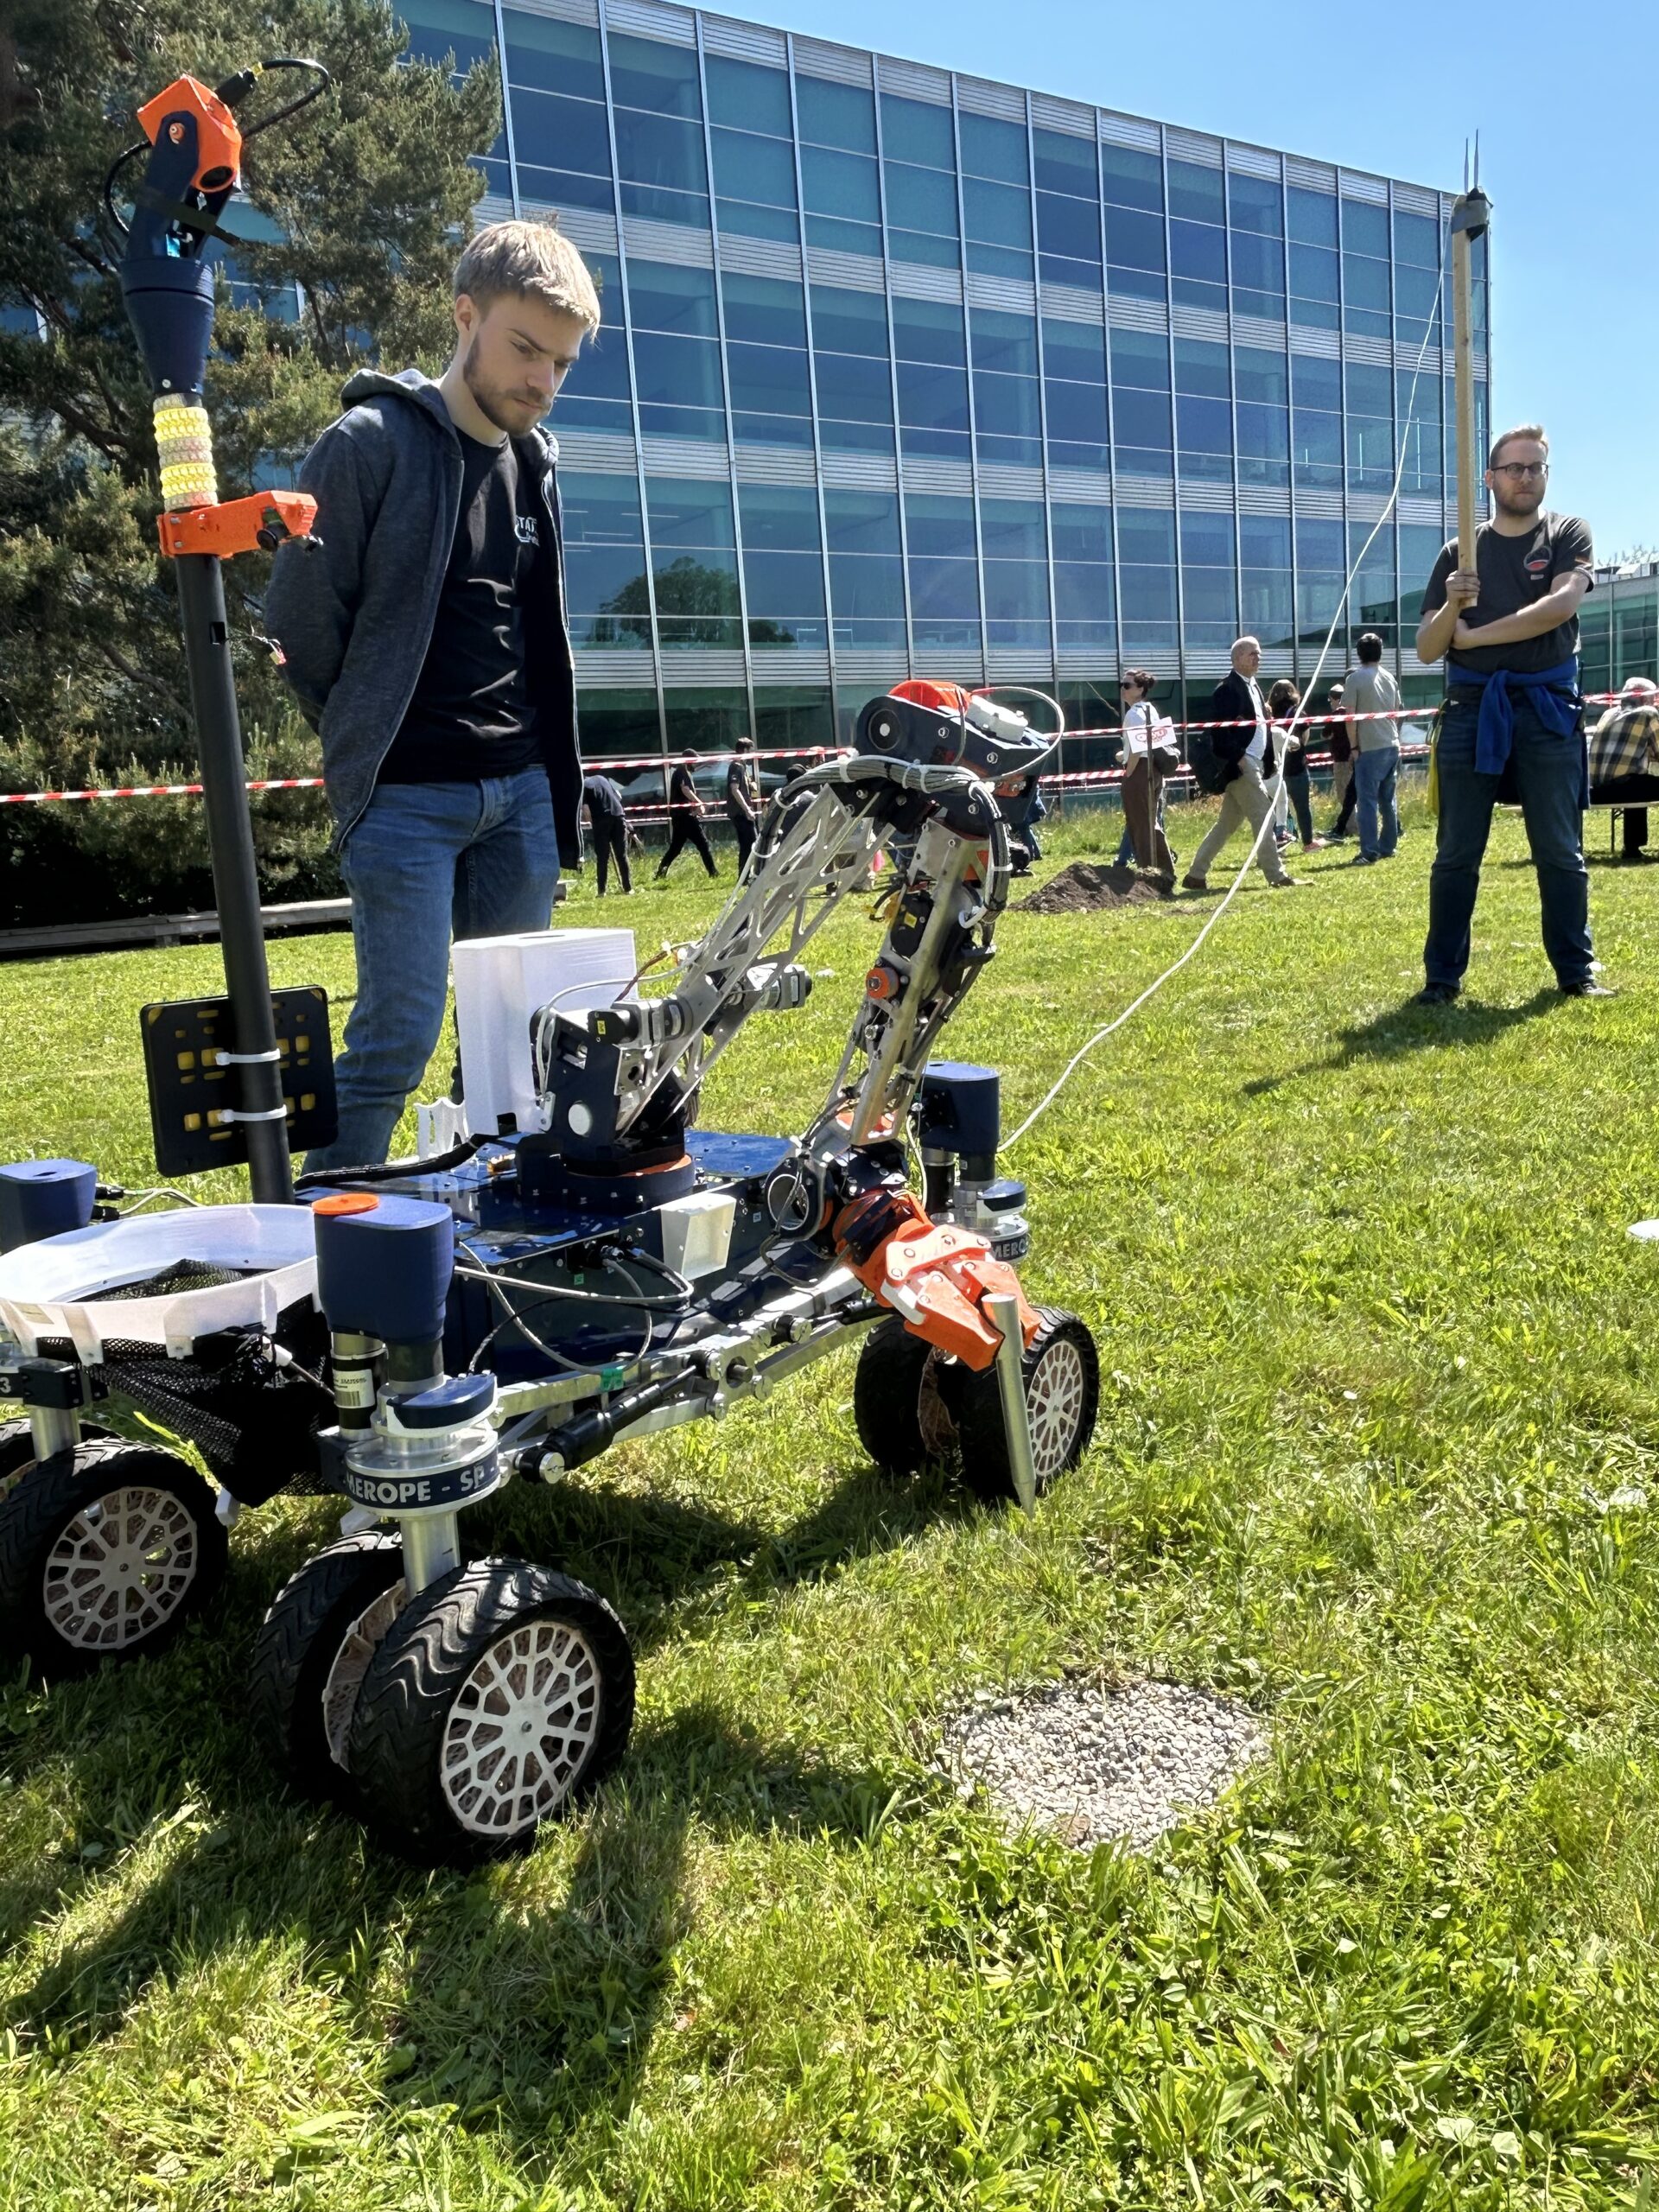
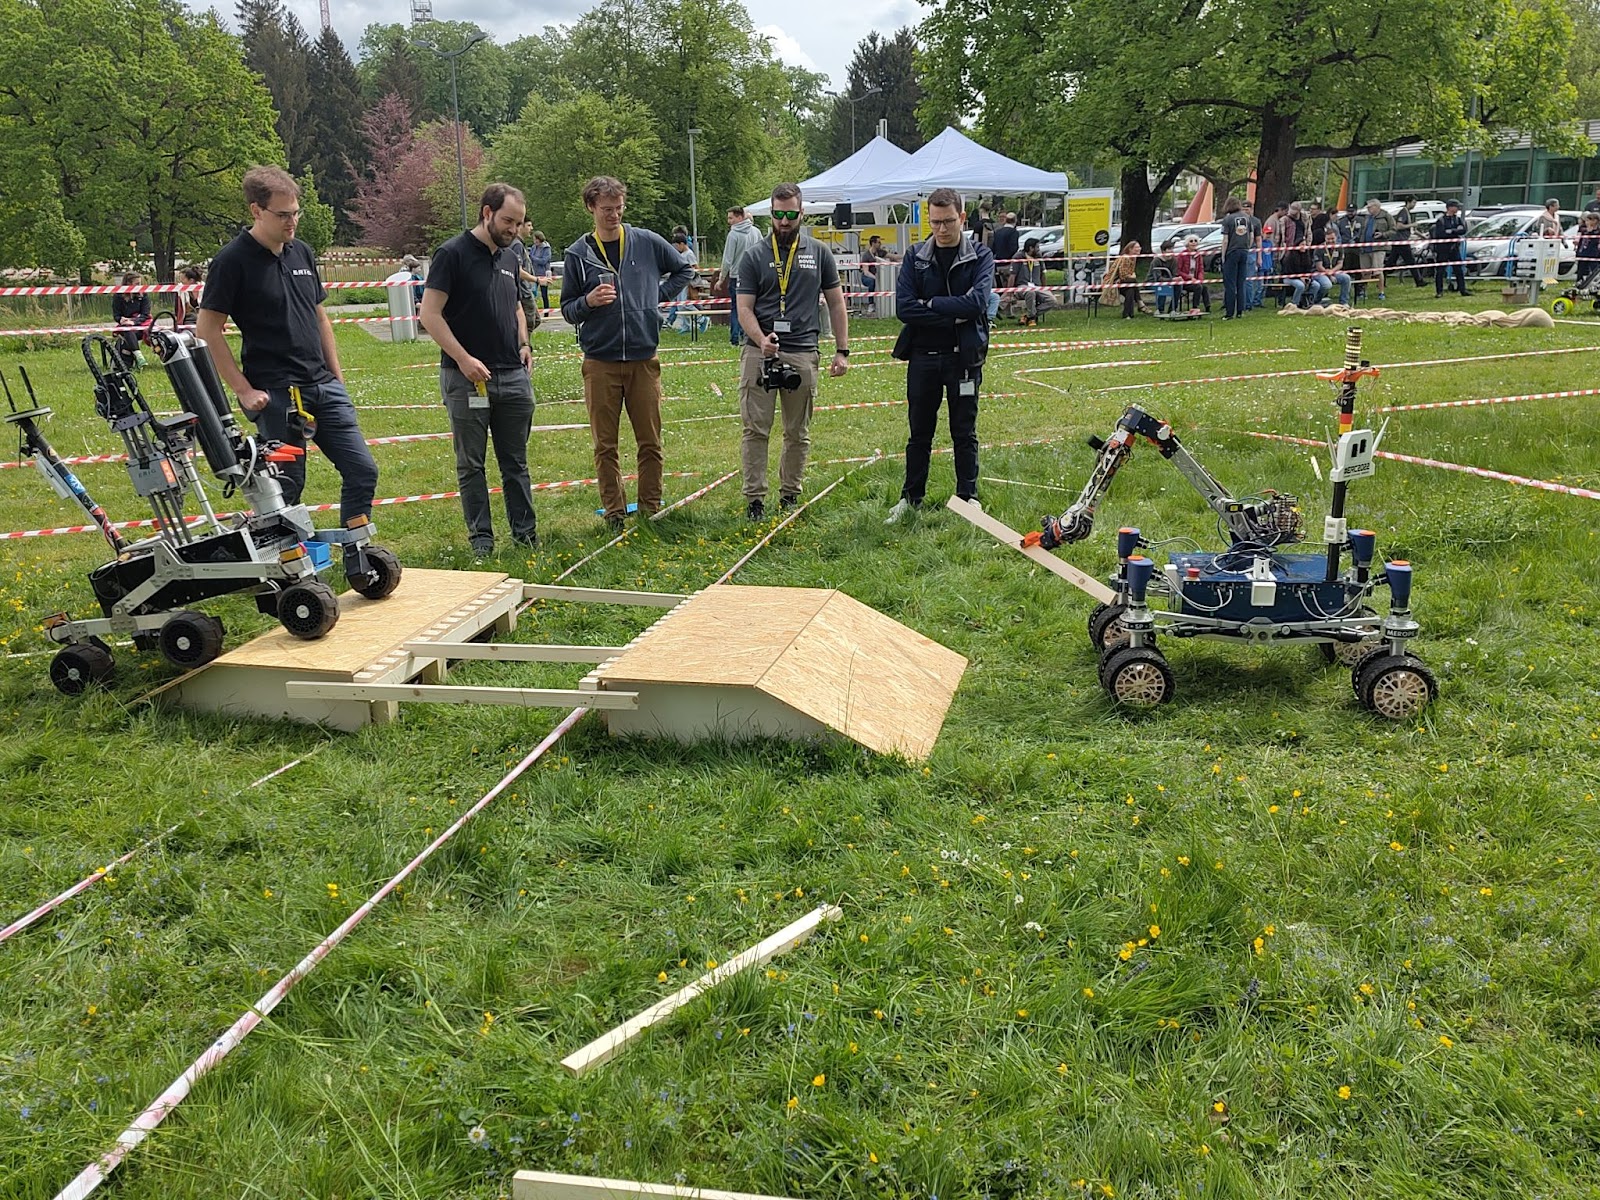
We were then able to go to the competition site for test drives and test our Rover. We had MEROPE from the ERC 2022 with us.
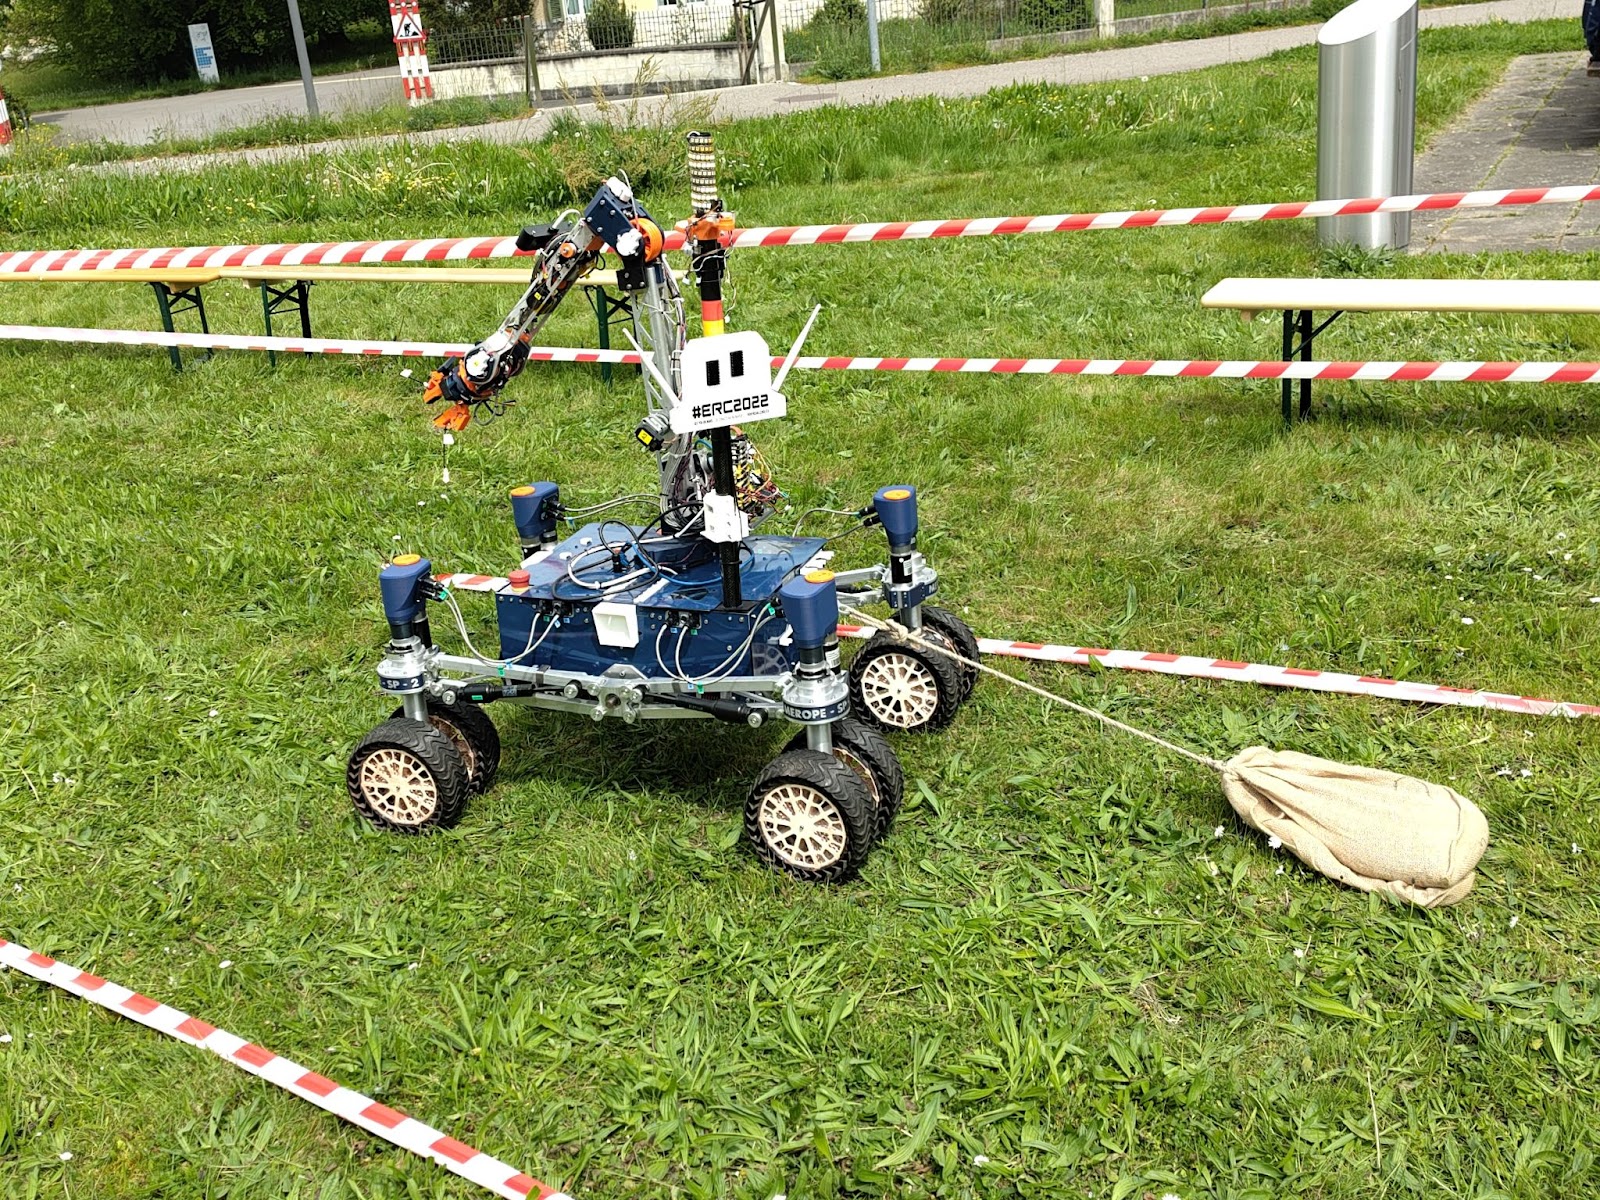
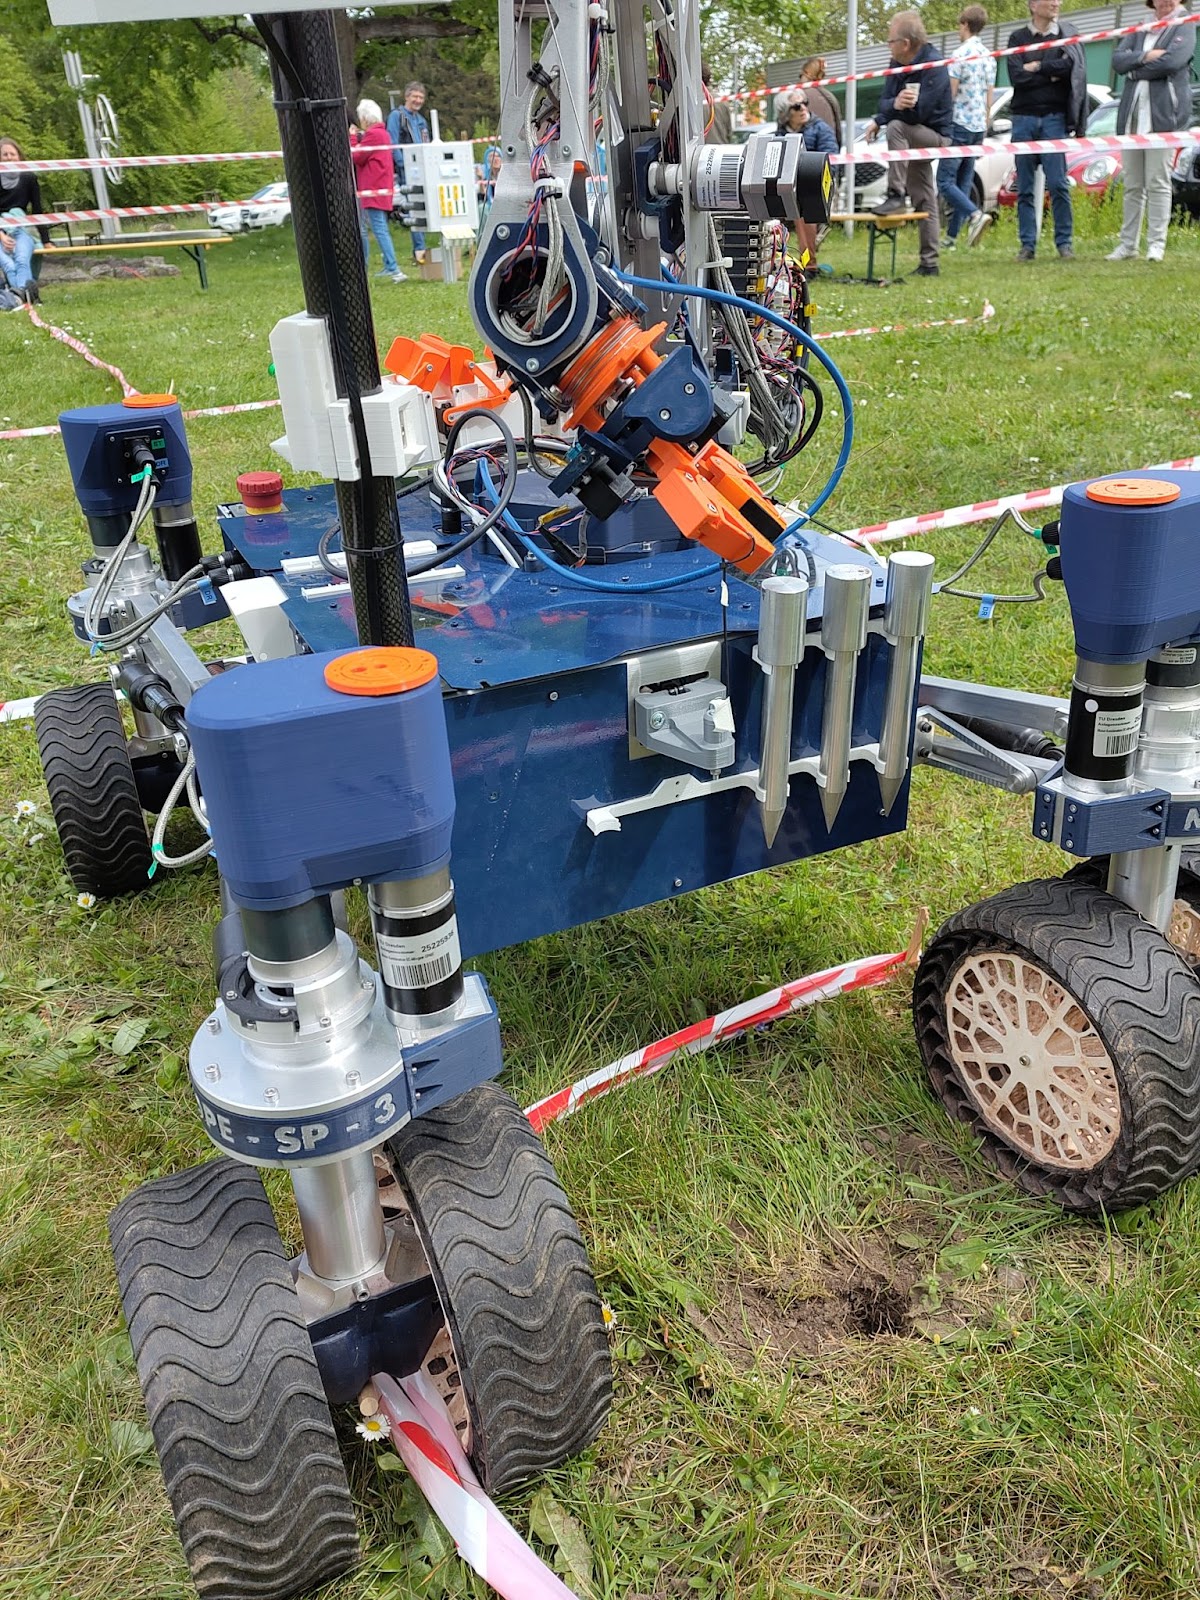
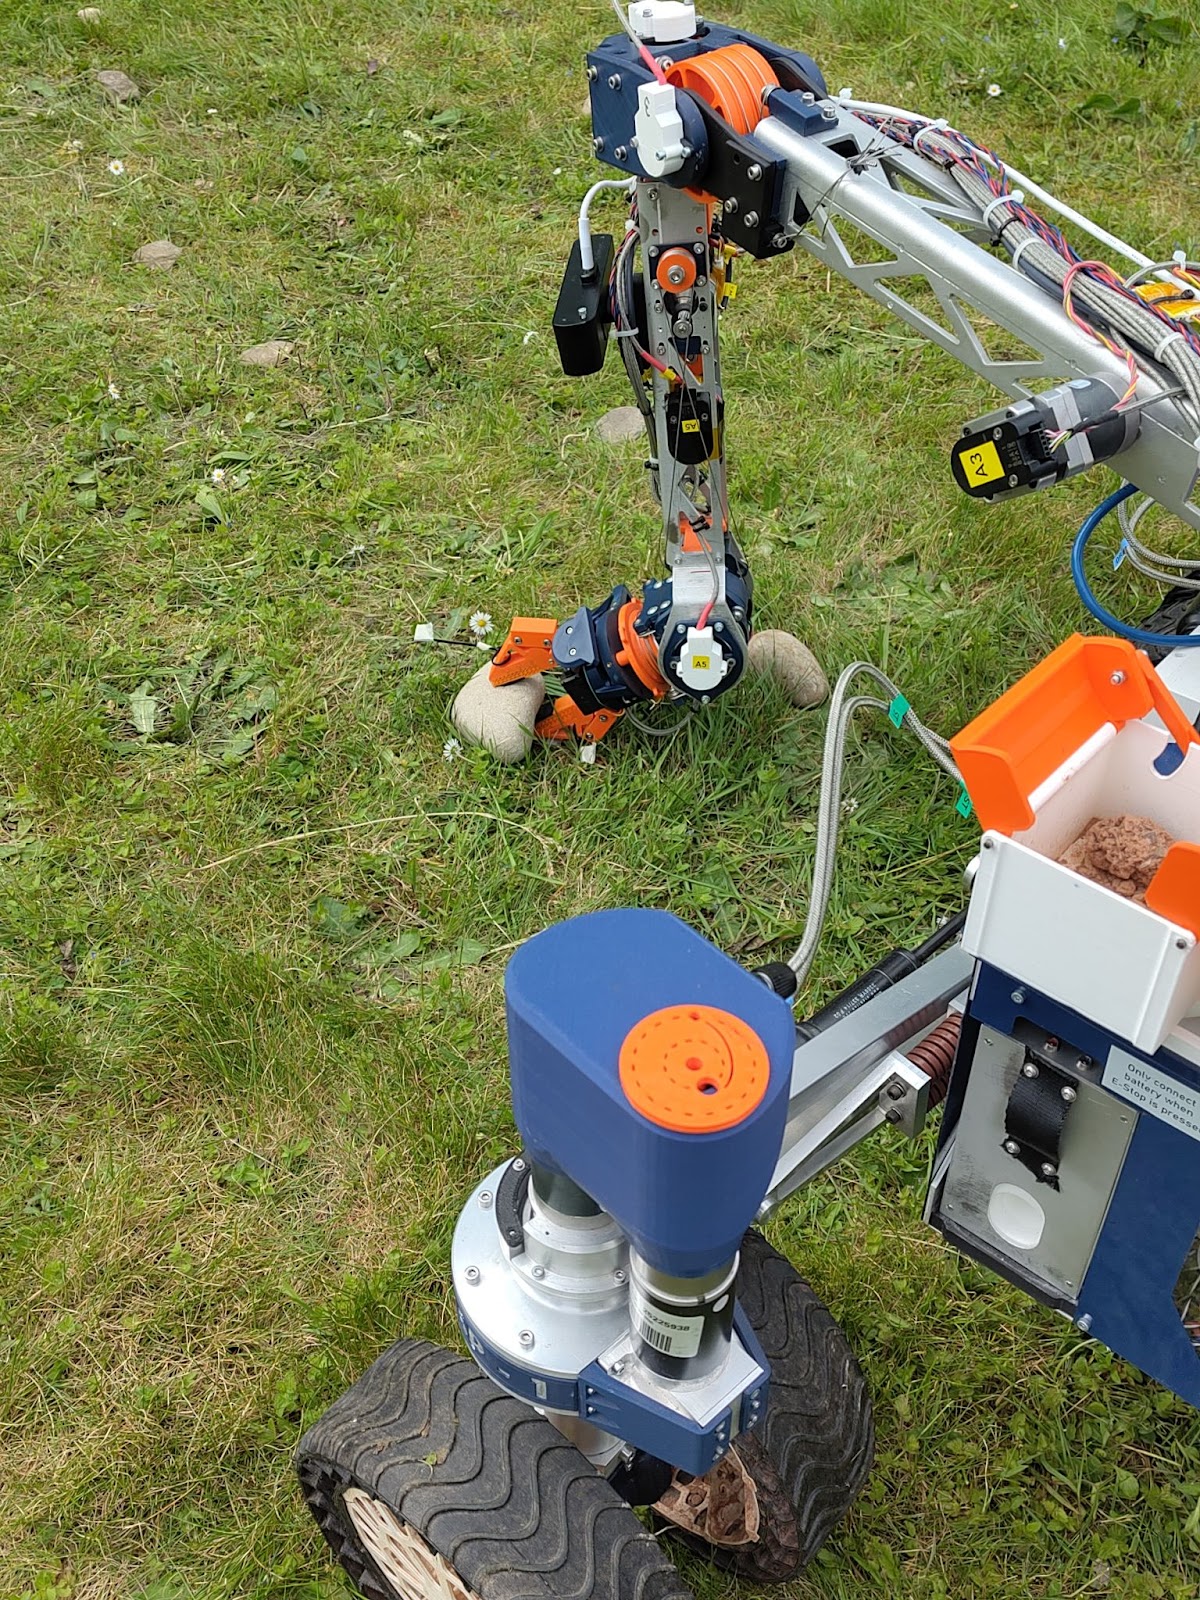
MEROPE has proven to be the most resilient rover to date and therefore serves as a showcase rover for numerous events.

There were a total of four tasks to complete, all of which were based on the ERC 24, but differed in detail.
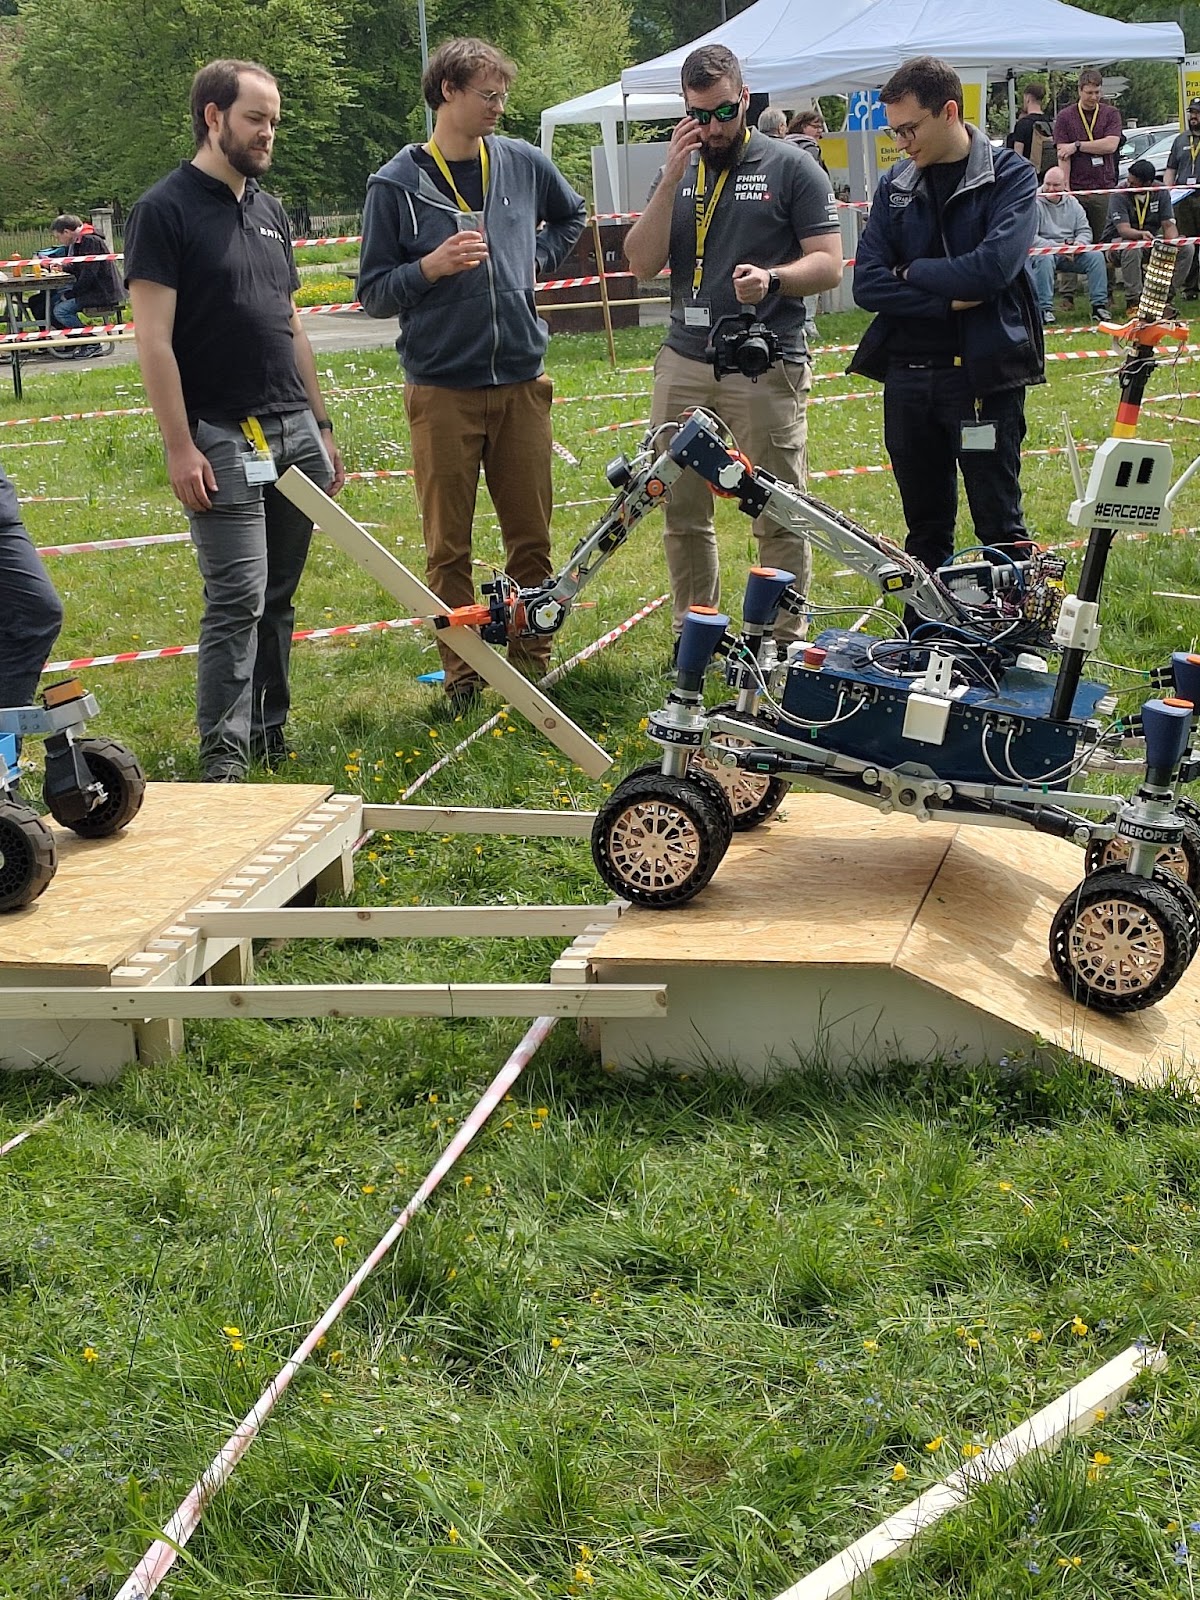
In collaboration with another team, the task was to install wooden slats in a wooden bridge so that the rovers could cross it. A tricky task, as the wooden slats had to be placed precisely and the correct positions for the wheel spacing of both rovers had to be found.
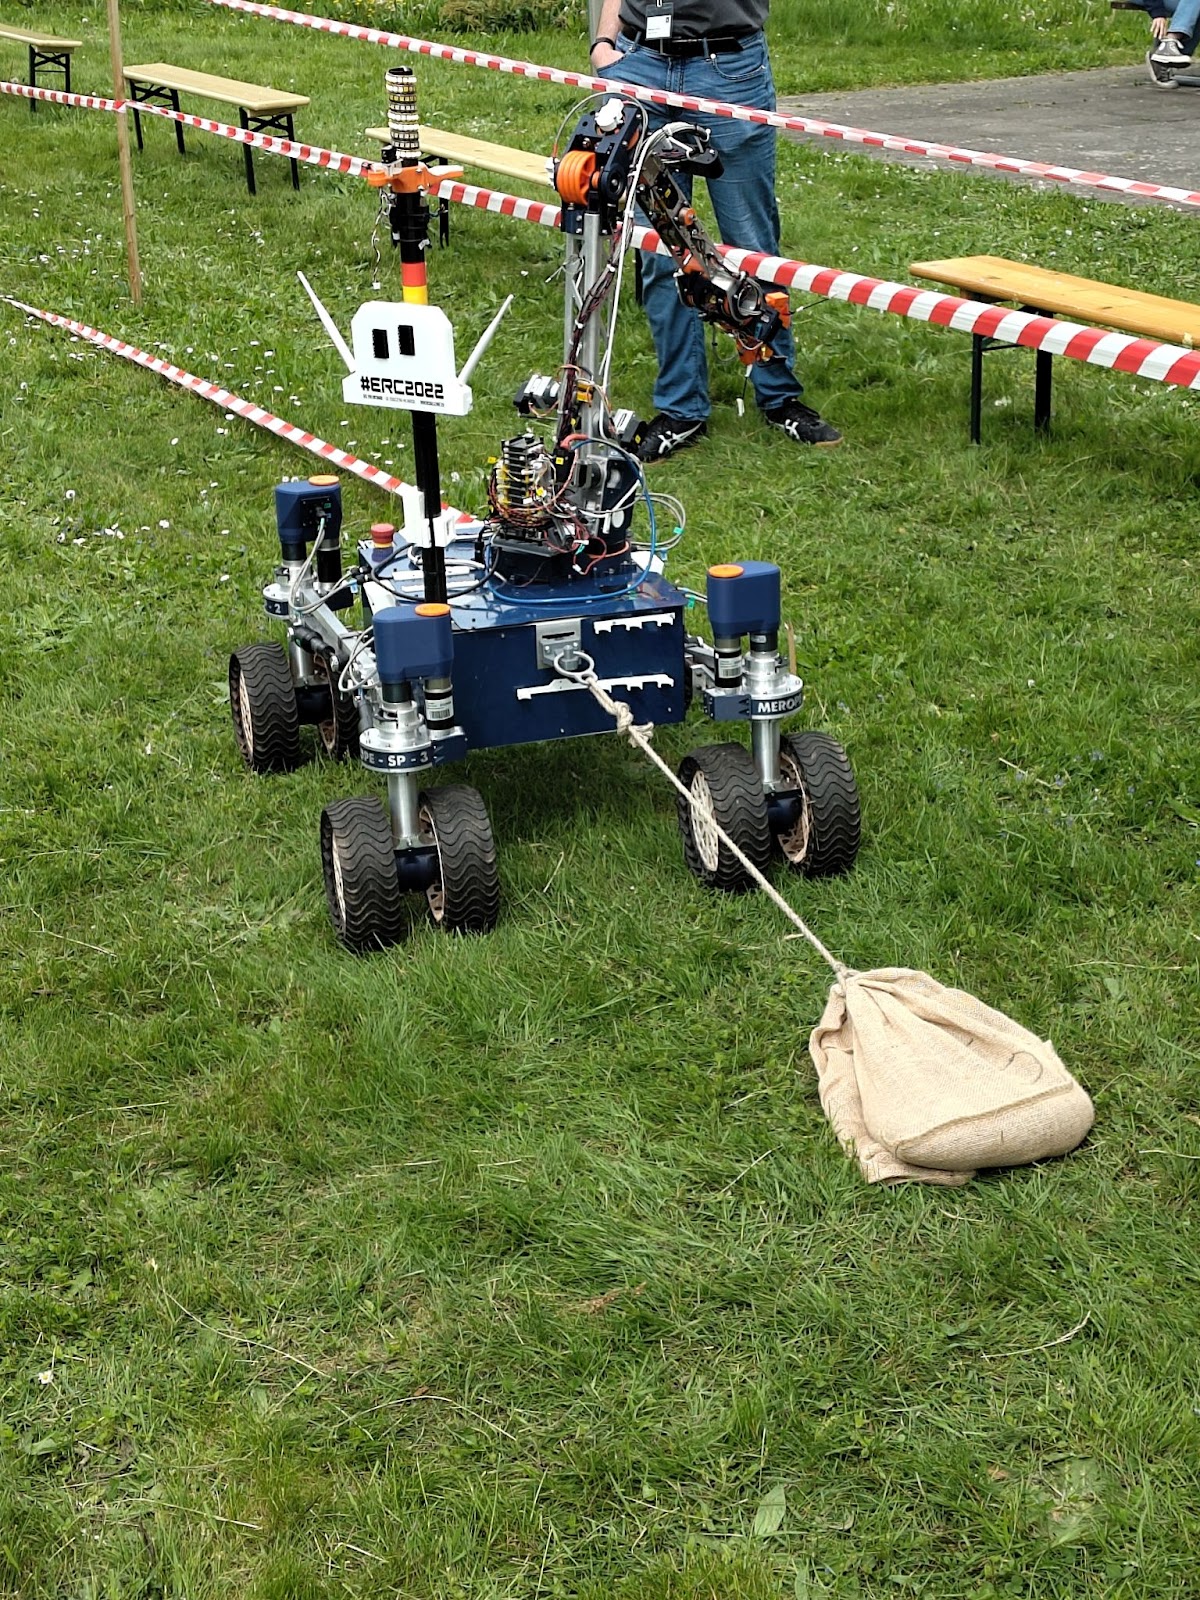
In the second task, the rovers had to pull sandbags over a distance of around 20 meters, taking a heavy bag with them on each lap.
Task number 3 consisted of a classic maintenance panel, as has always been the case at the ERC. The panel involved replacing fuel rods, repairing fuses, pressing buttons and measuring the voltage in a socket.
The last of the tasks involved collecting soil samples. This involved collecting a stone, distributing measuring probes to specific locations and taking a soil sample with a drill.

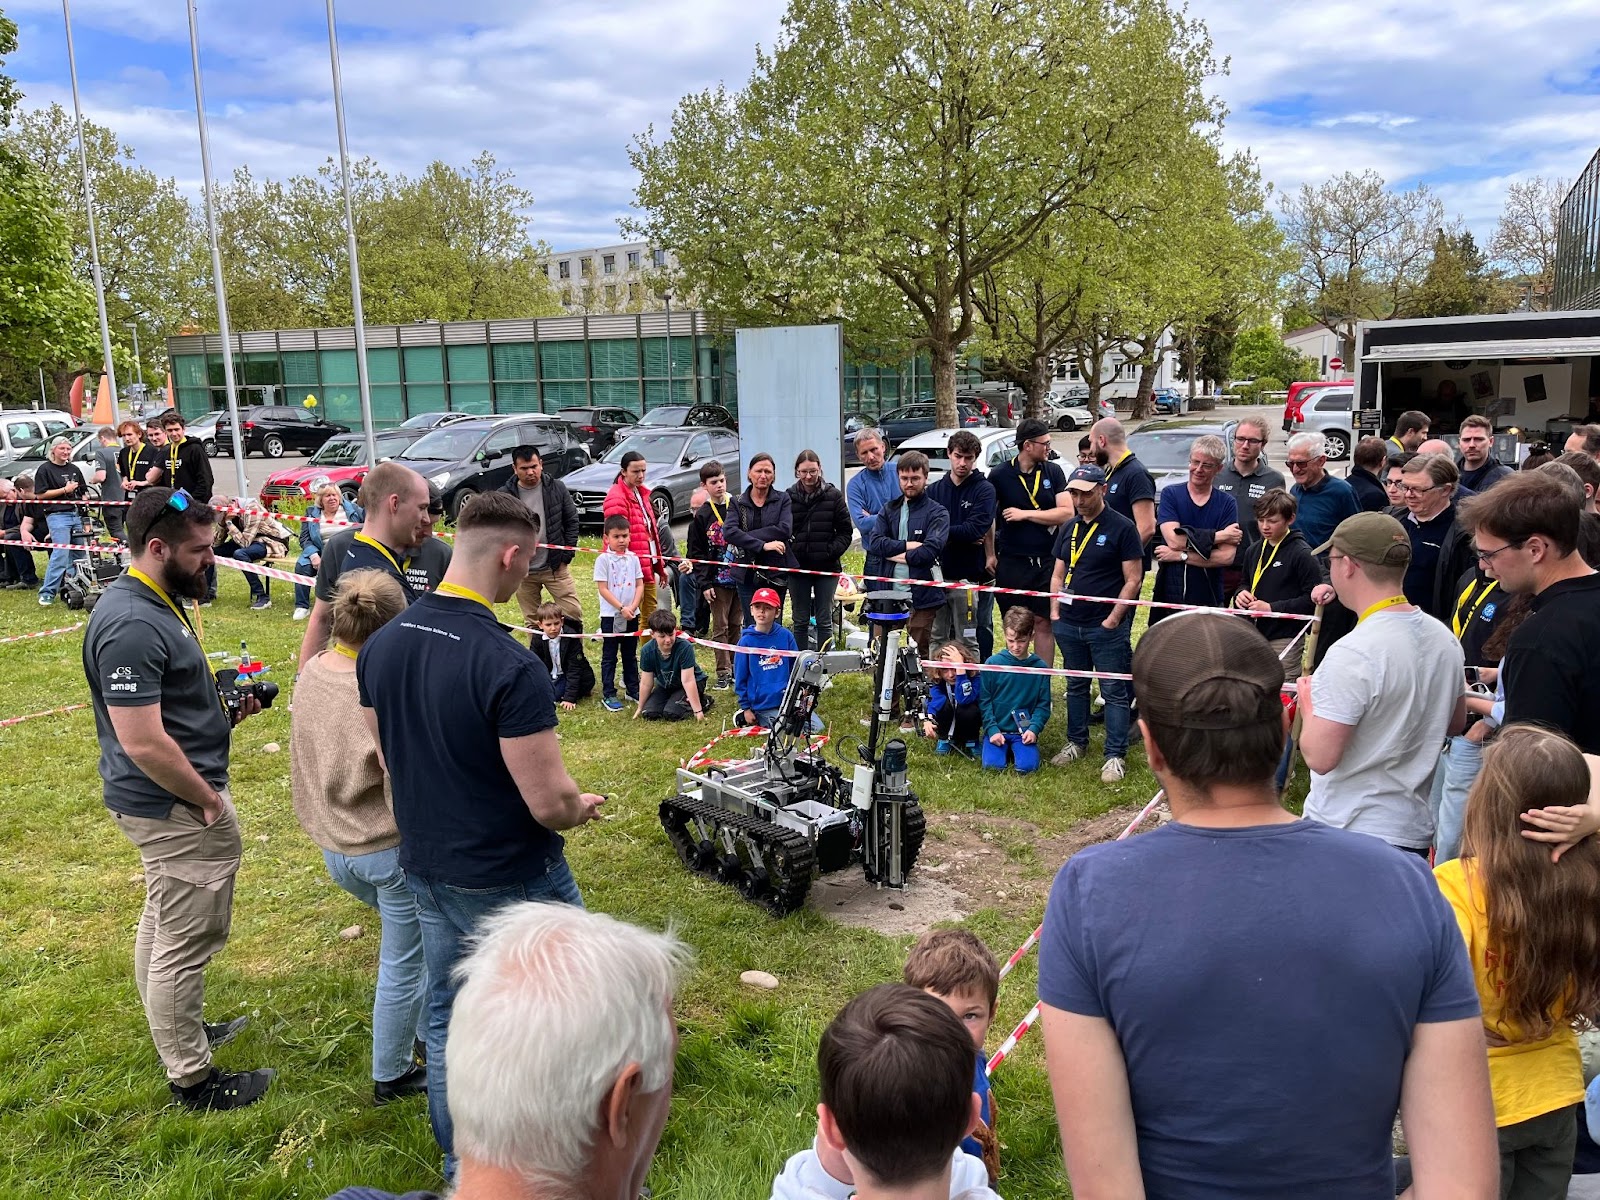
After the preparation phase, we were given a great honor when the President of the Swiss National Council, Eric Nussbaumer, gave a speech and then had a brief chat with the teams.

The actual competition started shortly afterwards. Our first task was the bridge construction task. This was tackled in collaboration with the ERIG team from Braunschweig, but was characterized by various additional challenges right from the start. The ERIG team had problems with the robot arm, while our rover had too few cameras to be able to work efficiently. But necessity became a virtue!
With the help of the ERIG's cameras, the two teams were able to work together at their ground stations to create good viewing angles so that MEROPE could place the wooden slats on the bridge. This worked surprisingly well and even went so far that the ERIG rover almost made it over the bridge.

We continued with the towing task. First, a bag weighing 5 kg had to be pulled. After the sack was successfully hooked in with the robot arm, MEROPE pulled the sack masterfully. We continued in round two with a 10kg bag and in round three with a 15kg bag. However, we were unable to complete the third round due to time constraints.

The third challenge was the maintenance task. The first step was to remove old fuel rods and replace them with new ones. That went pretty well. The next step was to press a few buttons. Once that was done, the next task was to find and replace a defective fuse. The fuses, just like the fuel rods, were 3D-printed and looked really great! Once the fuse had been replaced, the voltage in a socket had to be measured.
Unfortunately, we weren't able to do everything and had to stop at the fuses due to time constraints. One of the ropes that move the individual axes of the arm had also come loose, which meant that some movements were no longer possible.

In the last task, we inserted several measuring probes into small holes in the ground. Again, the lack of cameras bit us in the leg (or wheel) as we could barely see the holes. Nevertheless, we placed all the probes in their designated area and even successfully inserted one probe into the hole.
When trying to pick up the stone, however, our gripper reached its limits as the stones were too large to grasp. Similarly, we were unable to take a depth sample as MEROPE was not equipped with a drill.

During the lunch break, there was a food truck serving hot dogs, burgers, curry and more. The break was also a great time to watch the other teams and catch up with each other.

Towards the evening, the competition came to an end and the award ceremony was held. With top results, the FRoST and FHNW teams emerged as the two best teams in a neck-and-neck race. Nevertheless, the FHNW did a little better and can now call itself the winner of the Rover-Träff 2024.
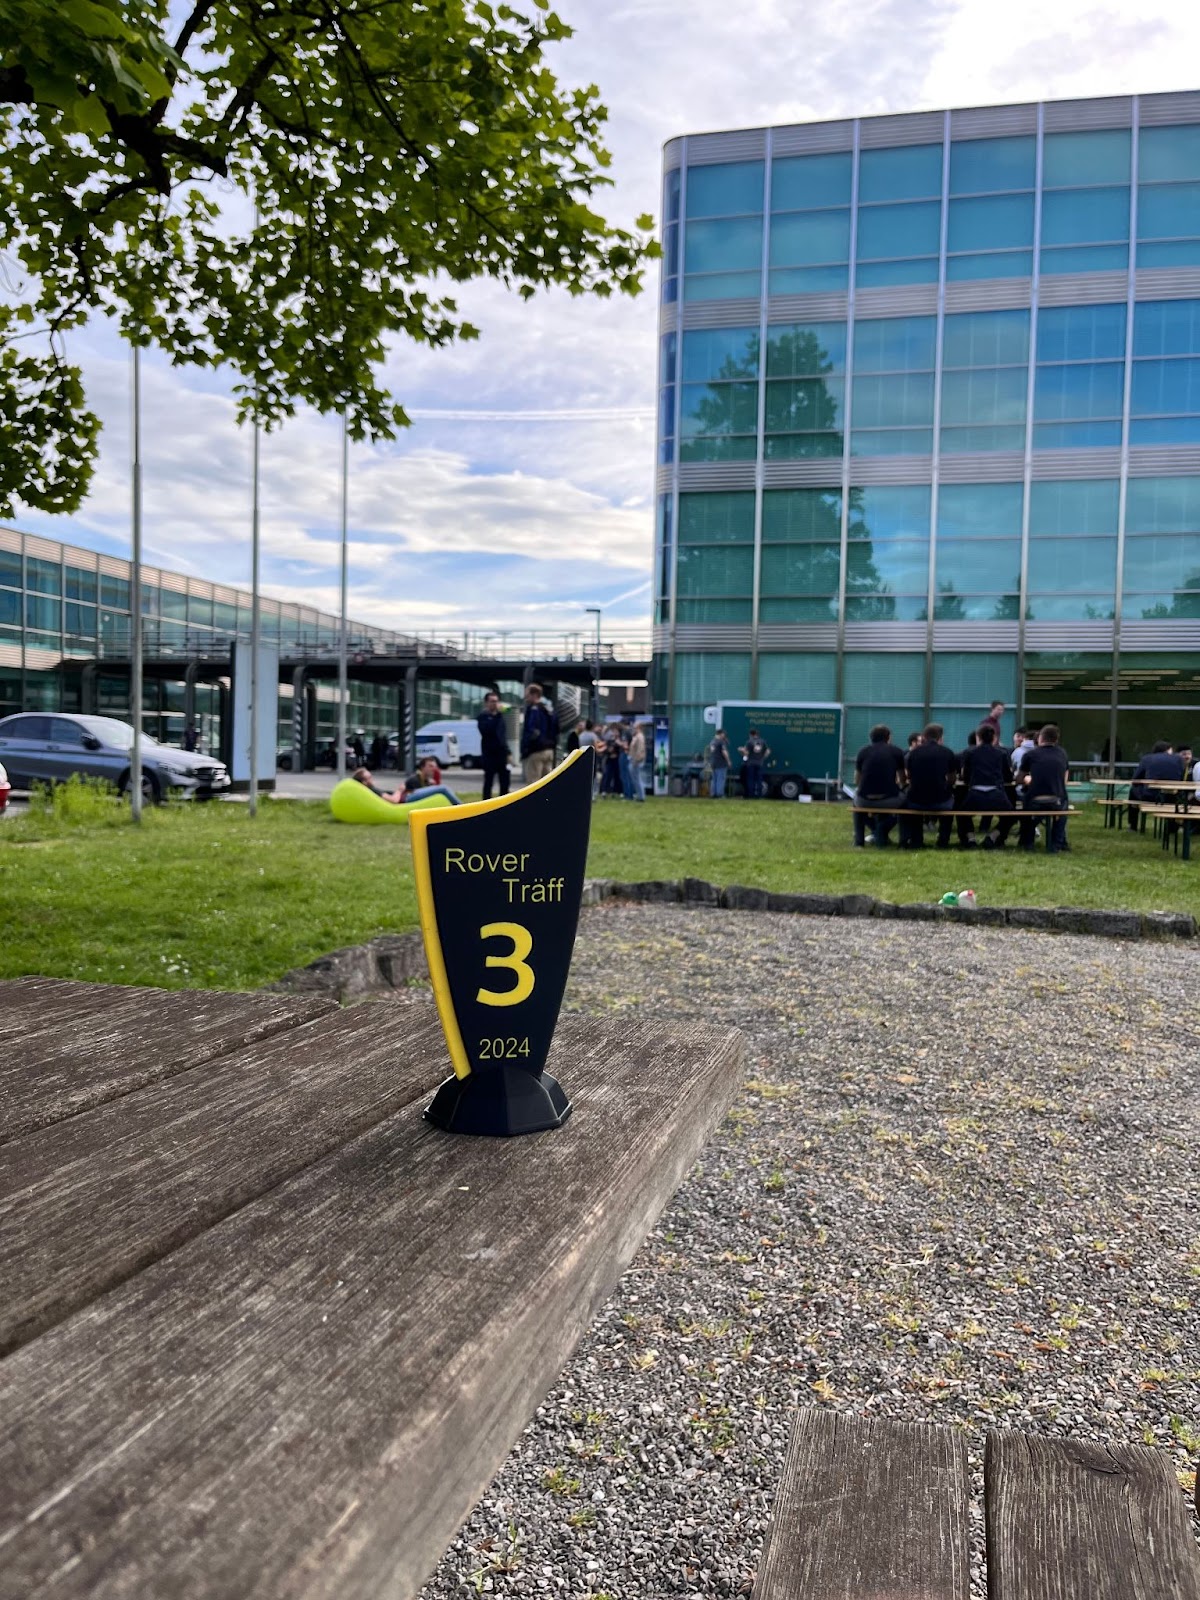
Third place went to us! Even if not everything went perfectly, we were still able to score points with strong results.
Fourth place went to ERIG and fifth place to the EPFL team, who were unfortunately unable to take part in the tasks due to technical problems.

This was followed by a barbecue, where we were able to talk to all the teams again in a pleasant atmosphere. This was also a good time to talk about the rover's problems and new design ideas.

Later that evening, we went for a walk and took a closer look at Brugg-Windisch. The small town has less than 10,000 inhabitants, but has a great old town and lots of nature in the immediate vicinity.
After this evening round, we watched Forrest Gump and then went to bed.

Sunday - 05.05.2024

After another great breakfast, we packed up our rovers and luggage, tidied up and said goodbye to the other teams.
Now we had about 8 hours of driving ahead of us, but with the experiences and impressions in our luggage, the car journey went by in a flash, as we were able to have a good chat.
In the evening, the Rover had to be unloaded again and the back seat installed. Once the car had been returned, everyone went home.

Many thanks at this point to the FHNW team, the associated university and all those who contributed to the Rover-Träff. Without you, this unforgettable event would not have been possible!

Author: Lucas N.

Bericht REXUS Kampagne 2023 – S Cephei

Almost four years after our letter of intent to participate in the REXUS program with Experiment S Cephei 2019, the long-awaited and already twice postponed launch campaign in Esrange, Sweden, finally arrived at the end of March 2023. Six members of our team were invited to Esrange Space Center to perform the final preparations on our experiment and to attend the launch. 

On March 21, we traveled from Dresden via Stockholm to Kiruna in northern Sweden. Besides us, the student teams Deadalus2 of the University of Würzburg, HERMESS of the University of the German Armed Forces Munich, ECRIDA of the University Politehnica Bucharest and RaPTeX of the Arctic University of Norway also traveled to Kiruna. For the REXUS30 campaign taking place at the same time, the teams IMFEX of RTWH Aachen, µMoon of FH Aachen, B2D2 of the Royal Institute of Technology Stockholm and ASTER of Luleå University of Technology were also there. They already knew each other from previous reviews and events within the REXUS program and so it was a joyful reunion. The bus took us from the airport to the Esrange Space Center about 45 km outside of Kiruna.

Since Esrange is a restricted civilian area, we first had to pick up our badges at the entrance gate, which then gave us access to all the premises that corresponded to our security level. In addition, the quite strict security instructions were explained. These include, for example, the absolute ban on taking photos of antennas and satellite dishes.

Shortly after midnight we finally made it to the charming Hotel Aurora (the guesthouse in Esrange), seeing the first auroras as we got off the bus.

The next day, after breakfast, the first morning meeting was scheduled, in which we received a detailed briefing on the implementation of the launch campaign. Several institutions were involved on site for the organization and implementation of the launch as well as for the support of the student teams: ESA, DLR, MORABA, SSC and the ZARM Bremen, as well as all the teams, of course. After the introduction, we went to the Dome, a very large hall, where we had the opportunities to sight our experiment and put it back into operation after its long journey.

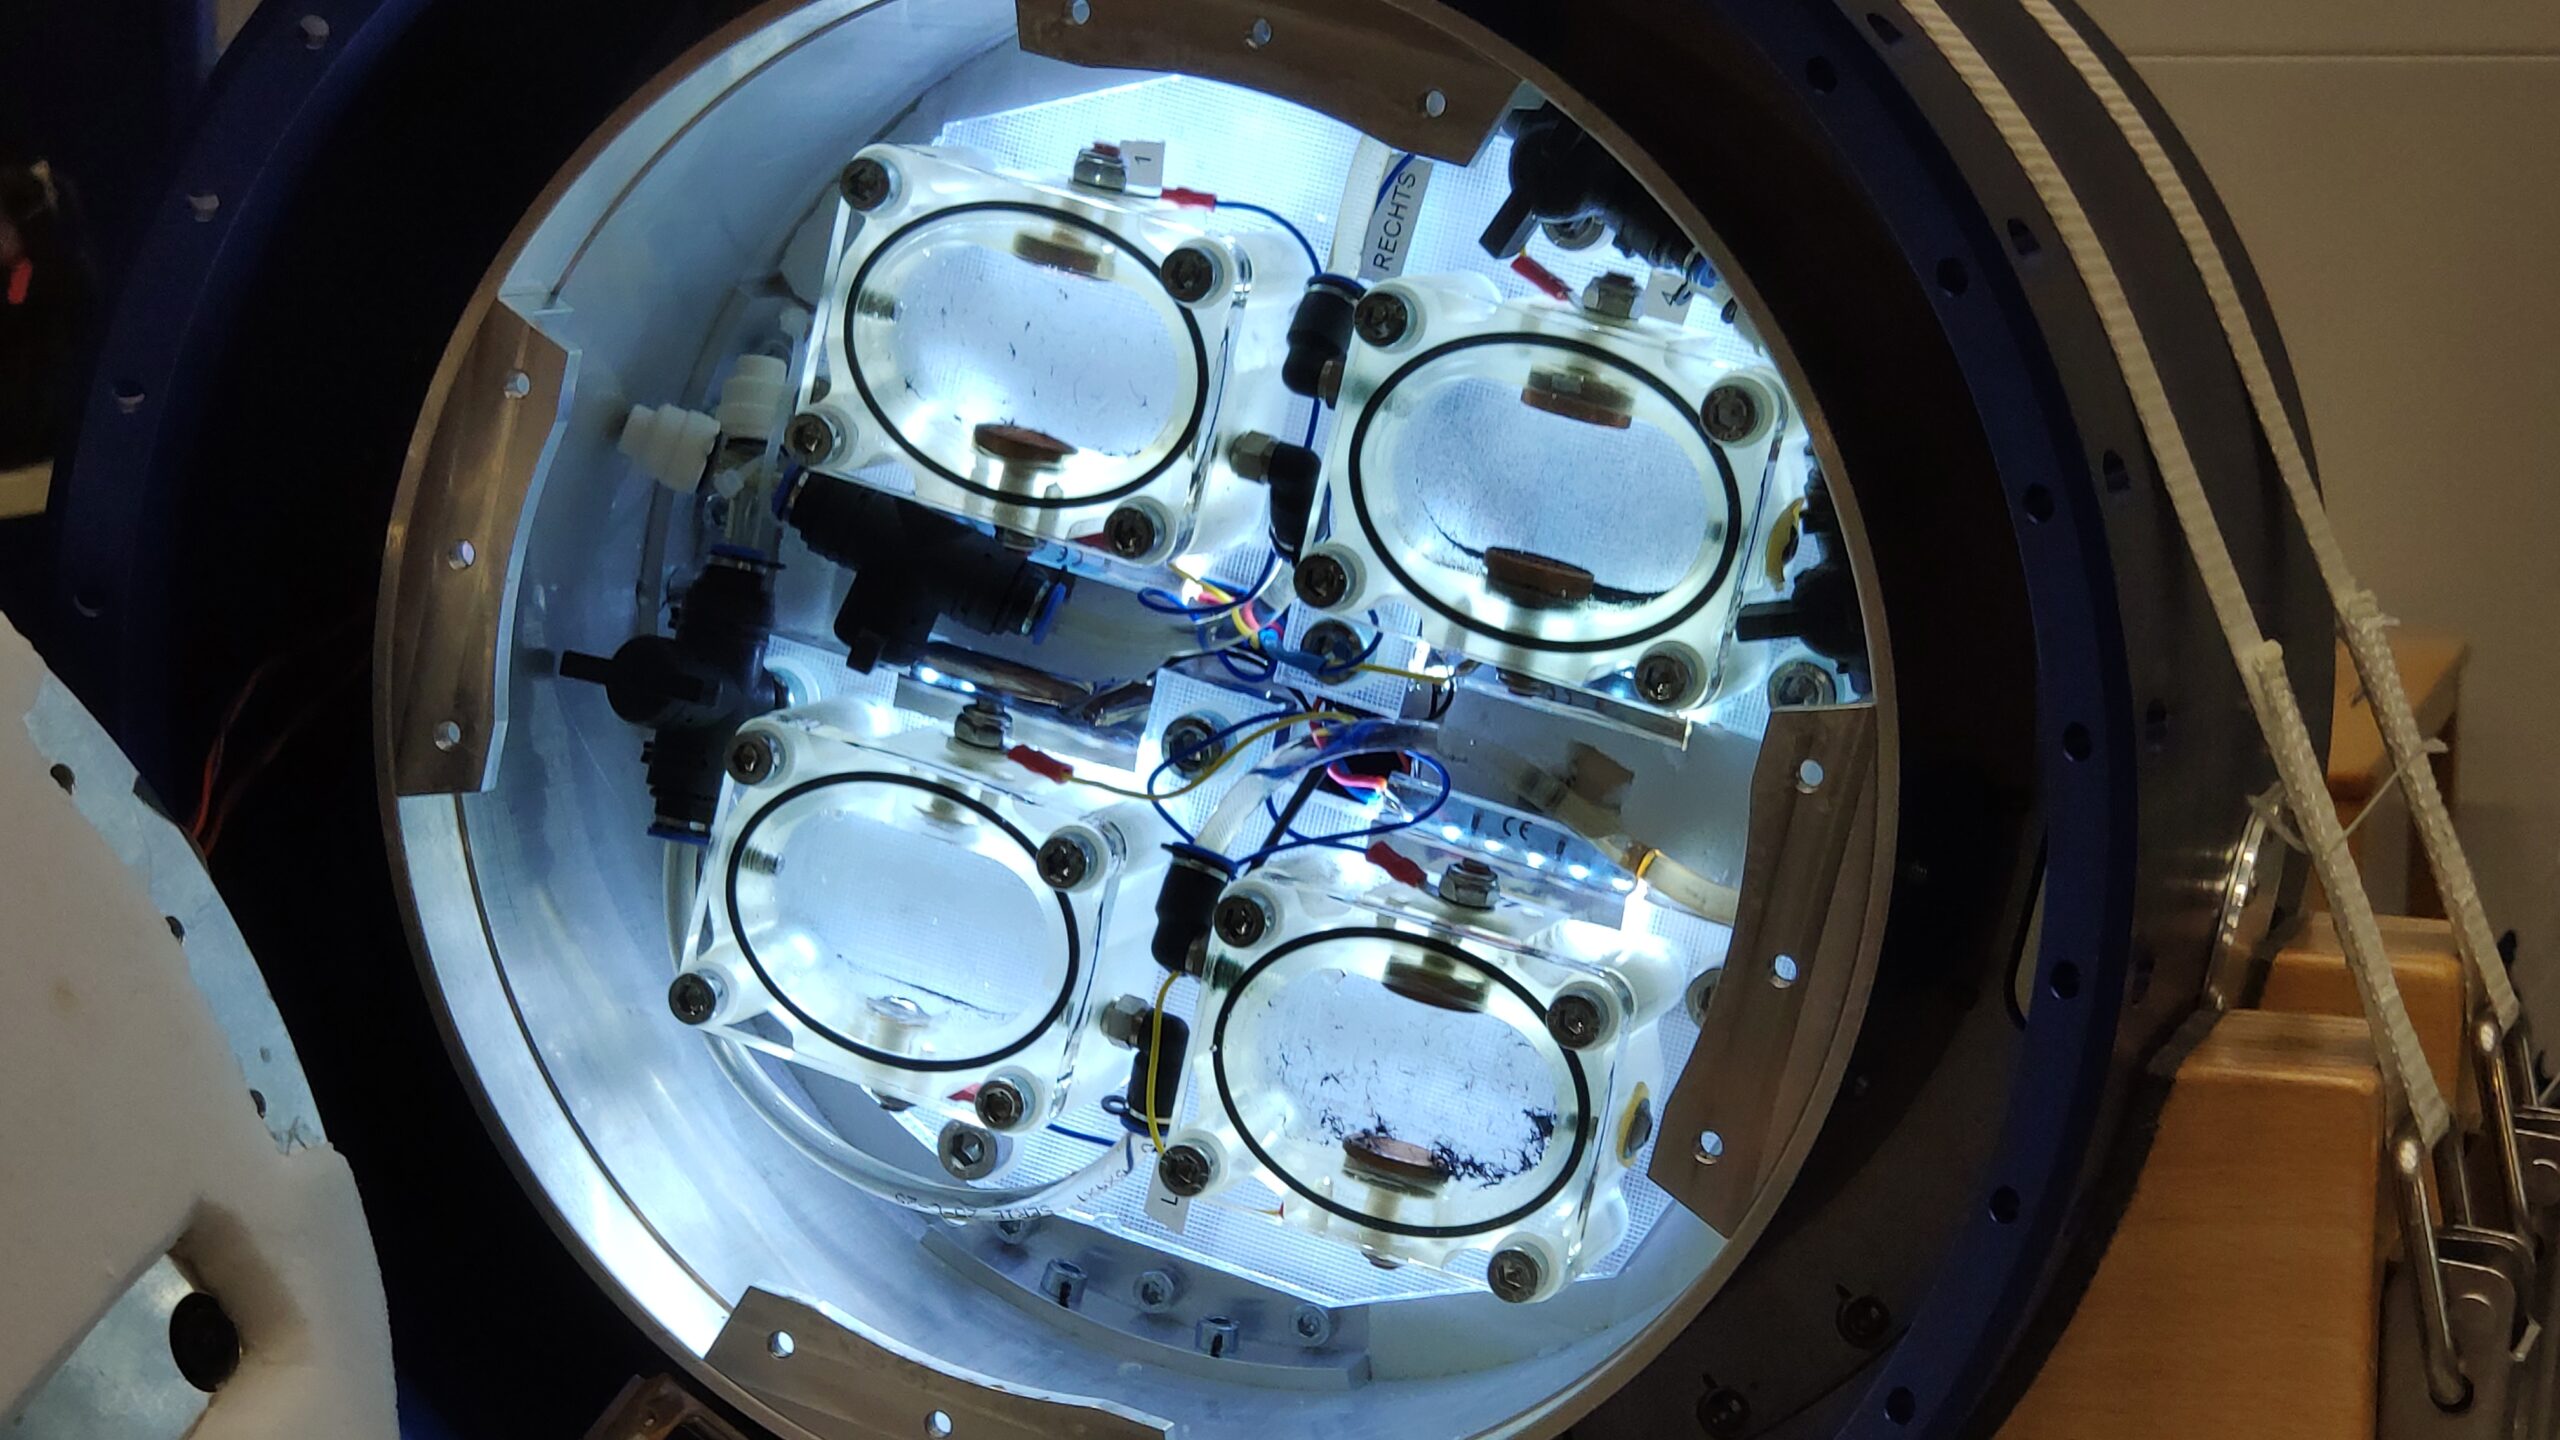
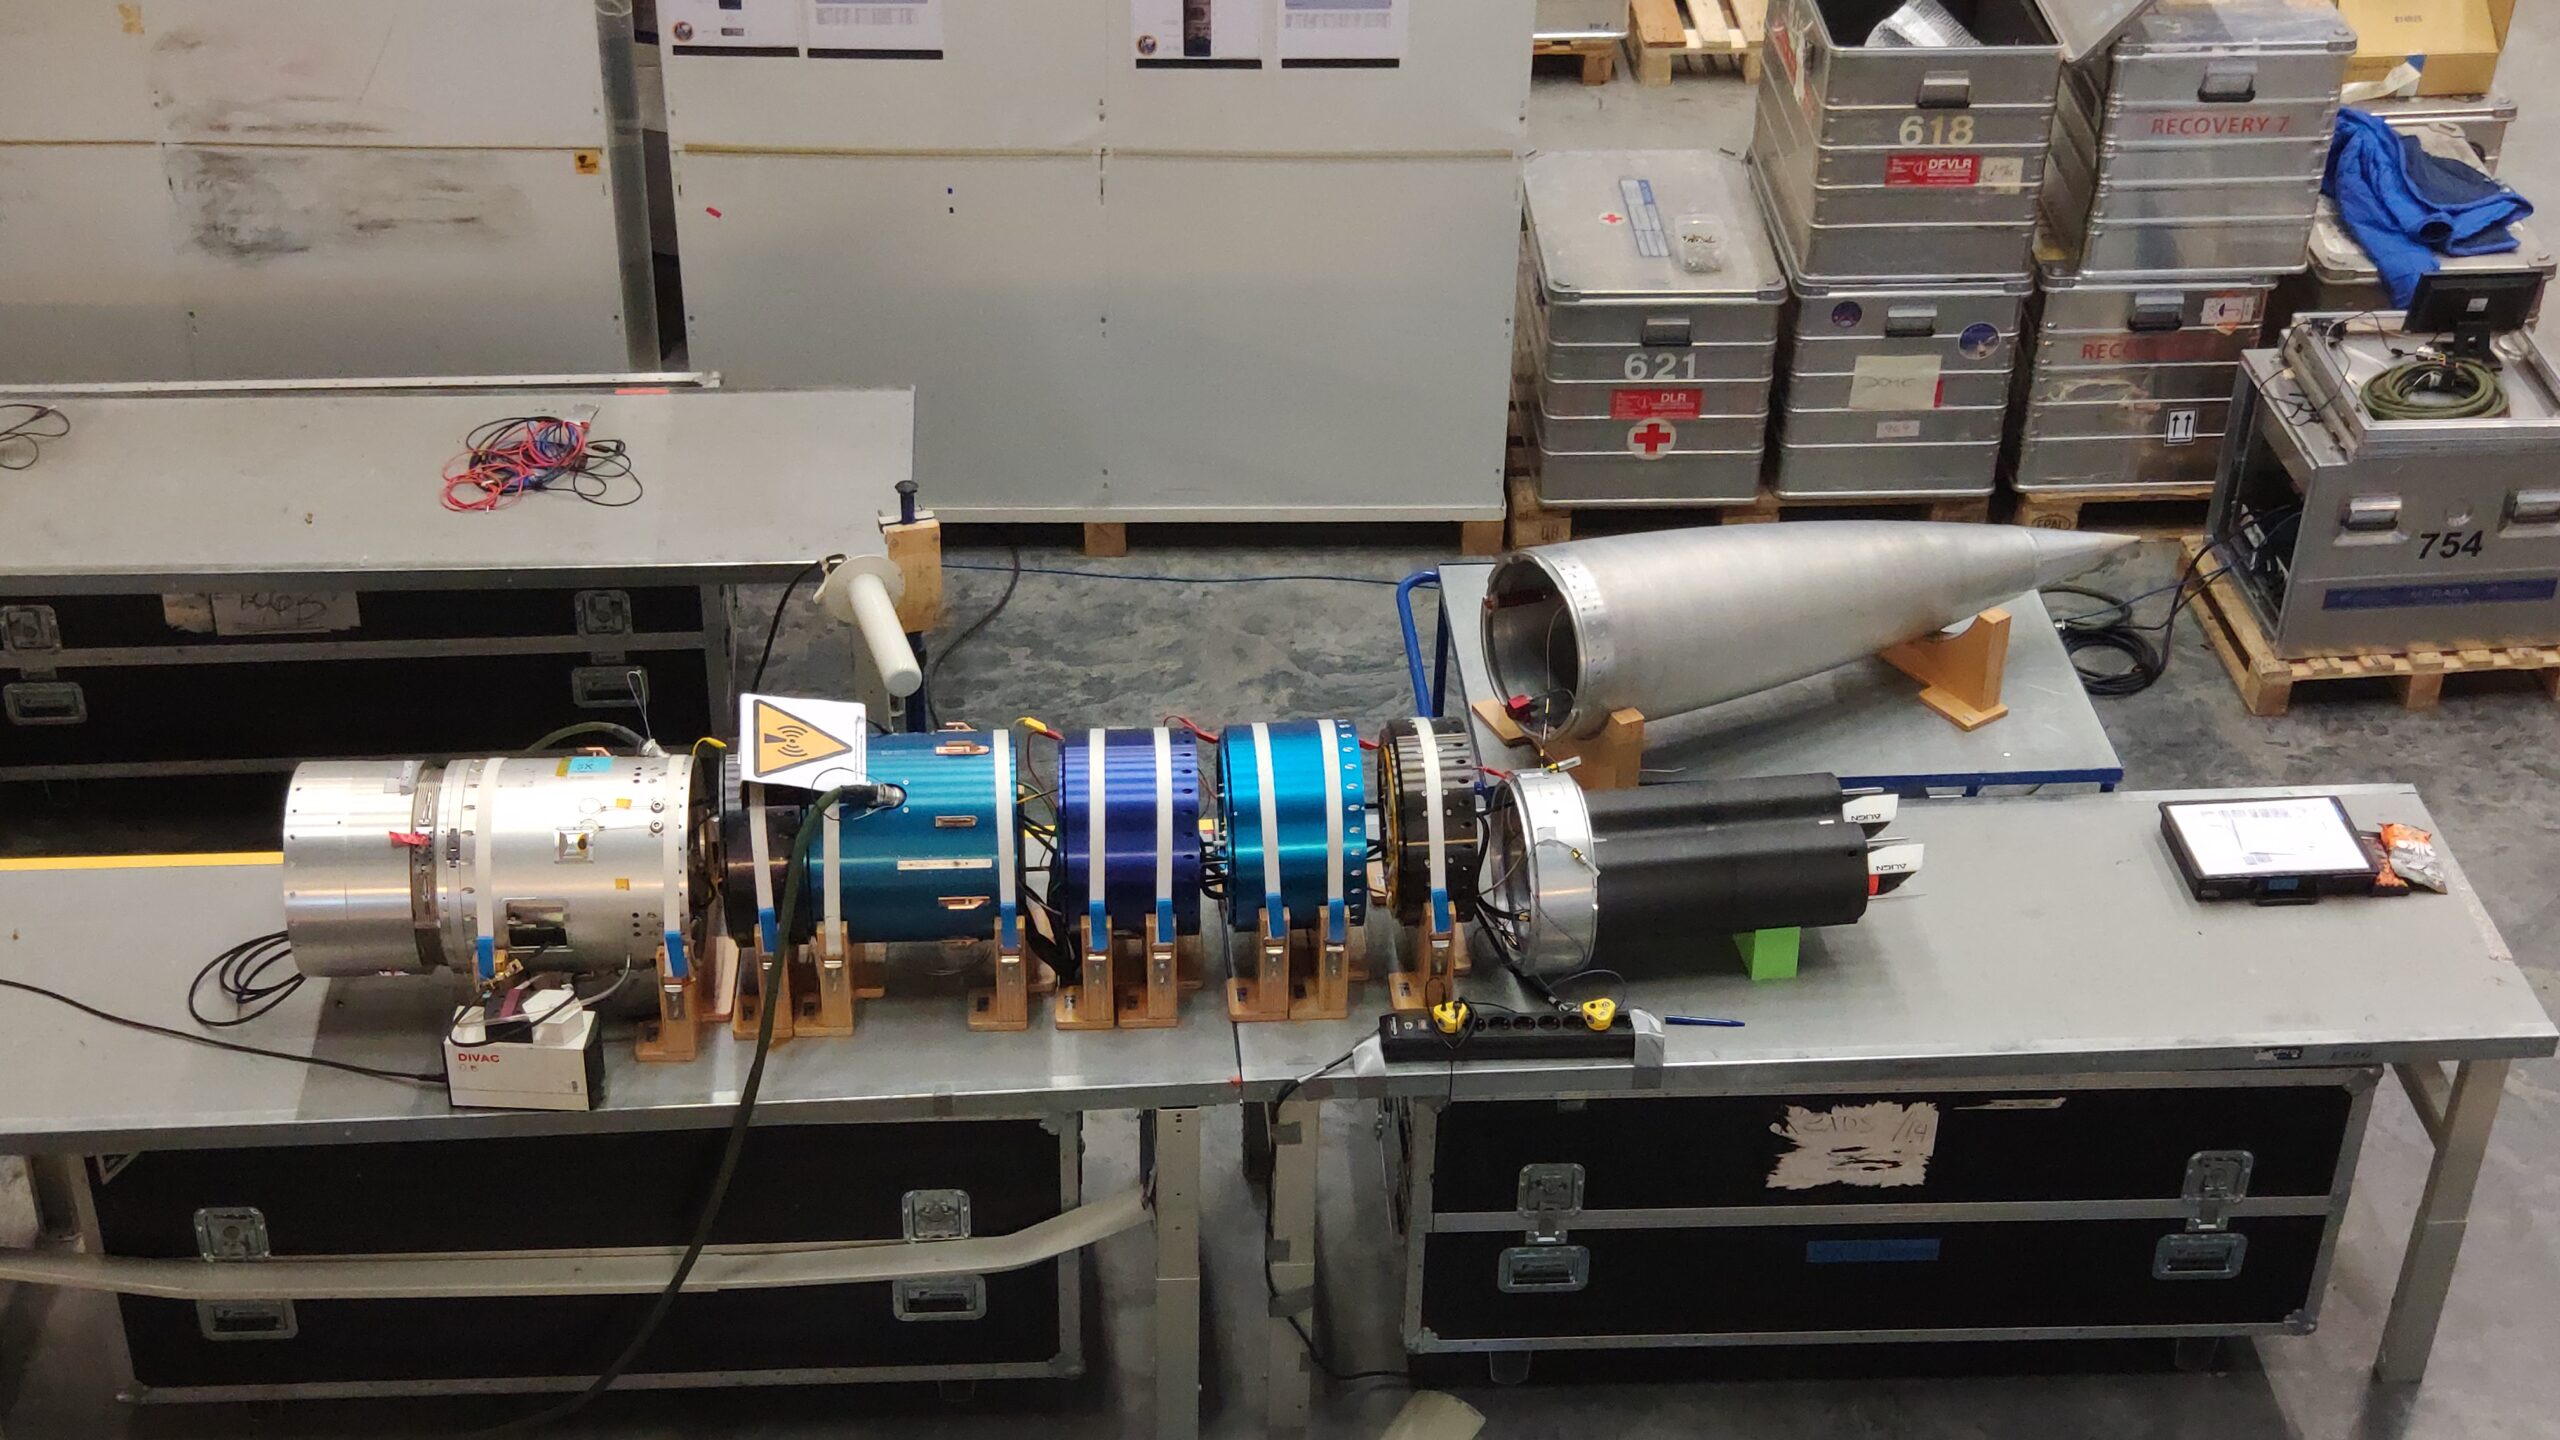
The experiment had survived the transport well, but the used light guide plate was broken. Replacing the lighting with the very sparse spare parts also filled the next day. Nevertheless, the result was very convincing! One could almost think it was better than before.

Backlighting with fiber tape works better than before (Image: S Cephei).

On the evening of the second day, the launch of the BROR mission took place on a sounding rocket (about 250 km altitude), which in several pulses produced a kind of artificial aurora by ejecting substances. The whole thing resembles an oversized firework. Scientists want to gain further knowledge about space weather and winds in high altitudes. For us as observers it was also very beautiful to see how many colorful dots gradually appeared in the sky.

In the following three days, we finalized the preparation of the S Cephei experiment. This included filling the four chambers with the CNT suspension already mixed in Dresden. The completed experiment was then ready for communication and timeline tests with the other experiment modules and the on-board computer. These procedures were performed very often to rule out errors and problems during proper launch. All tests were successful, allowing the payloads of the rocket to be finally bolted together.

REXUS29 during the communication test (Image: S Cephei)

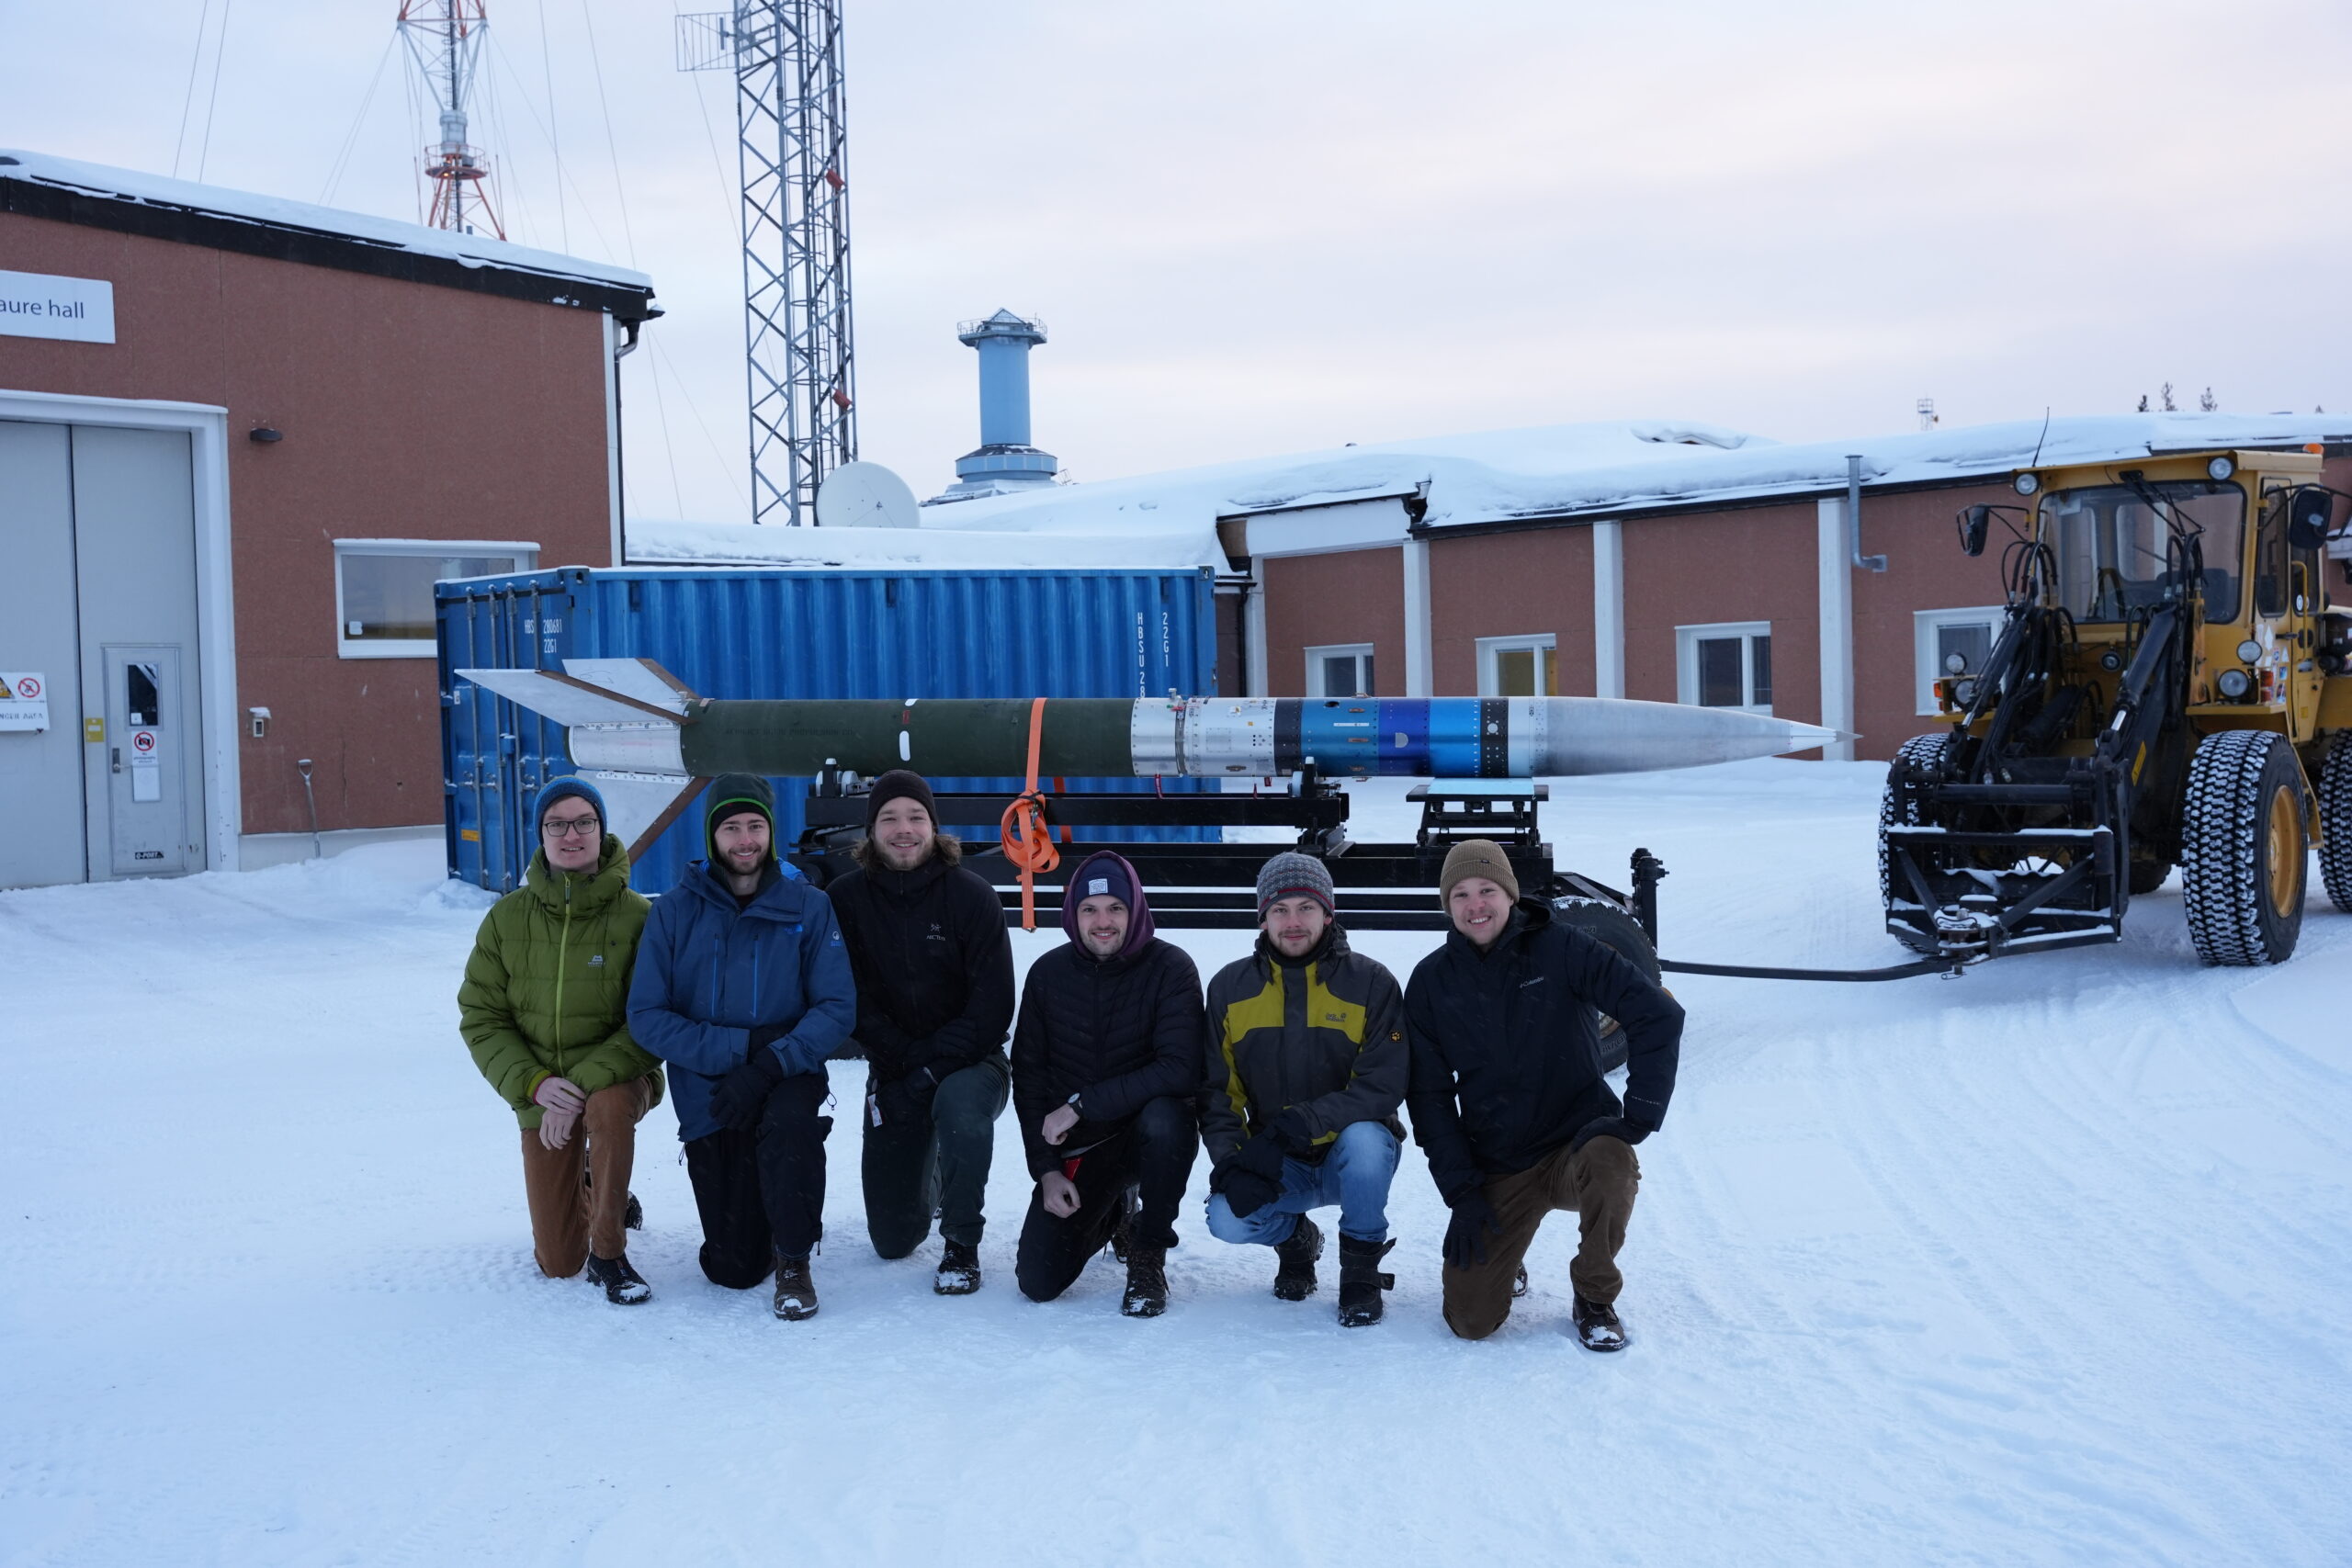
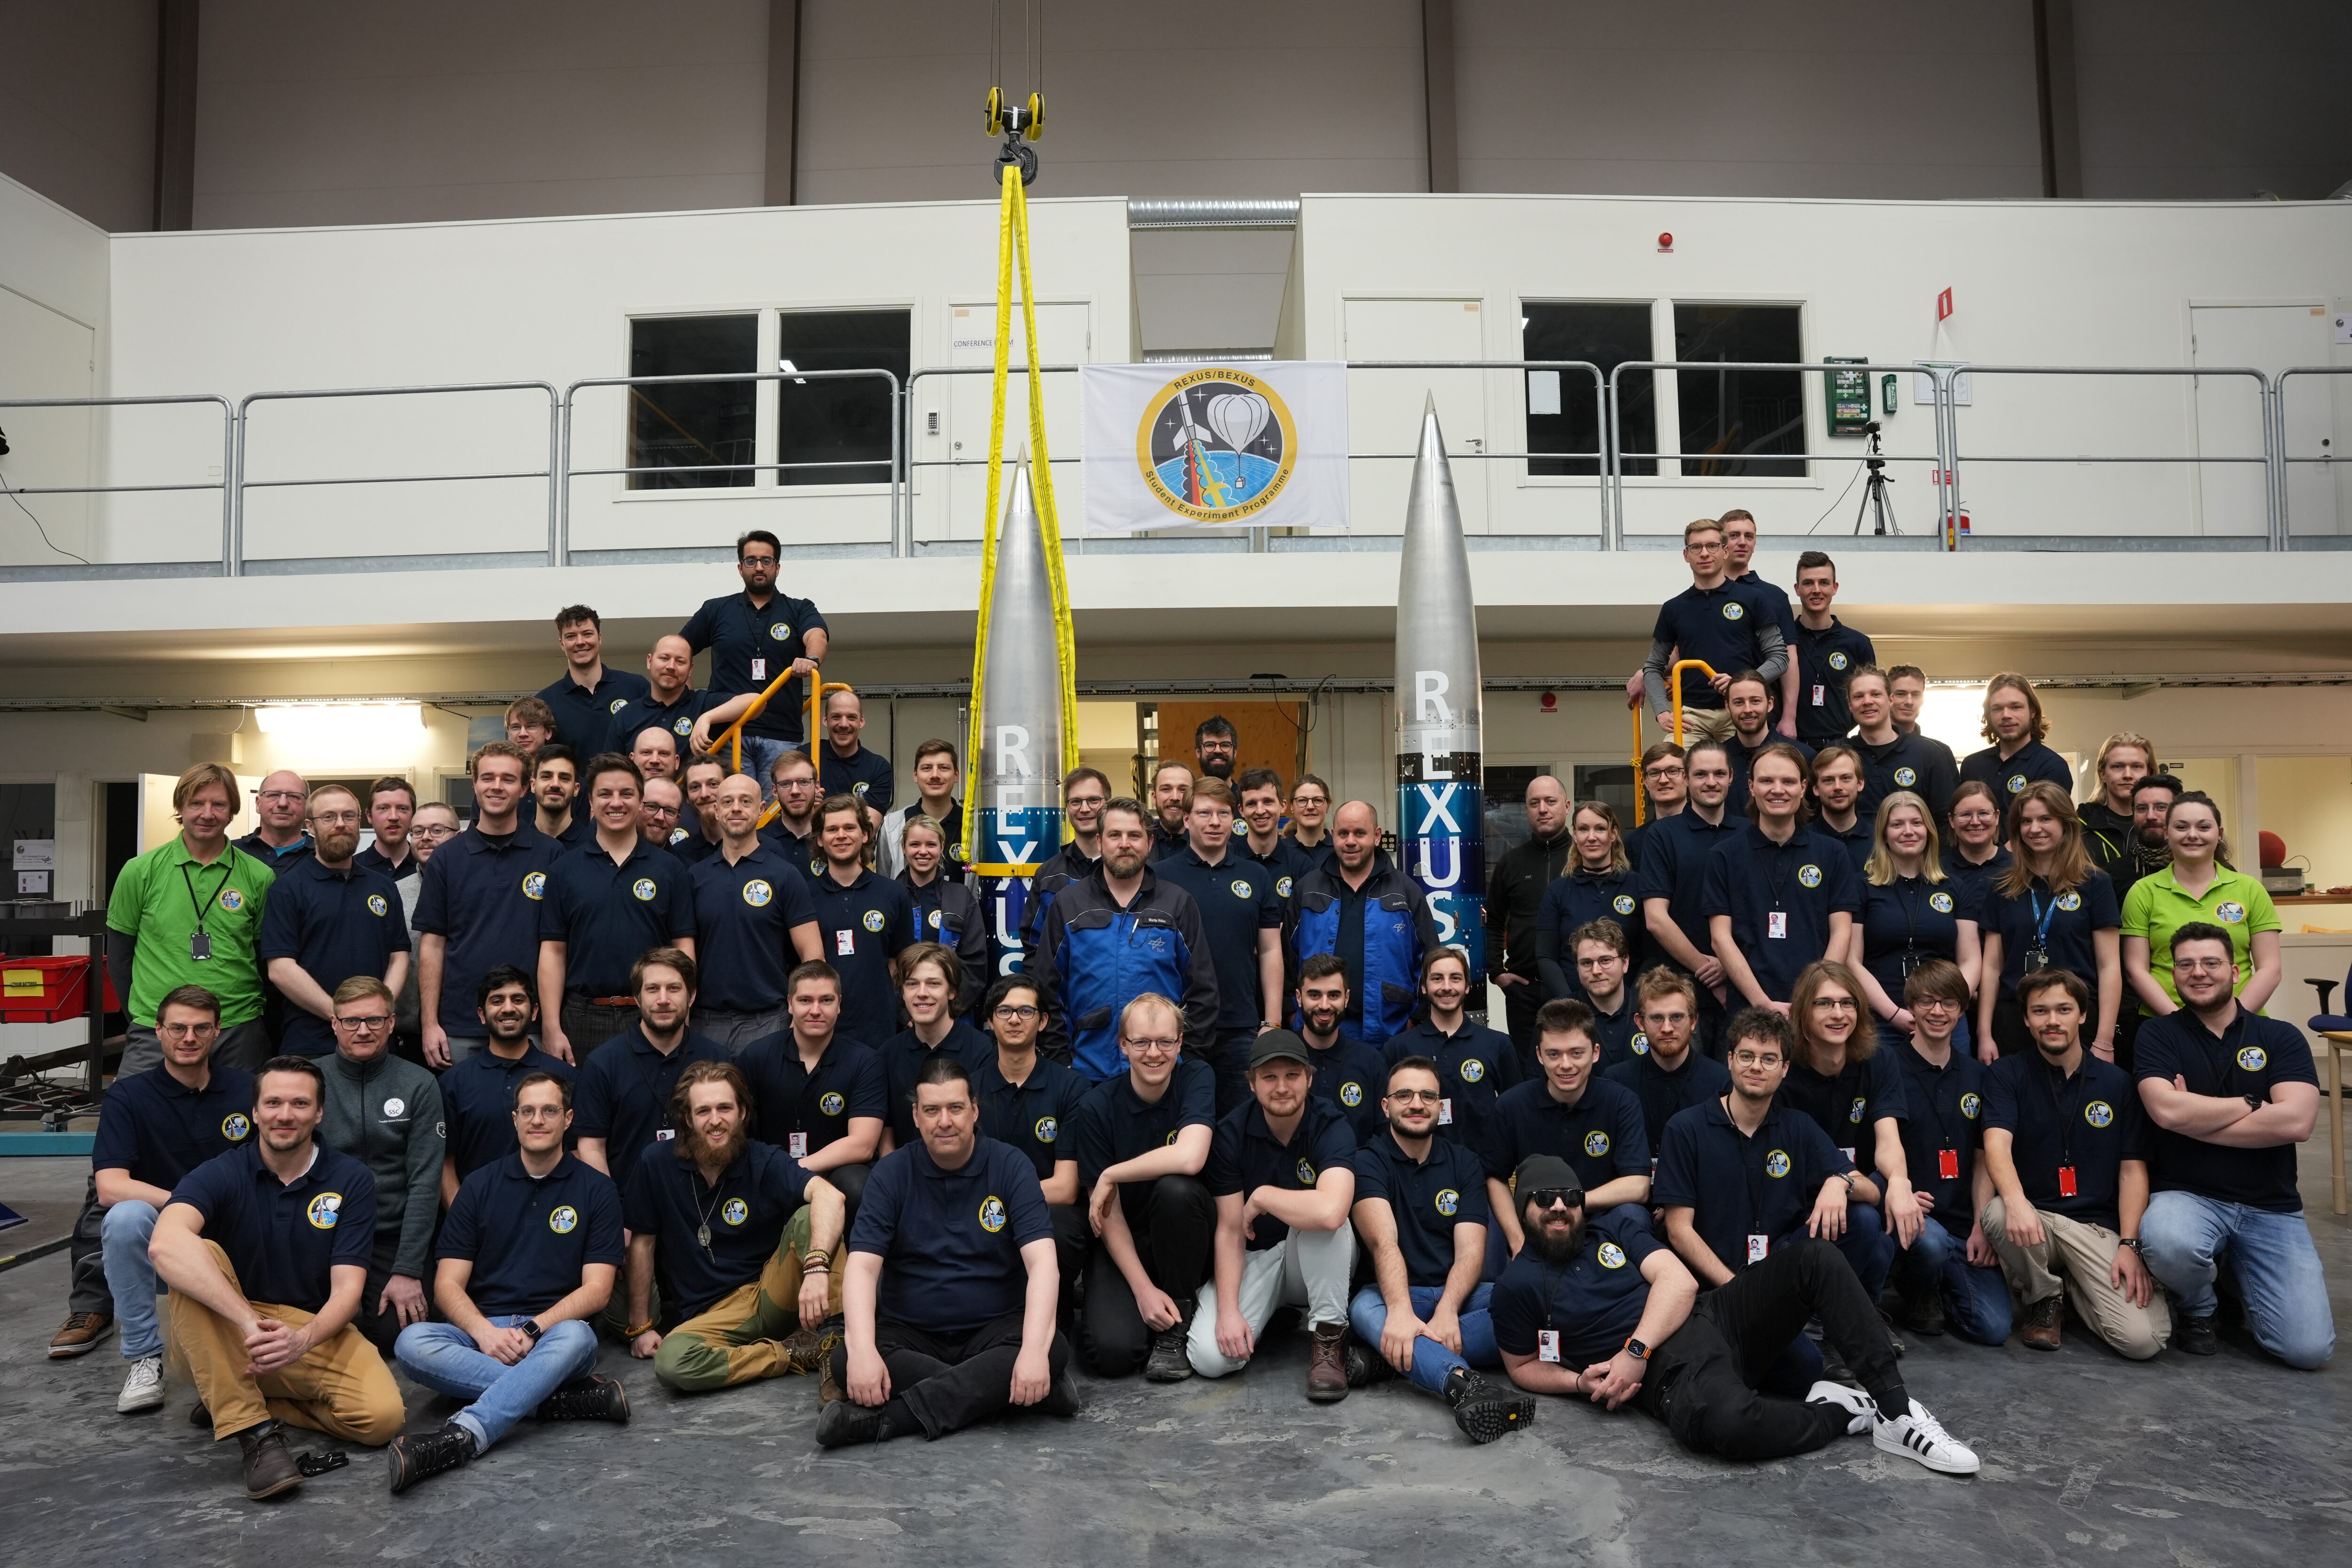
On March 27, all those participating in the campaign met at 5 a.m. in the Dome for a group photo. The two fully assembled rockets were seen for the last time before they were transported to the launch complex and connected to the rocket motors. Early rising characterized the rest of the time in Sweden from now on, as the many (test) countdowns were started well before sunrise to have as flexible a launch window as possible. This was especially true for the people who were allowed to operate our ground station.

(Almost) All participants in the REXUS29/30 campaign (Image: ESA/Jeffrey Gorissen).

After the handover of the experiment, the tension decreased somewhat and we were able to enjoy waiting for the rocket launches in accordance with Swedish conditions. Especially the exchange with the other students and employees of the supervising institutions brought a lot of new inspiration. This is what makes the REXUS/BEXUS program so special.

In order to represent our favorite city in Saxony with respect and honor, we hired the best designer we know from Team S Cephei to create a logo for this year's campaign. The announced logo contest promised incredible fame. Our design was very well received - especially by the German teams and support staff:

Our submitted logo did well against the competition, but in the end could not prevail against the other, also strong, logo designs (Image: S Cephei)

With the experts working on the rocket, there was some free time for us. So the next few days for us were marked by the idyllic snowy landscape of northern Sweden and the again excellent food. We were able to do a few laps on the advanced trails over the balloon launch site or even make our own tracks through the untouched snowy landscape of the forests.

Cross-country skiing (Image: S Cephei)

We also tried our hand at ice fishing. At least the necessary hole could be successfully drilled into the half meter thick ice after some effort. But then the fish didn't really want to bite. Therefore it remained with snow walks over the icy and snowy river courses. Physical training was provided accordingly.

Das winterliche Schweden (Bild: S Cephei)

To pass the time with learning effect, there were also anecdote-filled lectures by Koen about the work at ESA. The entertaining and well-attended events allowed interesting to bizarre insights in an entertaining manner. There was also the opportunity to visit Isar Aerospace's test stand. In Kiruna, the German company wants to test its developed engines and we were allowed to take a first look at the test stand.

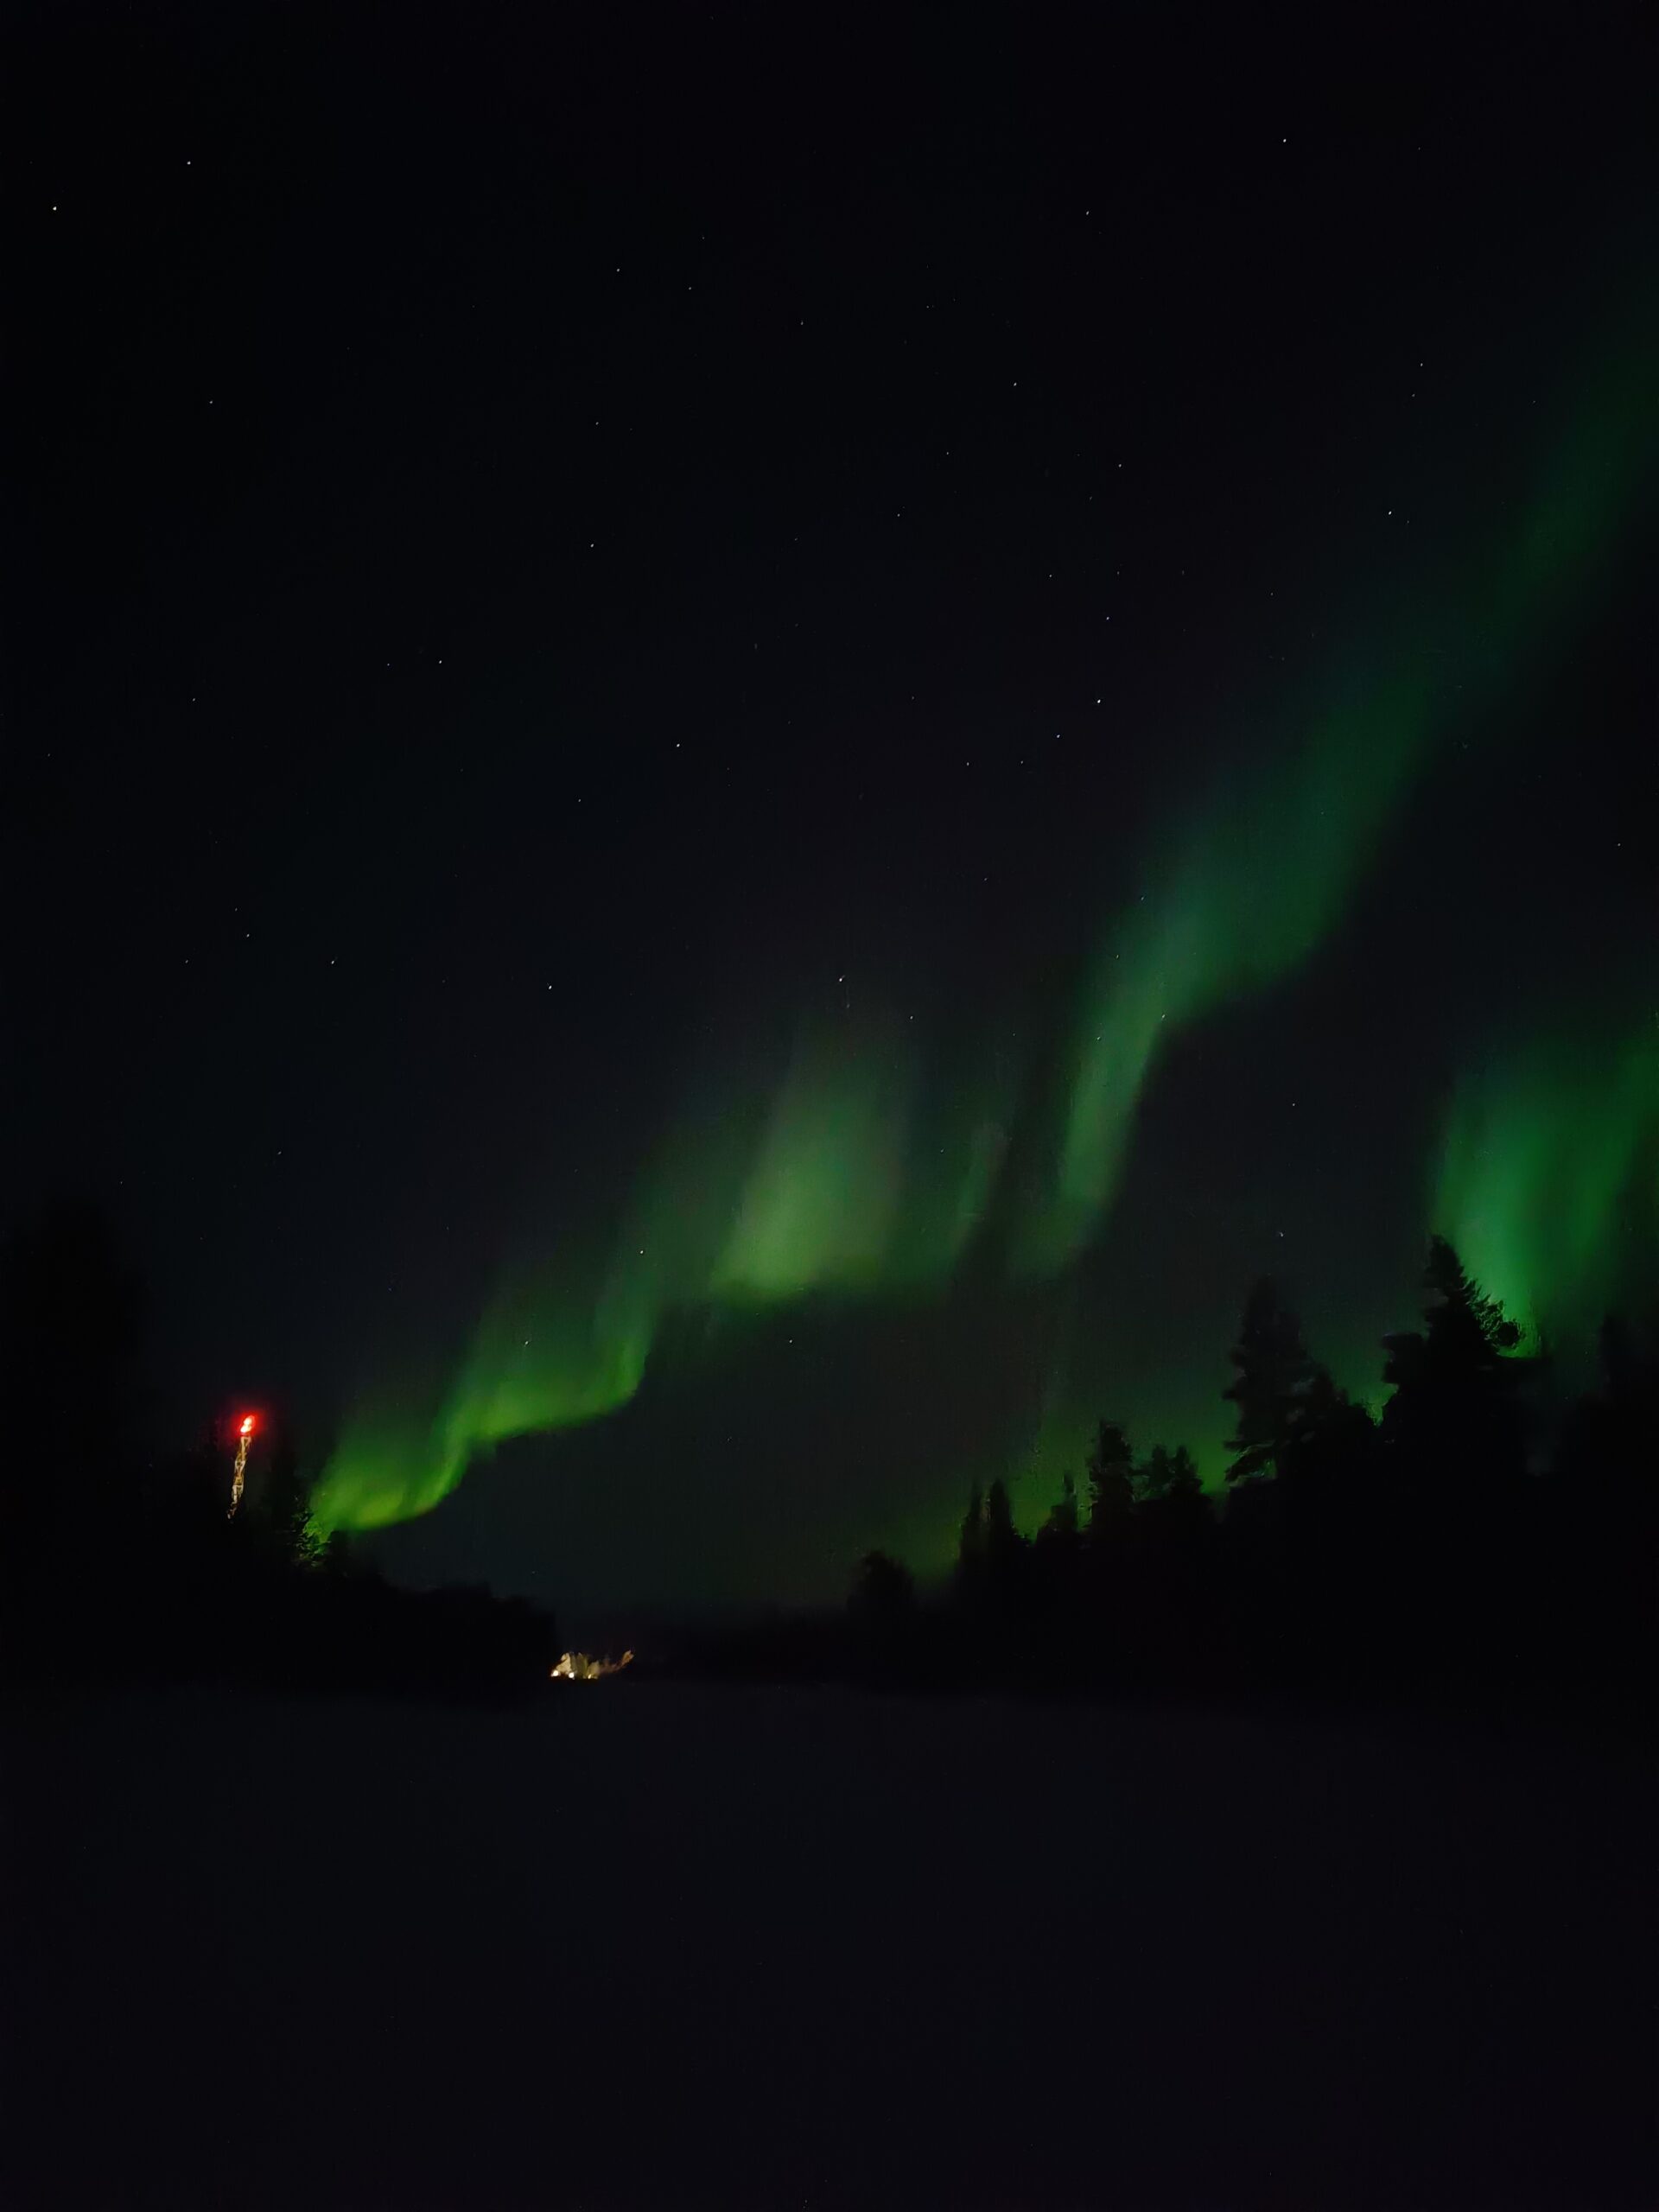
In the evenings, the gaze always went to the aurora forecast with the hope of capturing the impressive natural spectacle again. However, the first evenings could truly no longer be surpassed. Instead, the available sauna was often exploited with the one or other snow infusion.

Aurora Borealis (Image: S Cephei)

On March 29, we were able to witness the launch of REXUS30. At 5 o'clock in the morning we were driven by car and bus to Radar Hill, from where there was a wonderful view of the launch complex. It was then only a matter of waiting an hour in the freezing cold at about -10°C until the warning siren finally sounded. This is the signal that there are only 15 minutes left until the start. The launch was successful and really impressive! Experiencing the launch of a real rocket from such a short distance is really different from the impressions you know from videos! Back in the dome we got first information how the experiments of the other teams went.

The next day was the rollout of REXUS29. That means we had the chance to see the rocket with integrated rocket motor before it is finally moved to the launch building. There was also a tour of the Skylark Launch Tower and the refurbished rocket assembly building. In the afternoon, it was also time for us to confirm by signature that our experiment was officially ready for launch. This was done in an almost ceremonial session where all team leaders signed on the launch contract.

As expected, the first launch attempt was aborted due to excessive winds. The weather balloon, which was released before the rocket was launched, showed considerable lateral movements. A launch that day was out of the question. The next day, April 1, the promising second attempt took place. Our motivated ground station crew was allowed to perform their important tasks from the beginning on this day as well. Driven by their urge to explore, they pushed the buttons that needed to be pushed. Said the things that needed to be said.

The manned S Cephei ground station (Image: ESA/Jeffrey Gorissen).

Shortly before takeoff, another weather balloon was launched. Unlike the day before, it glided almost vertically into the cloudless sky, illuminated by the rising sun. A few minutes later the rocket with our experiment followed. It quickly disappeared into the heights and we went to have breakfast.

REXUS 29 Launch (Video: Jeffrey Gorissen)

At noon we saw our experiment again. Together with the other experiments, the payload was dropped by a helicopter in front of the Dome. Everyone's excitement was high to finally inspect the experiments after years of development. Our experiment looked surprisingly intact both externally and after the extensive disassembly. 

The most important data, the video recordings of the cameras, were backed up and sifted right away. The recording of all six cameras worked. Since the expected results could not be observed directly, investigations were started immediately. However, a result is still pending here.

The payload of the REXUS29 rocket recovered by helicopter (Image: ESA/Jeffrey Gorissen).

Afterwards, the experiment module was prepared and packed for transport. In a meeting, the preliminary experiment results were presented by all teams, which showed a broad spectrum of successes.

The last evening traditionally included the campaign dinner, where all participants of the campaign enjoyed specialties of Swedish cuisine in a relaxed atmosphere. Thereby some summarizing closing words and speeches were given and the teams received a campaign certificate. The conclusion of the last evening was to be the prepared skits of the individual teams. We complemented the funny anecdotes, pointed plays and engaging interludes with an acoustic-visual masterpiece of contemporary art.

On April 2, we returned to Dresden after eleven full but exciting and partly relaxing days. Now we have to evaluate the recorded measurement data.
At this point, we would like to thank all the staff of the numerous space organizations that make it possible for students from all over Europe to gain such experiences. This program cycle will certainly remain in our memories for a long time, also because of the multiple postponements due to Corona, but we are all the more grateful that the campaign could still take place! More information about the REXUS/BEXUS program can be found at the official Website.

Autor: Jonathan Bölk

Info-Veranstaltung am 23.05.2023

Dienstag 23.05.2023
19:00 Uhr
ZEU/0160/H
(George-Bähr-Straße 3, 01069 Dresden)

Wenn du Lust hast, die STAR genauer kennenzulernen, bieten wir eine öffentlichen Info-Veranstaltung an
In ca. 90 min. wollen wir dir hier Einblicke in unsere Verschiedenen Projekte geben und zeigen, wo und wie du mitmachen kannst.

Wir freuen uns auf dich!

David springt in die Luft vor einer Bowling-Bahn.

Info-Veranstaltung am 08.11.2022

Dienstag 08.11.2022
19:00 Uhr
ZEU/0160/H
(George-Bähr-Straße 3, 01069 Dresden)

Wenn du Lust hast, die STAR genauer kennenzulernen, bieten wir eine öffentlichen Info-Veranstaltung an
In ca. 90 min. wollen wir dir hier Einblicke in unsere Verschiedenen Projekte geben und zeigen, wo und wie du mitmachen kannst.

Wir freuen uns auf dich!