Blog

European Rover Challenge 2022 – Die Rรผckkehr der Rover

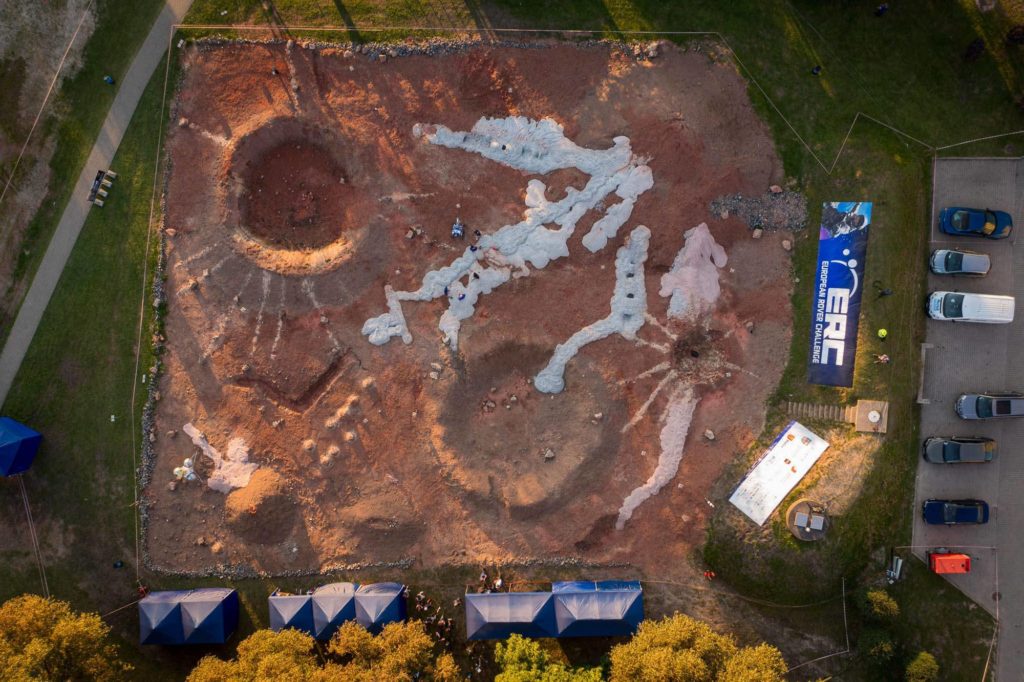
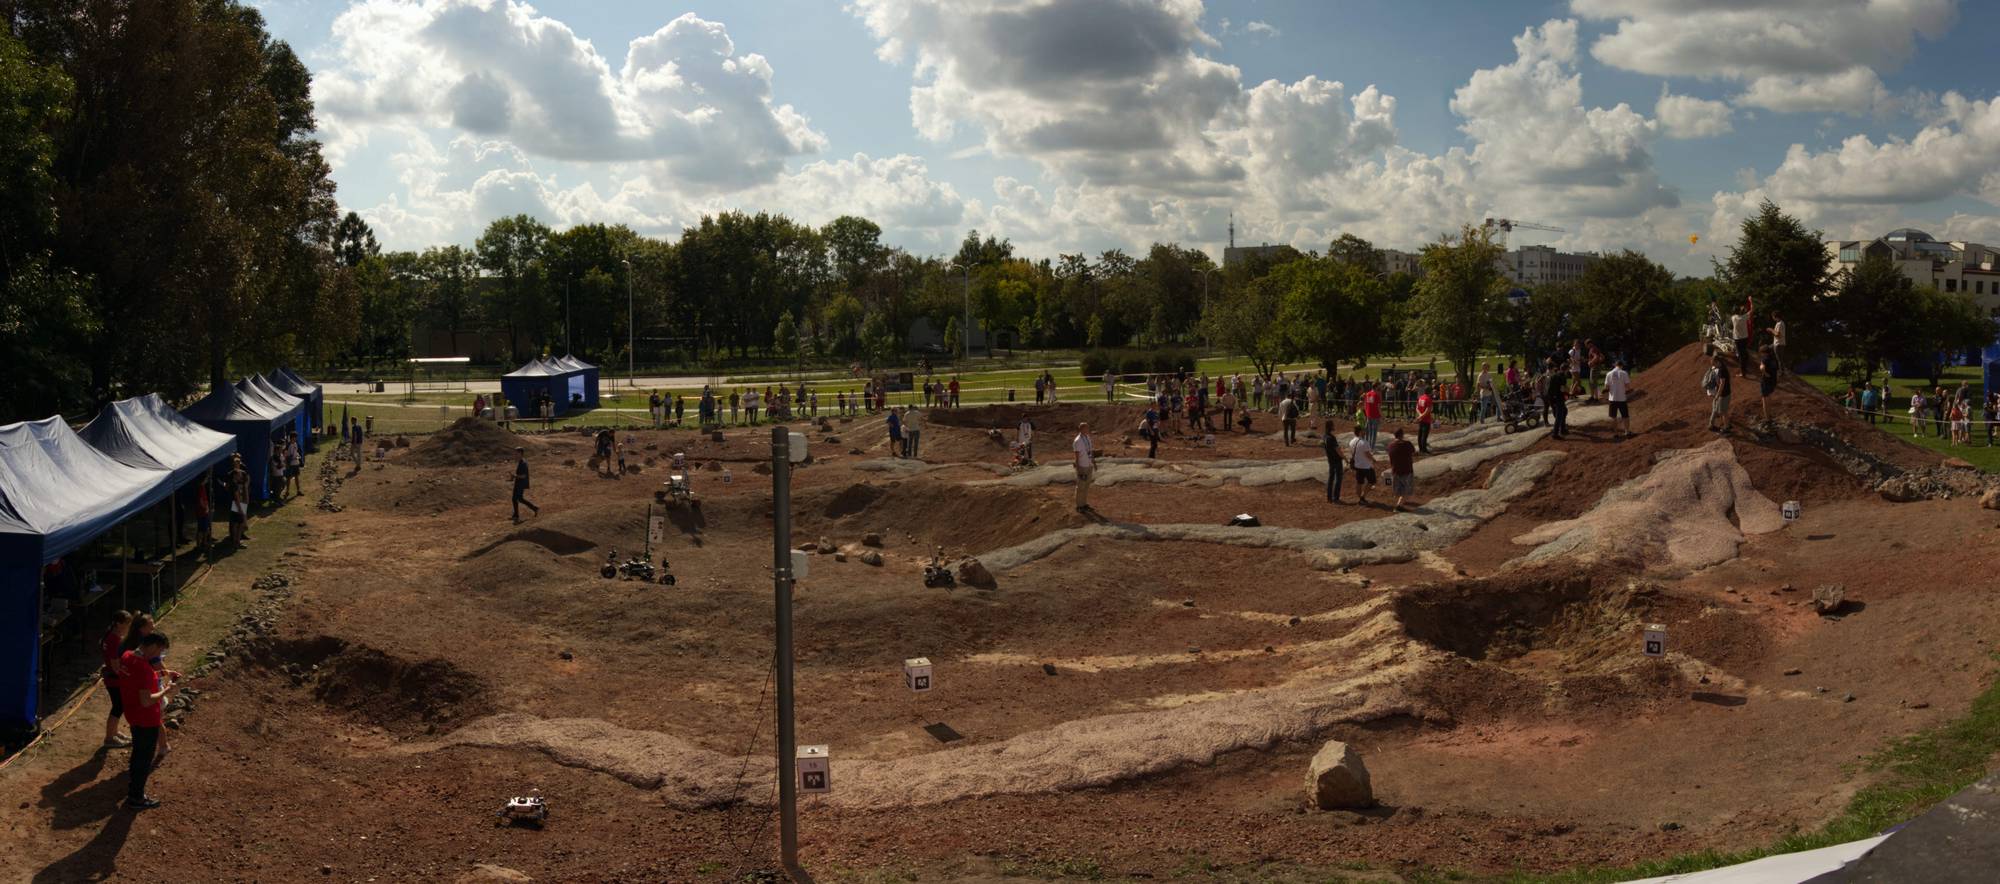
Bereits zum vierten Mal in Folge fand die European Rover Challenge (ERC) in Kielce, Polen, statt. Nachdem die STAR 2021 mit ihrem ersten Rover ELECTRA einen erfolgreichen 5. Platz erreichen konnte, hat sich jedoch sowohl auf dem 1600 m2 groรŸen Mars-Yard als auch an unserem Rover einiges getan.
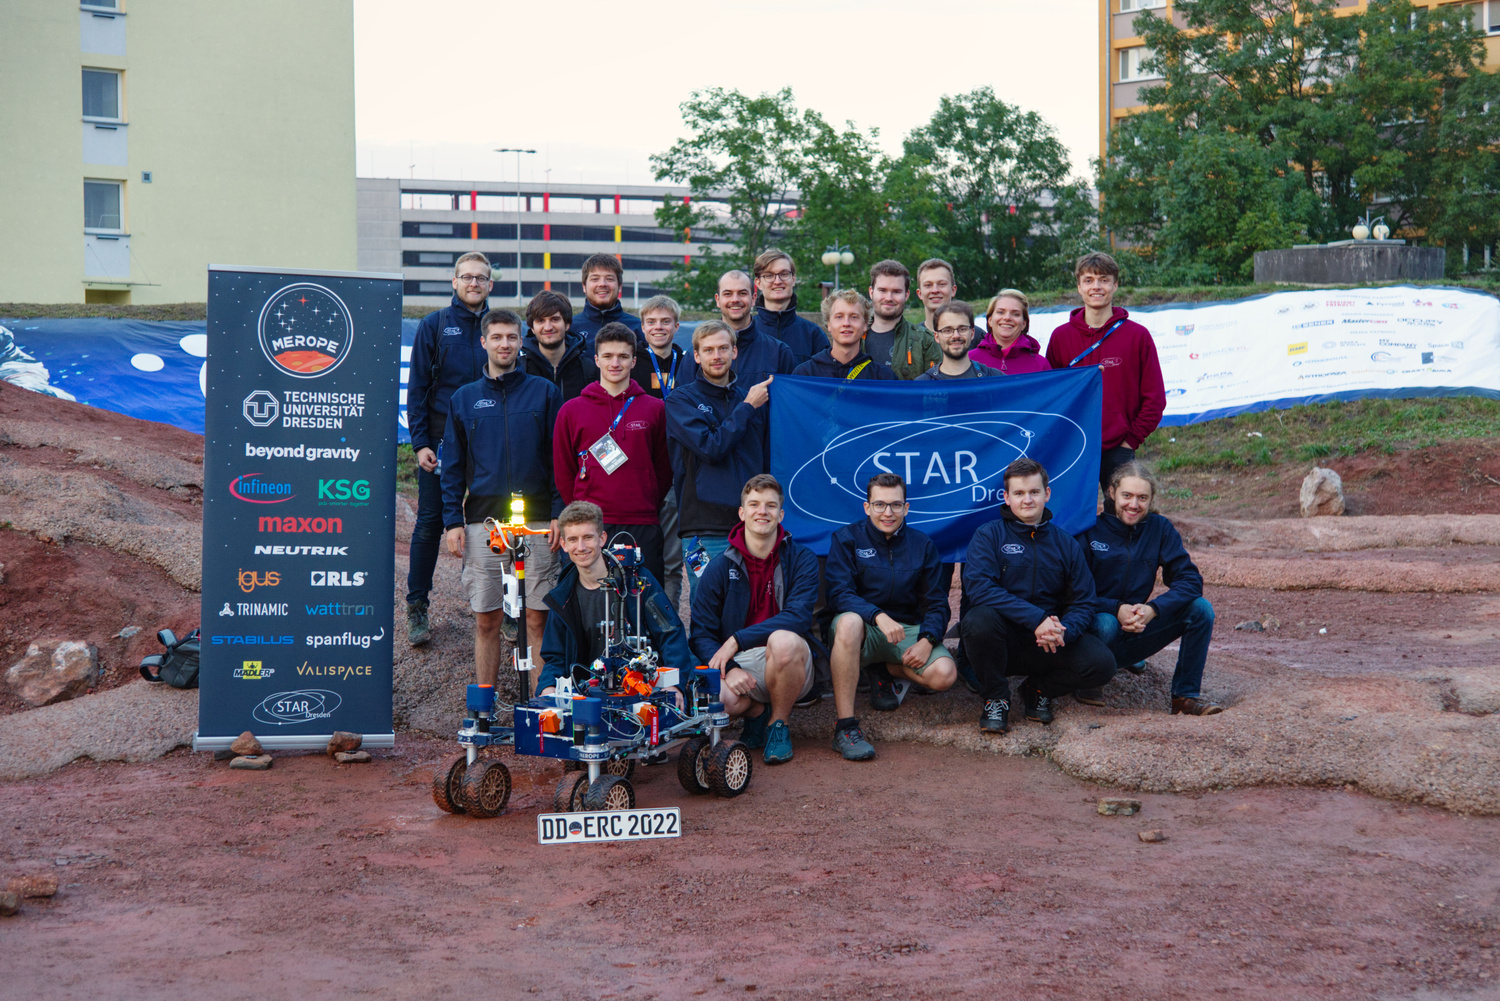
Die Frรผchte dieser Arbeit galt es bei der ERC 2022 vom 09. bis 11. September unter Beweis zu stellen und so begann die Reise mit 20 STARlern nach Kielce.

Tag 1 – Donnerstag (08. September 2022)

Treffpunkt war der Nettoparkplatz um 4 Uhr morgens. Nachdem wir am Abend vorher bereits MEROPE und diverses Equipment verladen hatten, standen โ€œCarla 1โ€ bis โ€œCarla 3โ€ (9-Sitzer) und โ€œCarlosโ€ (VW-Crafter) bereit, die Reise anzutreten.
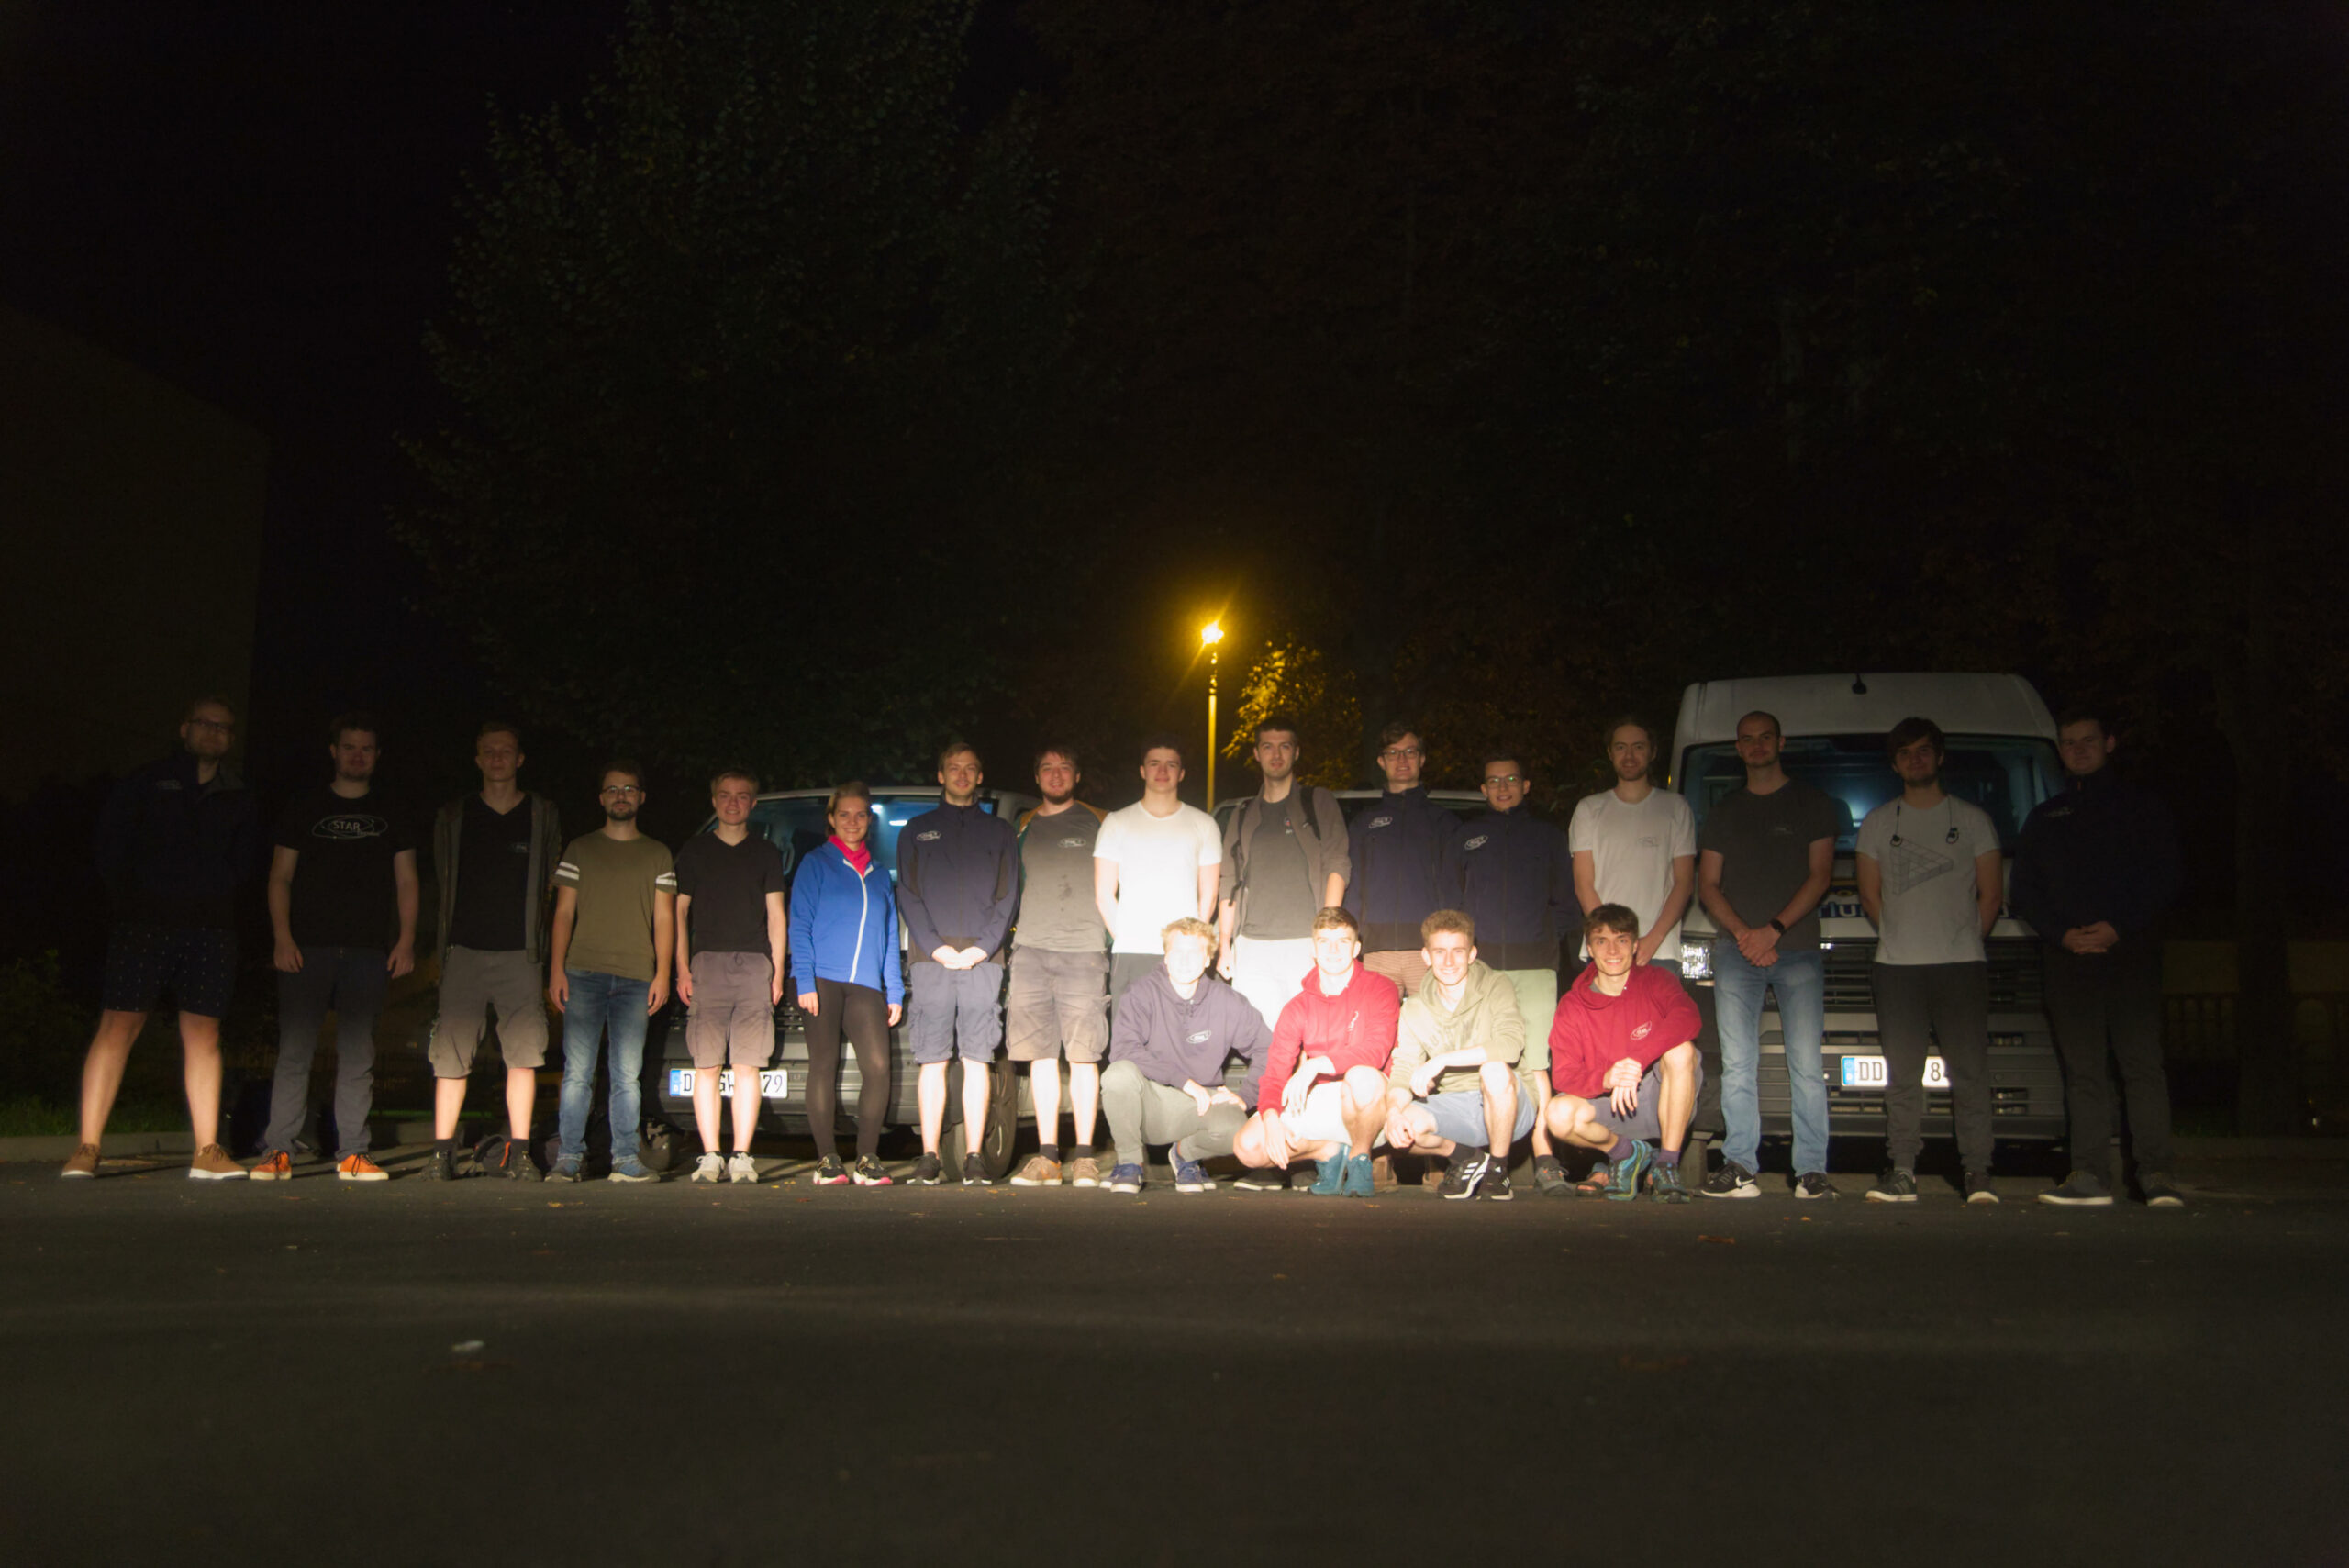
Insgesamt standen mehr als 7 Stunden Fahrt vor uns und das groรŸe Ziel war, Mittags in Kielce anzukommen, um MEROPE bereits fรผr ein paar Stunden auf dem Mars-Yard testen zu kรถnnen.

  • Reiseroute von Dresden nach Kielce

Wรคhrend der Fahrt wurde viel geschlafen und die Zeit wรคhrend der Pausen entsprechend aktiv genutzt, um sich die Beine zu vertreten.

  • Ingenieure sind eben auch nur groรŸe Kinder

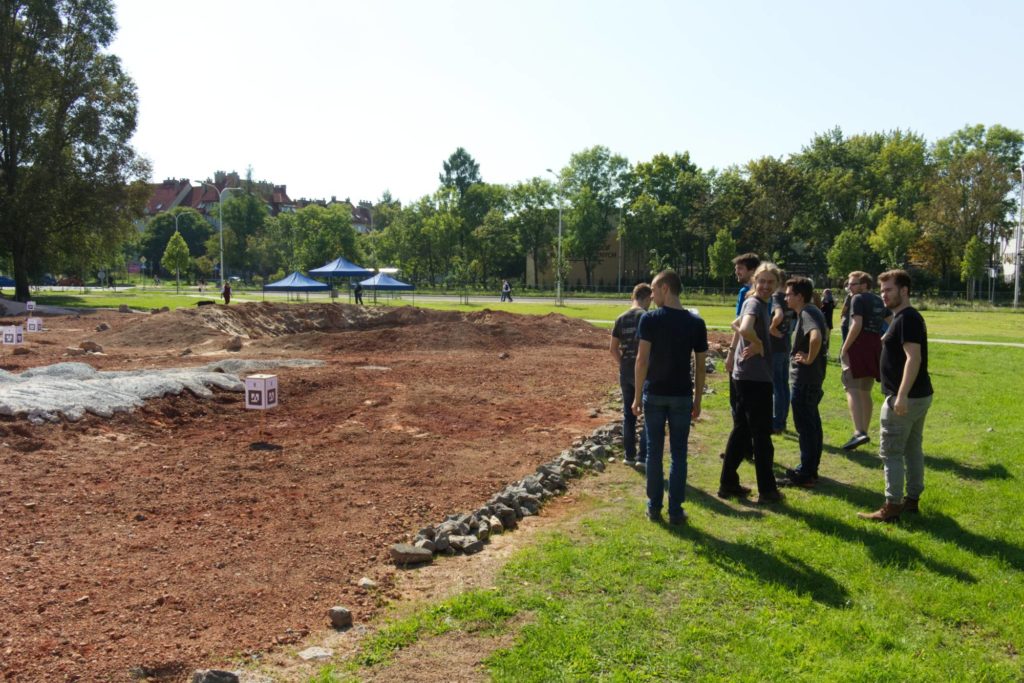
Kurz nach 12 Uhr erreichte die Kolonne ihr Ziel – die Politechnika ลšwiฤ™tokrzyska in Kielce. Direkt im Anschluss wurde ein erster Blick auf den Mars-Yard geworfen und das Gelรคnde inspiziert.

  • Erste Begutachtung des Mars-Yards


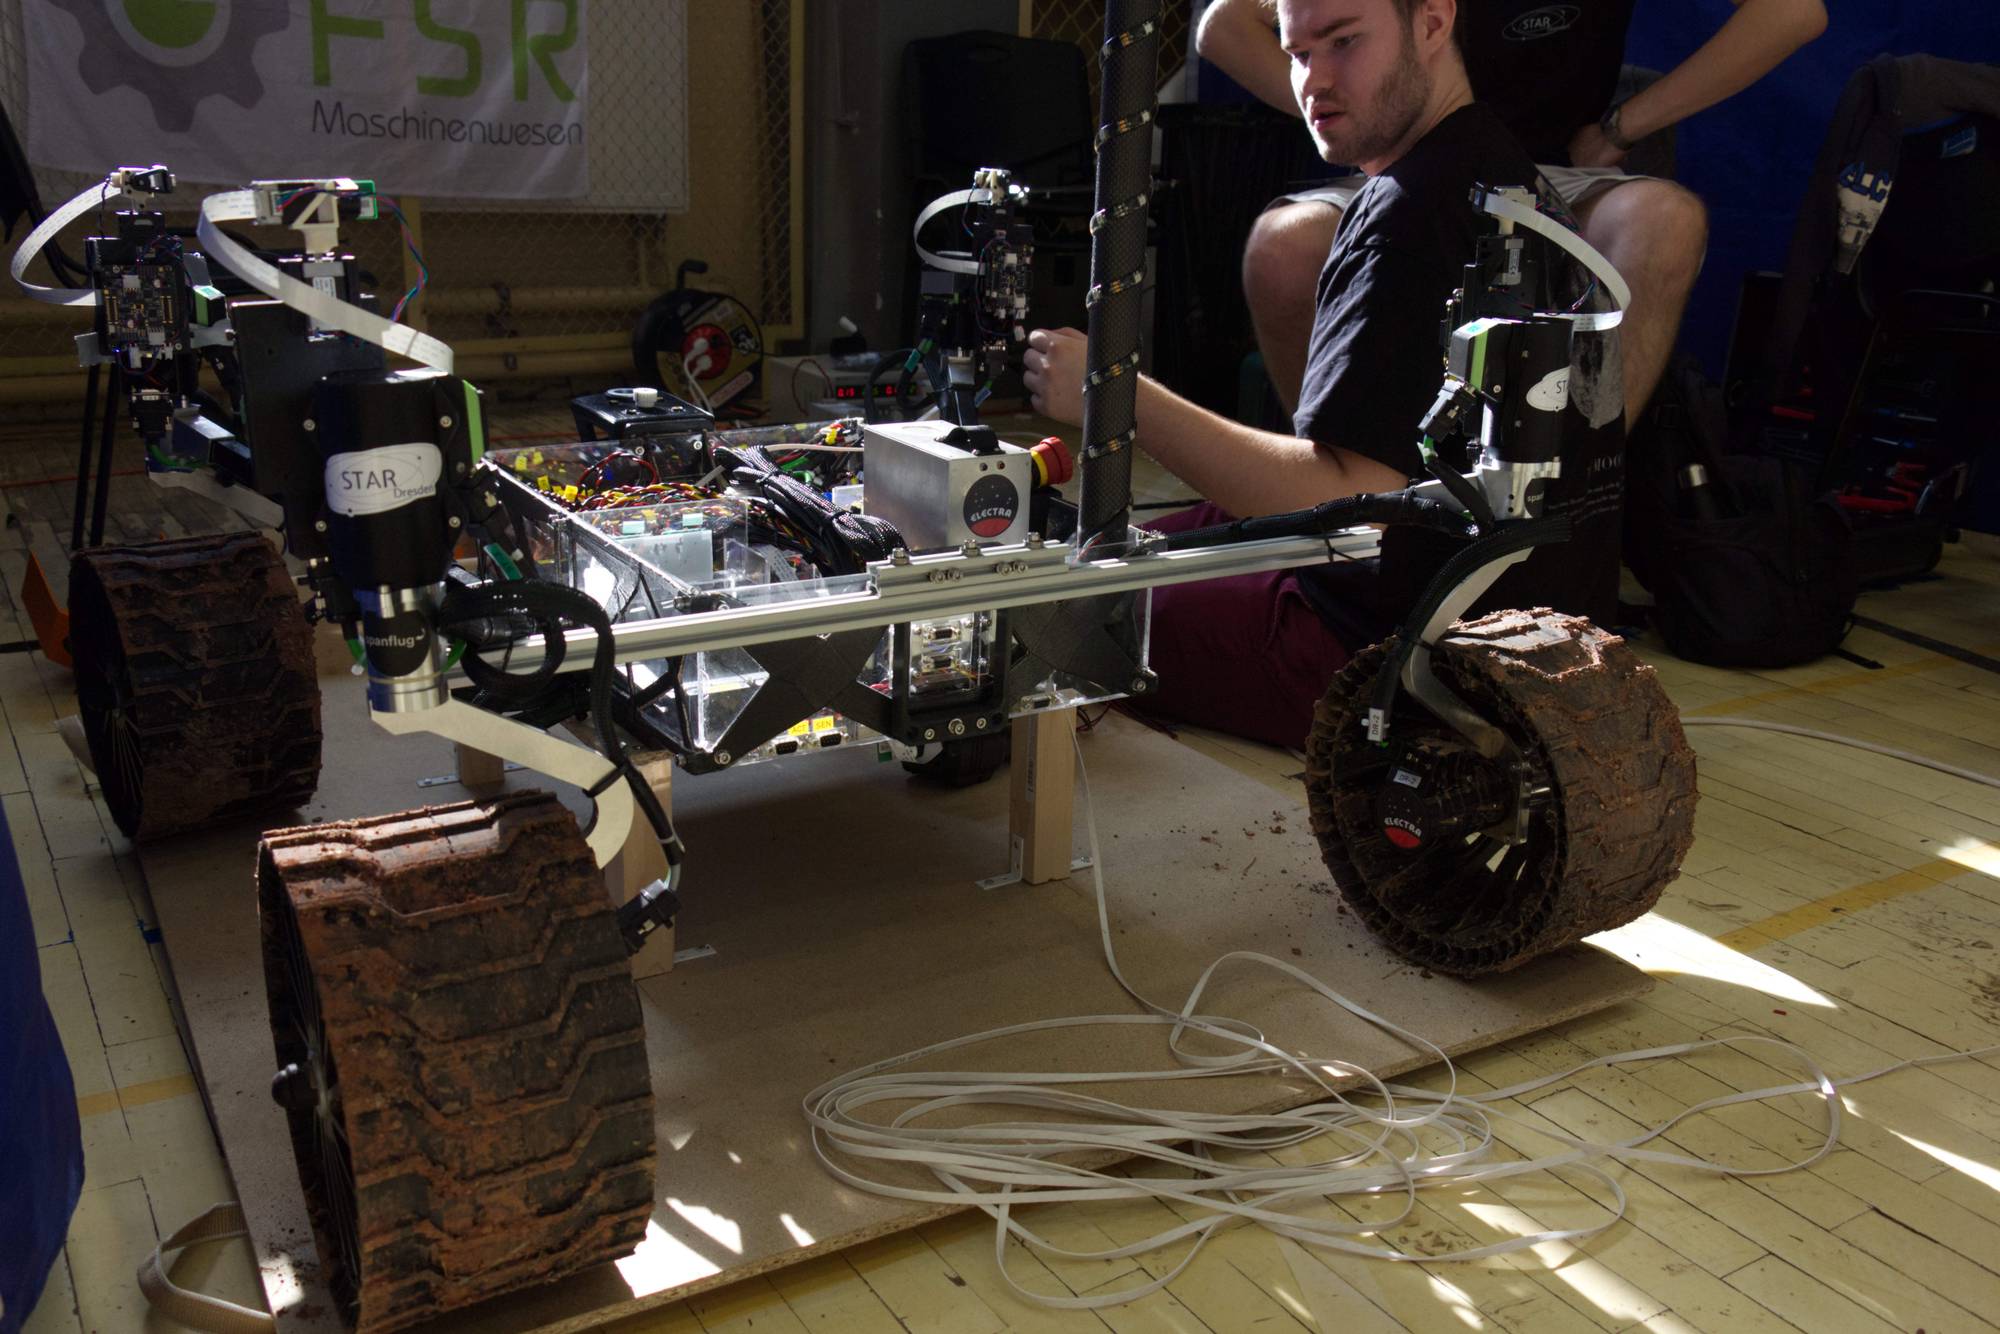
Da die Teamzone – die Halle, in der sich die Teams auf die einzelnen Tasks vorbereiten – noch nicht offen war, wurde MEROPE kurzerhand auf der Wiese vor dem Mars-Yard aufgebaut. Dank der neuen Bauweise ging dieser Prozess deutlich schneller als noch letztes Jahr vonstatten und so war wenige Minuten spรคter MEROPE bereit, den Mars zu erkunden!

  • Das Equipment war fรผr die Reise sicher verstaut und alles hat die Fahrt unbeschadet รผberlebt

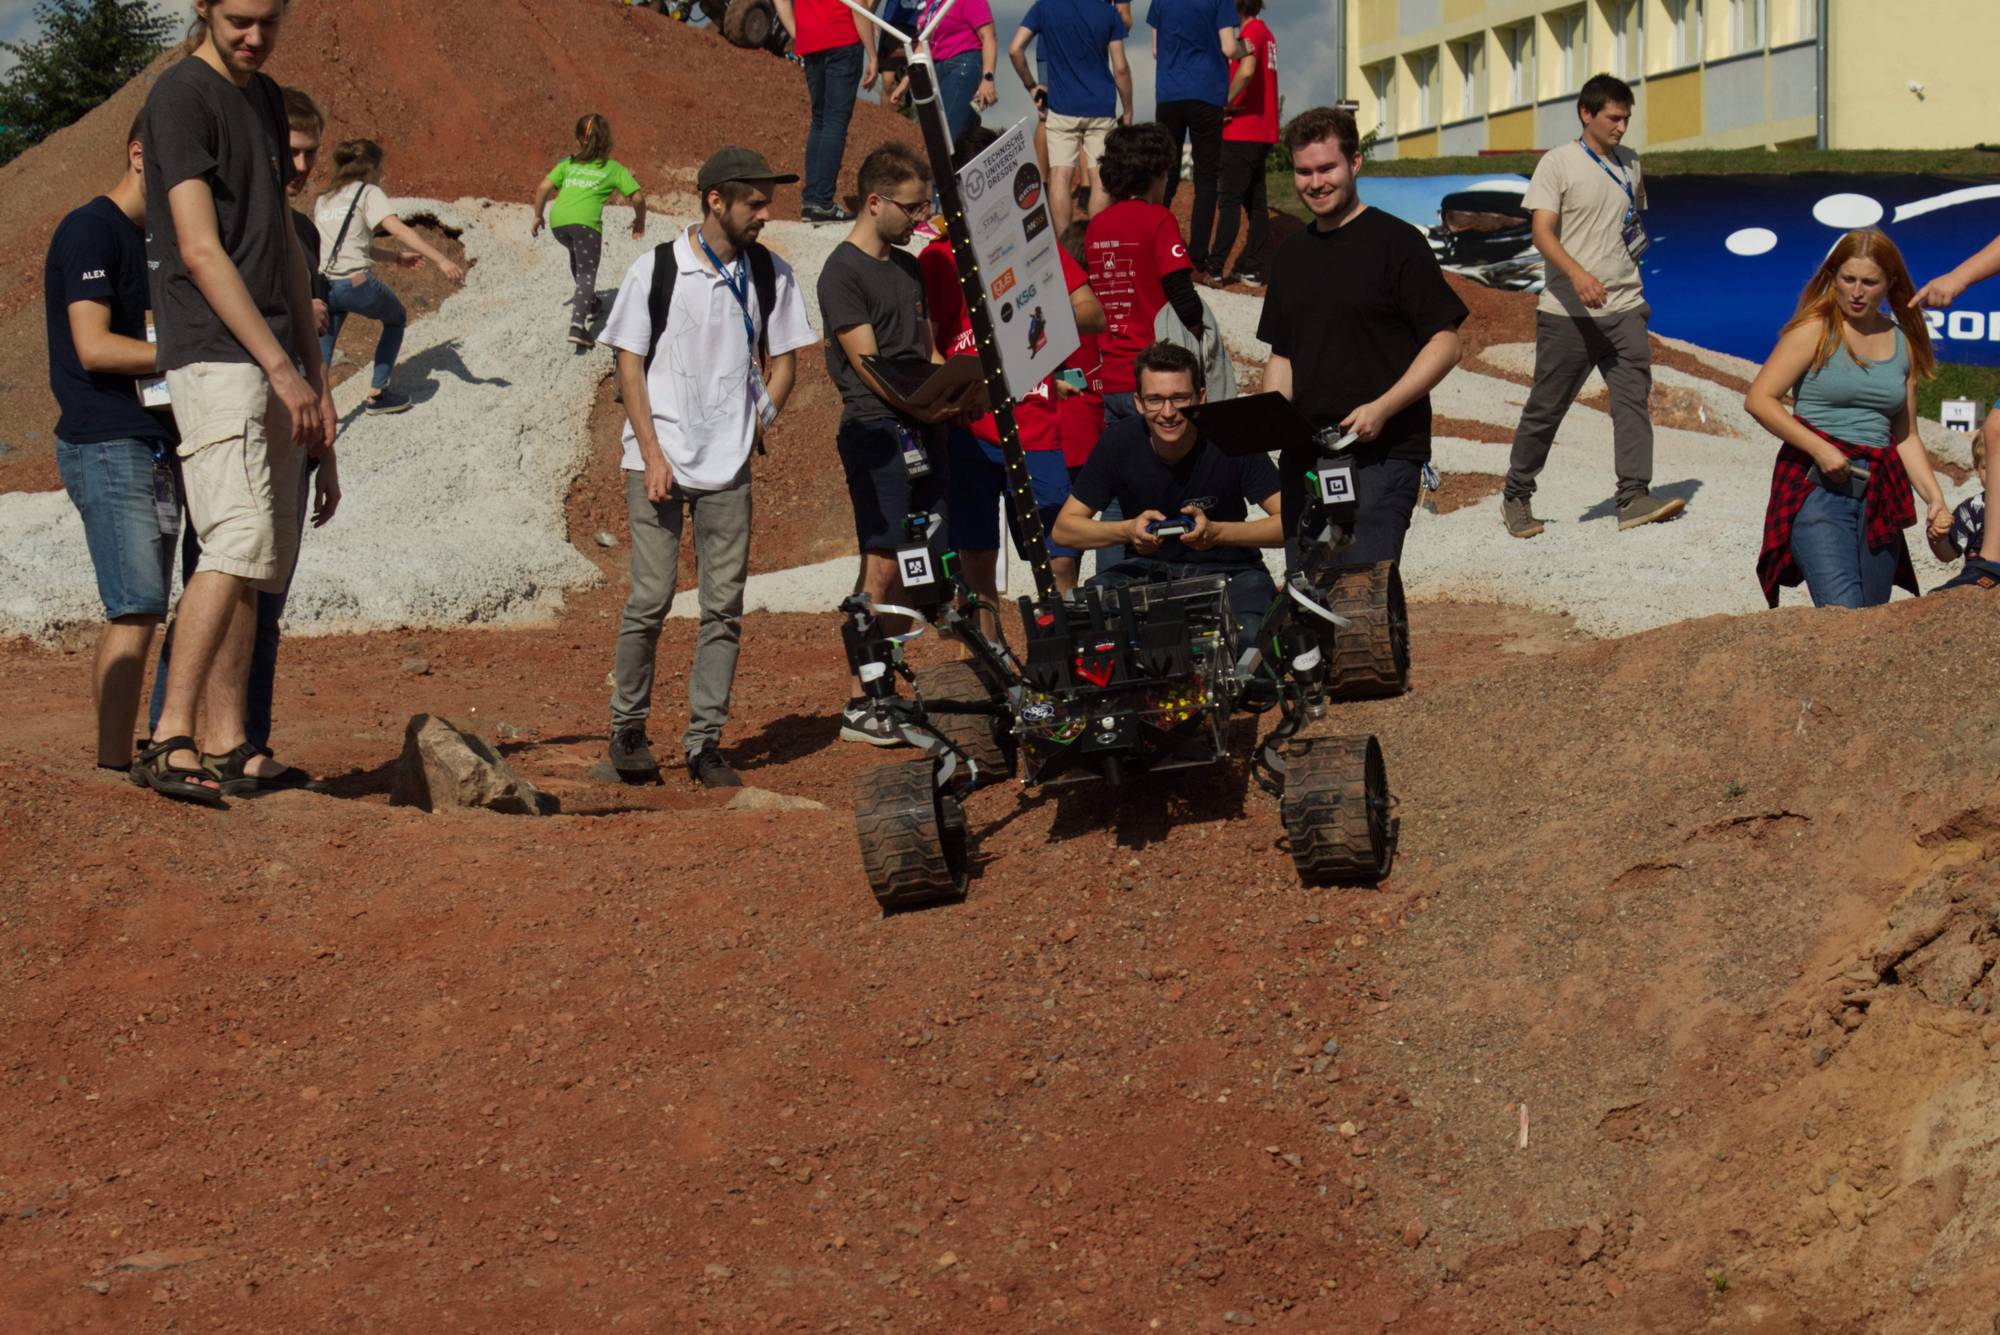
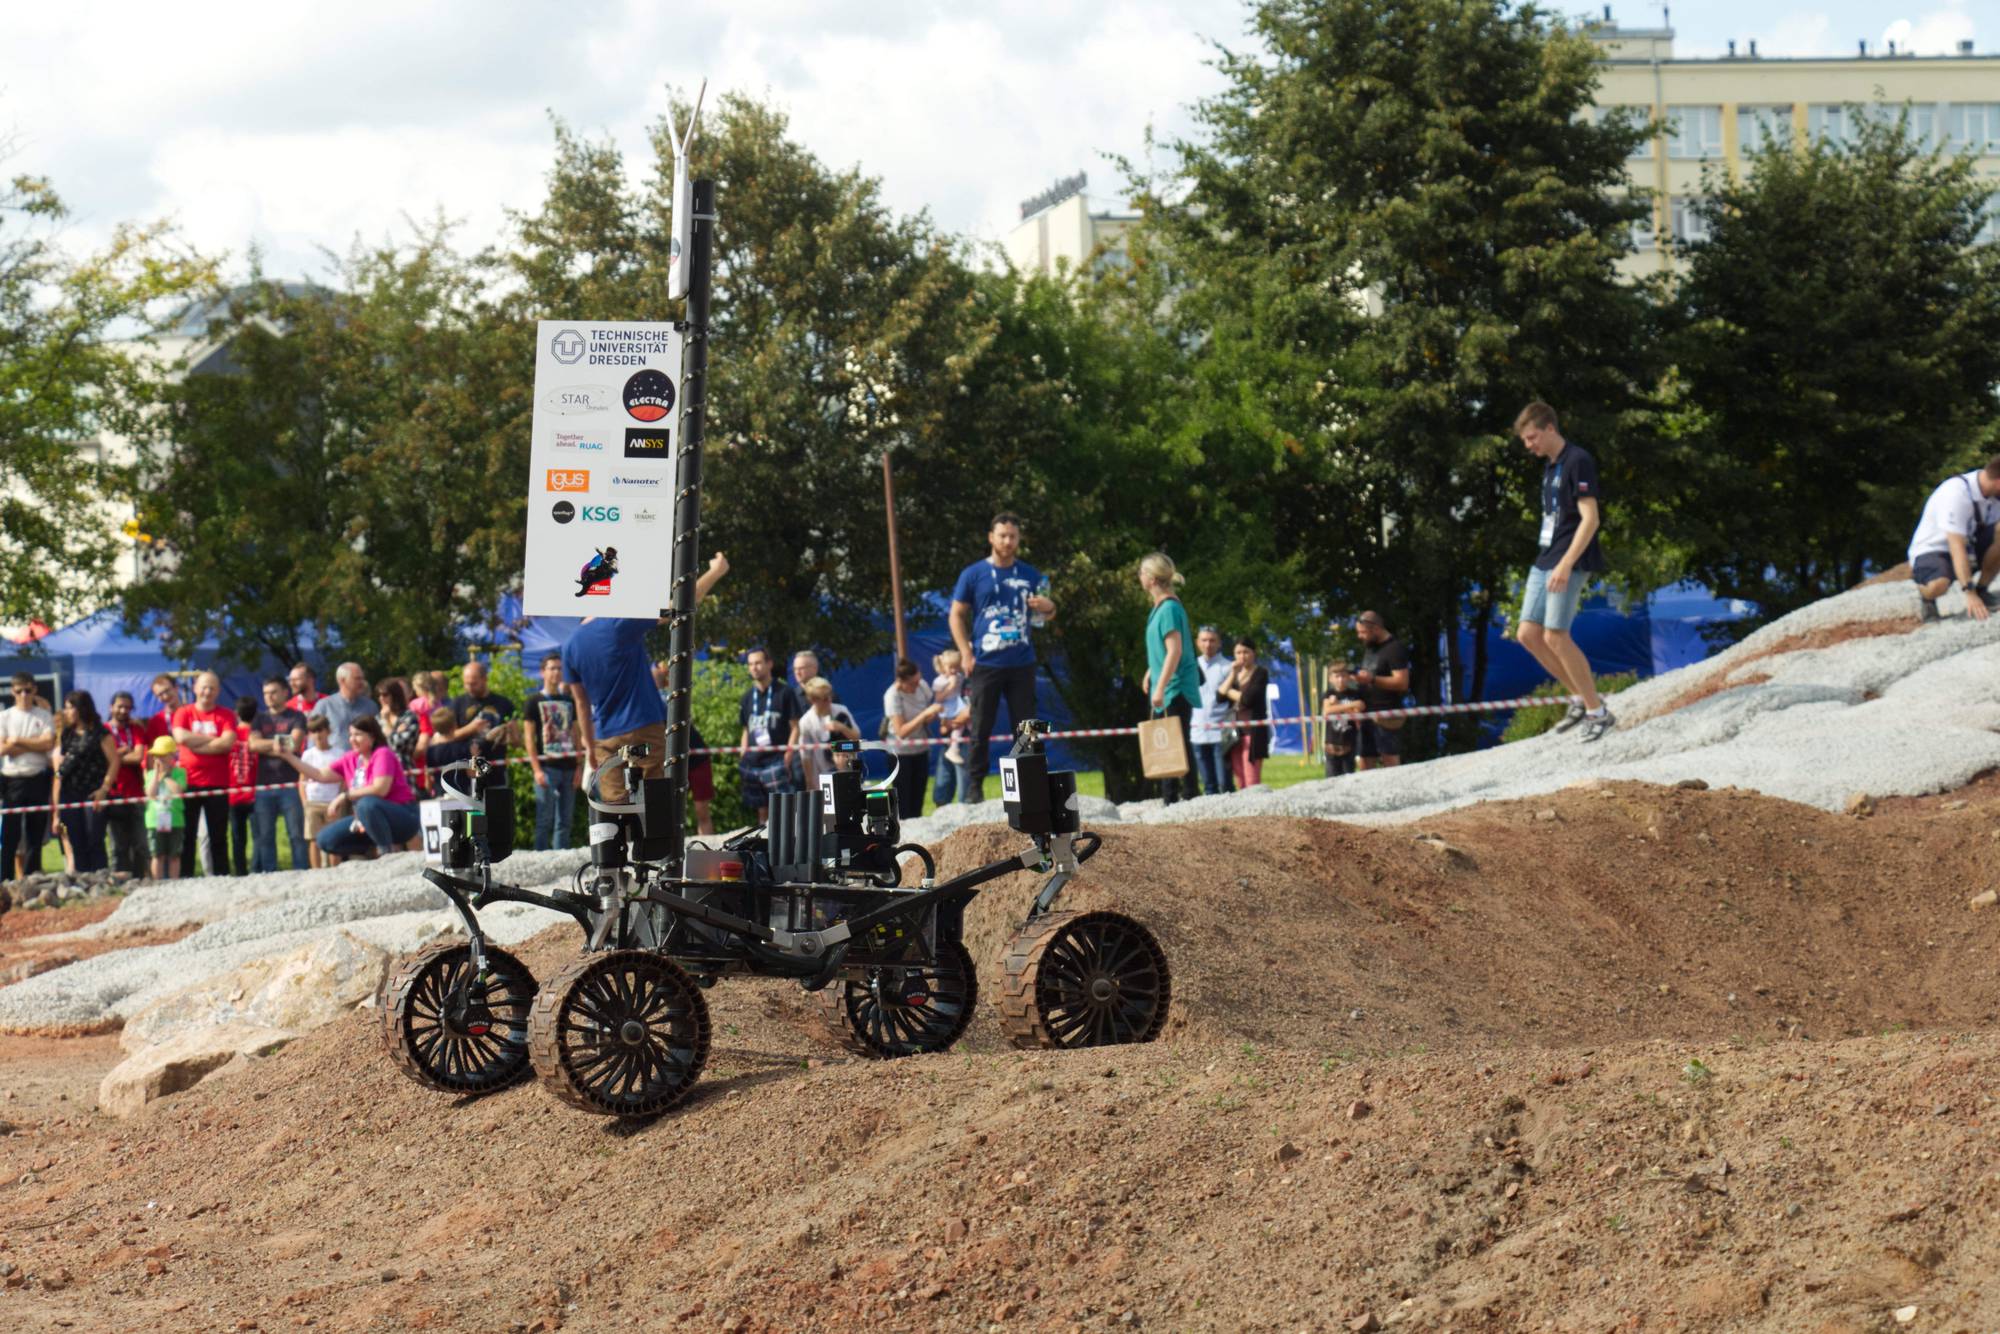
Die ersten Meter auf dem Mars-Yard machten direkt Hoffnung. Das รผberarbeitete Antriebskonzept schien perfekt zu funktionieren und kein Lavafluss oder Graben war zu steil.

MEROPE war allerdings nicht der einzige Rover auf dem Mars-Yard und so konnten wir direkt ersten Kontakt zu den anderen Teams aufnehmen.

  • Team AGH Space Systems - Polen

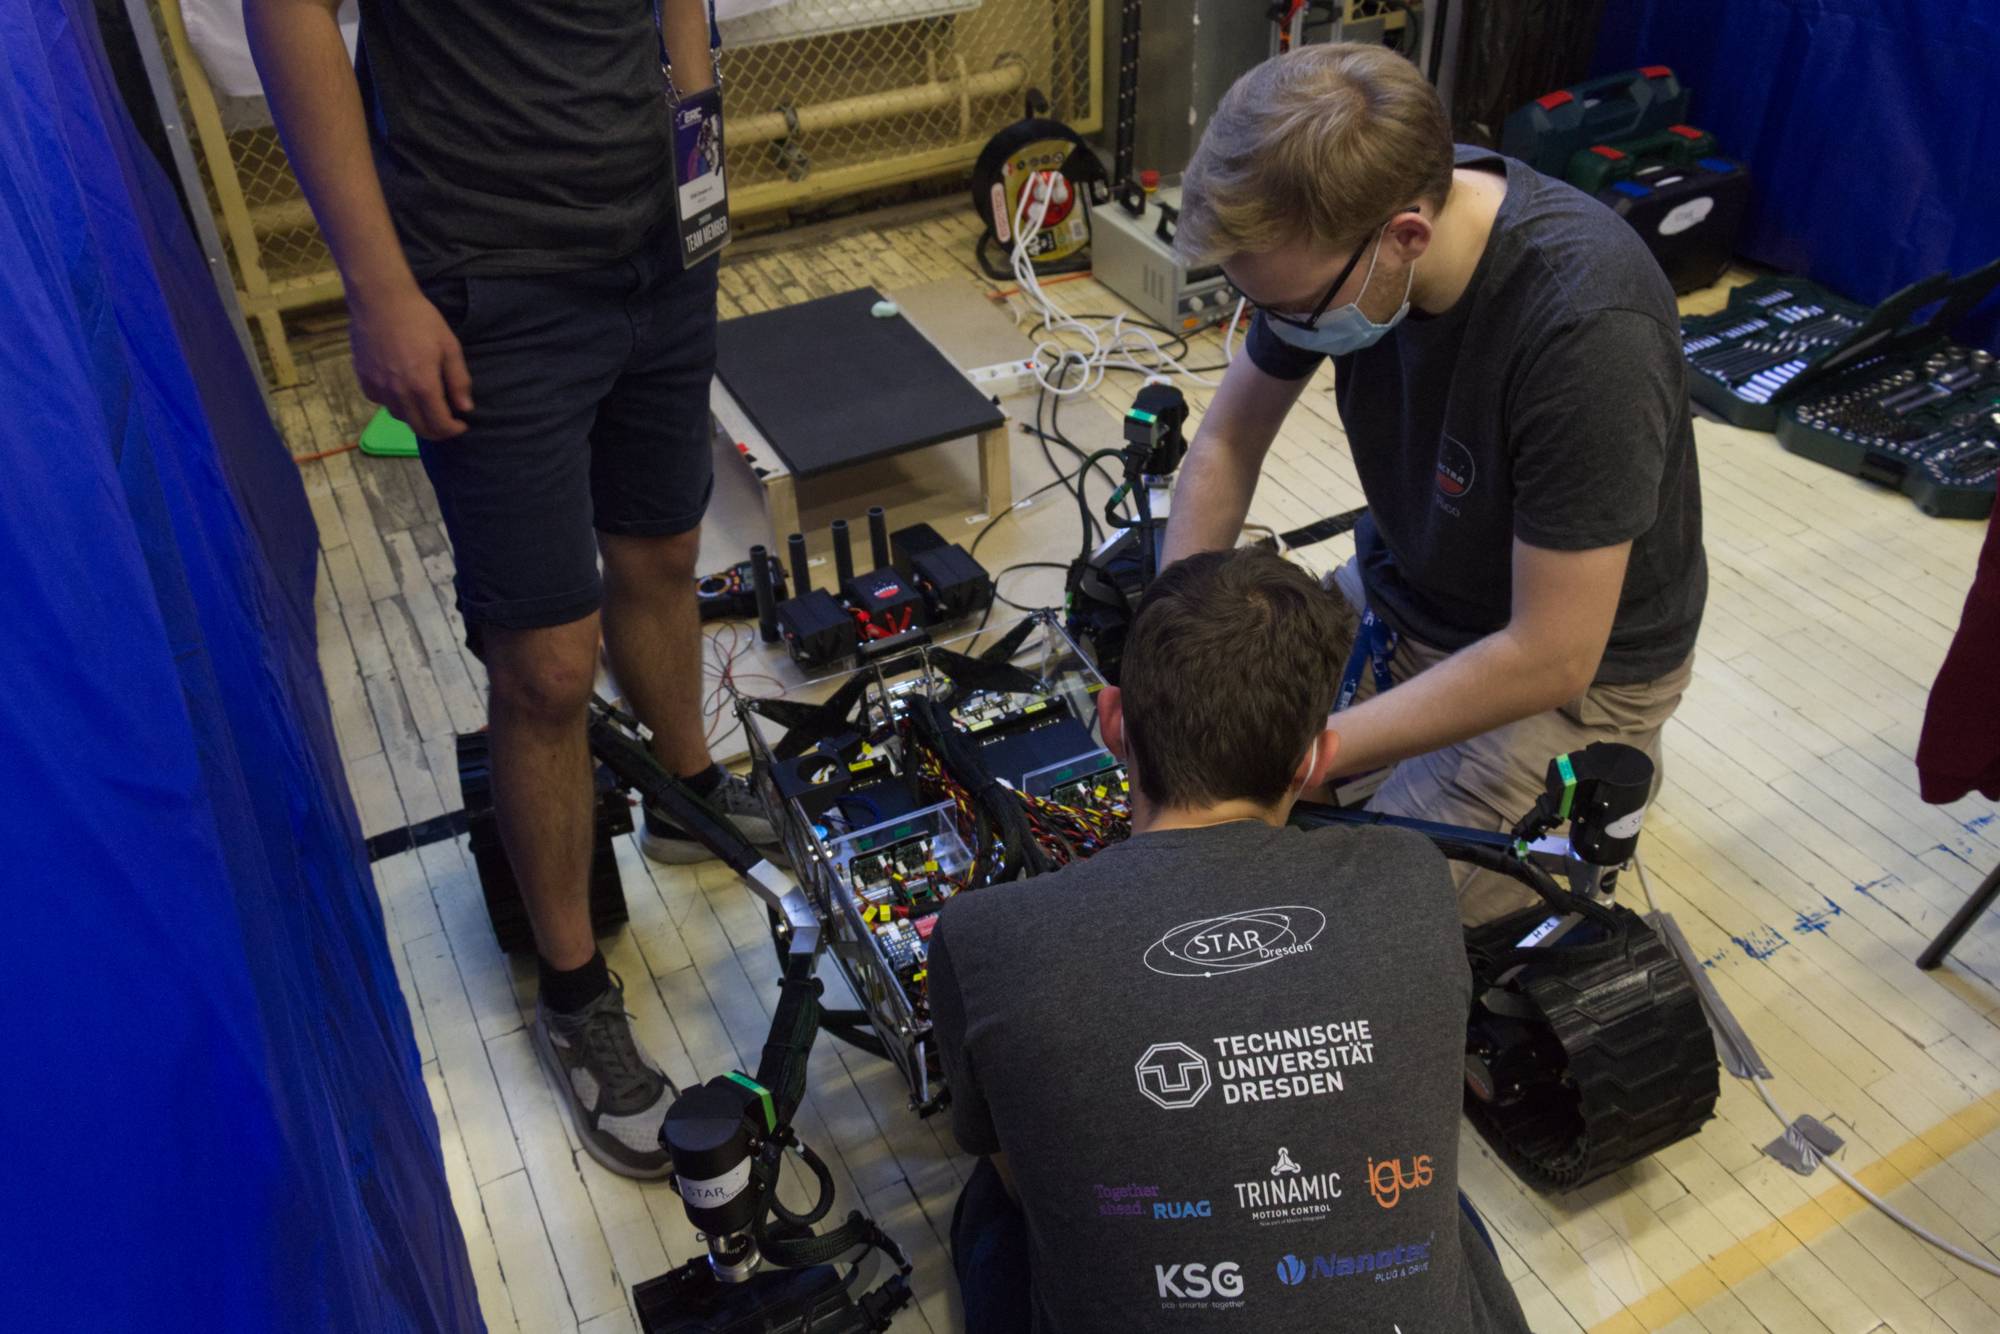
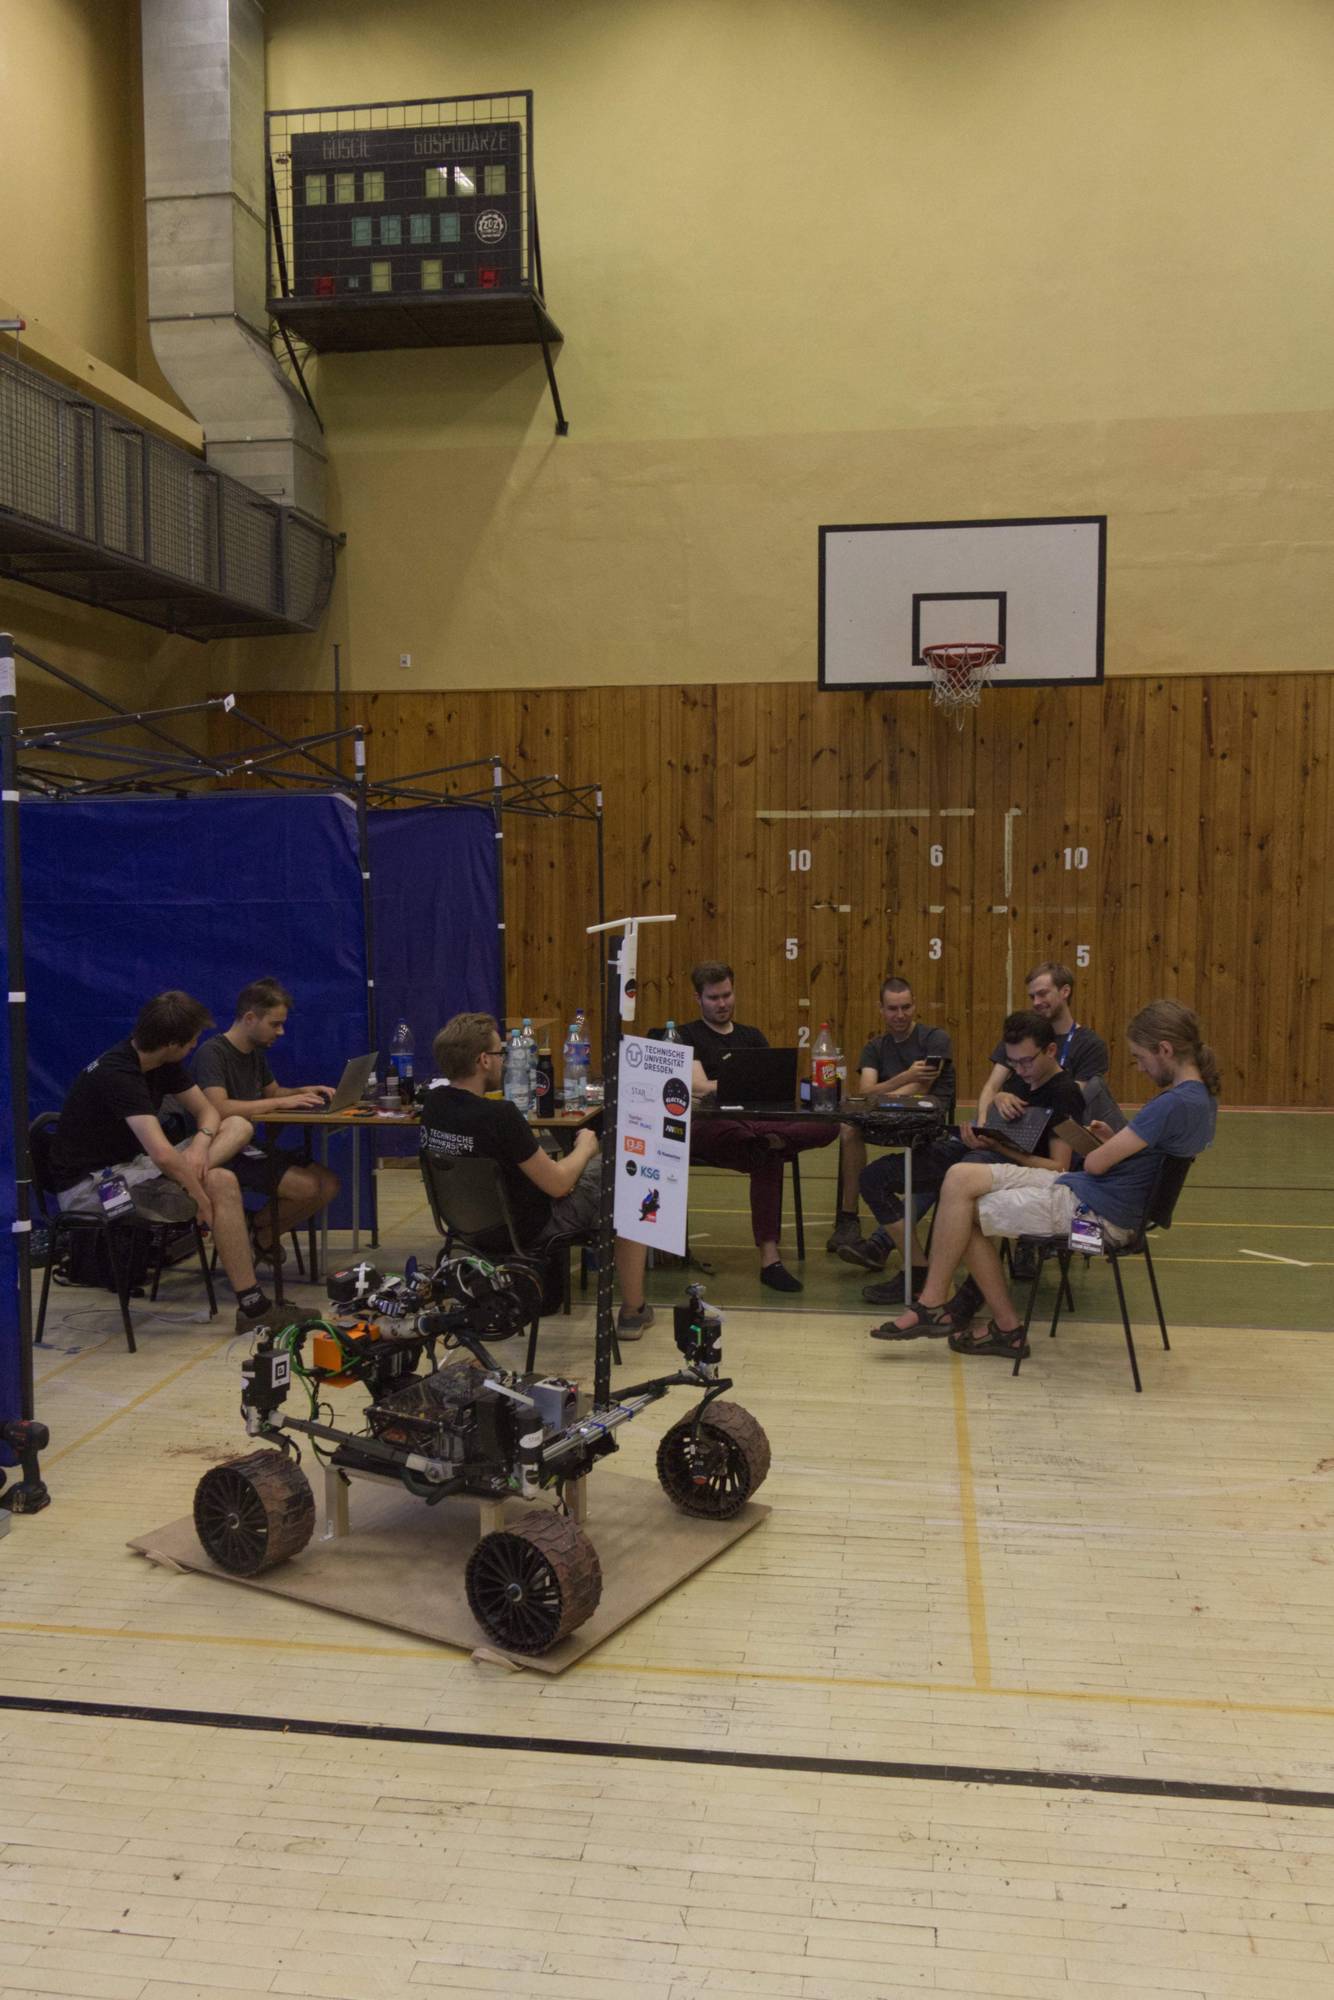
Nach den ersten erfolgreichen Tests und einer kurzen Mittagspause wurde die Teamzone geรถffnet und wir fingen an, unser Lager einzurichten. Jedes Team bekommt da bei ein 3x3m groรŸes Zelt zur Verfรผgung gestellt, in dem alles vorbereitet werden konnte. Zudem befindet sich ein ausgewiesener Bereich fรผr Fahrttests und der Stand der Kampfrichter und Organisatoren in der Halle.

  • Teambesprechung und Planung fรผr das Ausladen und Einrรคumen in die Teamzone

Im Laufe des Tages wurden noch fleiรŸig weiter programmiert und getestet, damit der folgende Tag mit Science und Maintenance Task ein erfolgreicher werden konnte.
Gegen 21 Uhr brachen wir das erste Mal zu Pacman-Pizza auf (ein Klassiker in Kielce – und man hat uns sogar direkt aus 2021 wiedererkannt!), um das Abendessen zu holen und sind anschlieรŸend bei sintflutartigen Verhรคltnissen zu unserer Unterkunft gefahren.

  • Man munkelt, dass es regnet

Tag 2 – Freitag (09. September 2022)

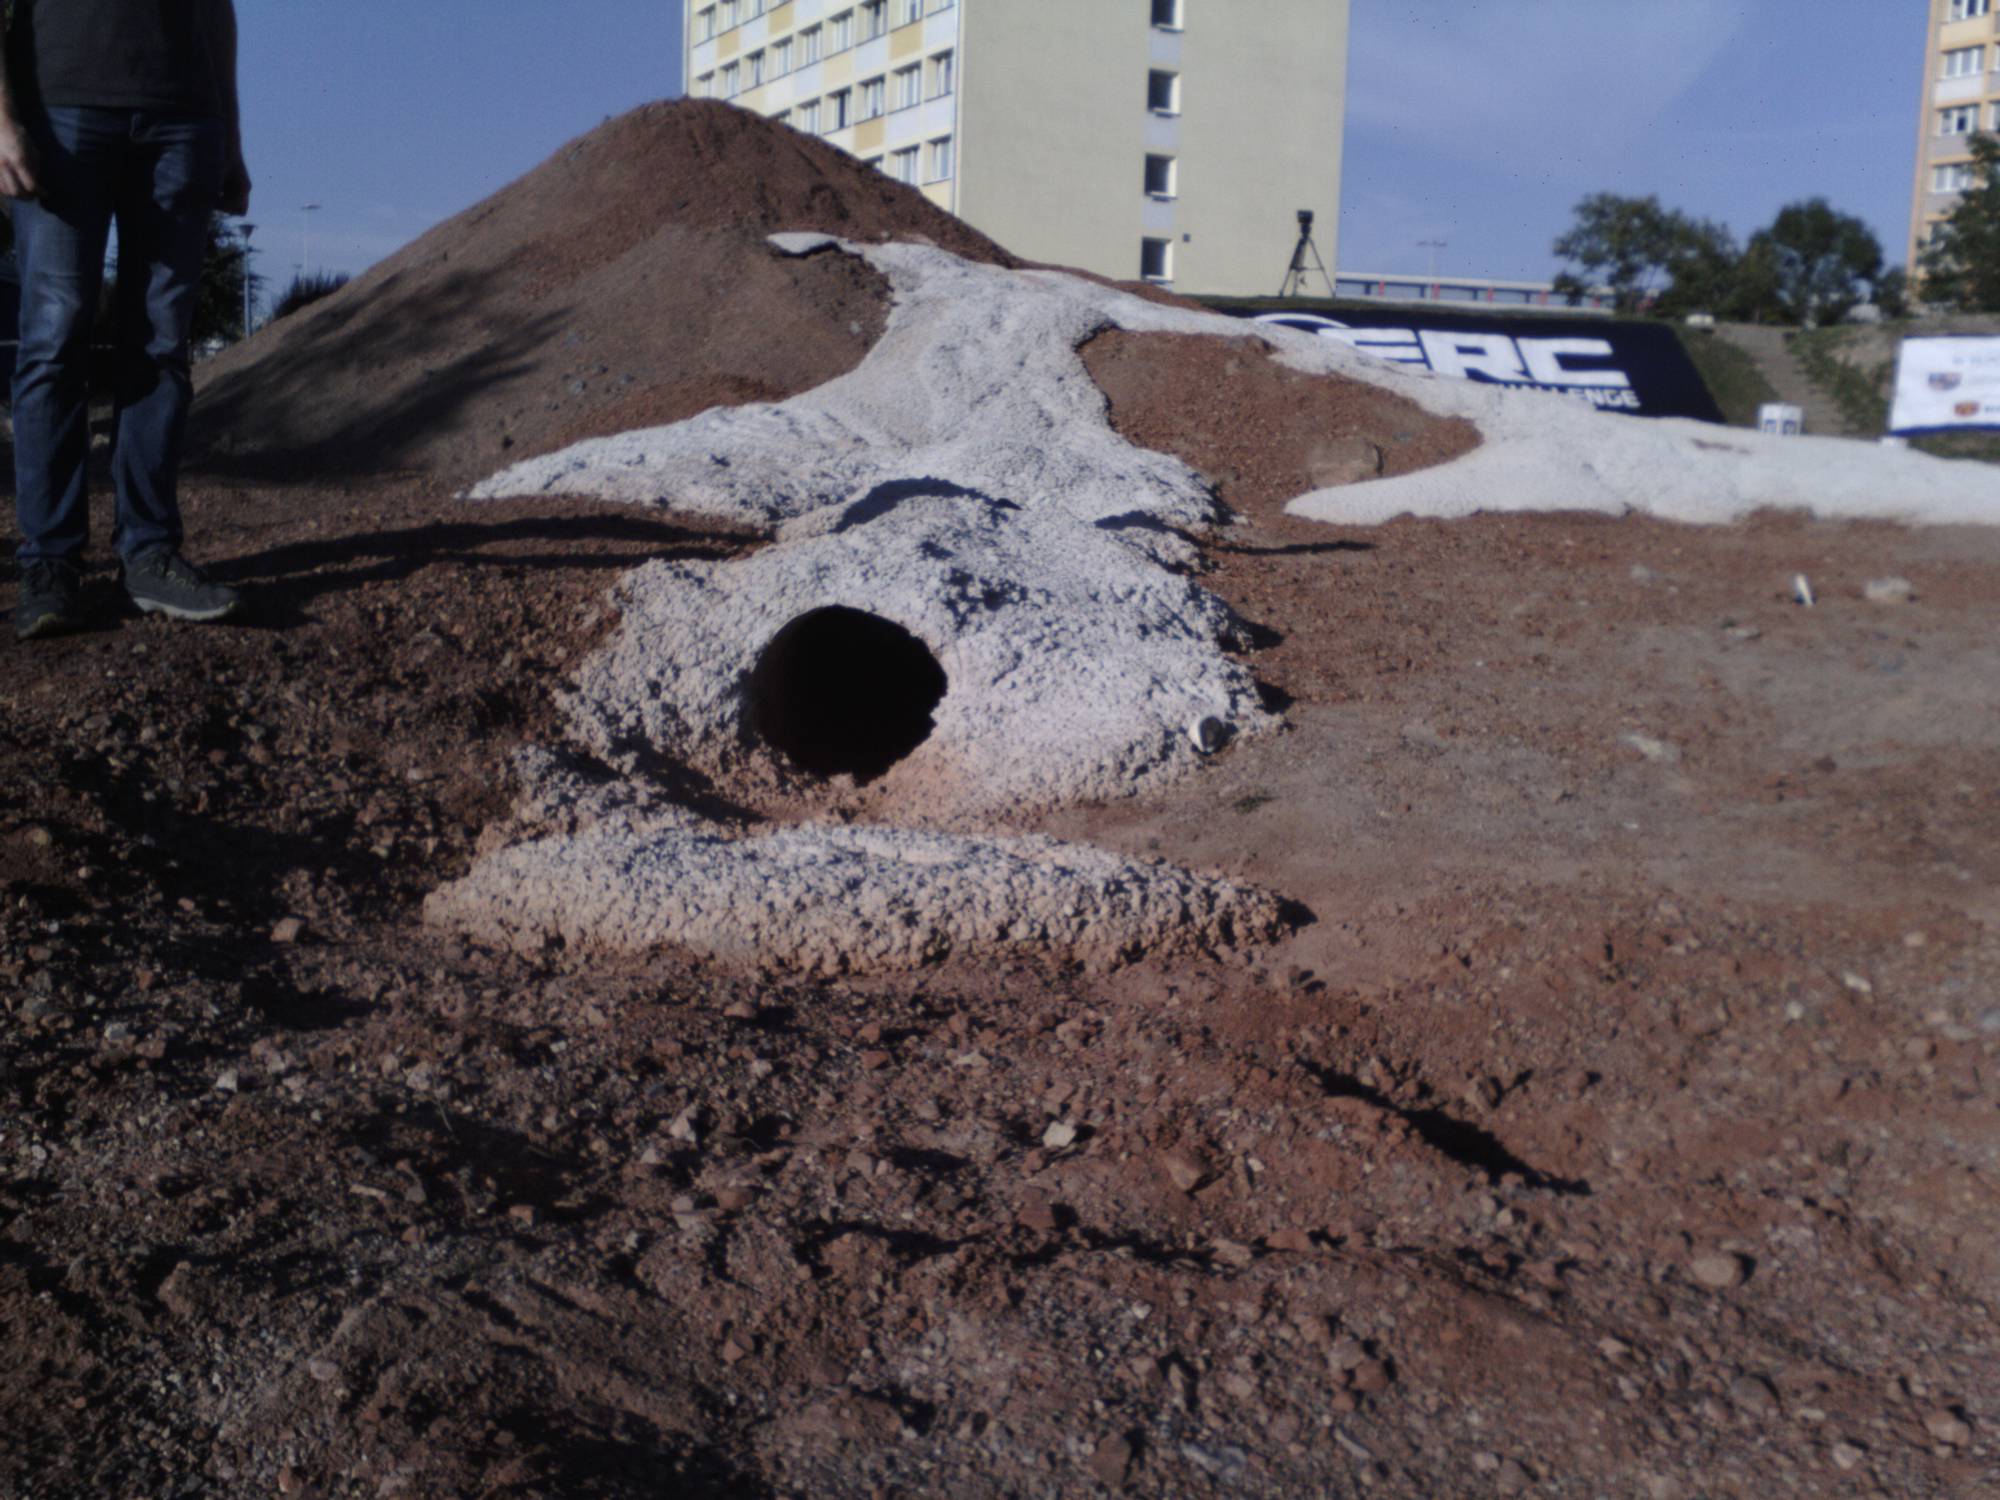
Der Freitag begann in aller Frรผhe und auf dem Plan standen vormittags der Science Task und Nachmittags der Maintenance Task. Bei dem Science Task haben wir untersucht, ob sich die Lavatunnel des Mars-Yard fรผr eine Besiedlung durch Menschen eignen. Da Lavatunnel auf dem Mars mehrere hundert Meter im Durchmesser groรŸ sein kรถnnen, ist es prinzipiell mรถglich, Habitate in solche Tunnel zu bauen. Durch die natรผrliche Barriere wรคren die Bewohner vor Mikrometeoriten, Strahlung und Sandstรผrmen geschรผtzt und kรถnnten eine Basis errichten.

  • Lavatunnel auf der Erde kรถnnen bis zu 15 m im Durchmesser und bis zu 50 km lang werden - Bild mit Midjourney erstellt

Zusรคtzlich gilt es bei dem Science Task die Augen nach versteckten Artefakten aufzuhalten, die eigentlich nicht auf den Mars gehรถren.
Mit diversen Kameras ausgerรผstet, wurde MEROPE zum Mars-Yard getragen und die Bodenstation eingerichtet.

  • Das Team bereitet sich im Zelt der Bodenstation auf den Science Task vor und bespricht den anstehenden Task

Kurz nach dem Start gab es allerdings Probleme mit der Kommunikation und die Auflรถsung der Kamera Streams musste reduziert werden. Das hatte zur Folge, dass unsere Rundumsicht stark beeintrรคchtigt war, wodurch leider einige Objekte nicht erkannt werden konnten. Durch die stark verzรถgerten Streams war auch die Steuerung von MEROPE herausfordernd und wir konnten noch nicht das gesamte Potenzial des Rovers ausschรถpfen.

Trotzdem konnten wir einige besondere Gegenstรคnde finden und auch ein paar interessante Fotos von den Lavatunneln machen. Die Lavatunnel wirkten auf den ersten Blick sehr interessant fรผr ein Habitat, allerdings sind sie auf dem Mars-Yard vermutlich doch etwas zu klein โ€ฆ

  • MEROPE erklimmt den ersten Lavastrom, um einen Blick auf und in die Lavatunnel zu werfen. Dafรผr ist der Arm mit einer Taschenlampe ausgestattet (im Bild orange)

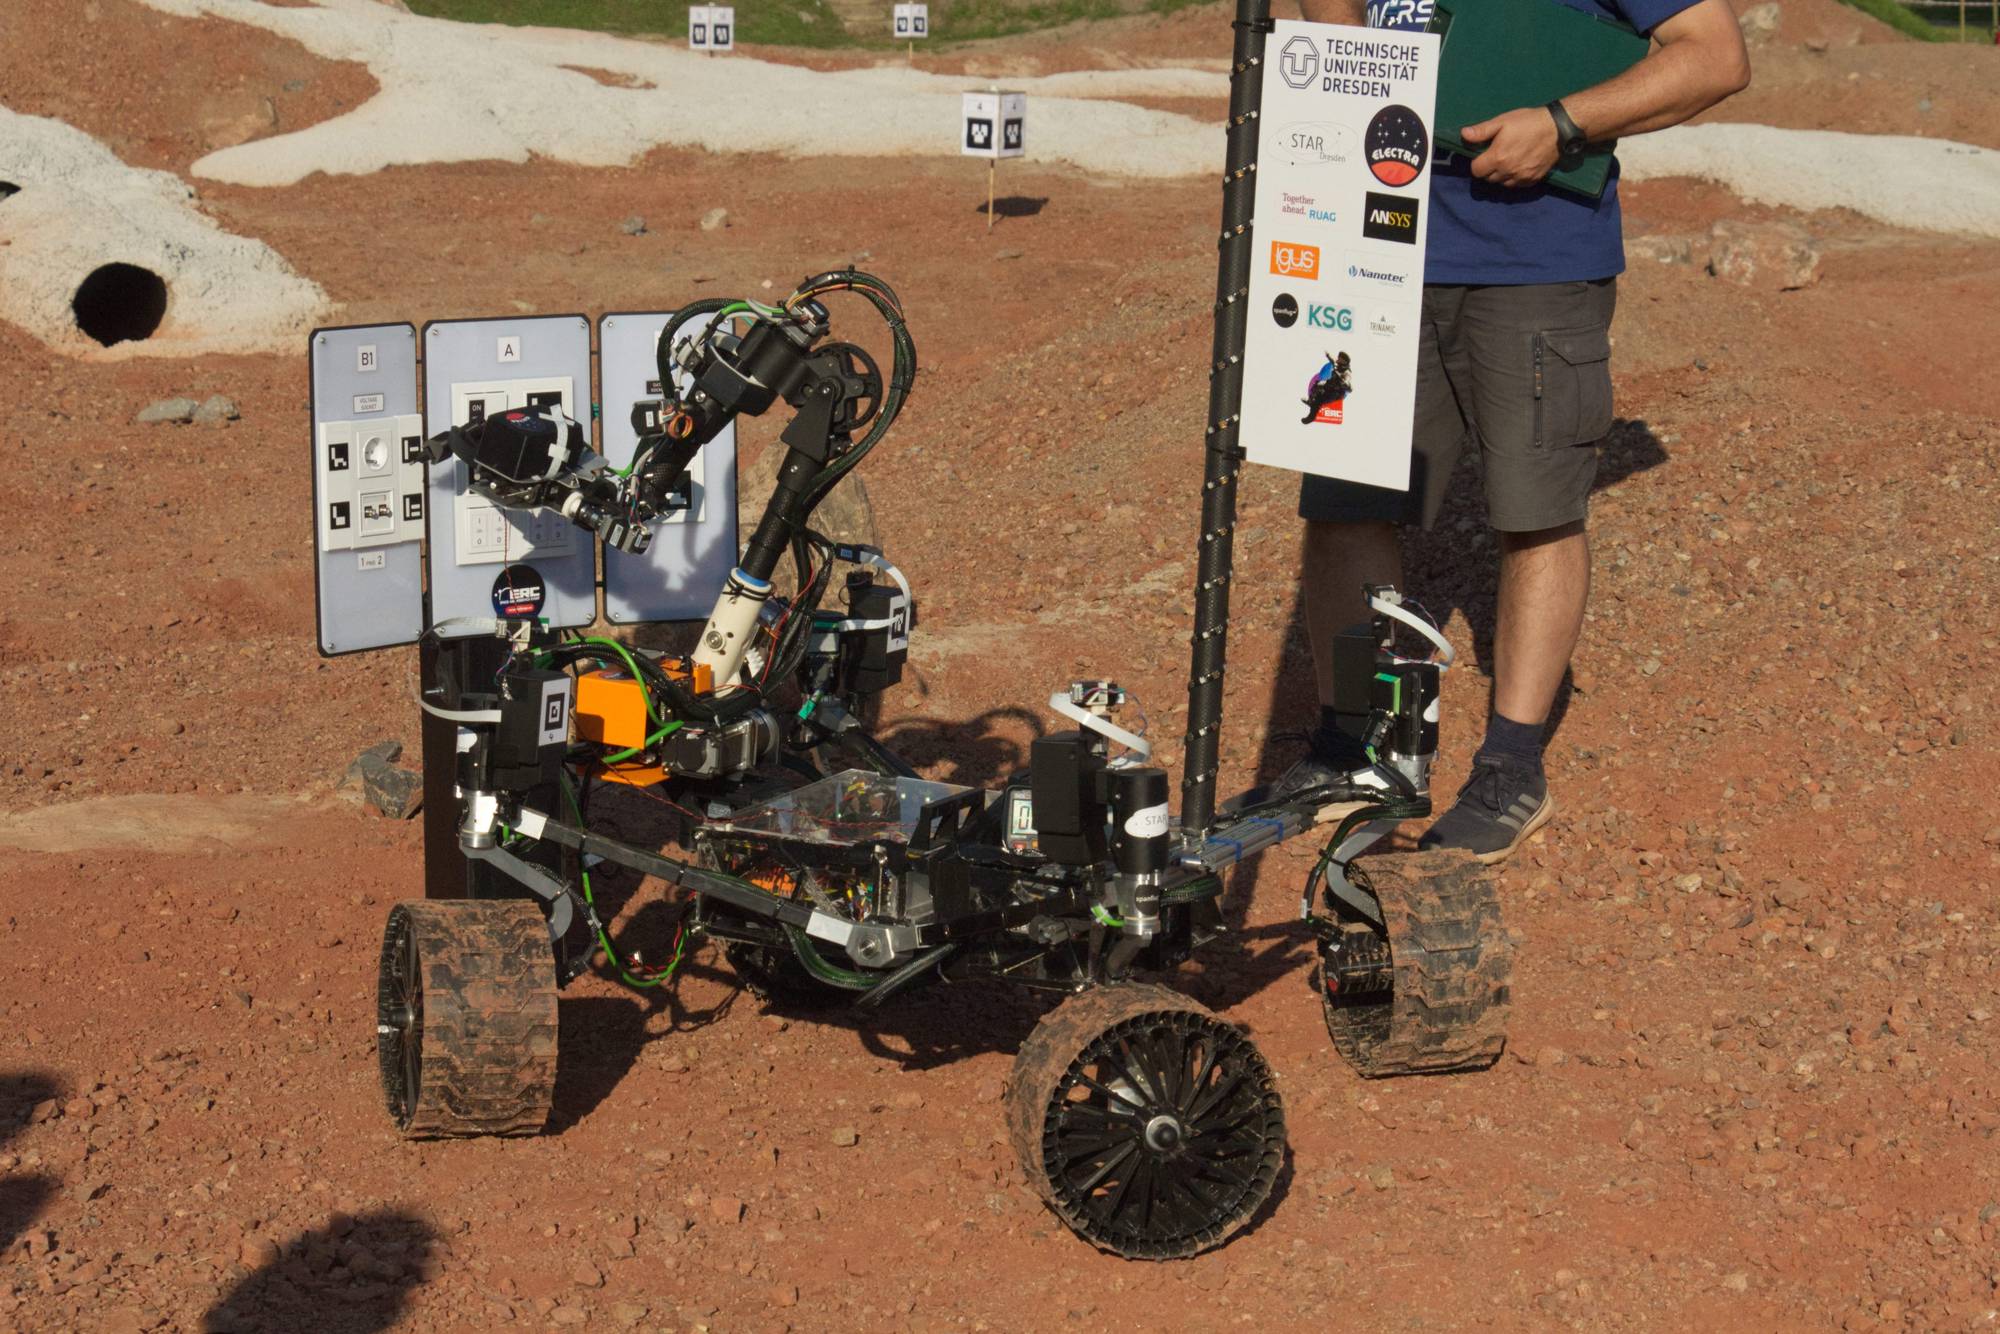
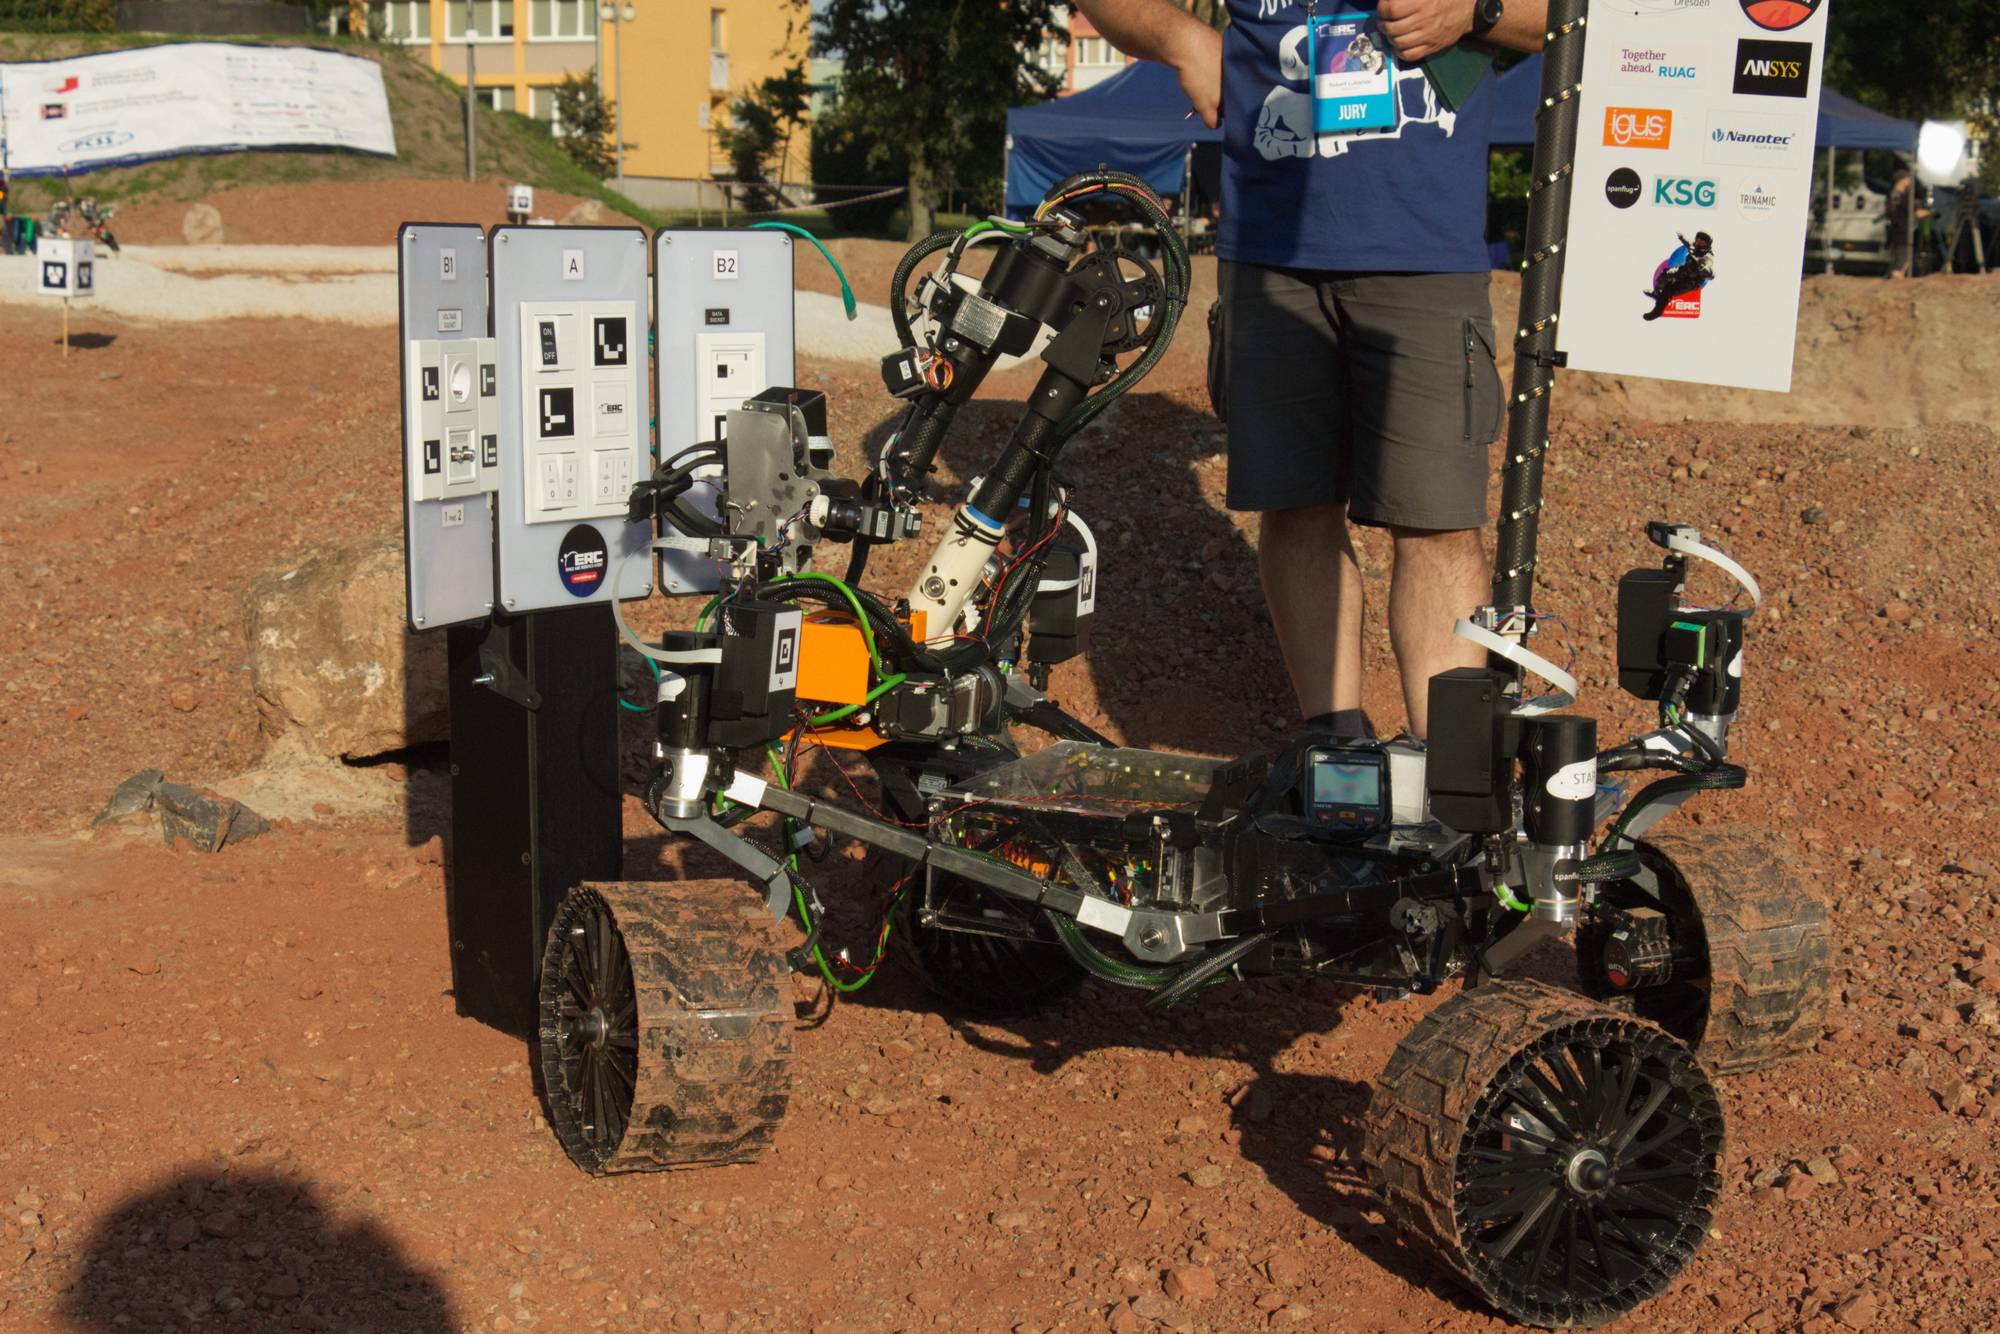
Ein paar Stunden spรคter stand der Maintenance Task an. Hierbei muss der Rover mit Hilfe des Arms verschiedene Schalter umlegen, die Spannung in einer Steckdose messen und einen LAN-Stecker einstecken.
Dieses Jahr konnten wir unsere Inverse Kinematik rechtzeitig zum Laufen bringen und auch schon vor der ERC testen und waren somit zuversichtlich, ein gutes Ergebnis zu erzielen und so ging es auf zum Maintenance Board.
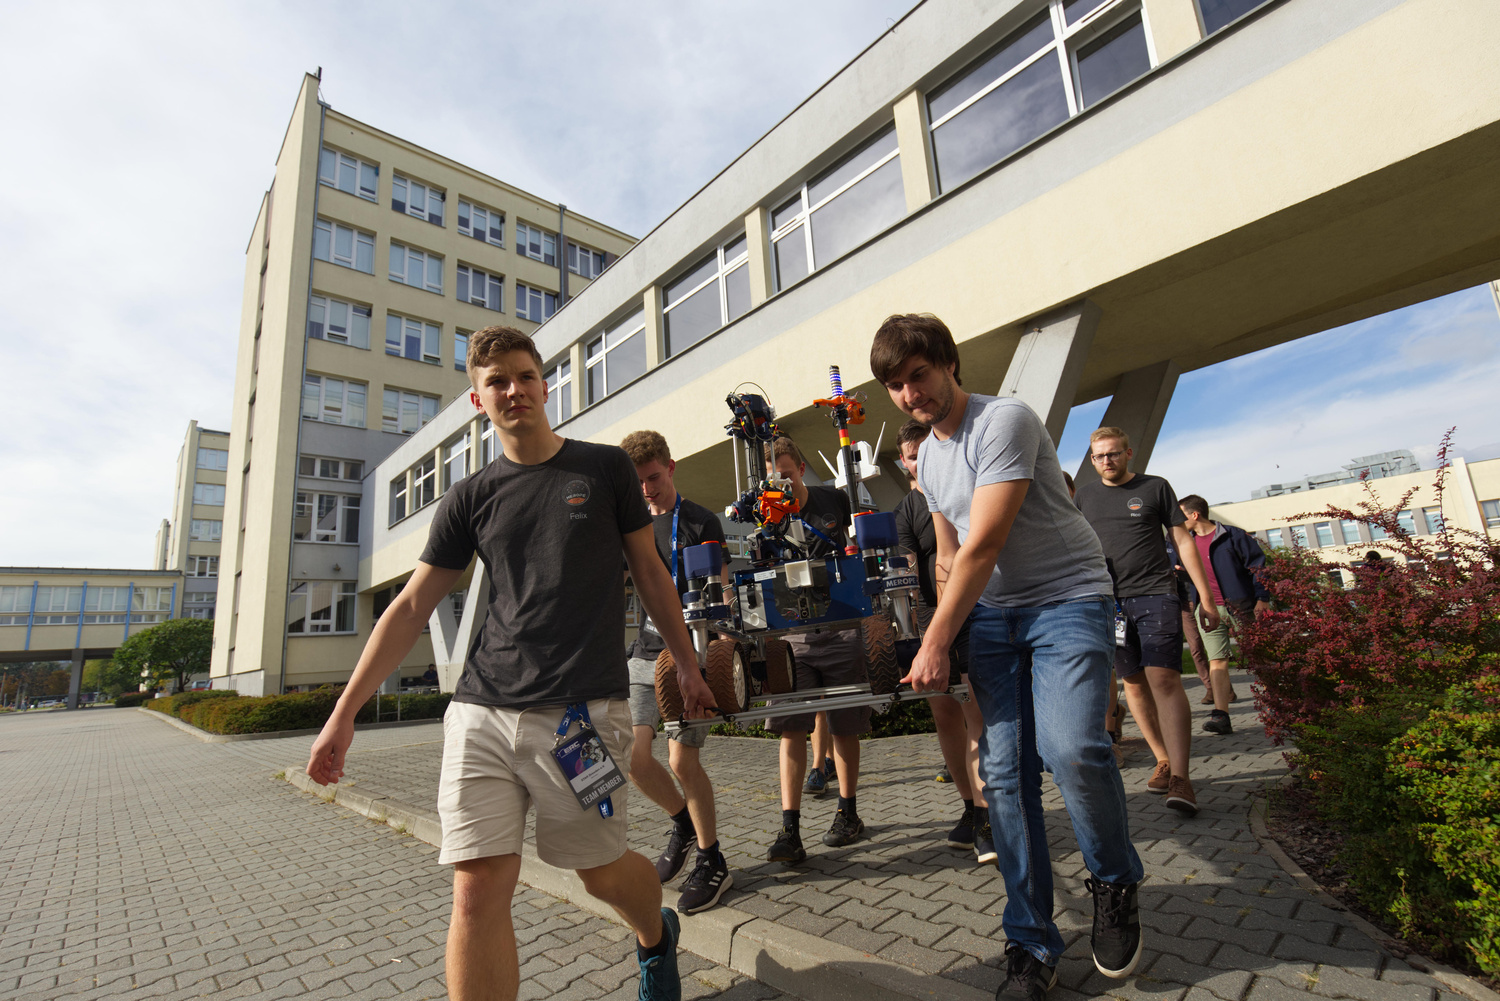
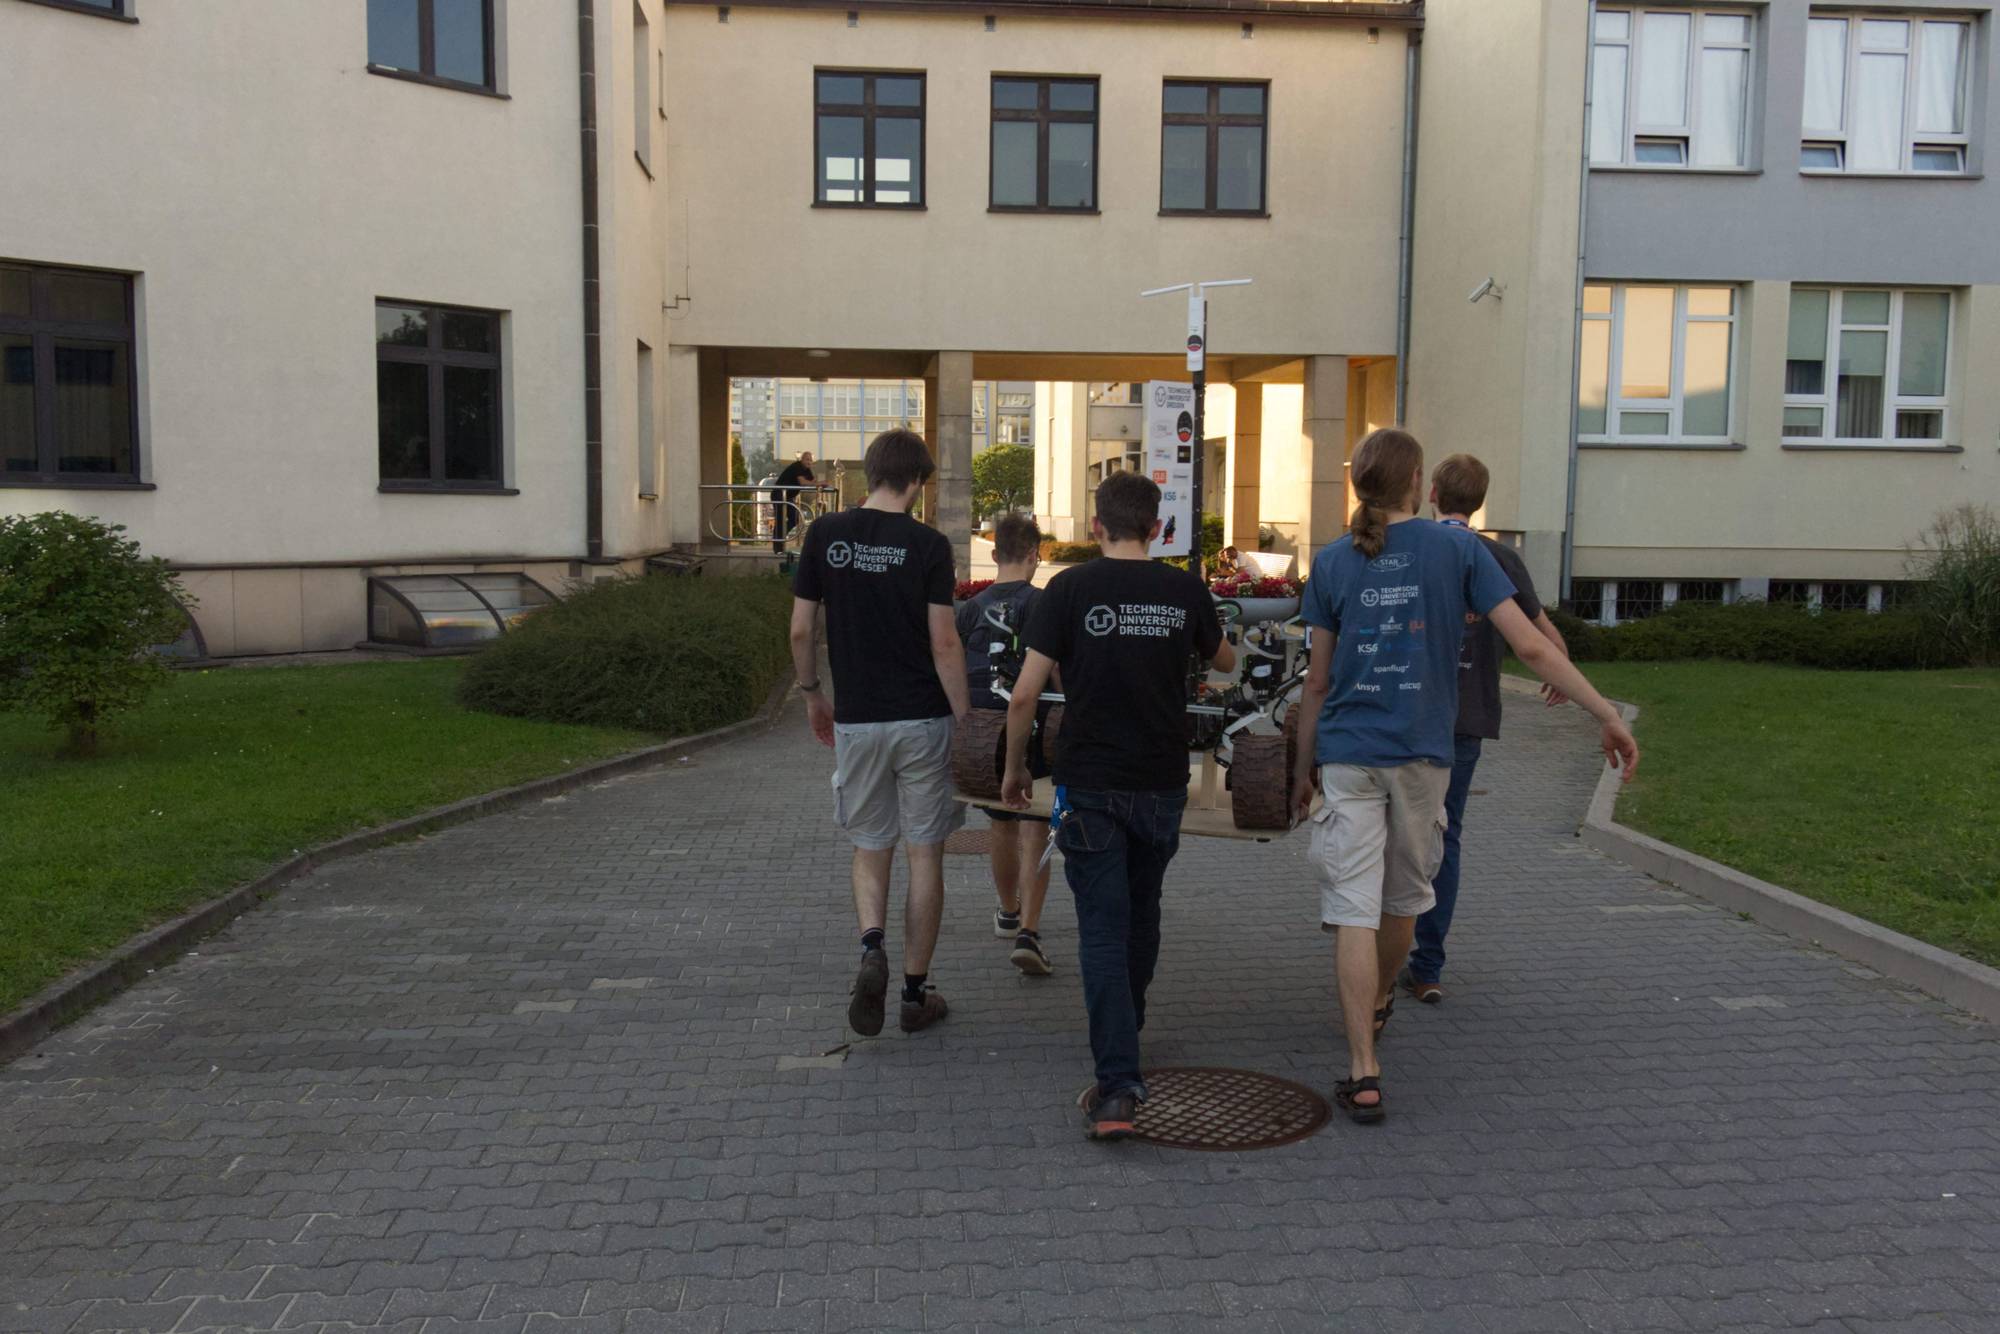
Bei bestem Wetter geht mit der Tragehilfe auf zum Mars-Yard

Nach einer kurzen Einweisung und dem Aufbau der Bodenstation ging es auch schon los und die ersten Knรถpfe wurden gedrรผckt. Die Kommunikationsprobleme aus dem Science Task waren diesmal behoben, allerdings machte der Roboterarm kurz darauf Dinge, die er nicht tun sollte. Vermutlich war bei der Initialisierung der unterschiedlichen Achsen ein End-Stopp nicht erreicht worden und die Encoder somit nicht korrekt initialisiert. Damit war es leider nicht mehr mรถglich, alle Elemente zu erledigen, allerdings konnten wir dennoch einige Punkte einsammeln.

  • Auf den Panelen beim Maintenance Task warten viele unterschiedliche Aufgaben auf MEROPE und vor allem den Arm

Im Anschluss an den Task begannen die Organisatoren, den Zeitplan umzubauen, da fรผr den Samstag durchgehend starker Regen vorhergesagt wurde, was die Tasks gefรคhrden kรถnnte. Der Plan sah somit vor, dass alle Tasks am Freitag erledigt werden sollen – bis weit nach Mitternacht – und somit der Samstag als Wettkampftag nicht mehr gebraucht wurde.
Da wir allerdings dieses Jahr ein relativ wasserfestes Design entwickelt hatten und fรผr die restlichen beiden Tasks keine Autonomie vorgesehen war, entschieden wir uns in Absprache mit den Kampfrichtern, trotzdem am Samstag anzutreten. Im Falle von Regen wurde uns erlaubt, ein Pavillon-Zelt รผber den Rover zu halten.

Mit diesem Wissen im Kopf ging es wieder zurรผck zur Unterkunft, um etwas stark benรถtigten Schlaf nachzuholen.

Tag 3 – Samstag (10. September 2022)

Tag 3 begann erneut mit dem Versuch alles aus MEROPE rauszukitzeln, was mรถglich war. Dafรผr haben unseren Programmierer keine Kosten und Mรผhen gescheut, um die Effektivitรคt ihrer Arbeit zu erhรถhen.

Fachpersonal muss natรผrlich auch mit Fachausrรผstung arbeiten!

Gleichzeitig hat sich die Mechanik-Abteilung auf die bevorstehende Sintflut und MEROPEs Umfunktionierung zu einem Amphibienfahrzeug beschรคftigt. Nach einigem รœberlegen kam man zu dem Entschluss, dass Frischhaltefolie das Mittel der Wahl sein muss.
Kurzerhand wurde MEROPE also wasserfest verpackt. Nach dem Wiegen ging es mit Ehrengeleit fรผr MEROPE zum Mars-Yard.

  • Letzte Vorbereitungen bevor MEROPE in den Regen losgelassen wird

Auf dem Mars-Yard angekommen, wurde uns das AusmaรŸ der Umstรคnde erst wirklich klar. Aber wir waren zuversichtlich, dass der Rover dem Wetter standhรคlt – MEROPE ist schlieรŸlich nicht aus Zucker!
Bei dem anstehenden Navigation-Task muss der Rover bestimmte Wegpunkte anfahren und anschlieรŸend wird der Abstand zwischen Wegpunkt und Rover gemessen. Werden dabei Kameras benutzt, gibt es einen Malus, allerdings war unsere Autonomie nicht ganz fertig geworden und durch den schรผtzenden Pavillon sowieso nicht nutzbar, wodurch wir diesen Punktabzug in Kauf nehmen mussten.
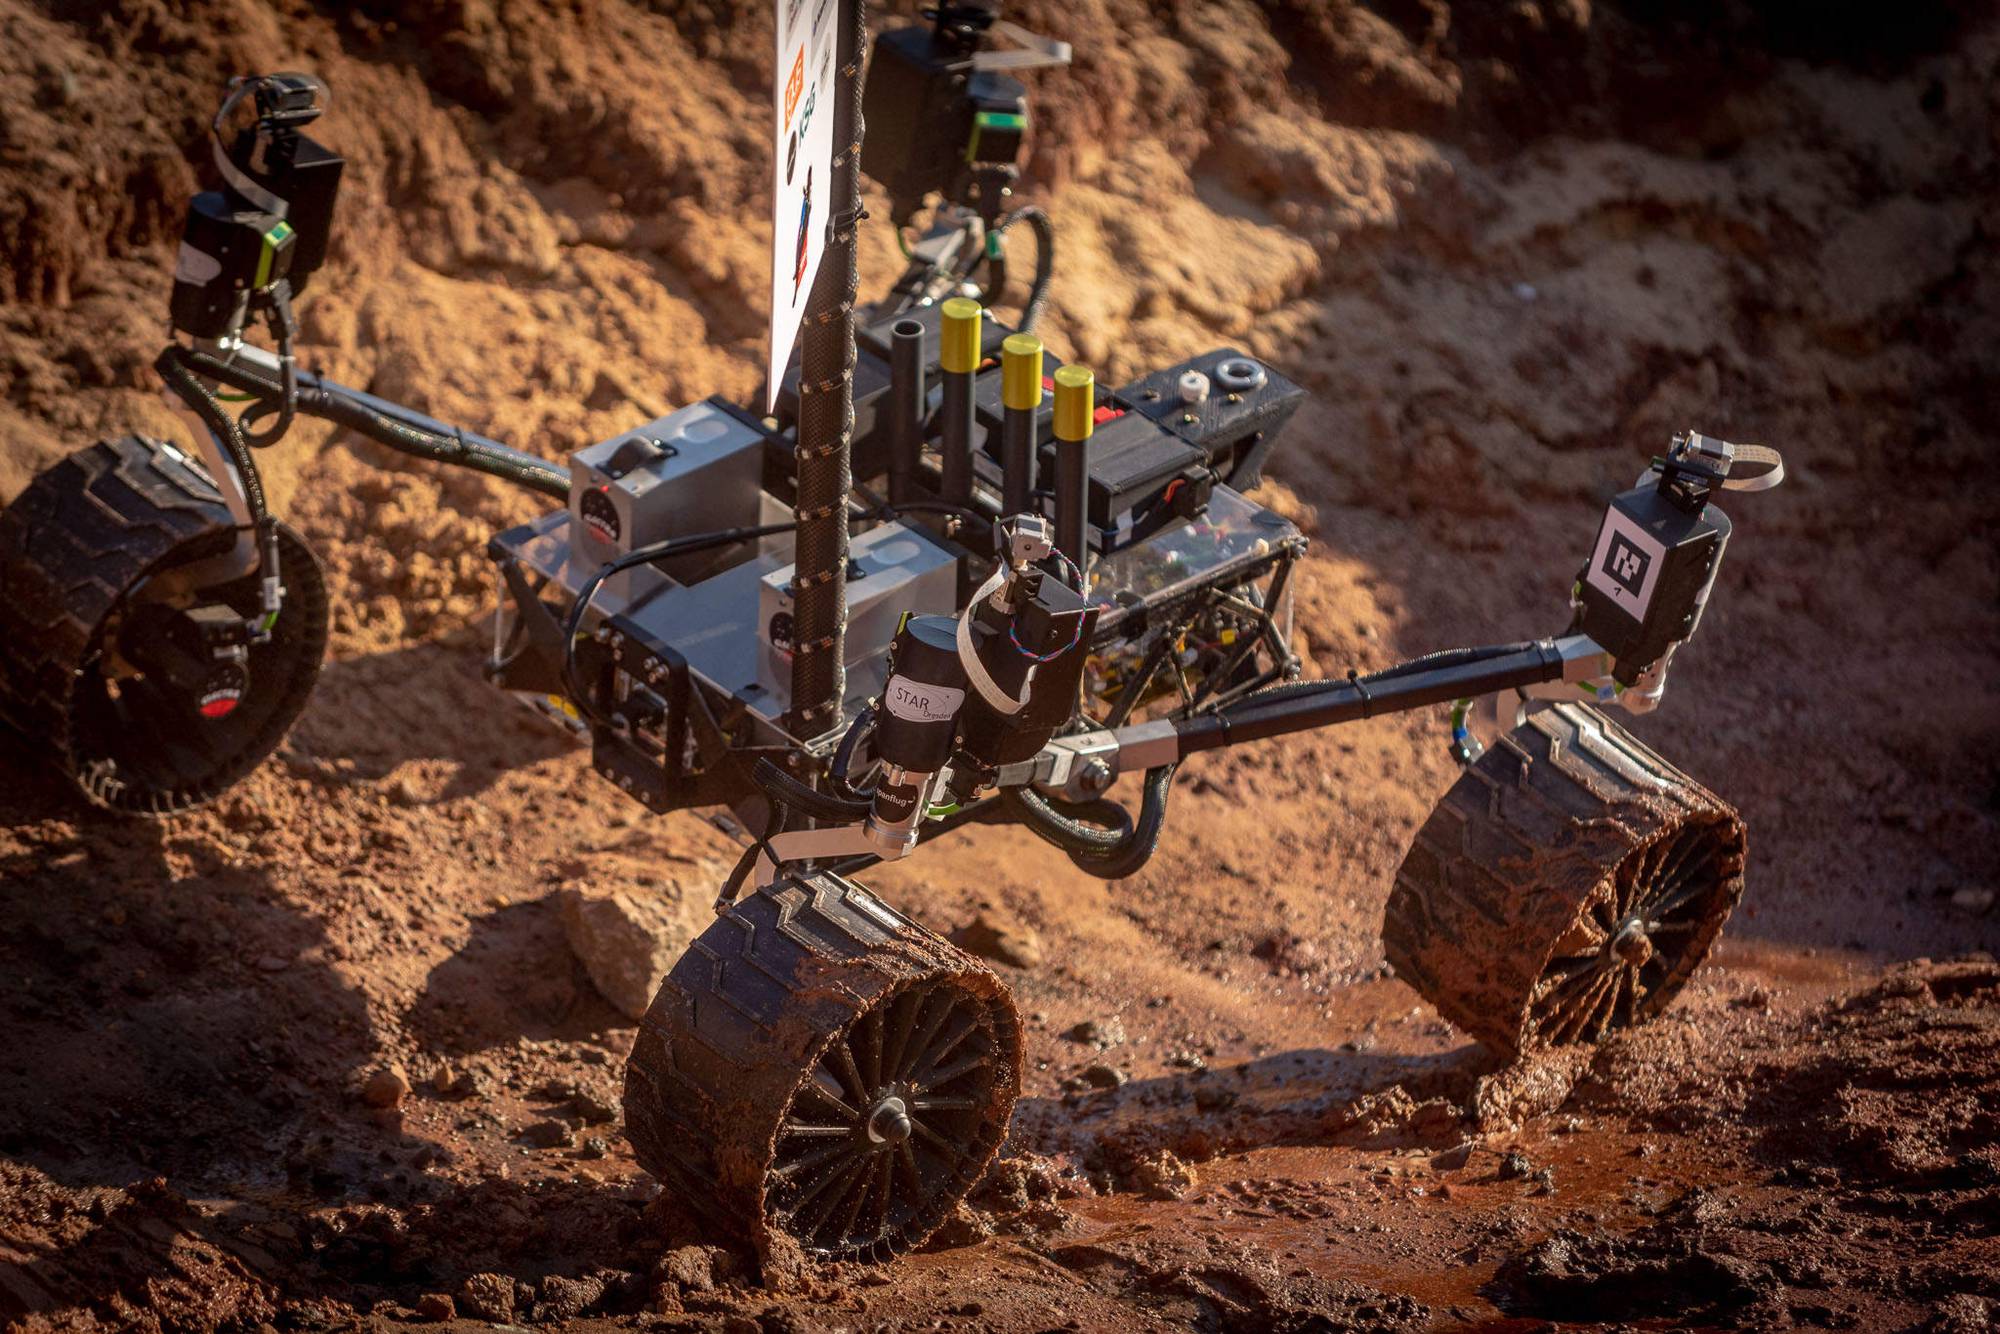
Gleichzeitig kam uns allerdings auch das neue Antriebskonzept zugute. Im Gegensatz zu ELECTRA hat MEROPE die Antriebsmotoren nicht in der Radnabe, sondern hรถher gesetzt auf den Bogie-Hubs. Damit kann MEROPE durch knapp 30 cm tiefes Wasser fahren, bevor Wasser mit Elektronik im Chassis in Berรผhrung kommt.

  • Tektonische Grabenbruchsysteme waren gestern - heute gibt es durchflutete Kanรคle

Trotz der Umstรคnde hat MEROPE den ersten Einsatz im Wasser erfolgreich gemeistert. Wir konnten alle Punkte anfahren und bei vier von fรผnf Punkten standen wir sogar perfekt darauf.

Nicht nur die Entscheidung bei Regen zu fahren, sondern auch der Einsatz des Teams gerade auf dem Mars-Yard hat zu viel Zuspruch gefรผhrt und wird uns allen bestimmt noch lange in guter Erinnerung bleiben.

Fรผr den nรคchsten Task – den Probing and Sampling Task – mรผssen die Rover kleine Messsonden an bestimmten Orten auf dem Mars-Yard auswerfen. AnschlieรŸend sollen noch Bodenproben gesammelt und gewogen werden.
Fรผr diese Aufgabe musste der Arm wieder angebaut und der Rover – diesmal mit Arm – wasserfest gemacht werden.

  • Diesmal wurde MEROPE sogar getragen, aber eine Plane musste trotzdem sein

Wรคhrend des Tasks mussten wir einen der Wasser-durchflossenen Krater durchfahren und sind direkt einem anderen Rover begegnet. Zum Glรผck waren wir deutlich grรถรŸer und schwerer und hatten somit Vorfahrt. Der kleinere Rover – LEO – wird von den Remote Teams genutzt, welche fรผr den Remote Wettkampf keinen eigenen Rover bauen, sondern einen industriellen Rover programmieren und aus der Heimat fernsteuern.
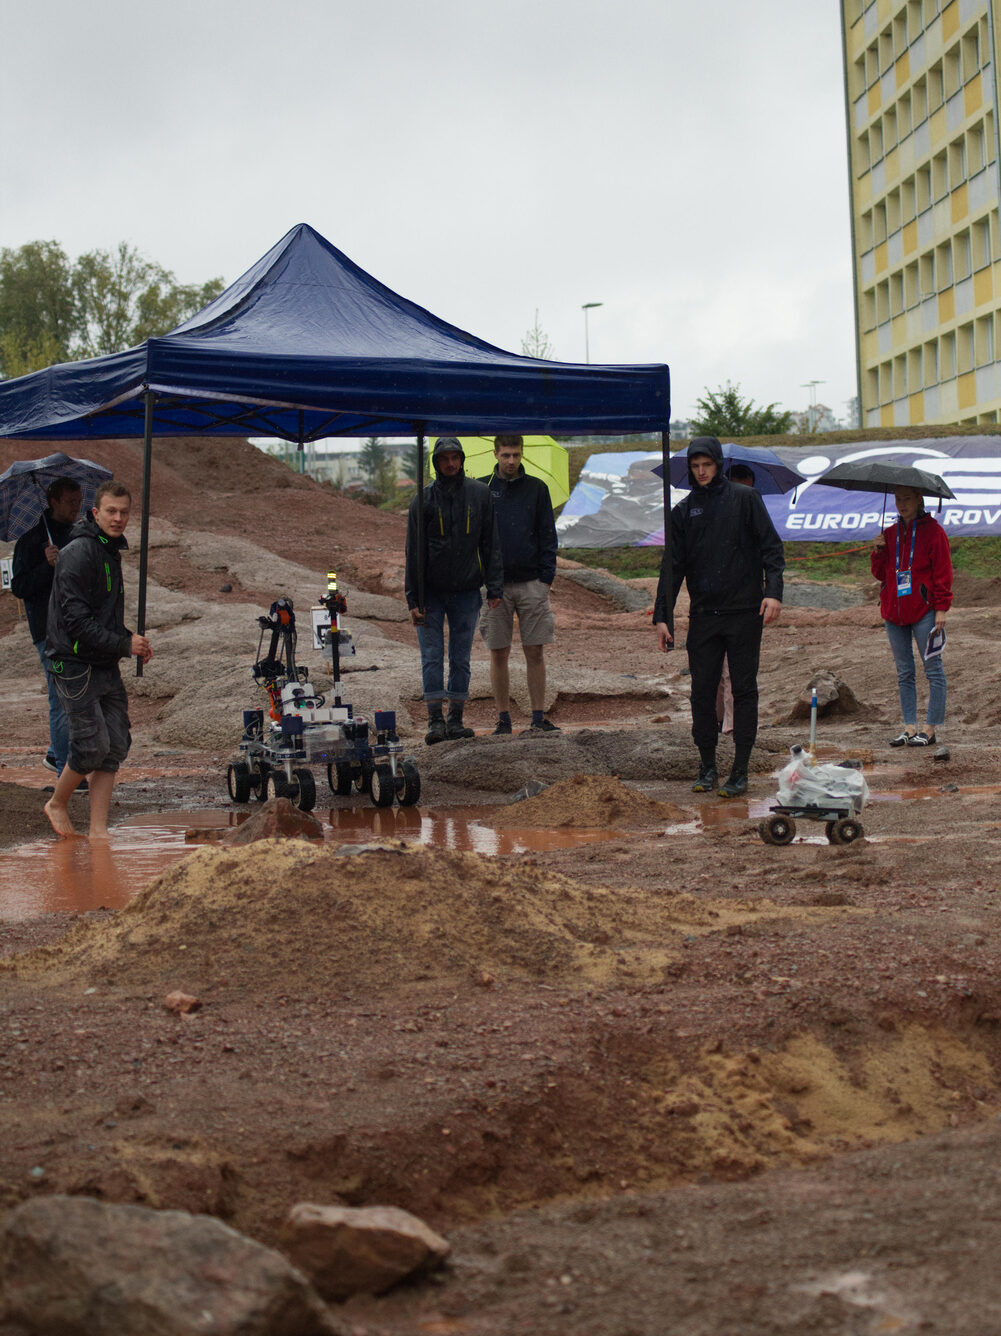
Eine Begegnung mit dem LEO-Rover, der von den Teams der Remote-Challenge genutzt wird

Damit wir etwas Zeit wรคhrend des Tasks sparen kรถnnen, haben wir nicht den Greifer auf den Arm montiert, sondern direkt die Schaufel. Um dennoch die Messsonden auswerfen zu kรถnnen, wurden sie so angebaut, dass man sie quasi mit einem sanften Golf-Schlag aus ihrer Halterung auswerfen konnte. Das ganze klappte ziemlich gut und wir konnten alle Messsonden an ihre vorbestimmten Plรคtze bringen.

Einer der Orte lag dabei sogar unter Wasser, wรคhrend ein anderer nahe der Spitze des groรŸen Vulkans war.
Nachdem alle Messsonden ausgeworfen waren, ging es weiter zum Sampling – dem Aufnehmen von Bodenproben. Hierbei kam es allerdings zu Schwierigkeiten, als der Greifer auf den harten Boden stieรŸ. Dadurch, dass der Boden so fest war, hat der Motor zum SchlieรŸen der Schaufel zu viel Energie benรถtigt und somit jedes Mal die Strombegrenzung ausgelรถst. Dadurch ging auch die Energie fรผr den RaspberryPi des Arms aus und er musste neu gestartet werden.
Unabhรคngig davon konnten wir dennoch einen erfolgreichen Task zu Ende bringen und somit auch die technischen Tasks der ERC 2022 erfolgreich abschlieรŸen.

  • Selbst im tiefen Wasser mรผssen Messsonden abgelegt werden

Bevor die traditionelle Party am Samstagabend mit den Veranstaltern und anderen Teams anstand, gab es fรผr uns noch den letzten Task – den Presentation Task. Hierbei stellt jedes Team seine Projektplanung und Umsetzung vor und erhรคlt die Mรถglichkeit, der Jury Feedback zu dem Wettkampf zu geben.

Fรผr die Prรคsentation und die Diskussionsrunde sind jeweils etwa 20 bis 30 Minuten vorgesehen.

  • Vor dem Presentation Task wird die Prรคsentation noch einmal mit allen durchgesprochen und letzte Unklarheiten beseitigt

Nachdem alle Disziplinen beendet waren, ging es auf zum Kosmos Club in der Echo-Galerie direkt hinter dem Gelรคnde der Politechnika.
In einem etwas lauten, aber dennoch sehr kollegialem Umfeld konnten wir die ersten Erfahrungen Revue passieren lassen und uns direkt mit den Mitgliedern anderer Teams austauschen.

  • Nach so vielen Monaten harter Arbeit ist es nun Zeit, etwas zu entspannen
Tag 4 – Sonntag (11. September 2022)

Nach einer lรคngeren Nacht begann der Sonntag ganz entspannt mit dem Mittagessen in einer typischen polnischen Gaststรคtte. Im Angebot standen neben diversen Pierogi auch Kartoffelpuffer und andere Spezialitรคten. Dank eines unserer Mitglieder, welches Polnisch spricht, konnten wir problemlos alle 20 Teammitglieder auf den gerade so ausreichenden Plรคtzen unterbringen und vor allem die Bestellung erfolgreich durchfรผhren. An dieser Stelle noch einmal ein besonderes Danke an unseren David, der uns durch seine Sprachkenntnisse den Aufenthalt in Polen erleichtert hat!

  • In einem urigen Lokal gab es verschiedene polnische Spezialitรคten zu essen

Im Anschluss an diese Stรคrkung ging es wieder zum Mars-Yard, wo neben dem Aufrรคumen der Teamzone noch diverse Fototermine und natรผrlich die Siegerehrung am Nachmittag anstanden.
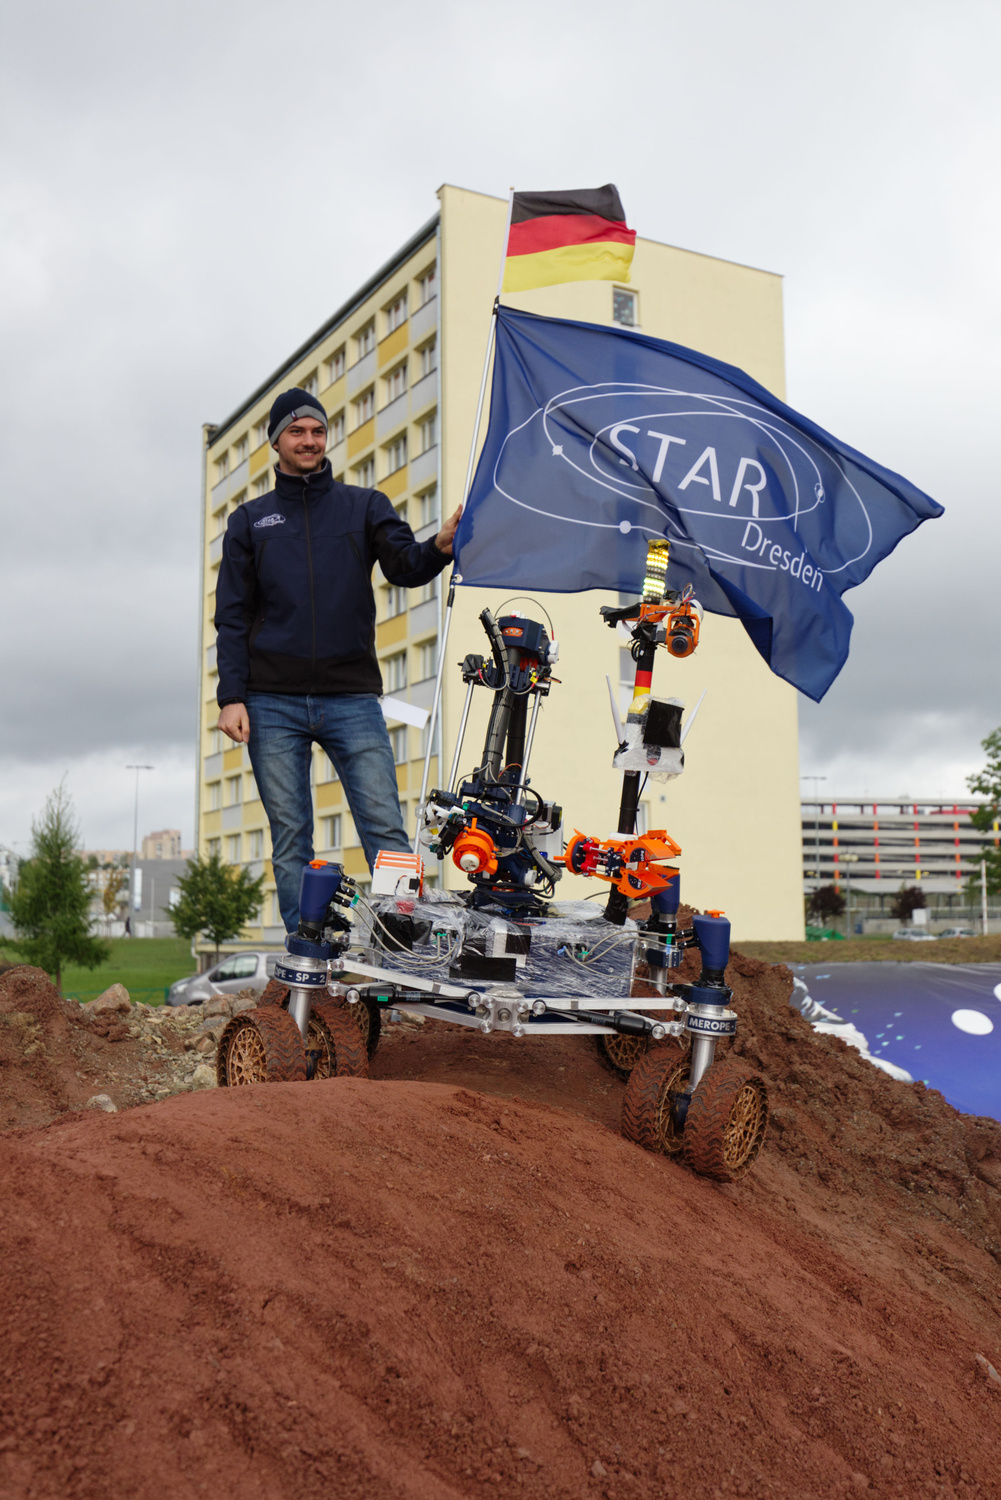
Fรผr das Teilnehmer-Foto versammelten sich alle Teams auf dem groรŸen Vulkan des Mars-Yard, wobei wir uns den Platz auf der Spitze sichern konnten.

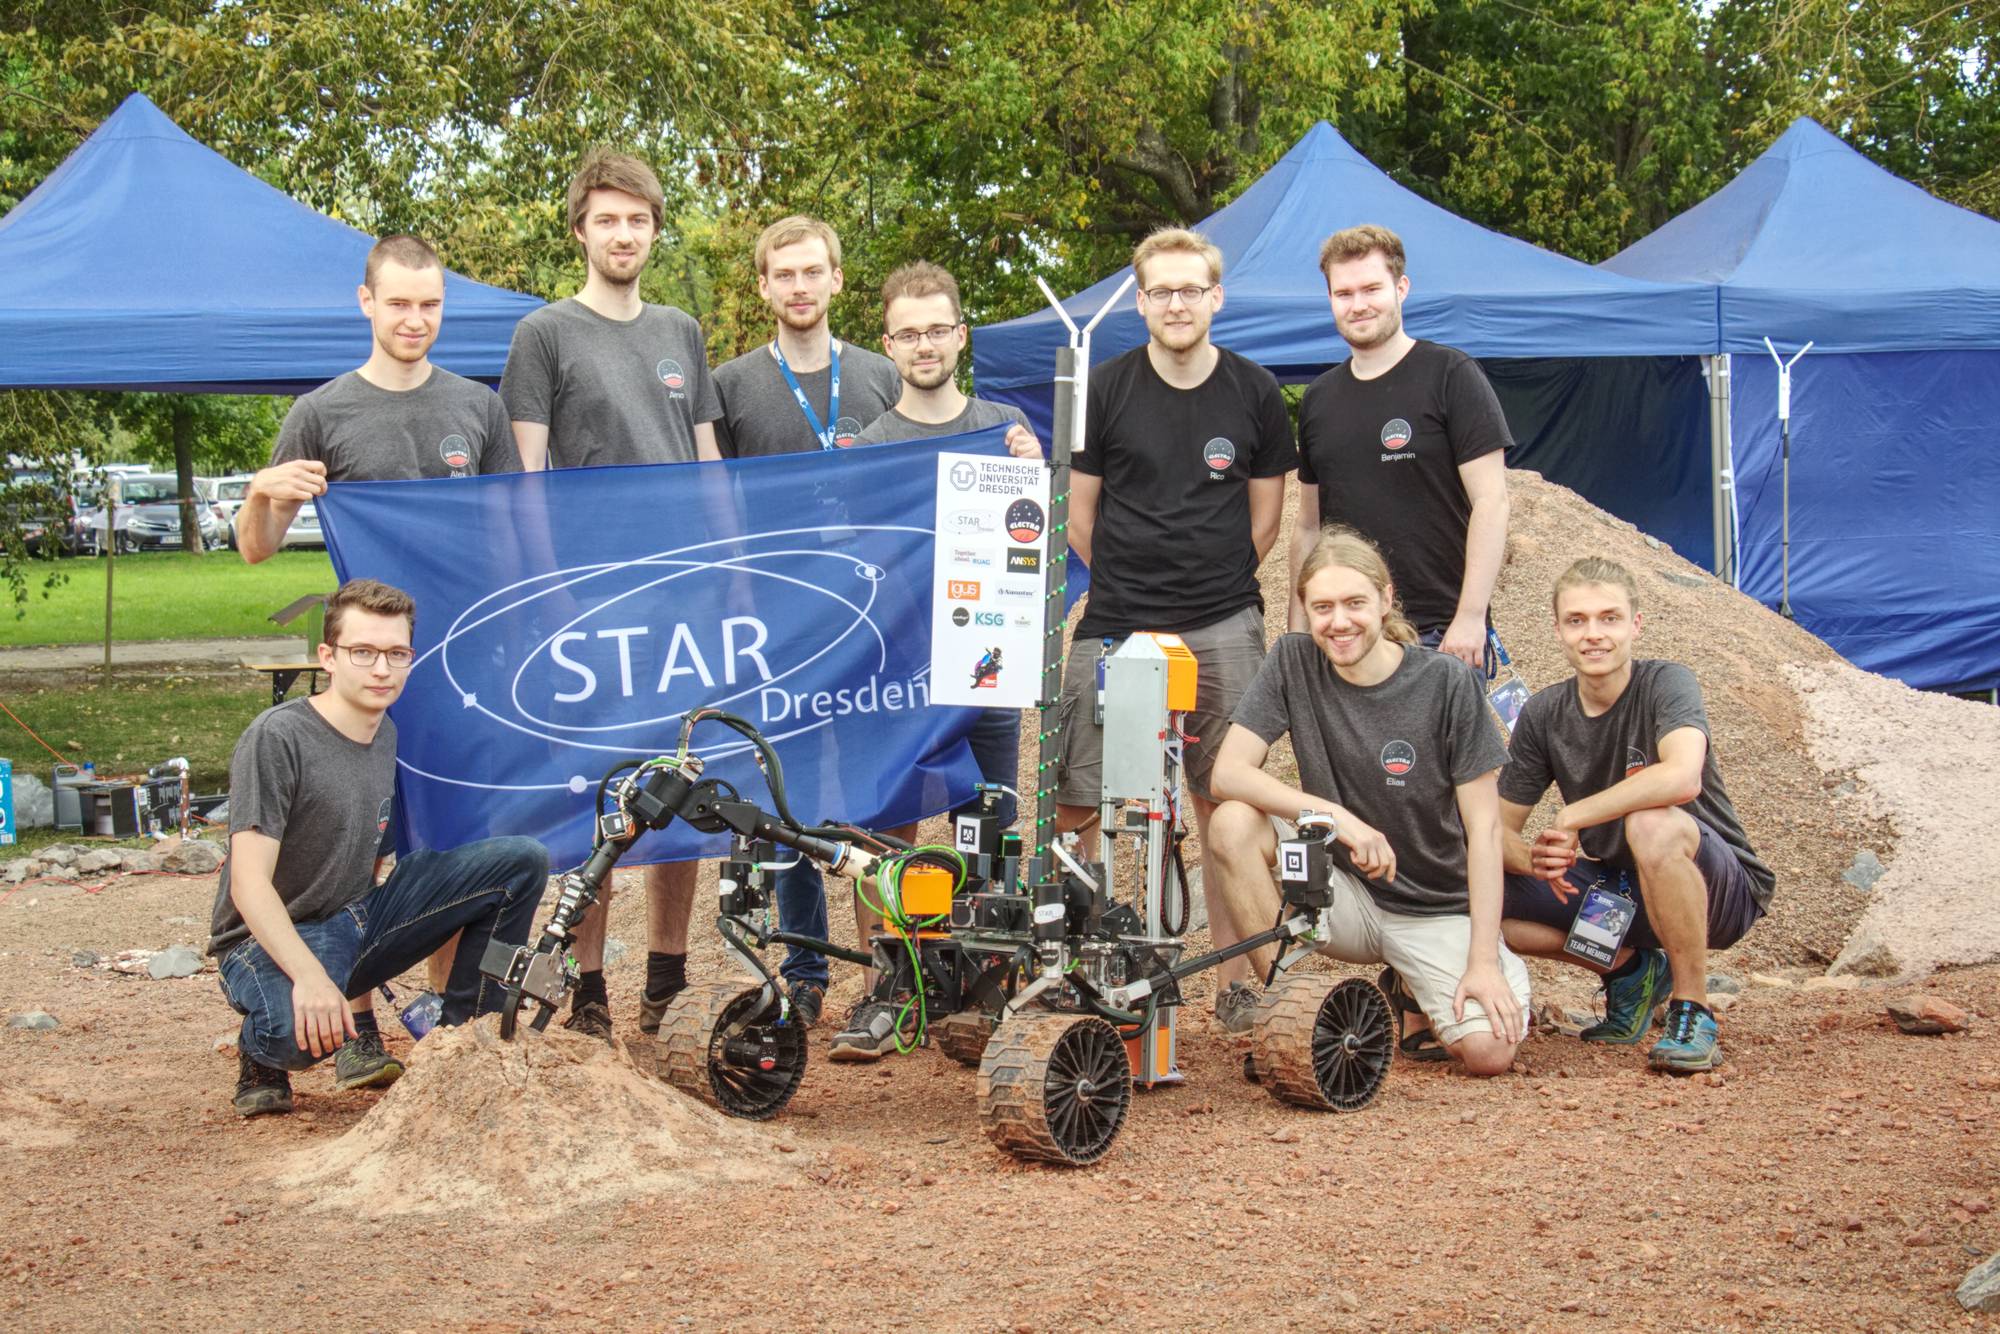
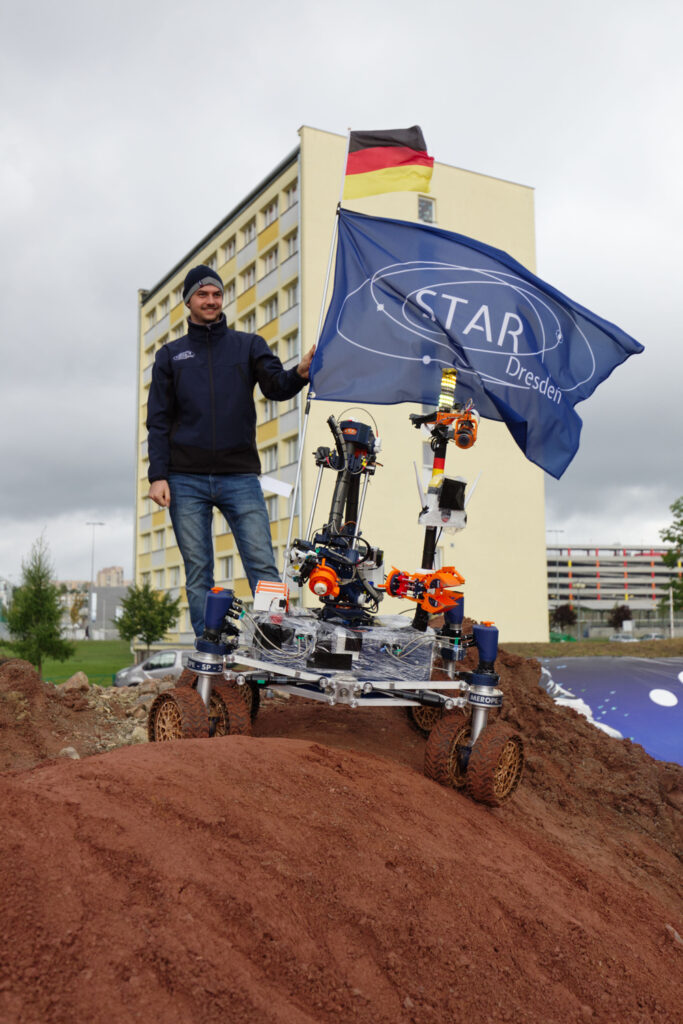
  • Mit der Fahne in der Hand geht es auf zum Fototermin

AnschlieรŸend gab es die Mรถglichkeit noch auf dem Mars-Yard zu fahren und Fotos und Erfahrungen zu sammeln, sowie natรผrlich in den Austausch mit den anderen Teams zu treten. Dabei ist es immer wieder schรถn zu sehen, wie andere Teams an die Herausforderung herangehen und bestimmte Probleme lรถsen. Auch interessant ist es, zu sehen, wie groรŸ die anderen Teams sind. Kleinere Teams mit teilweise weniger als 15 Leuten haben oftmals andere Lรถsungsansรคtze als Teams mit รผber 70 Mitgliedern! 

  • Die Teams aus Braunschweig (ERIG), Berlin (BEARS) und Dresden (STAR Dresden) mit ihren Rovern

Fรผr die Siegerehrung haben sich alle Teams, Freiwillige und Organisatoren in der Aula versammelt. Nachdem ein paar offizielle Worte gesprochen und den zahlreichen Sponsoren und Fรถrderern gedankt war – Danke an der Stelle auch von uns! – ging es zur Auszeichnung der besten Tasks. Hierbei wird fรผr jeden der 5 Tasks ein Team gekรผrt, welches bei dieser Aufgabe durch besondere Exzellenz geglรคnzt hat. Dabei muss nicht zwingend das Team mit den meisten Punkten gewinnen, auch wenn natรผrlich gute Ansรคtze hรคufig auch mit vielen Punkten einhergehen.

Die Ergebnisse sind dabei:

Presentation – ITU Rover Team (Tรผrkei)

Maintenance – Frankfurt Robotics Science Team (FROST) (Deutschland)

Science – ERIG e.V. (Deutschland)

Navigation – EPFL Xplore (Schweiz)

Probing – Star Dresden e.V. (Deutschland)

Wir konnten es selbst kaum glauben und hatten es tatsรคchlich geschafft und einen der Preise gewonnen!

  • Und der Preis fรผr den besten Science Task geht an die ERIG aus Braunschweig!

Weiter ging es mit der Gesamtplatzierung. Hier konnte sich das Team AGH Space Systems aus Polen mit ihrer langjรคhrigen Erfahrung bei Rover-Wettkรคmpfen den ersten Platz sichern. Mit der EPFL Xplore aus der Schweiz konnte ein noch sehr junges Team, was wie wir zum zweiten Mal teilnahm – einen wirklichen starken zweiten Platz gewinnen. Und der dritte Platz ging an das Team ITU Rover Team aus der Tรผrkei.

Glรผckwunsch an die Sieger dieser Challenge!

  • Platz 3 in der Gesamtwertung: ITU Rover Team aus der Tรผrkei

Im Anschluss wurden auch noch die Gesamtplatzierungen und Punktzahlen der einzelnen Teams verรถffentlicht.

Dieses Jahr gab es fรผr uns 660 Punkte und somit erneut einen soliden 5. Platz in der Gesamtplatzierung!

PlatzTeamPunkte
1AGH University of Science and Technology Poland942
2EPFL Xplore Ecole Polytechnique Fรฉdรฉrale de Lausanne (Swiss Federal Institute of Technology Lausanne) Switzerland854
3ITU Rover Team Istanbul Technical University – ฤฐstanbul Teknik รœniversitesi Turkey752
4IMPULS Politechnika ลšwiฤ™tokrzyska; Kielce University of Technology Poland732
5STAR Dresden e.V. Technical University Dresden, Technische Universitรคt Dresden Germany660
6FHNW-Rover University of Applied Science and Arts Northwestern Switzerland FHNW, School of Engineering HT – Fachhochschule Nordwestschweiz FHNW, Hochschule fรผr Technik HT Switzerland630
7Frankfurt Robotics Science Team (FRoST) Frankfurt University of Applied Sciences, Hochschule Frankfurt Germany549
8Team Interplanetar Bangladesh University of Engineering and Technology (BUET) , เฆฌเฆพเฆ‚เฆฒเฆพเฆฆเง‡เฆถ เฆชเงเฆฐเฆ•เงŒเฆถเฆฒ เฆฌเฆฟเฆถเงเฆฌเฆฌเฆฟเฆฆเงเฆฏเฆพเฆฒเฆฏเฆผ Bangladesh494
9UPC Space Program GRASS Universitat Politรจcnica de Catalunya Spain478
10Yฤฑldฤฑz Rover Yildiz Technical University, Yฤฑldฤฑz Teknik รœniversitesi Turkey466
11ERIG Braunschweig University of Technology, Technische Universitรคt Braunschweig Germany464
12BEARS Technische Universitรคt Berlin Germany458
13Sapienza Technology Team Sapienza university of Rome – Sapienza universitร  di Roma Italy456
14Space Concordia Robotics Concordia University Canada447
15SKA Robotics Warsaw University of Technology (Politechnika Warszawska) Poland432
16Project RED Universitร  degli studi di Modena e Reggio Emilia (University of Modena and Reggio Emilia) Italy389
17DIANA Polytechnic of Turin – Politecnico di Torino Italy376
18IUT Mars Rover – Team Avijatrik Islamic University of Technology, เฆ‡เฆธเฆฒเฆพเฆฎเฆฟเฆ• เฆ‡เฆ‰เฆจเฆฟเฆญเฆพเฆฐเงเฆธเฆฟเฆŸเฆฟ เฆ…เฆฌ เฆŸเง‡เฆ•เฆจเง‹เฆฒเฆœเฆฟ Bangladesh356
19KNR Rover Team Warsaw University of Technology – Politechnika Warszawska Poland173

Nach der Siegerehrung konnten wir noch ein paar Profilbilder machen und sind dann wieder (mit Umweg รผber Pacman-Pizza) zu unserer Unterkunft gefahren.

Tag 5 – Heimfahrt  (11. September 2022)

Am Montag stand wieder die lange Heimreise an. Gut ausgeschlafen und mit einem Pokal in der Tasche ging es wieder zurรผck nach Dresden.


An dieser Stellen mรถchten wir uns bei unseren Sponsoren und Unterstรผtzern bedanken, ohne die dieser Erfolg und die dazugehรถrigen Erfahrungen nicht mรถglich gewesen wรคren!

Vielen Dank fรผr Ihr Vertrauen und die Unterstรผtzung!


Die ersten Gedanken fรผr die ERC 2023 sind schon entstanden und wir freuen uns auf ein weiteres spannendes Jahr voller Rover-Entwicklung!
We want YOU for STAR Dresden!


Text: Lucas Nรถller

Fotos: Taddeus Ehrhardt, David Moll, Lukasz Widziszowski (ERC)

Critical Design Review von CASTOR bei ESA ESTEC

Im Mai 2022 ging es fรผr vier unserer Mitglieder aus dem BEXUS-Team CASTOR zum CDR (Critical Design Review). Dazu wurden Georg, Andrรฉ, Arwed und Florian zum ESA ESTEC Gelรคnde in der Nรคhe von Leiden in den Niederlanden eingeladen. Georg aus dem Elektrotechnik Team durfte bereits 2 Tage eher anreisen, um an einem Lรถtkurs teilzunehmen.

Flug Dresden – Amsterdam

Wรคhrend des Kurses zeigte ein Ingenieur der ESA, wie man nach den ECSS (European Cooperation for Space Standardization) Normen lรถtet und Elektronik verbaut. Ergรคnzt wurde der Kurs auรŸerdem mit kleinen Besichtigungen in verschiedene Labore auf dem ESTEC Gelรคnde. Dabei bekamen alle Kursteilnehmer die Chance mit Mitarbeitern zu reden und mehr รผber ihre Arbeit zu erfahren.

Am Dienstagnachmittag kamen dann Florian, Arwed und Andrรฉ dazu. Gemeinsam bereiteten wir uns auf das bevorstehende CDR am nรคchsten Tag vor. Danach konnten wir zusammen mit einem weiteren BEXUS Team aus der Schweiz die schรถne Universitรคtsstadt Leiden besichtigen.

Am Mittwoch begann schlieรŸlich unser CDR um 15:30 Uhr. Verschiedene Experten vom ZARM, der ESA, dem DLR und des Esrange Space Centers (SSC) hรถrten sich den aktuellen Entwicklungsstatus von unserem Experiment an und stellten Fragen oder gaben Hinweise und Verbesserungsvorschlรคge. Am Ende haben wir das CDR mit einem Pass bestanden und konnten sehr viele konstruktive Hinweise fรผr unser weiteres Vorgehen mitnehmen. Zur Belohnung ging es dann am Abend fรผr unsere Gruppe auf eine Sightseeing-Tour durch Amsterdam.
TEAM CASTOR vertreten durch (v.l.n.r.): Andrรฉ Dietz, Arwed Gadau, Florian Weber, Georg Kretschmer

Donnerstag frรผh 8:30 Uhr hรถrten wir uns zunรคchst Vortrรคge vom ZARM und dem SSC an. In diesen lernten wir, was wir wรคhrend des Ballonstarts zu beachten hรคtten und wie der Start in Esrange durchgefรผhrt wird. Danach gab es ein Buffet mit leckeren Sandwiches und Getrรคnken. Wรคhrend der โ€žAsk-your-Expertโ€œ-Session kamen ESA-Experten aus den Bereichen Mechanik, Software und Elektrotechnik, mit denen wir uns austauschen konnten. Nachdem wir alle unsere Fragen gestellt hatten, nutzten wir unsere Freizeit am Nachmittag, um in das Museum โ€žSpace Expoโ€œ zu gehen. Das Museum befindet sich direkt am Eingang von ESTEC. Dort ausgestellt waren z.B. ein Triebwerk der Ariane 5 sowie auch Mondgestein und vieles mehr.

Am letzten Abend gab es dann fรผr uns einen schรถnen Abschluss: die ESA lud alle Teams von BEXUS zum Abendessen ein. Bei guten Getrรคnken und leckerem Essen lernten wir die anderen Teams besser kennen. Sie kommen zum Beispiel aus der Schweiz, Schweden, Polen, Italien und Rumรคnien. Dabei lernten wir viel Interessantes, nicht nur รผber die jeweiligen Projekte, sondern auch รผber das Leben als Student in diesen Lรคndern. Freitag frรผh ging es dann fรผr unsere Gruppe zurรผck in die Heimat. Der Aufenthalt in ESTEC war wundervoll und hat uns viele groรŸartige Eindrรผcke, Freude und SpaรŸ gegeben, die wir noch lange in Erinnerung halten werden.

Flaggen des REXUS/BEXUS Programms (links) und der ESA (rechts)
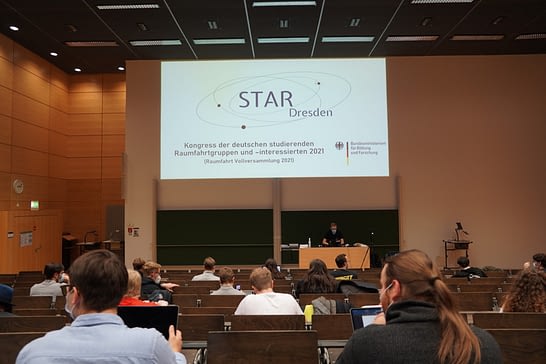
Kongress der deutschen studentischen Raumfahrtgruppen 2021

Im vergangenen November begrรผรŸte STAR Dresden erneut zum Kongress der deutschen studentischen Raumfahrtgruppen. Am Wochenende vom 5. bis 7.11. durften wir Gรคste aus ganz Deutschland bei uns Willkommen heiรŸen, um uns รผber gemeinsame Themen zu unterhalten, zu diskutieren, alte Freunde wieder zu sehen und neue Kontakte zu knรผpfen.

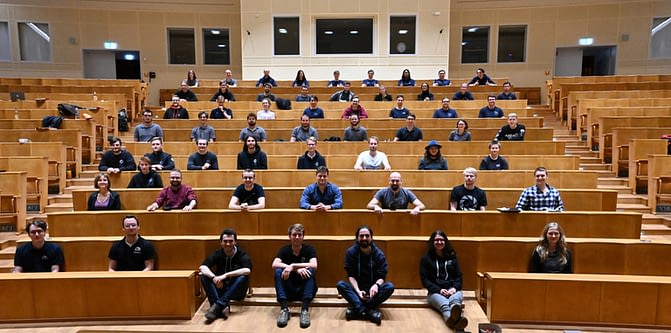
BegrรผรŸen durften wir รผber 60 Gรคste aus ganz Deutschland. Vertreten wurden dadurch, zusรคtzlich zu STAR Dresden e.V., die Hochschulgruppen und Vereine:

  • KSat e.V. und HyEnD e.V. von der Universitรคt Stuttgart
  • WARR e.V. von der TU Mรผnchen
  • TUDSaT e.V. von der TU Darmstadt
  • SeeSat e.V. von der Dualen Hochschule Baden-Wรผrttemberg Ravensburg, Campus Friedrichshafen
  • WรผSpace e.V. von der Universitรคt Wรผrzburg

Besonders freuen wir uns รผber die Gรคste, die noch nicht teil etablierter Hochschulgruppen waren und sich fรผr die Mรถglichkeit interessieren, selbst teil der Grรผndung neuer Gruppen zu werden.

Kongress der deutschen studentischen Raumfahrtgruppen 2021Titelbild
ยฉLucas Krempel (WARR e.V.)

Die drei Tage des Kongress waren gefรผllt mit Vorstellungsrunden, Plena und Diskussionsrunden und sollte raumfahrtinteressierten Studierenden aus ganz Deutschland eine Mรถglichkeit geben, sich รผber unterschiedliche Themen auszutauschen. Die Zielsetzung war dabei wie folgt:

  • Wie kรถnnen Studierende die Reprรคsentation ihrer Interessen gegenรผber Hochschulen und anderen Institutionen und/oder Organisationen/Firmen verbessern?
  • Die Grundsteinlegung eines Dachverbands der deutschen Raumfahrthochschulgruppen.
  • Den Kontaktaufbau und Austausch zwischen Gruppen, Vereinen und Individuen verschiedener Hochschulstandorte ermรถglichen.
  • Interessierte Studierende an Hochschulstandorten, an denen es noch keine formelle oder informelle Gruppierung gibt, zur Grรผndung einer solchen motivieren.
  • Studierenden mit รคhnlichen Interessen zum Netzwerken motivieren.

Wรคhrend des Kongress konnten wir all diese Themen in Angriff nehmen und die Ergebnisse kรถnnen sich sehen lassen! Wรคhrend des groรŸen Plenums am ersten Veranstaltungstag hatten wir Zeit, uns intensiv รผber die Thematik der Reprรคsentation der Interessen von Studierenden gegenรผber von Hochschulen und anderen Institutionen und Organisationen/Firmen zu unterhalten und teilweise hitzig diskutiert. Zu Beginn wurden die Verbรคnde Idaflieg (Verband der akademischen Fliegergruppen) und UKSEDS (der nationale studentische Raumfahrtverband des UK) angesehen und wie diese agieren und รถffentlich wahrgenommen werden. Dies schuf eine Grundlage wie wir als Netzwerk der deutschen Raumfahrthochschulgruppen auftreten wollen und ob und wie wir uns ggf. zusammenschlieรŸen wollen, um รคhnlich Strukturen aufzubauen. AnschlieรŸend wurde als Erstes die Mรถglichkeit der Kooperation mit Industriepartnern diskutiert. Dabei wurden Vorschlรคge eingebracht, was sich ein Verband von solchen Partnern wรผnscht und was er im Gegenzug dafรผr bieten kann. Es sind Ideen fรผr Kooperationen entstanden, aber auch eine Leitlinie zu guten Grundsรคtzen bezรผglich welche potentiellen Industriepartner mit Vorsicht zu genieรŸen sind. Diese Ideen wurden dann im Laufe des Kongress am Samstag weiter ausgearbeitet (s.u.).
Die gleiche Diskussion wurde dann noch einmal mit Blick auf nicht kommerziell agierende Institutionen wie der Deutschen Gesellschaft fรผr Luft- und Raumfahrt (DGLR) oder dem Deutschen Zentrum fรผr Luft-. und Raumfahrt (DLR) gefรผhrt.
Die Gรคste waren รผberwiegend Studierende unterschiedlicher Hochschulen, weswegen besonders die Mรถglichkeit der Kooperation und engen Zusammenarbeit mit Hochschulen diskutiert wurde. Es gibt definitiv den Wunsch fรผr solche Kooperationen, jedoch wurde klar betont, dass ein Dachverband keinem Professor, keiner Professorin und auch keinem Institut unterstehen soll und eine unabhรคngige, von Studierenden gegrรผndete Organisation sein sollte. Die einzelnen Mitglieder des Dachverbands sind dabei souverรคn dafรผr verantwortlich, wie stark sie in Kooperation mit ihren Hochschulen arbeiten.

Am Samstag, dem zweiten Veranstaltungstag, verteilten wir uns nach einem kurzen Plenum am Vormittag dann in Kleingruppen, um fokussiert รผber verschiedene Themen zu diskutieren:

  • Strategien zur Sponsorenakquise und ร–ffentlichkeitsarbeit
    In dieser Diskussionsrunde wurde besprochen, wie der chronischen Geldknappheit von Hochschulgruppen begegnet werden kann und wie sich Raumfahrthochschulgruppen einem breiten Publikum prรคsentieren kรถnnen. Eine unerschรถpfliche Geldquelle konnte das Team nicht finden, aber kam zu dem Schluss, dass gerade Hochschulgruppen mit Fokus auf praktische, ausbildungsorientierte Raumfahrtprojekte sich mit Sponsoring, Spenden und Fรถrderprogramm, wie dem REXUS/BEXUS Programm des DLR, finanzieren kรถnnen.
    Beim Thema ร–ffentlichkeitsarbeit war das Ergebnis, dass Hochschulgruppen in ihrer individuellen Wahrnehmung stark von einer gemeinsam koordinierten ร–ffentlichkeitsarbeit profitieren kรถnnen, die ein Dachverband durchfรผhren kรถnnte. Auf diese Weise kann der Dachverband auf einen groรŸen Pool an interessanten und begeisternden Projekten der Mitglieder-Gruppen zurรผckgreifen und ggf. ein grรถรŸeres Publikum erreichen. als es die einzelnen Gruppen kรถnnten. Dabei sollte ein Dachverband die individuelle ร–ffentlichkeitsarbeit allerdings nicht ersetzten, sondern ergรคnzen.
    I
  • Fรถrderprogramme fรผr die Vereinsarbeit
    Dieses Thema war erst einmal gruselig fรผr die Teilnehmer, da Fรถrderprogramm oft als undurchsichtig und zu bรผrokratisch angesehen werden und der meist hohe Aufwand abschreckend auf einzelne Studierende oder kleinere Gruppen wirkt. Entsprechend war das Ergebnis des Workshops auch die Erkenntnis, dass Hochschulgruppen von einem Verband profitieren wรผrden. Ein solcher Zusammenschluss wรผrde bi- bis multilaterale Projektfรถrderungen erleichtern und den Mitglieder-Vereinen durch eine gemeinsame Reprรคsentation und Kontakte vielleicht sogar langfristig maรŸgeschneiderte Fรถrderungen ermรถglichen.
    I
  • Verbesserungsmรถglichkeiten der Studienbedingungen fรผr Studierende in Raumfahrtgruppen
    Alle beim Kongress vertretenen Vereine haben gemeinsam, dass sie an ihren Heimat-Hochschulen angebunden sind. Diese Anbindung reicht je nach Gruppe von informell bis integriert. Dies sorgt dann naturgemรครŸ dafรผr, dass sich die Mitglieder der Vereine, die in der Regel Studierende sind, stark fรผr eine Verbesserung der Studienbedingungen an ihrem Standort und darรผber hinaus interessieren.
    Der gemeinsame Status-Quo der meisten Gruppen ist die Mรถglichkeit fรผr Studien- und Abschlussarbeiten im Rahmen der Vereinsarbeit. Das Team der Diskussionsrunde war sich einig, dass diese Status Quo zwar besser als nichts ist, allerdings noch viele Mรถglichkeiten bestehen, die Vereinsarbeit besser mit dem Studium zu verknรผpfen.

    Dabei wurden folgende Ideen erarbeitet, die das Engagement von Studierenden unterstรผtzen kรถnnten:
    โ€“ (nachweisbare/bewertbare) Vereinsarbeit im Studium als Module oder ECTS-Punkte einflieรŸen lassen
    โ€“ Es sollten flexible Module entwickelt werden, die einen Rahmen fรผr die Bewertung der Vereinsarbeit im Studium bieten kรถnnten.
    โ€“ Ein Dachverband kรถnnte den Austausch zwischen den Hochschulstandorten auf der Ebene der Studierenden (Bottom-Up) fรถrdern.
    โ€“ Der Austausch zwischen den Studierenden ermรถglicht das Verbreiten von Know-How von Themen, die manchen Studierenden ggf. unbekannt sind (Bsp. Change-Requests auf Modulinhalte der Prรผfungsordnung).

    Diese Ideen sind leider in naher Zukunft erst einmal nur das; Ideen. Nichts desto trotz stellen sie eine Grundlage fรผr die langfristigen Ziele und Ansprรผche der einzelnen Hochschulgruppen und ggf. eines Dachverbands dar.
    I
  • Nationale Kooperationsprojekte zwischen den Gruppen
    In dieser Diskussionsrunde wurden von den Teilnehmern Ansรคtze fรผr eine Zusammenarbeit zwischen den Hochschulgruppen erarbeitet. Im initialen Austausch wurden vier รผbergeordnete Themenbereiche identifiziert.
    โ€“ Die Durchfรผhrung gemeinsamer technischer Projekte
    โ€“ Das Ausrichten von Wettbewerben
    โ€“ Das Teilen von โ€žToolsโ€œ (Soft- und Hardware)
    โ€“ Die Fรถrderung von Wissenstransfer zwischen den Gruppen
    Im zweiten Teil wurden die technische Schwerpunkte und Expertisen der einzelnen Hochschulgruppen erfasst. Der Austausch wurde fรผr die einzelnen Subsystem von Satelliten genauso wie fรผr die Komponenten der Raketen und bodengestรผtzte Anwendungen durchgefรผhrt. Auf Basis der Erkenntnis dieses fachlichen Austauschs wurde beschlossen, dass sich im Nachgang an den Kongress Arbeitsgruppen, bestehend aus Mitgliedern der verschiedenen Hochschulgruppen, mit der genaueren Planung der Umsetzung befassen sollen.
    Als erster gemeinsames Projekt zwischen den Hochschulgruppen kam die Idee einer CAN-Sat Challenge auf. Fรผr solch eine Challenge wurde eine erste Grundlegende Roadmap erarbeitet.
    I
  • Strategie Kontaktaufnahme zu neuen Hochschulstandorten und noch nicht entdeckten Gruppen โ€“ Unterstรผtzung bei der Grรผndung neuer Gruppen
    Die Gรคste des Kongress stammten zwar von unterschiedlichen Hochschulstandorten aus ganz Deutschland, aber es waren bei weitem noch nicht alle oder gar die meisten Hochschulen vertreten, an denen der Themenkomplex der Raumfahrt existiert. Ein Kernthema des Kongress war deshalb Fragestellung, wie wir als von der Raumfahrt begeisterte Studierende und Gruppen sinnvoll mit diesen anderen, noch nicht โ€žerschlossenenโ€œ Hochschulstandorten Kontakt aufnehmen kรถnnen. Es ist anzunehmen, dass es an solchen Standorten genauso engagierte Studierende gibt, die sich รผber das Studium hinaus mit der Thematik beschรคftigen oder beschรคftigen wollen.
    Hier erkannte das Team der Diskussionsrunde erneut ein Argument fรผr die Grรผndung eines gemeinsamen Dachverbands. Solch ein Verband hรคtte die Mรถglichkeit, รผberregional und ohne direkte Zugehรถrigkeit zu einer speziellen Hochschule oder einem speziellen Bundesland, mit diesen Standorten und Studierenden Kontakt aufzunehmen. Dabei kann der Verband einerseits auf das Netzwerk der bereits existierenden Hochschulgruppen aufmerksam machen und gleichzeitig bei der Grรผndung einer Hochschulgruppe und ggf. spรคter eines Vereines unterstรผtzen.
    Ein Beispiel, wie der Verband Kontakt zu neuen Gruppen aufnehmen kรถnnte, ist der deutsche Teil des REXUS/BEXUS Programm des DLR. Dort existieren bereits temporรคre Grรผppchen aus engagierten Studierenden, die eventuell Lust auf mehr Projekte nach der Teilnahme bei RX/BX habe. Dort kรถnnte der Dachverband ansetzen.
    AuรŸerdem sollte der Verband passiv durch ร–ffentlichkeitsarbeit auf sich aufmerksam machen.
    I
  • ร–ffentlicher Kongress mit Fokus auf die fachliche/wissenschaftliche Arbeit der Gruppen
    Der im November durchgefรผhrte Kongress hatte den Zweck, den Studierenden eine Plattform zum Ideenaustausch zu geben, wie wir unsere Reprรคsentation und unsere Zusammenarbeit ausbauen und verbessern kรถnnen.
    Aus der Natur der โ€žRaumfahrt-Hochschulgruppenโ€œ ergibt sich aber auch, dass wir an praxisnahen wissenschaftlichen Projekten arbeiten und ein inhรคrentes Mitteilungsbedรผrfnis fรผr diese Projekte haben. Deshalb war es der Wunsch und die Aufgabe dieser Gruppe, erste Grundlagen fรผr einen anderen Kongress zu entwickeln, der Studierenden die Mรถglichkeit geben soll, ihre Arbeit und Projekte einem breiten Publikum aus Gleichgesinnten und Experten vorzustellen. Erneut ergab sich der Konsens, dass ein Verband hier ideal wรคre, um solch eine Veranstaltung gemeinsam mit einem Gastgeber (z.B. einer lokalen Hochschulgruppe) auszurichten. Als Vorbild wurde hier der DLRK der DLRG gesehen. Dieser vorgeschlagene Kongress soll dabei keine Konkurrenz Beispielsweise zum DLRK darstellen, sondern vielmehr Synergien zu solchen bereits existierenden Veranstaltungen ermรถglichen.
    Ein solcher Kongress sollte auf jeden Fall รถffentlich stattfinden und auf Studierende und ggf. Schรผler gezielt sein, um die Begeisterung zu entfachen und zu demonstrieren, was man schon als Student oder Studentin erreichen kann und man fรผr ernstzunehmende wissenschaftliche und technische Ergebnisse nicht erst auf einen fertigen Abschluss warten muss.
    Das Fazit der Diskussionsrunde war entsprechend, dass eine solcher Kongress unbedingt mittelfristig entstehen sollte, auch unabhรคngig von der Grรผndung eines Verbandes Raumfahrt Hochschulgruppen.
    I
  • Code of Conduct eines Dachverbands; Inklusion und Gleichberechtigung
    Ein Dachverband, wie er im Raum steht, benรถtigt einen moralischen Leitfaden, um Entscheidungen zu treffen. Grade in der Branche Luft- und Raumfahrttechnik ist der Weg zum Beispiel zur Rรผstungsindustrie nicht weit. Wenn es also darum geht, potentielle Sponsoren oder Gastredner fรผr Konferenzen und Kongresse ausfindig zu machen, mรผssen sich die Organisatoren und ein Verband im Vorfeld Gedanken machen, was man akzeptiert und wo man klare Grenzen setzt. Die Themen der Inklusion und Gleichberechtigung sind ebenso relevant, wenn bundesweit agierende Strukturen aufbaut werden und sollten auf jedem Organisationslevel in Betracht gezogen werden.
    รœber diese Themen hat sich diese Diskussionsgruppe unterhalten und konnte erste Ideen sammeln, wie ein Verband, aber auch wie einzelne Vereine handeln kรถnnen.
    Ein finaler Verhaltenskodex wurde dabei noch nicht erstellt. Es wurden aber die Grundlagen fรผr eine spรคtere Diskussion in einem Dachverband entwickelt und fรผr spรคtere Diskussionen festgehalten.
    I

Nachdem wir die Workshops im Plenum ausgewertet haben, folgte noch eine groรŸe Diskussionsrunde im Plenum, mit Diskussionen und Entscheidungen รผber einen Dachverband der die deutschen studentischen Raumfahrthochschulgruppen reprรคsentieren soll. Die Workshops hatten bereits zu dem Konsens gefรผhrt, dass ein Dachverband der deutschen Raumfahrthochschulgruppen ein zentraler Baustein fรผr eine bessere Reprรคsentation und eine besser Zusammenarbeit zwischen den Gruppen sein kann. Die Idee, einen Dachverband zu grรผnden, ist dabei nicht erst auf diesem Kongress entstanden, sondern existiert schon seit einigen Jahren. Im Vorfeld auf den Kongress hat sich bereits ein Team aus Mitgliedern der verschiedenen Vereine, die einem Dachverband beitreten wollen, mit einem Entwurf der Satzung und der Geschรคftsordnung auseinandergesetzt. Diese Entwรผrfe wurden dann in groรŸer Runde vorgestellt und diskutiert. Im Anschluss wurde noch รผber den Namen des Dachverbands abgestimmt und die Teilnehmer des Kongress einigten sich auf den Namen โ€žBundesverband Studentischer Raumfahrtโ€ž. Der Verband wurde jedoch noch nicht wรคhrend der Veranstaltung gegrรผndet. Im Nachgang fand die Grรผndung des Verbands im Dezember 2021 in Darmstadt statt.

Wir mรถchten uns an dieser Stelle bei unseren Gรคsten bedanken, dass ihr uns in Dresden fรผr diesen Kongress besucht habt und dass wir gemeinsam Ideen entwickeln und diskutieren konnten.

Kongress der deutschen studentischen Raumfahrtgruppen 2021Gruppenfoto
Wir bedanken uns besonders bei unseren Gรคsten. Ohne euch, wรคre der Kongress echt langweilig geworden!
ยฉRobin Schweigert (KSat e.V.)
Kongress der deutschen studentischen Raumfahrtgruppen 2021BMBF
ยฉBMBF

Im Rahmen der โ€žFรถrderung hochschulbezogener MaรŸnahmen studentischer Verbรคnde und anderer Organisationenโ€œ des Bundesministerium fรผr Bildung und Forschung erhielten wir eine Zuwendung, die es uns ermรถglicht hat, unseren Gรคsten Reisekosten und Unterbringung teilweise mit zu finanzieren, wodurch wir mehr Studierenden ohne finanzielle Hรผrden die Teilnahme an unserem Kongress ermรถglichen konnten. Dafรผr mรถchten wir uns noch einmal besonders bedanken.

Kennenlerntreffen in Prรคsenz

Am Donnerstag dem 4.11. von 17:00 bis 19:30 gibt es ein Meet-Up! mit uns im Makerspace (DrePunct).

Zunรคchst werden wir etwas รผber unsere aktuellen Projekte erzรคhlen und im Anschluss kรถnnen wir in lockerer Runde รผber Fragen und Ideen sprechen.
Wenn ihr also Interesse an unserer Arbeit habt und uns kennenlernen wollt, freuen wir uns รผber euren Besuch! Vielleicht habt ihr sogar selber Lust an unseren Projekten teilzunehmen.

Anmeldung und weitere Infos findet ihr unter https://www.slub-dresden.de/besuchen/veranstaltungen/details/veranstaltung/30427

European Rover Challenge 2021

Am Donnerstag, dem 09. September 2021 war es endlich so weit โ€“ unsere Reise zur European Rover Challenge 2021 in Kielce, Polen, sollte beginnen. Damit wir pรผnktlich um 13 Uhr in Polen unseren Zeitslot fรผr Testfahrten auf dem Mars-Yard wahrnehmen konnten, begann unsere Reise schon 4 Uhr morgens.

Insgesamt 9 STARler waren mit von der Partie und verteilt auf zwei Transporter ging die Reise mit unserem Rover ELECTRA los.
Gute acht Stunden und einige Zwischenstopps spรคter hatten wir unser Ziel โ€“ die Kielce University of Technology โ€“ erreicht. Dort angekommen, machten wir uns zuerst einmal auf den Weg zum Marsyard, um unser zukรผnftiges Missionsgelรคnde etwas nรคher unter die Lupe zu nehmen.

Nach einer kurzen Besichtigung und ersten Kontakten zu anderen Teams machten wir uns auf den Weg in die Teamzone. Dort bekommt jedes Team einen abgesteckten Bereich zugesprochen, in dem es an seinem Rover arbeiten kann.
Fรผr uns galt nun, alles Werkzeug auspacken und den Rover fahrtรผchtig machen!

Kurze Zeit spรคter stellte sich leider heraus, dass der Marsyard nicht zugรคnglich sein wird, weswegen wir die Zeit genutzt haben, um Fehler zu beheben und uns auf unsere erste Aufgabe am Freitag vorzubereiten.
Gegen 20 Uhr machten wir uns dann auf den Weg zu unserer Unterkunft โ€“ ein Airbnb Haus etwa 20 Minuten auรŸerhalb von Kielce.

Tag zwei begann wieder viel zu frรผh, da um kurz nach 7 Uhr direkt eine Morgenbesprechung mit allen Teamleitern angesetzt war.

Unser weiterer Tagesplan sah um 16 Uhr den sogenannten Mega Task vor. Hierbei werden drei der vier technischen Aufgaben in einem Task gebรผndelt und das Team hat eine Stunde Zeit, um diese zu absolvieren. Im Detail muss der Rover dabei (nach Mรถglichkeit autonom) bestimmte Wegpunkte anfahren, Bilder fรผr die wissenschaftliche Mission und von unerwarteten Gegenstรคnden machen und Mess-Sonden verteilen und wieder einsammeln.

Aufgrund technischer Schwierigkeiten โ€“ das Differentialgetriebe konnte nicht das Gewicht von Arm und Bohrer tragen โ€“ mussten wir allerdings auf unseren robotischen Arm und den Bohrturm am Rover verzichten. Deshalb blieb nichts anderes รผbrig, als uns bei dieser Aufgabe auf die Navigation und das Aufnehmen von Bildern zu beschrรคnken.
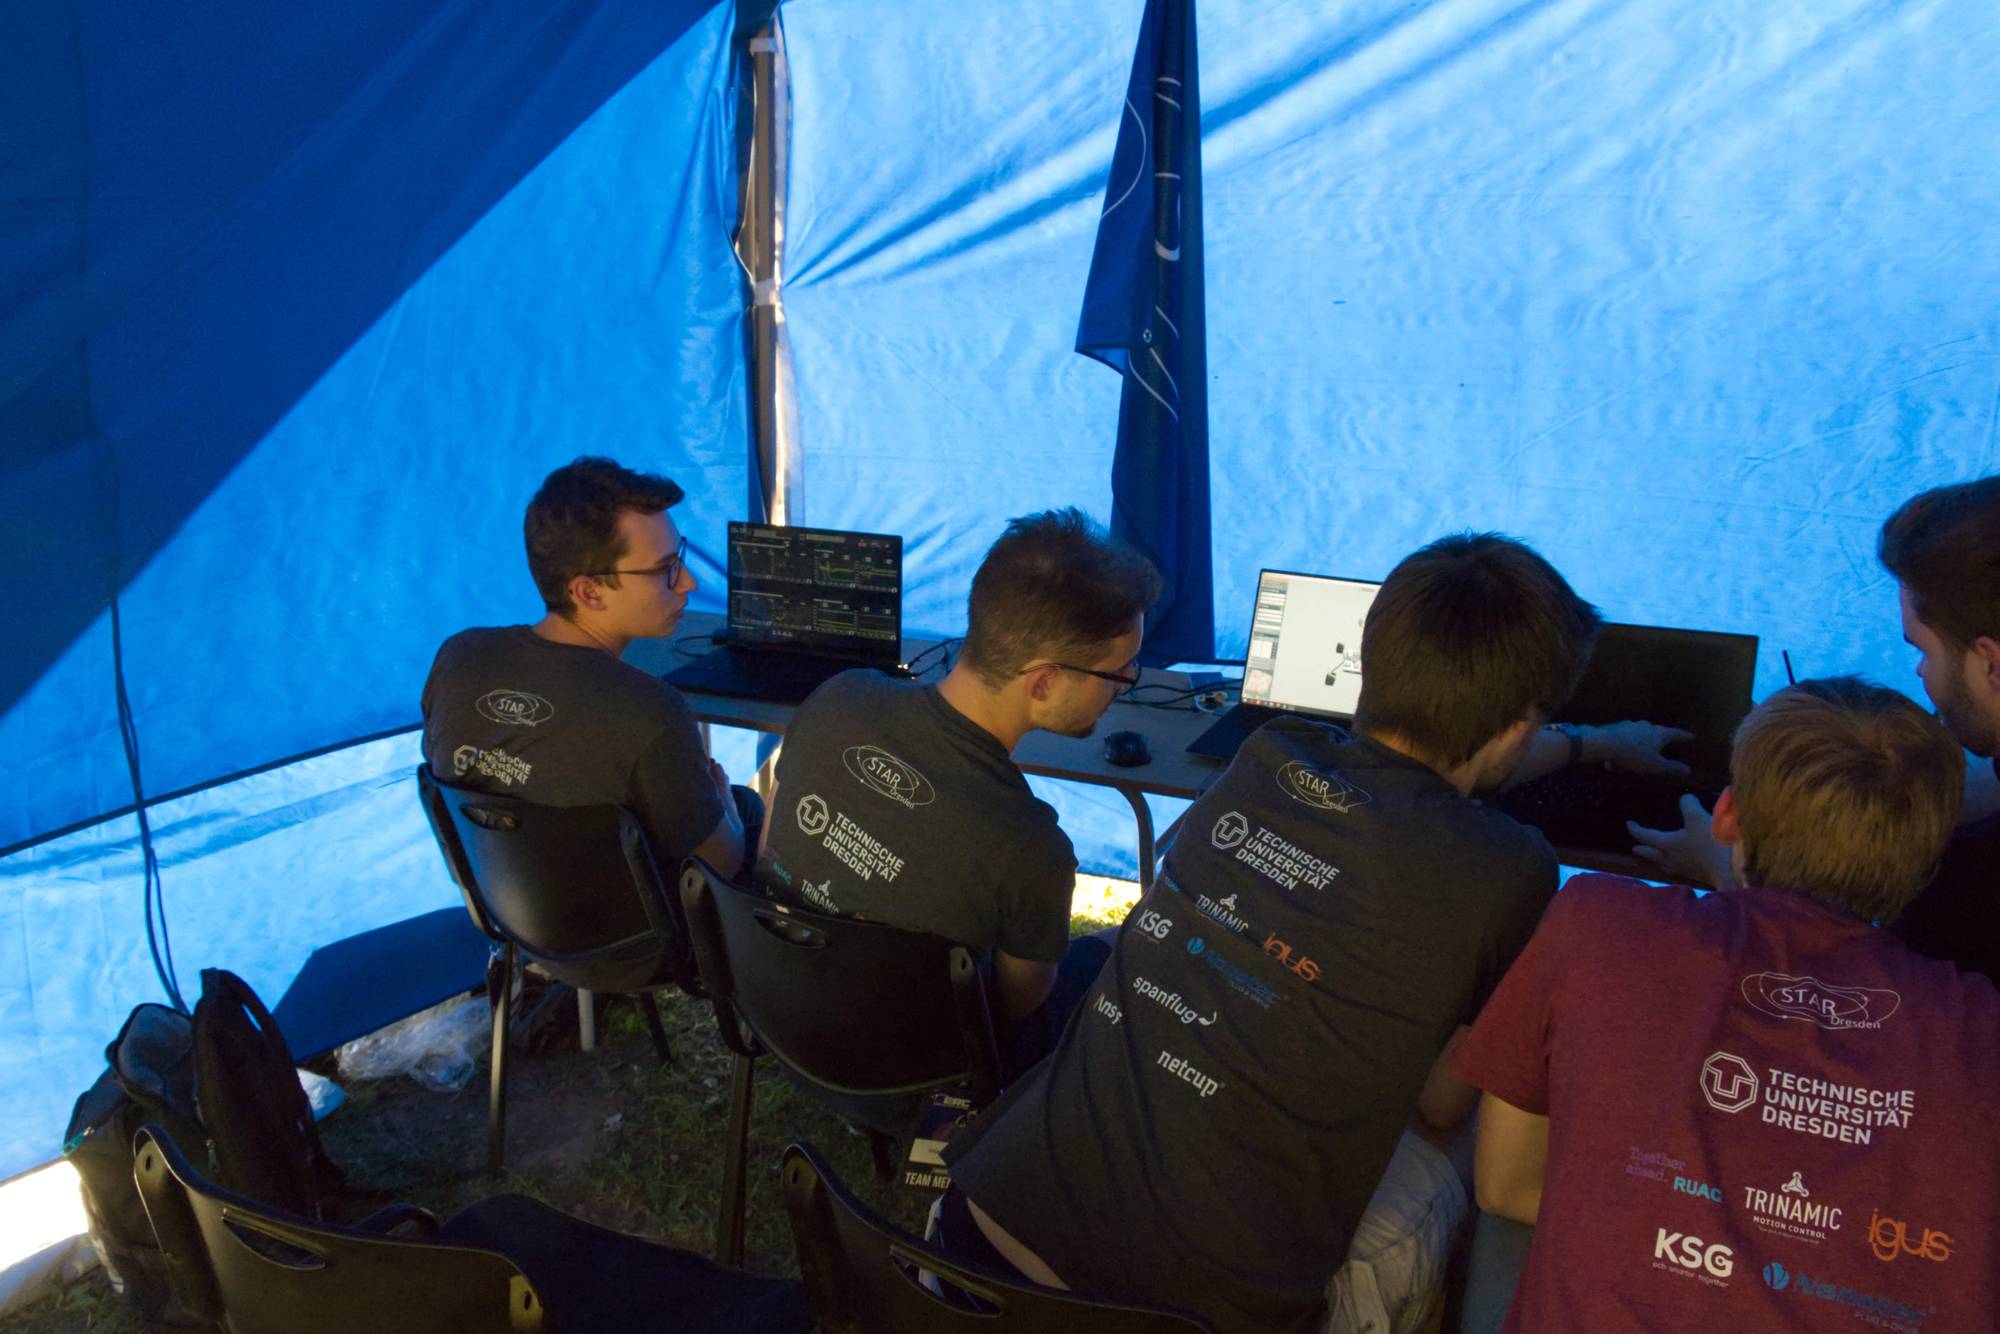
An der Startlinie angekommen, haben wir unsere Bodenstation im Zelt eingerichtet und uns mental auf die kommende Aufgabe vorbereitet.

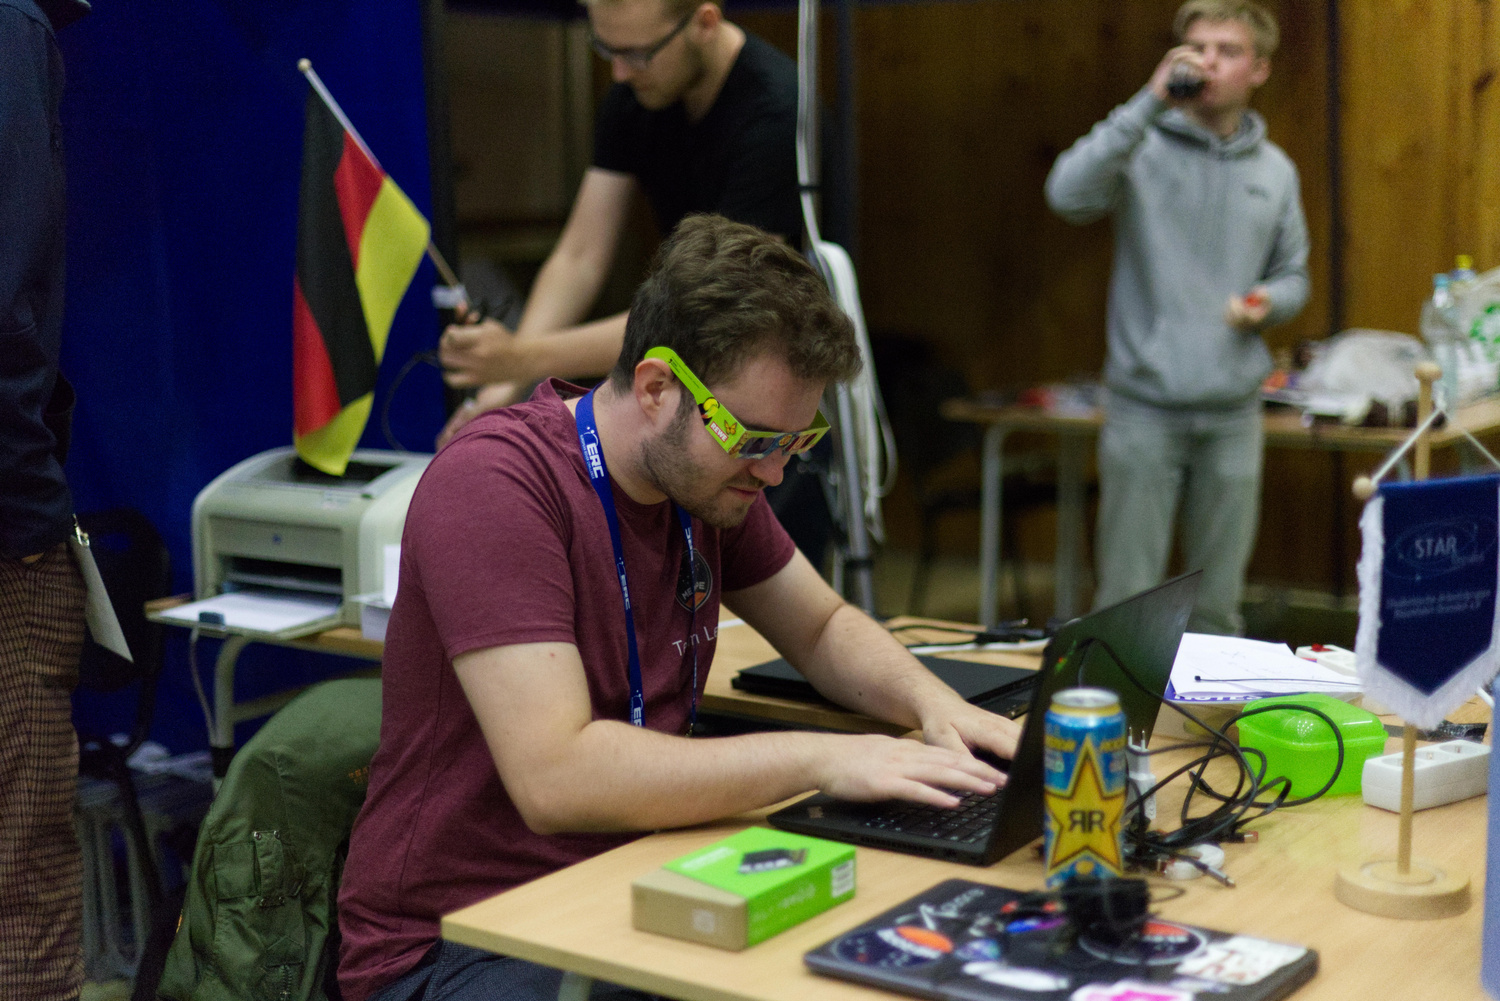
Unser Rover Operator (Arno, 3. v.l., Bild oben) wurde dabei unterstรผtzt von Jonas an der Telemetrie Station (ganz links), Alex G. an der Bodenstation (2. v.l.), Lucas als Navigator (2. v.r.) und Benjamin als Videooperator (rechts).

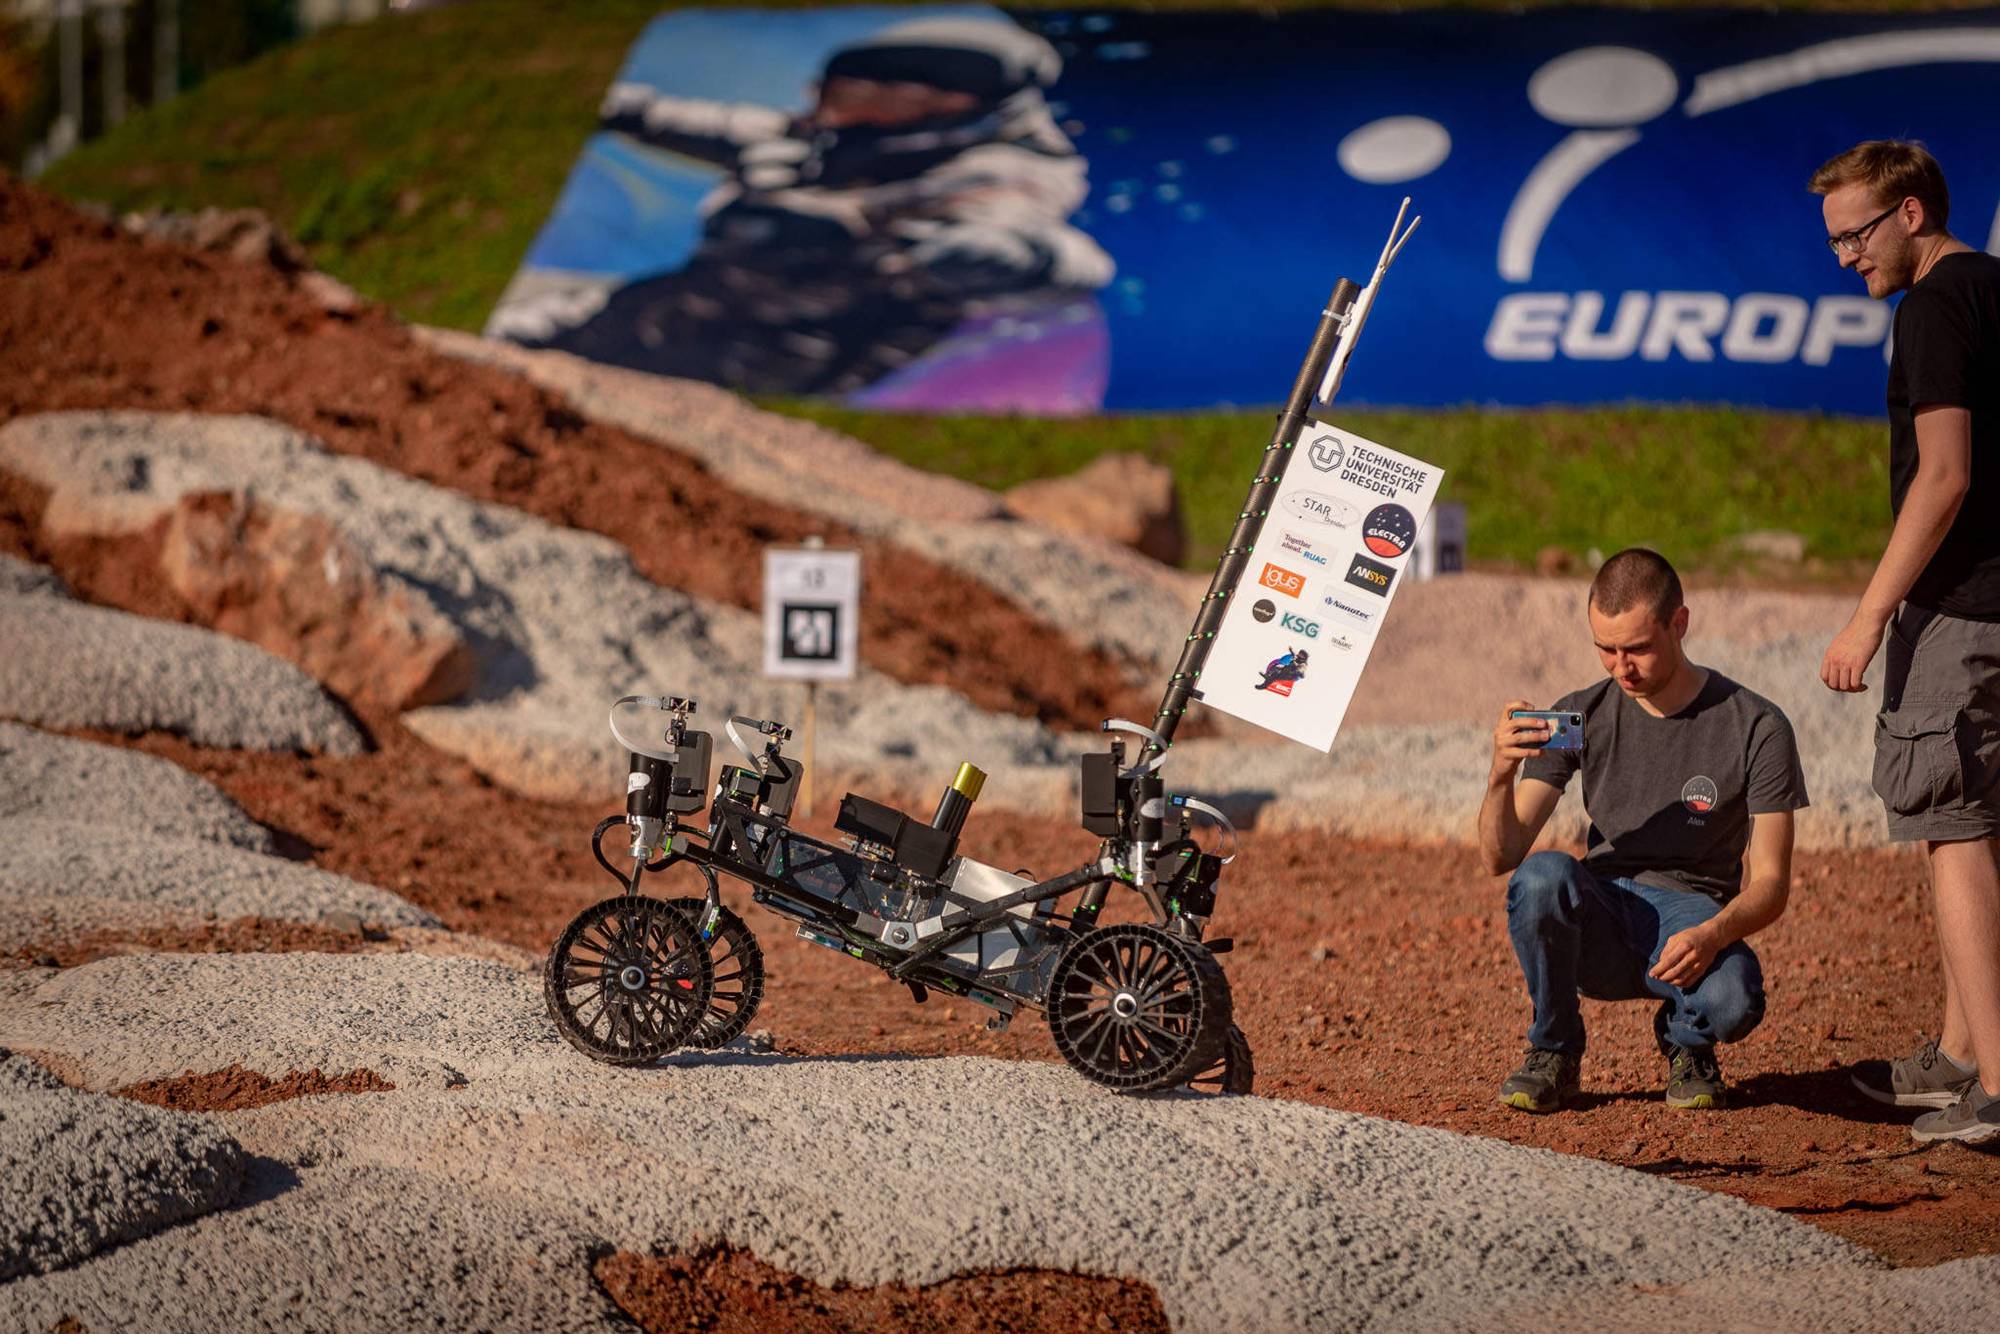
Der Rover selbst wurde von Alex K. (1. v.l., Bild unten) und Rico (2. v.l.) begleitet, um im Notfall schlimmeres zu verhindern, da die Teams an der Bodenstation keinen direkten Sichtkontakt zum Rover haben.

Bei dieser Aufgabe konnten wir die hervorragende Mobilitรคt und Gelรคndegรคngigkeit von ELECTRA unter Beweis stellen. Kein Hindernis war zu groรŸ und mit durchgehend perfektem Bodenkontakt, dank Differential-Aufhรคngung, konnten wir selbst auf unebenem Untergrund mรผhelos fahren.
Was uns wรคhrend der Mission allerdings einen Strich durch die Rechnung machte, war die etwas lockere Halterung der Batterien. So bestand bei jedem Hindernis die Gefahr, dass eine Batterie rausspringt und die Verbindung zur Bodenstation abreiรŸt.
Einige Minuten nach Start geschah leider auch genau das und wรคhrend fรผr die Bodenstation nur die Verbindung kurz weg war, fuhr unser Rover in diesem Moment einen kleinen Kreis.
Da der Kontakt mit den Kameras wieder hergestellt war, nachdem ELECTRA genau eine volle Runde gefahren war, war dem Team an der Bodenstation nicht bewusst, was gerade passiert war.
Dazu muss erwรคhnt werden, dass zu diesem Zeitpunkt niemand im Team ahnte, dass ELECTRA einfach weiter fรคhrt, wenn keine Verbindung mit der Bodenstation besteht. Das AuรŸenteam hatte deswegen ernsthafte Zweifel an unserem kleinen (unfreiwilligen) Manรถver mit der Annahme, dass alle Bewegungen des Rovers bewusst gesteuert werden.
Nichts-desto trotz hatten wir den ersten Wegpunkt perfekt erreicht und steuerten nun den zweiten von insgesamt vier an!
Und wie es so schรถn heiรŸt, โ€œErst hatten wir kein Glรผck und dann kam auch noch Pech hinzu.โ€, passierte das gleiche Malheur kurz darauf noch einmal. Allerdings fuhr der Rover diesmal geradeaus weiter und die Verbindung baute sich nicht wieder von alleine auf.
Unser Elektrotechniker ahnte inzwischen, dass die Batterien vermutlich etwas locker saรŸen und so wurde er โ€“ bewaffnet mit einer Rolle Panzertape โ€“ zum Rover geschickt, um das Problem zu beheben.
Diese Aktion hat uns zwar wertvolle Punkte gekostet, allerdings war der Rover anschlieรŸend wieder funktionsfรคhig.
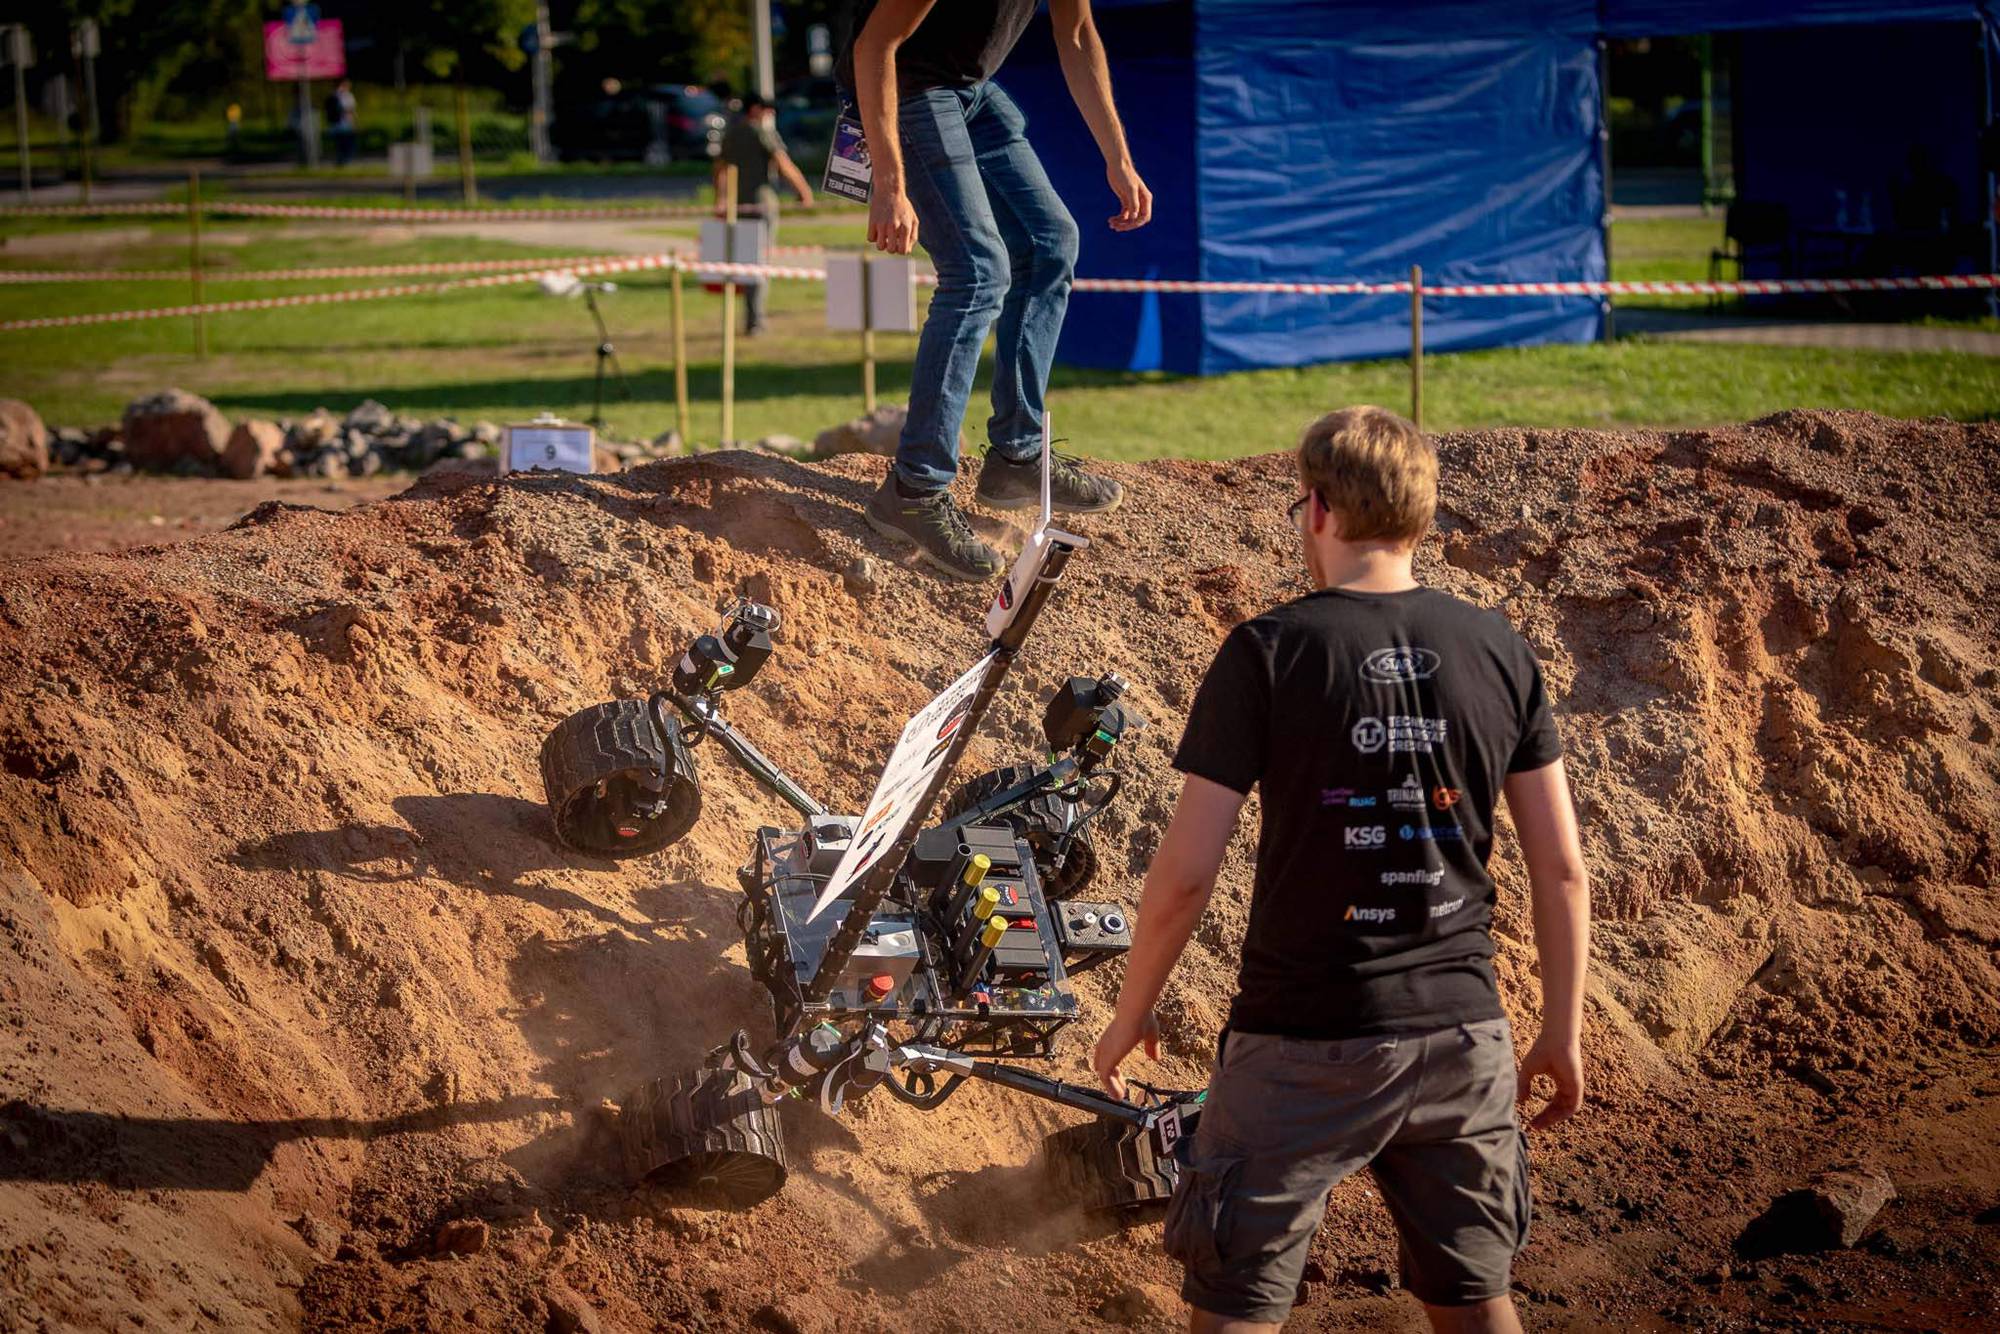
Zur allgemeinen Verwunderung der Bodenstations-Crew war unser Rover allerdings an einem vรถllig anderen Ort, als sich die Verbindung zu den Kameras wieder herstellte. Etwa 15 m weiter, waren wir in den sรผdlichen Krater gefahren und hatten somit unfreiwillig unseren 3. Wegpunkt erreicht. Gleichzeitig hatten wir etwas Wasser am Boden des grรถรŸten Kraters gefunden, in den ELECTRA ohne Verbindung zur Bodenstation einfach hinein gerutscht war! Glรผck im Unglรผck โ€“ spรคter haben wir erfahren, dass ein anderes Team sich auf der gleichen Route beim Hineinfahren รผberschlagen hat.

Im weiteren Verlauf haben wir aufgrund der bereits sehr fortgeschrittenen Zeit entschieden, die Navigationsaufgabe vorzeitig zu beenden und mit dem wissenschaftlichen Teil weiterzumachen.
Im Folgenden konnten wir โ€“ neben dem Wasser โ€“ auch eine extra-terrestrische Lebensform, einen Lavatunnel und interessante Steine dokumentieren.

Damit wurde der erste Aufenthalt unseres Rovers auf dem Marsyard erfolgreich beendet. Auch wenn nicht alles geklappt, konnten wir dennoch eine Menge lernen, die Fรคhigkeiten unseres Rovers austesten und hatten viel SpaรŸ, diese Mission zu planen und umzusetzen.

Um das Problem zu lรถsen, wurde entschieden, den Bohrer zu zerlegen und mithilfe einer der drei Alu-Profilstangen eine โ€œNot-So-Differential-Barโ€ zu bauen und den Rover damit zu stabilisieren. Dadurch wurde das Differentialgetriebe blockiert und der Kรถrper lief keine Gefahr mehr umzukippen und auf dem Boden zu schleifen. Auf diese Weise wurde zwar die Gelรคndegรคngigkeit von ELECTRA โ€œabgestelltโ€, welche fรผr diese Aufgabe aber von keiner Bedeutung ist.

Nach den Vorbereitungen machten wir uns auf den Weg zum Marsyard, um die letzte Aufgabe zu bewรคltigen.
Dort angekommen, bereiteten wir wieder unsere Bodenstation vor und wurden vom Kampfrichter kurz eingewiesen. AnschlieรŸend hatten wir 30 Minuten Zeit, diverse Schalter zu drรผcken, die Spannung in einer Steckdose zu messen und einen LAN-Stecker einzustecken.

Aufgrund mangelnder Erfahrung im Umgang mit ELECTRAโ€™s Arm hatten wir allerdings mit diversen Problemen zu kรคmpfen, da die optische Tiefenwahrnehmung durch eine Kamera sehr schwierig ist und wir somit ziemlich nah vor dem Panel standen. Dadurch waren wir nicht in der Lage, den Stecker zur Messung der Spannung vernรผnftig einzustecken und mussten diese Teilaufgabe kurz darauf aufgeben.
Im nรคchsten Schritt wollten wir dann die Messsonde fallen lassen, um so die Schalter besser betรคtigen zu kรถnnen, allerdings hatten sich die Finger verkantet und die Motoren waren somit nicht in der Lage, den Greifer zu รถffnen.
Mit erhรถhtem Schwierigkeitsgrad machten wir uns also daran, die Schalter zu drรผcken und konnten kurz vor Schluss tatsรคchlich den letzten der fรผnf zu drรผckenden Schalter umlegen!

Nach getaner Arbeit fiel eine riesige Last von uns ab, da die European Rover Challenge 2021 aus unserer Sicht abgeschlossen war. Alle Aufgaben konnten mehr oder weniger erfolgreich bewรคltigt werden und wir hatten ab sofort Zeit, uns mit den anderen Teams kurzzuschlieรŸen.

Am Sonntag konnten wir zum ersten Mal lรคnger schlafen und ein gemรผtliches Frรผhstรผck mit frischem Obst aus dem Garten unserer Unterkunft genieรŸen.
Kurz nach dem Mittagessen war dann der Marsyard fรผr alle Teams geรถffnet, um mit ihren Rovern das Gelรคnde zu erkunden und den Zuschauern die Mรถglichkeit zu geben, hautnah dabei zu sein.

Als in der darauf folgenden Siegerehrung die Preise bekannt gegeben wurden, konnten wir uns รผber einen starken 5. Platz in der Gesamtwertung freuen.
Wir sind unheimlich stolz auf dieses Ergebnis, da ELECTRA unser erster Rover ist und wir uns in einem Bewerberfeld aus 57 Teams aus der ganzen Welt definitiv behaupten konnten. Natรผrlich sind wir bereits dabei, die European Rover Challenge 2022 vorzubereiten!

An dieser Stelle mรถchten wir uns fรผr die Hilfe aller unserer Sponsoren und Unterstรผtzer bedanken, ohne die dieser Erfolg und die Erfahrungen nicht mรถglich gewesen wรคren.

Vielen Dank an die TU Dresden, KSG GmbH, IGUS, NanoTec, RUAG Space Germany, Trinamics, Spanflug, dem FSR Maschinenwesen, RapidHarness und der Werkstatt des Campus Johannstadt.

Wenn wir dein Interesse wecken konnten und du Lust hast, Rover oder andere Experimente zu bauen, melde dich bei uns unter info@star-dresden.de!

Autor: Lucas Nรถller
Fotos: Taddeus Erhardt

S Cephei Zarm Team

S Cephei ZARM Drop Tower Campaign 2021

S Cephei Zarm Team
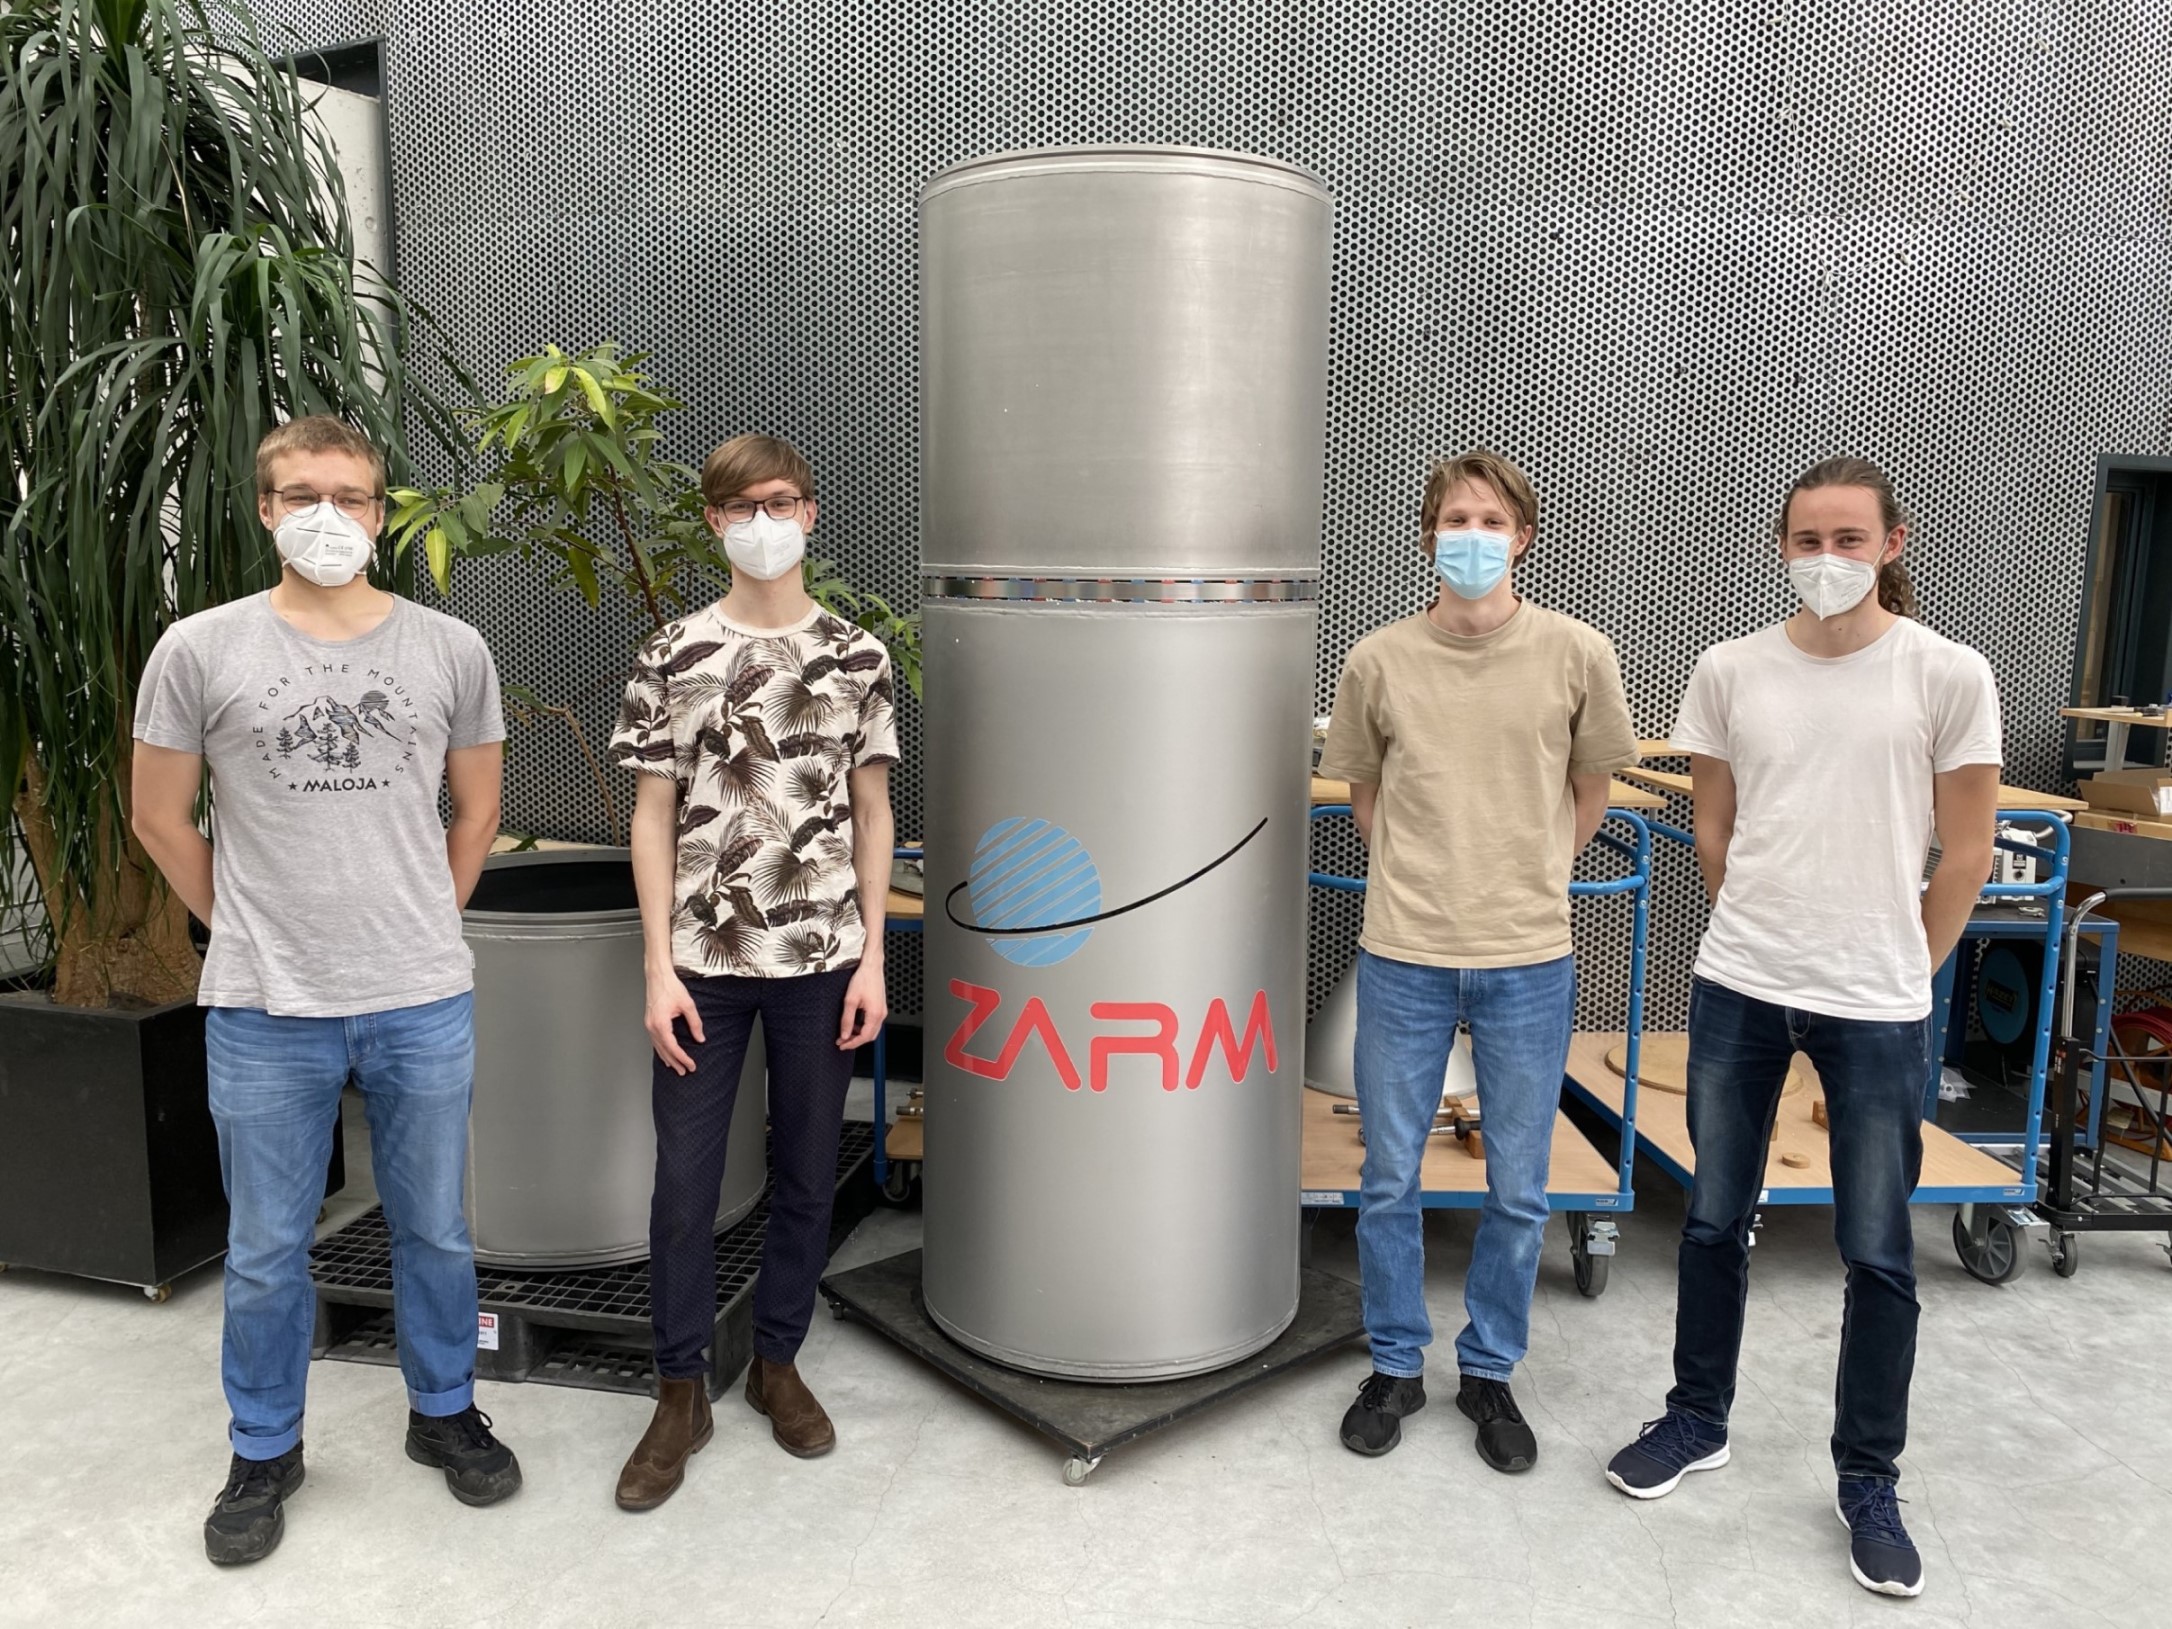
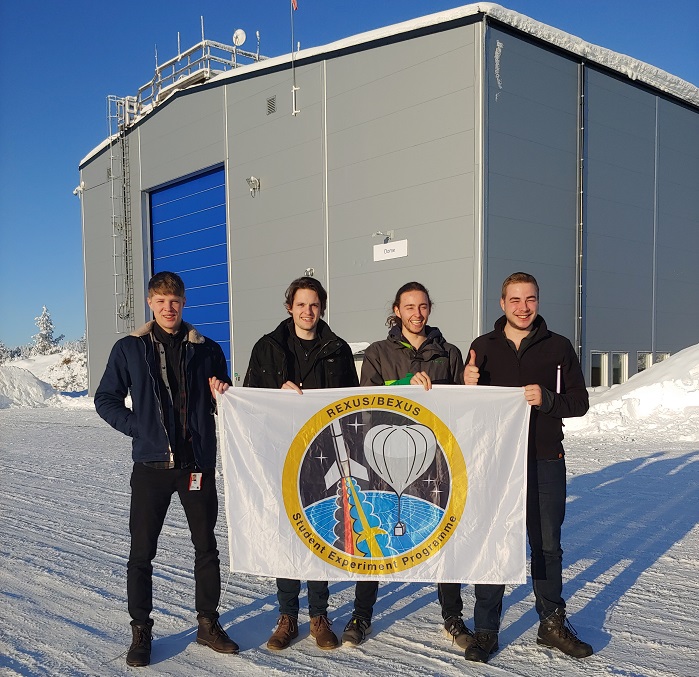
Picture 1: Part of the S Cephei team with a drop tower capsule

Corona also left its mark on the S Cephei team. In spring 2020, we were informed that the REXUS campaign would unfortunately have to be postponed by one year. This was sobering news, as the experiment was already well on its way to being operational. But due to the advanced state of development of the experiment, ZARM from Bremen offered us the opportunity to test the experiment in their drop tower before the actual rocket flight and thus already collect first scientific data.

The Center of Applied Space Technology and Microgravity (ZARM) is one of the organizers of the REXUS/BEXUS program. The institute has a 146 m high drop tower in which experiments can be exposed to microgravity for up to 9.8 s. This short time is suitable for our experiment, since the alignment process of CNTs (carbon nanotubes) does not take much longer than a few seconds at certain power parameters. Although we have to limit ourselves to half of the chambers due to the short microgravity and limited electrical power, the high repeatability of up to two flights per day made the drop tower campaign a welcome opportunity to perfectly prepare the experiment for flight in the sounding rocket in Kiruna.

Hier klicken, um den Inhalt von YouTube anzuzeigen.
Learn more in YouTubeโ€™s privacy policy (opens in a new tab).

The campaign ran from May 10 to 22, 2021. The experiment was already sent to Bremen the week before the campaign. The team members Robin, David, Jonathan and Joshua then followed the experiment to Bremen on May 9. We were accommodated in apartments of the 7THINGS-Hotel, which is centrally located on the university campus and only 5 minutes away from ZARM.

S Cephei Zarm Fallturm
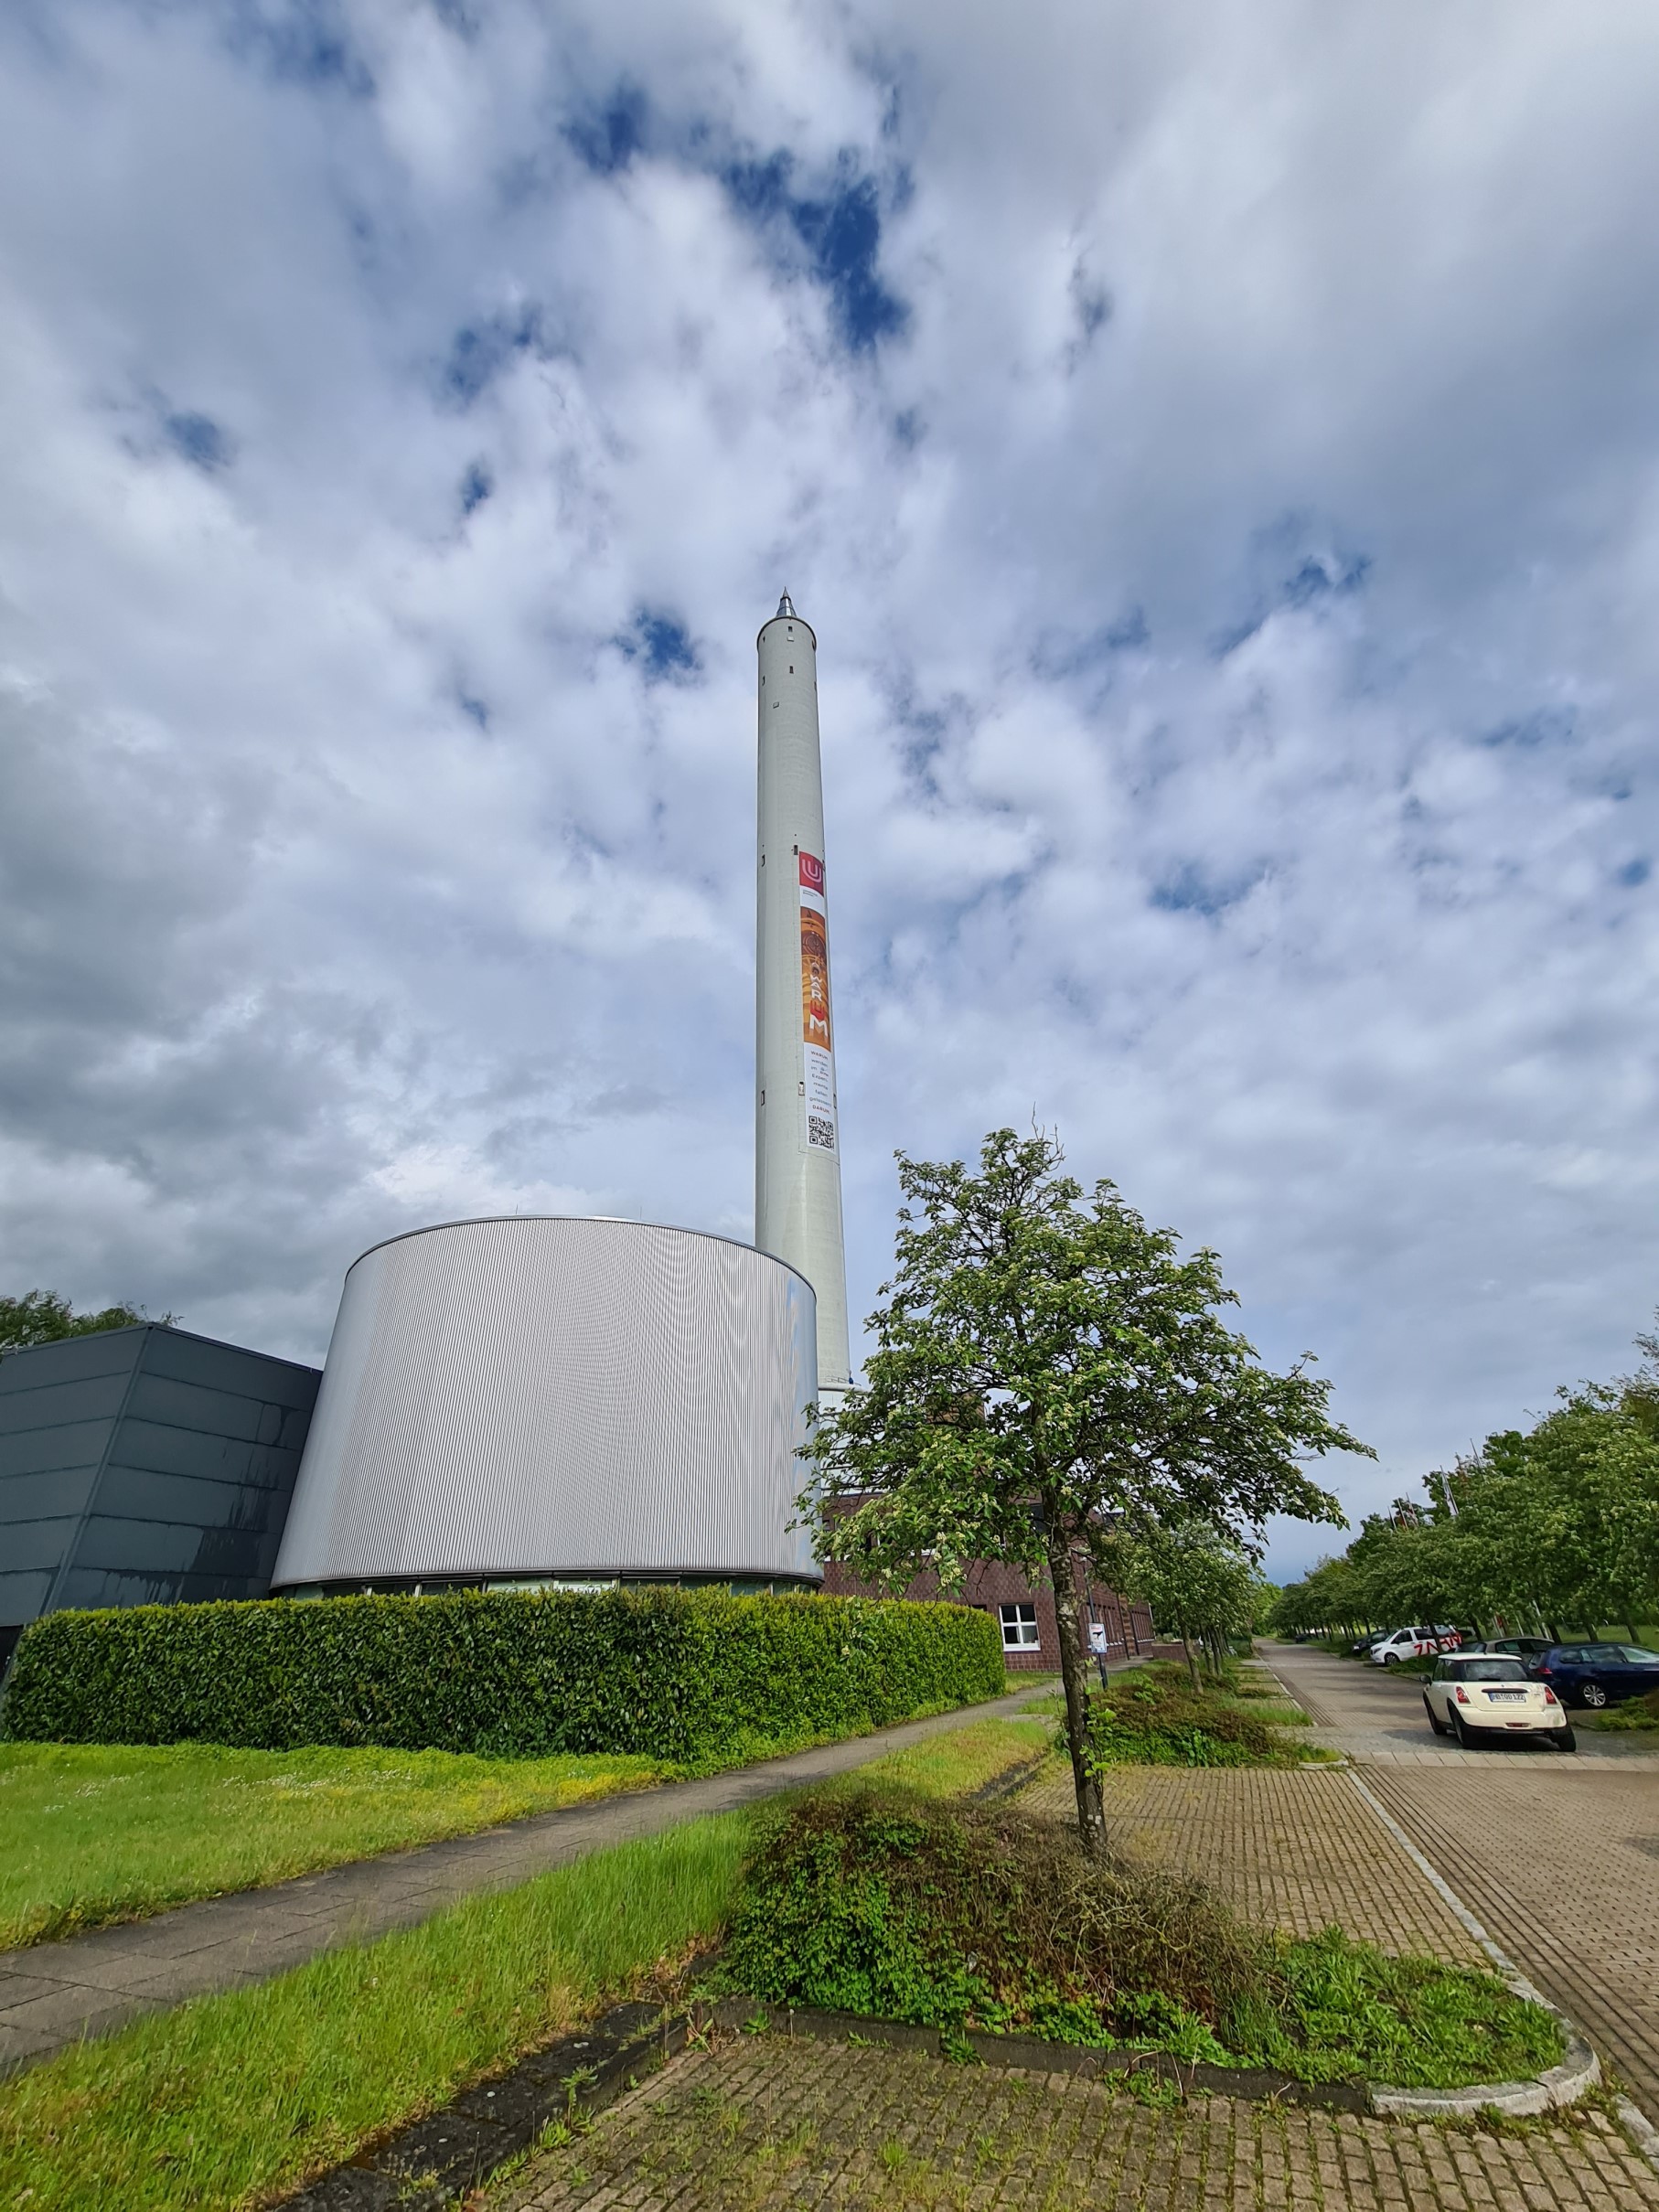
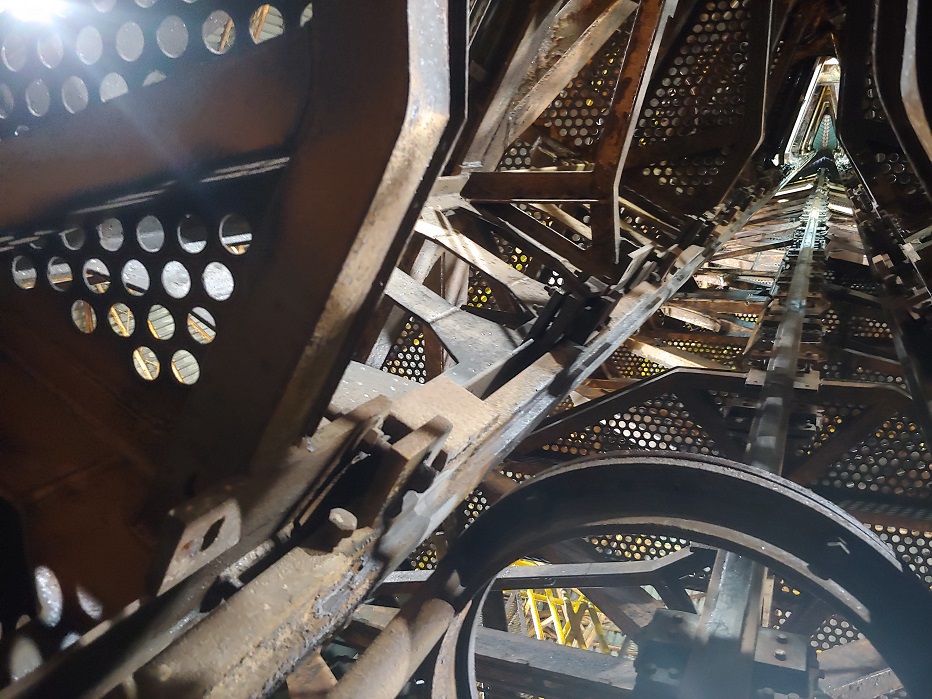
Picture 2: The 146 m high drop tower of ZARM

The first week was scheduled for testing and integration of the experiment.
The PoC (Pillars of Creation) system, the electronics standard developed by STAR, had already been tested for functionality prior to the campaign, but had never actually been used. Patience had to be maintained here, as commissioning was delayed due to sometimes unknown problems. Due to PoC's modular principle, troubleshooting required a certain degree of precision, but at the same time, any errors found could be fixed in a very short time by replacing the damaged module. When the hardware and software were finally ready for use, nothing stood in the way of installing the PoC stack. The experiment was controlled via the ZARM ground station, which is in direct contact with the capsule inside the drop tower.

In addition to working on the project, there was of course time to visit the city of Bremen. In addition to impressive architecture, Bremen's old town also has some natural retreats to offer, such as the meadows and green spaces along the Weser River. The campus of the University of Bremen also offered the opportunity to relax with a visit to the nearby campus lake.

The second week in Bremen was the flight week. We started on Monday with the calibration of our drop tower capsule, in which the S Cephei experiment was installed. The center of gravity of the capsule was determined with a special measuring device and brought to the desired position by attaching mass pieces. If the center of gravity of the capsule was not exactly in the middle of the capsule, rotation would occur during the fall, which could have fatal consequences.
For a drop tower flight, our experiment was first installed in the drop tower capsule, which also contained an additional on-board computer for power and communications. This capsule was sealed airtight by an outer shell and then moved to the inside of the drop tower. Inside the tower is a very large vacuum chamber, which consists of a room on the first floor and the actual drop tube. The lower room contains the launch and recovery equipment. Our capsule was lifted onto the catapult at the bottom of the drop tower and then the vacuum chamber was evacuated. Since this process takes about 90 minutes, there was enough time to establish communications with our experiment from the control center. Once the chamber was pumped empty of air, the hydraulically operated catapult could be preloaded. After that, it was up to us to launch via the ground station. The catapult accelerates the capsule with up to 35g, while the on-board computer of the capsule simulates the signals of the REXUS rocket and can thus control our experiment. After about 9 to 10 seconds, the capsule gently lands again in the recovery container. This container, filled with damping Styrofoam beads, can swing over the launcher after the catapult shot and thus catch the capsule again. As soon as the chamber pressure was equalized again, the capsule was lifted out of the catching container by a crane and we could immediately evaluate all data. However, due to a live video transmission from a camera, it was already possible to observe the alignment process of the CNTs during the flight.

S Cephei Zarm Kapsel
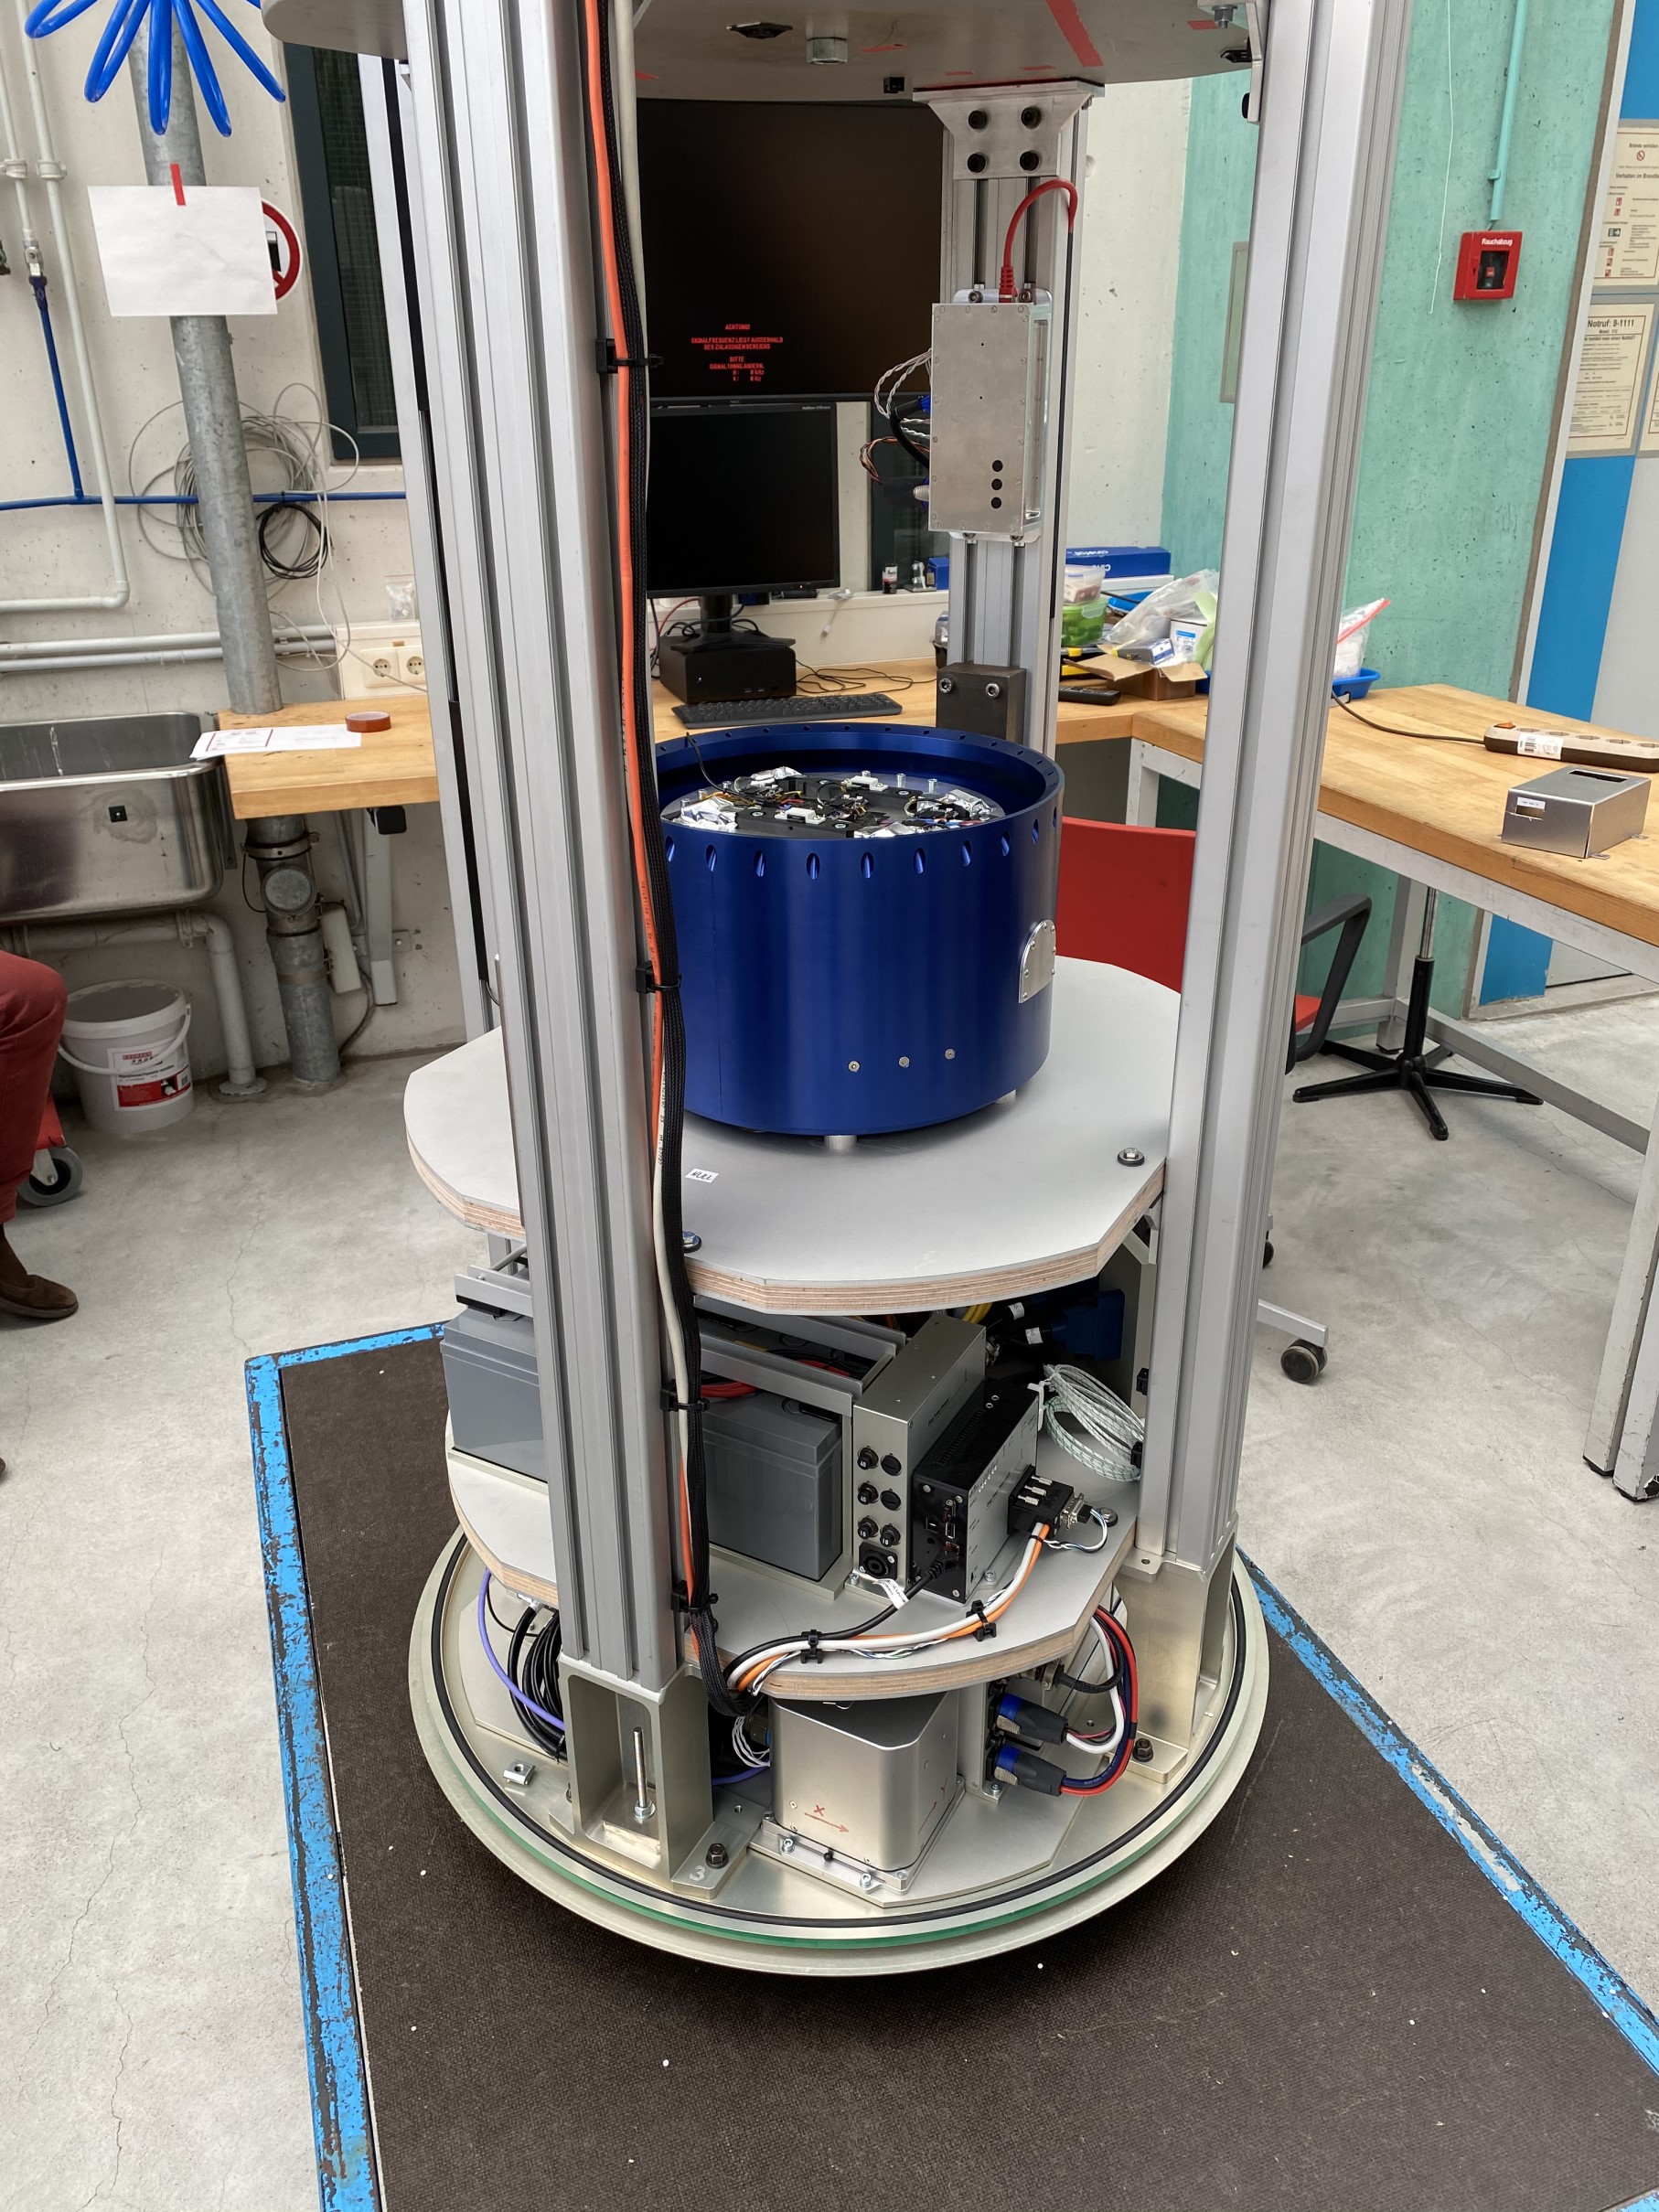
Picture 3: Our experiment in the blue REXUS module integrated in the drop tower capsule (without the outer shell)

We had already extensively tested various parameter combinations in our experiment setup in Dresden as a reference and were thus able to set up a precise plan with the experiments to be performed at ZARM. The first launch was actually scheduled for Monday afternoon. Due to difficulties with the capsule's on-board computer, we eventually had to postpone the first flight until Tuesday. During this particularly exciting first flight, our experiment worked smoothly. On the second flight of the day, however, unexpected complications arose. Already during the evacuation procedure, it turned out that the communication via WLAN was heavily lossy. Even a restart of the communication systems could not solve this problem. But it got even worse when, during our routine test run, an erroneous command corrupted the program. Recompiling the program and copying it to the on-board computer failed because of the weak connection to the capsule. This was due in part to the fact that the catapult was already in the cocking process and thus the capsule had disappeared into the tube of the catapult, which did not improve the quality of the connection. The catapult may remain tensioned for a maximum of two minutes, because otherwise the hydraulic oil would become too hot. All attempts to get the experiment ready to fly failed during this time, so we had to start the flight without a running experiment.

This failure made us realize that we should not take the time before the launch lightly either. From then on, before the upcoming flights, the software was copied to the on-board computer with Ethernet cables and the test run was done with the catapult untensioned and only with a good connection.
With this lesson learned, we were then able to perform two more flights each on Wednesday, Thursday and Friday. Particularly exciting and impressive for us were also the acquired insights into the technology that makes the drop tower operation possible. Among other things, we were shown and explained the catapult equipment located several meters below ground. In addition, we were able to take the elevator up to the top of the drop tower, from where we had a great view over the flat Bremen countryside.

S Cephei Zarm Fallturm Ausblick
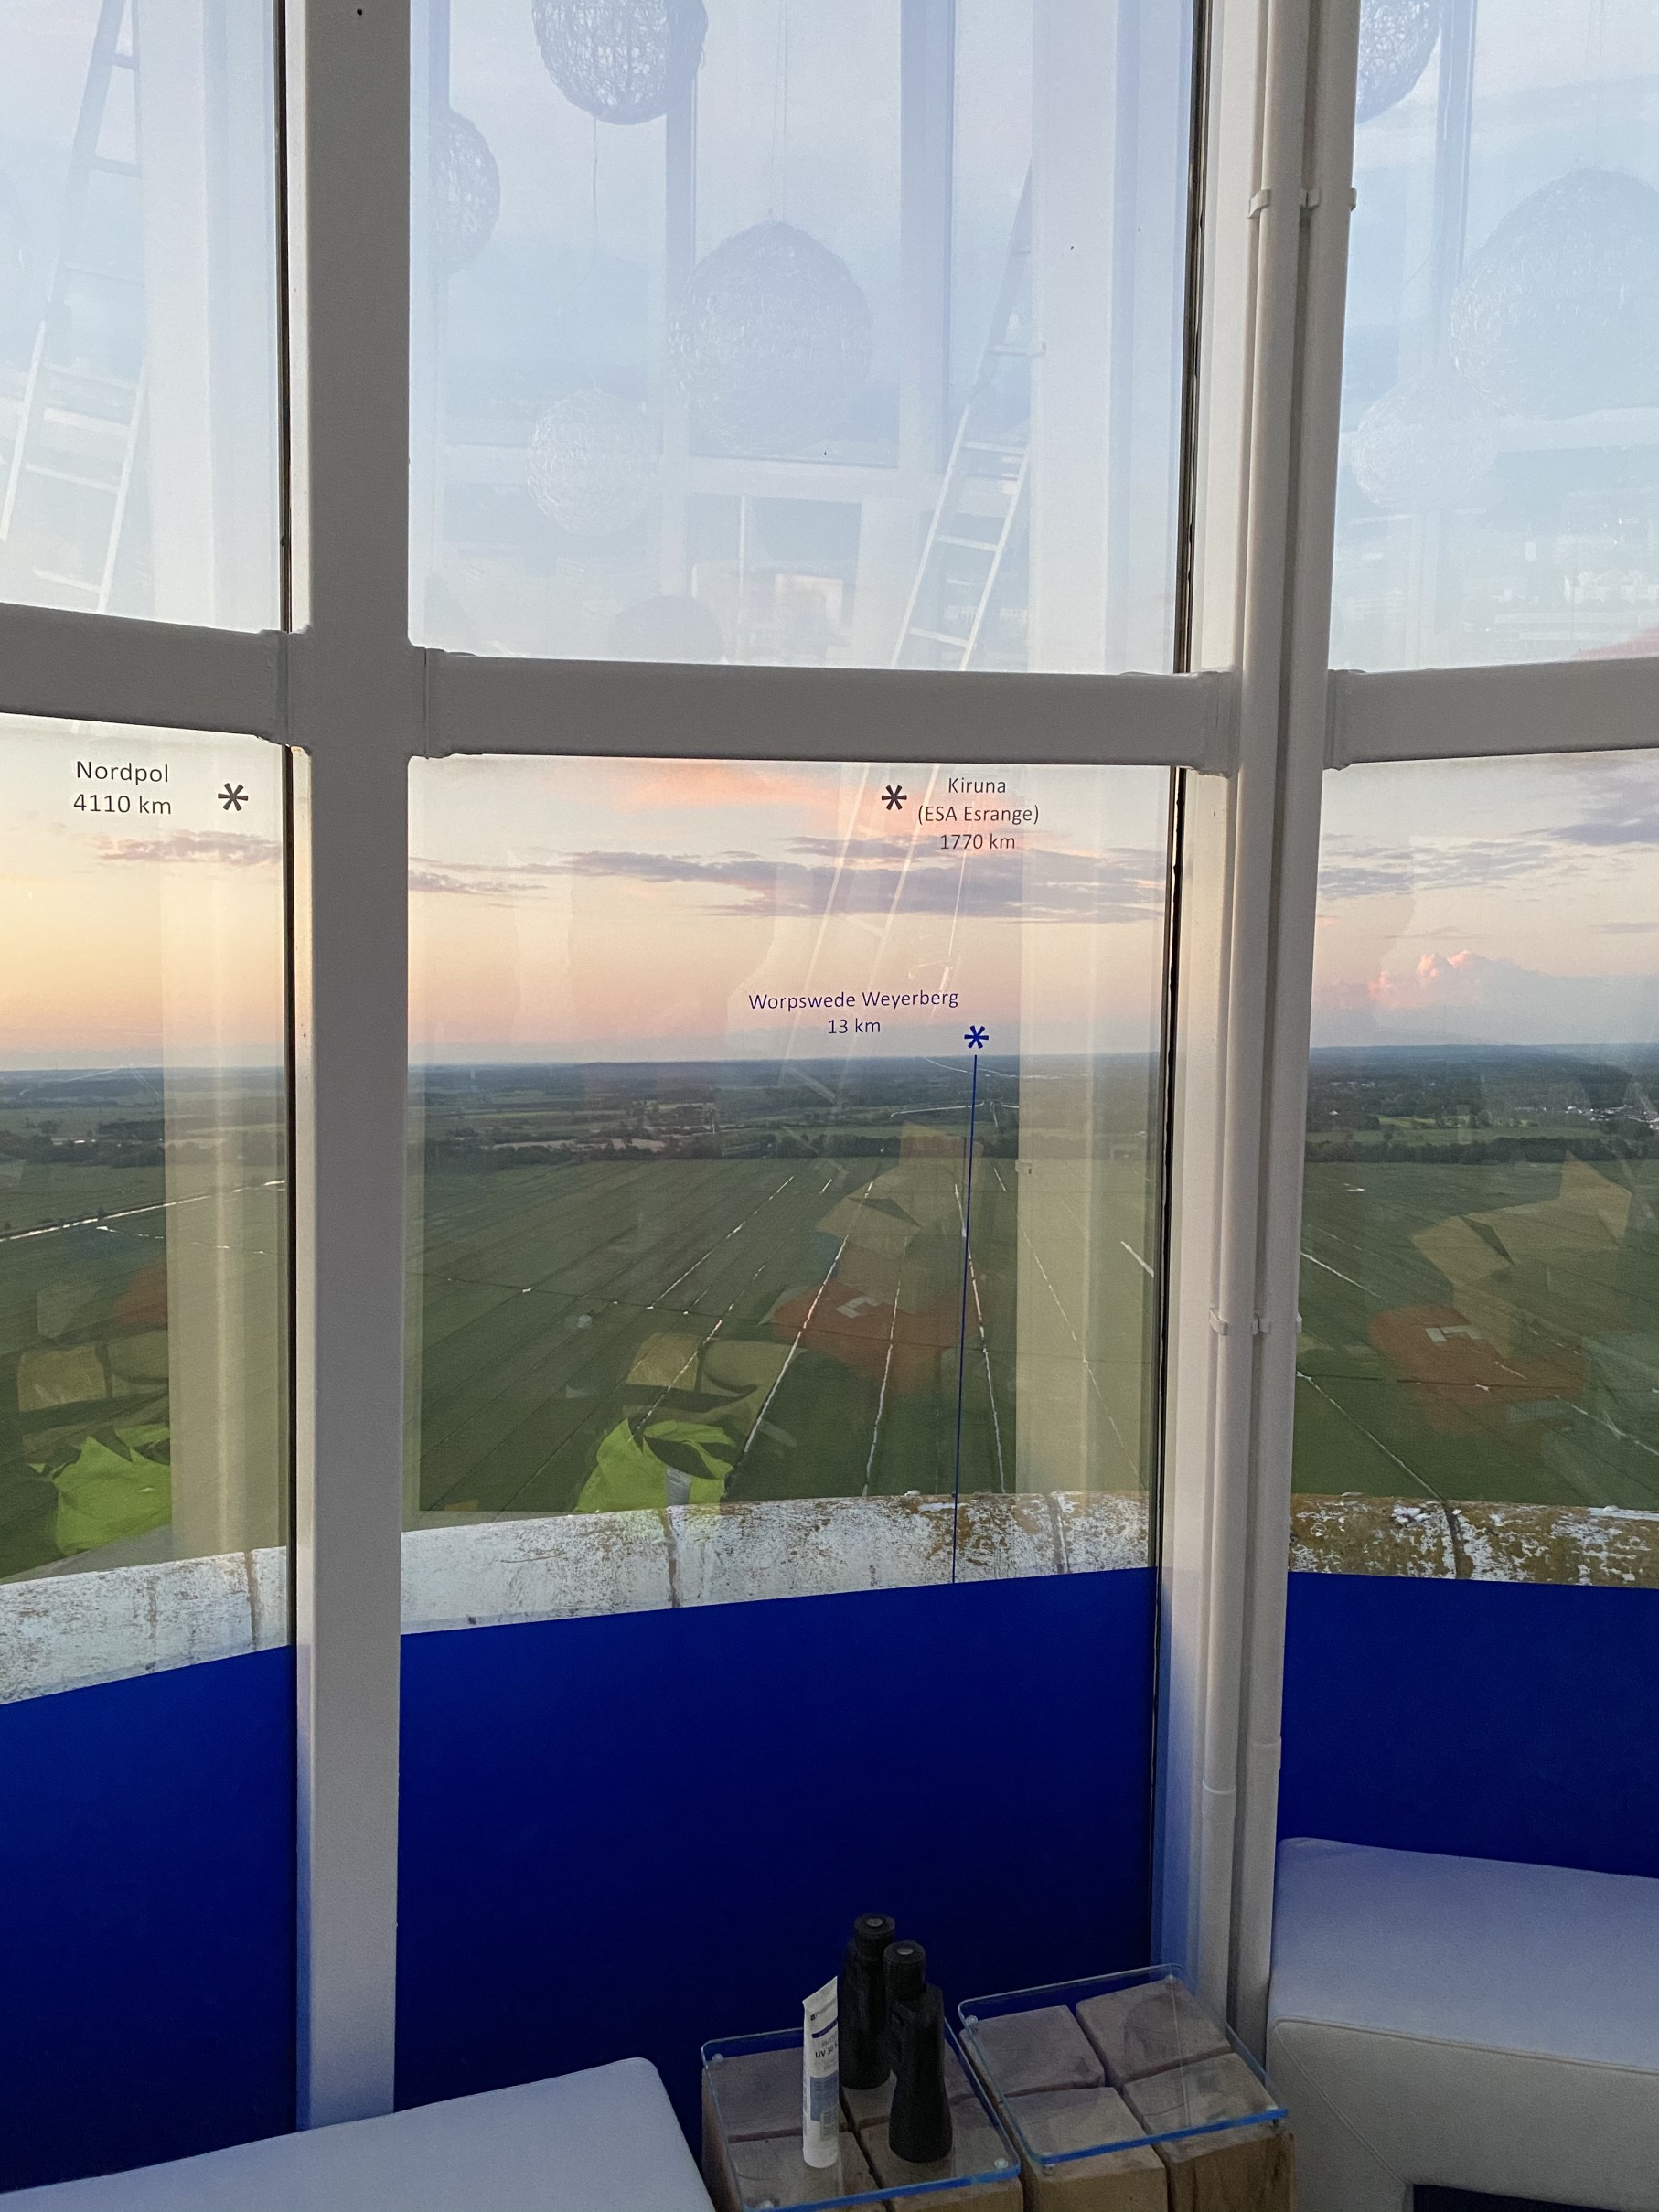
Picture 4: The view from the top of the drop tower

In total, we were able to perform seven successful flights, each with two different experiment configurations. This result has definitely exceeded our expectations and is thus a complete success! All recorded videos of the experiments have to be evaluated now, and we are currently testing different software solutions for tracking the individual CNT particles during the alignment process. The capsule's on-board computer also recorded some flight and performance parameters during the flights, which means we now have even more data to optimize our systems for the Kiruna flight.
During the campaign, however, we not only gained scientific knowledge, but also gained many skills in terms of conducting such a campaign. The biggest insight for us is that you can never do too much testing in advance.

The departure went as planned and on Friday evening the IC in the direction of Leipzig departed punctually from the main station in Bremen. On the train we could use the several hours of travel time to reflect on the eventful stay in Bremen.
However, there will still be some work to do before the campaign in Kiruna. For example, the electronics still have to be tested for their thermal behavior in a vacuum, the ground station has to run without errors, and the lighting of the chambers has to be reworked. In addition, there will be small quality-of-life improvements on the mechanics side and then nothing should stand in the way of a successful start in Kiruna.

Finally, we would like to thank ZARM again for their support both with REXUS and with this campaign. Without you all this would not have been possible! The drop tower campaign was very valuable for us and our experiment. We would also like to thank all of the staff for their support during any complications. We are very excited to be back at ZARM during the upcoming Benchtest week and to see all the people again.

S Cephei Training Week 2020

This year's REXUS/BEXUS Student Training Week took place from February 10th to 14th at the Esrange Space Center in the far north of Sweden, witch we, members of the S Cephei Team, participated. Two weeks before was the deadline of the first version of the SED (Student Experiment Documentation) in which we presented a draft of our experiment. Freed from the burden of the deadline, the anticipation of the Training Week for the team members Alexander, Robin, David and Felix began.

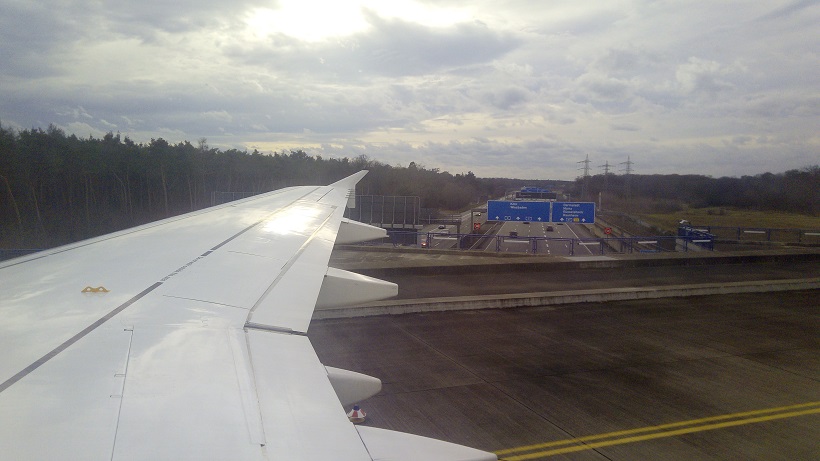
The journey to Esrange on February 09th was by plane from Dresden via Frankfurt (Picture 1) and Stockholm to Kiruna. Luckily, we just made it out of Frankfurt before the storm Sabine hit and the airport was closed. From Frankfurt, a lot of other teams and employees of the organizing structures accompanied us already. The flight over the North Sea had the expected stomach-churning effect.

Picture 1: Intermediate stop at Frankfurt am Main Airport; Picture: David Conrad

Arriving in Kiruna, a transfer service drove us the last 40 km to Esrange, where we got our room keys and security passes at the entrance and then finally, after a short midnight snack, fell asleep.

For the much too short night we were rewarded by the culinary pleasure of a heavenly breakfast. At this point I would like to thank the kitchen team, who delighted us 3 times a day with the best warm meals, on behalf of everybody. Day 1 of the Training Week started with a few introductory words on safety and rules of conduct, before we were introduced to some important topics, including Systems Engineering, Requirements and REXUS Flight Mechanics. These lectures were interrupted by a couple of coffee breaks, where we had the chance to exchange ideas with the other teams and to meet some people from the Selection Workshop. In addition, there were presentations of all REXUS teams, where the experiment and possible influences on the experiments of the other teams were roughly discussed.

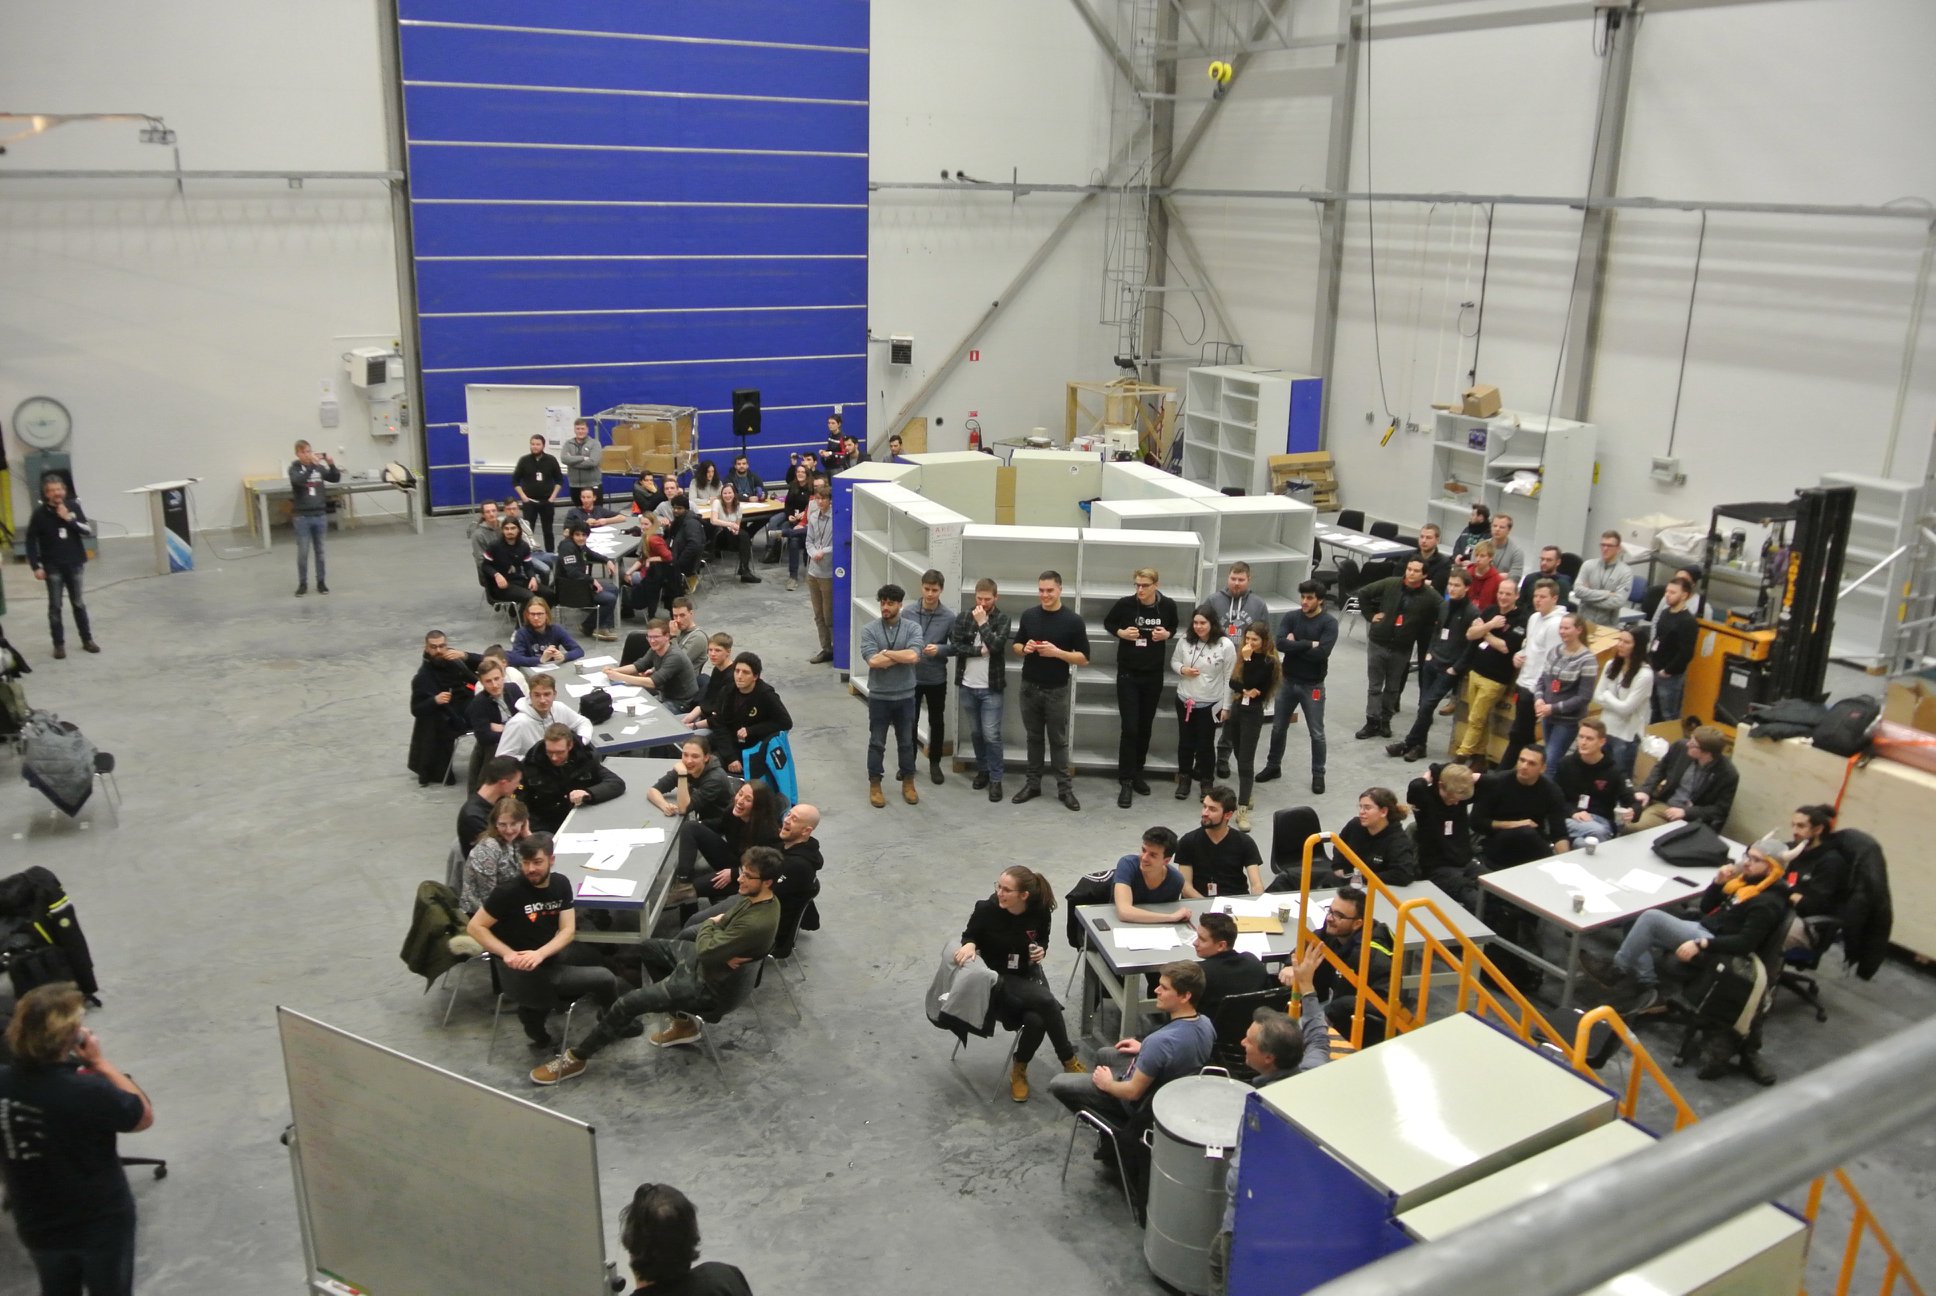
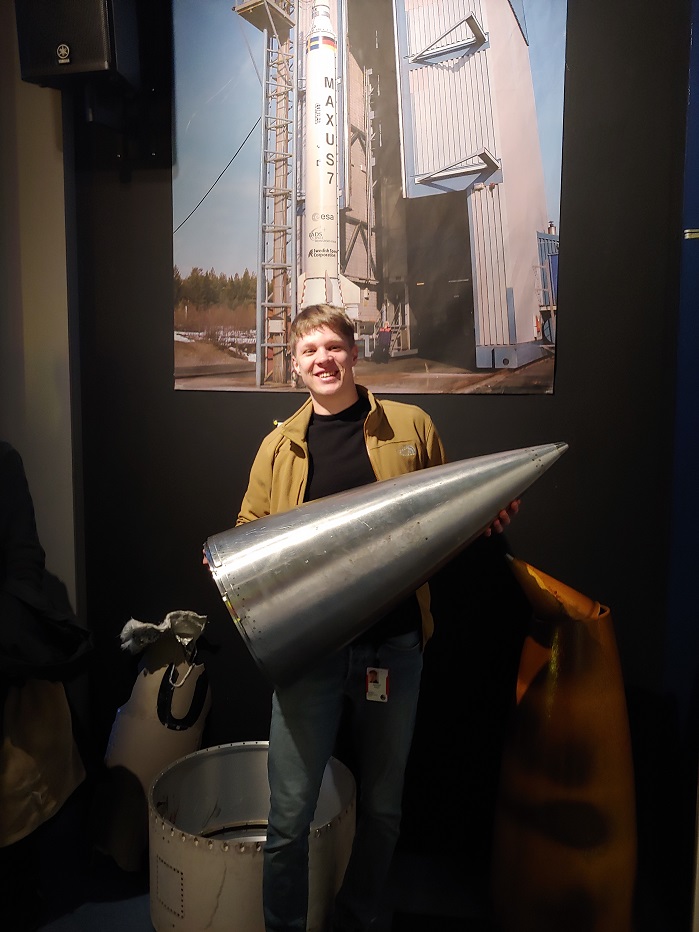
The 2nd day started after an obligatory morning meeting with a round trip over the Esrange area. We were shown the local museum (Picture 2), where some of the defining moments of the Esrange Space Center are exhibited (highly recommended!).

Picture 2: Robin with a Nose Cone; Picture: Felix Scharnhรถlz

Afterwards, we went to the Balloon Pad, where we witnessed the launch of a small altitude research balloon, before we were shown the preparation halls for the REXUS rockets for motor and payload integration. At last, we went to the launch tower of the MEXUS rockets (Picture 3) and on our way back, we passed the REXUS Launcher.

Picture 3: Upwards view from the launch position of a MEXUS rocket; Picture: Felix Scharnhรถlz

It was still quite warm with -8 ยฐC for a February day in Esrange, but after this spectacular roundtrip our fingers and feet were happy about the warmth in the Dome, where the lectures continued afterwards. Lectures on BEXUS systems were on the schedule, but in the afternoon we had our PDR, which we had been preparing for since the SED deadline. The board consisted of experts from a variety of disciplines and institutions. Members of the ZARM (Zentrum fรผr angewandte Raumfahrttechnologie und Mikrogravitation) and ESA (European Space Agency), as well as MORABA (Mobile Raketen Basis) asked questions after a 20-minute presentation from us and explained weaknesses in our experiment design and our development schedule. All in all, the PDR was a success and we were able to take a lot of input for further experiment development. In the evening there was a teambuilding session, where we built a Lego model of a space transporter under certain rules (Picture 4). Ten teams were put together, which then competed against each other. A great opportunity to get to know other team members a little bit closer and to build new bonds.

Picture 4: Teambuilding Session on Tuesday; Picture: SSC Staff

Now that we had the PDR behind us, we could look forward to the rest of the week in a more relaxed manner. On Wednesday we had some subsystem specific topics on the agenda. Among other things we were introduced to possibilities and approaches to solve common problems in the design of the flight software and to improve the thermal experiment design. Many helpful tips, especially on open source software, will help us to improve our experiment. In the afternoon, project and risk management were on the agenda. After all, a space project consists not only of calculations and design, but also of an organizational part.

In this respect we continued with Outreach on day 4. An important part of the RX/BX projects is that teams try to find partners in the industry, in order to enable the development of the not always cheap projects and to guarantee the financing besides the help from the DLR through ZARM. In the afternoon there was another important appointment on the agenda, the "Ask the experts" session. Here we were able to address questions that were still open after the lectures or questions that had arisen from the lectures to a number of experts from the various disciplines. Thanks to their commitment the last problems were solved.

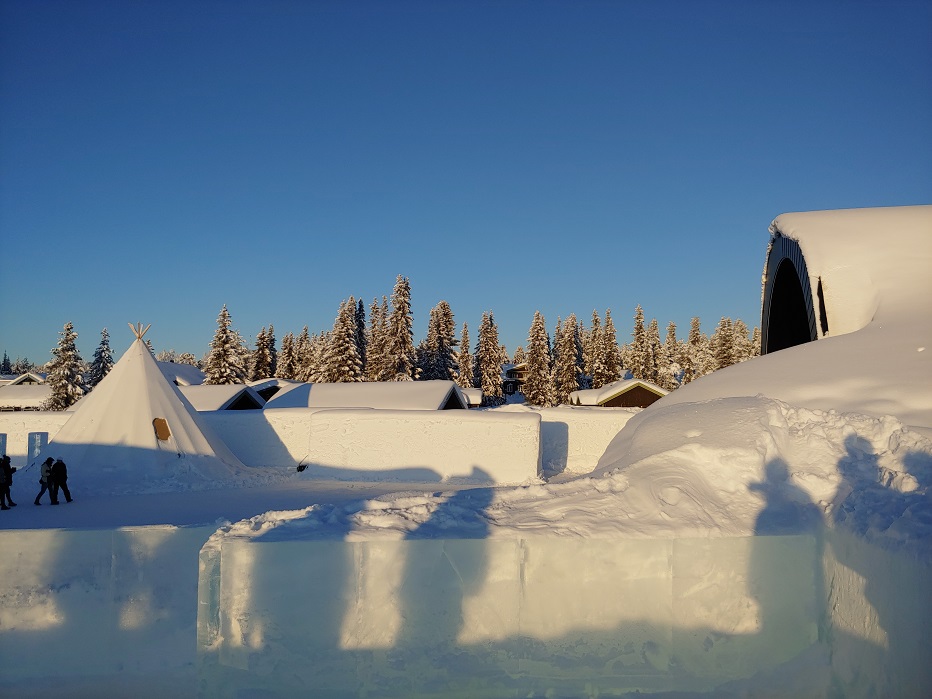
The last day was mainly devoted to organizational matters concerning the upcoming tests and the final mission campaign in March 2021, with the Critical Design Review scheduled for June, by which time the experiment design must be finalized. This will be followed by the Integration Progress Review at the end of August, before the system tests (Vibration test at ZARM, Benchtest at MORABA and finally the Spin & Balance test in Esrange) complete the qualification phase. In the afternoon we visited Kiruna and the Ice-Hotel (Picture 5) nearby. With a great farewell dinner (pulled pork of reindeer), where everybody had a lot of fun, the last days were reflected and with a final visit in the sauna the training week came to an end.

Picture 5: View over the facilities of the Ice-Hotel; Picture: Felix Scharnhรถlz

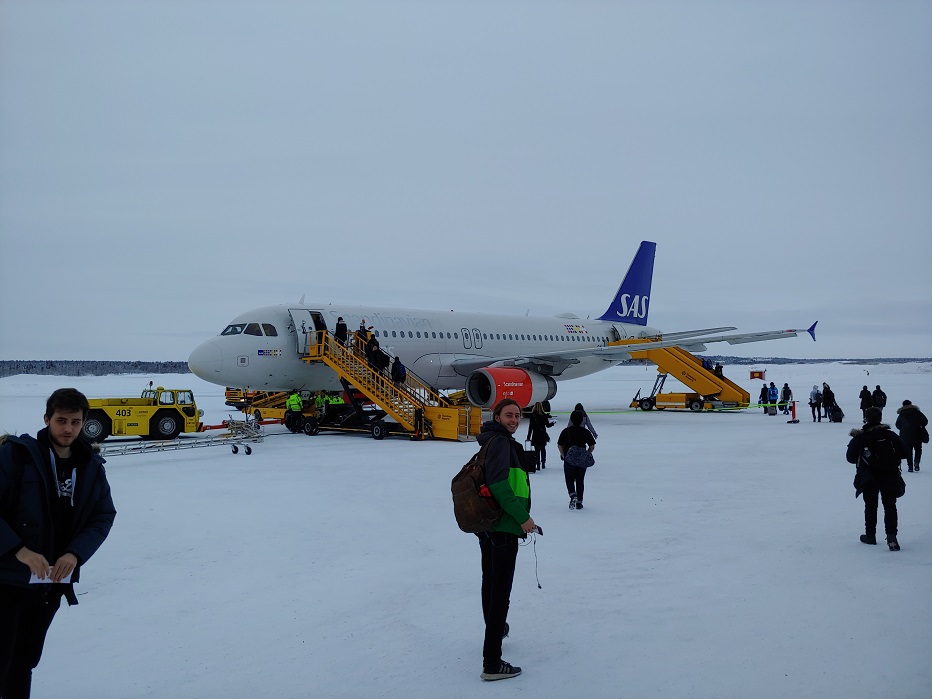
Departure started very early in the morning of Saturday. Two buses brought us back to Kiruna to the airport (Picture 6), from where we went via Stockholm and Munich back to Dresden. Most of the teams were said goodbye to in Stockholm and the last German teams left us in Munich.

Picture 6: Boarding in Kiruna; Picture: Felix Scharnhรถlz

Back in Dresden we were looking forward to our beds to catch up on the sleep we missed. The next few days were spent processing all the information. The participation in the Training Week was a great experience, for us participants and for the entire team.

We would like to thank everyone who made the Training Week possible, who patiently answered our questions and who provided us with a lot of input for the upcoming CDR.

Text: Felix Scharnhรถlz

REXUS selection workshop in Bonn (November 2019)

Karina, Lucas und Frederik beim Selection Workshop in Bonn

Im November haben Frederik, Lucas und Karina aus dem Star-Team ein neues Projekt fรผr REXUS vorgestellt und im Dezember die Bestรคtigung fรผr die Fรถrderung des DLR erhalten.

REXUS ist das ร„quivalent zu BEXUS, bei dem diesen Oktober schon zwei andere Star-Teams gestartet sind (Gamma-Volantis und Ooxygen). Es ist ein Projekt fรผr Studenten, das vom DLR und der SSC ins Leben gerufen wurde. Die Studenten bauen ein Experiment und dieses wird mit einer Hรถhenforschungsrakete in Schweden gestartet und verbringt ca. 2 Minuten in Mikrogravitation, bevor die Rakete sich wieder in Richtung Erde bewegt.

Frederik, Lucas und Karina haben unser Experiment S Cephei (Suspension of Carbon Nanotubes under dieelectrophoretial Influence) vorgestellt, an dem gerade 10 Mitglieder arbeiten. Unter Mikrogravitation soll der Ausrichtungsprozess von Kohlenstoffnanorรถhrchen(CNTs) untersucht und dokumentiert werden. Die CNTs werden mittels Dielektrophorese ausgerichtet. CNTs kรถnnen die thermischen, elektrischen und mechanischen Eigenschaften ihrer Trรคgermaterialien gezielt beeinflussen. Sie kรถnnen daher zum ESD und EMI-Schutz, fรผr Sensoren, Aktuatoren und zur Armierung eingesetzt werden.

Mit der Untersuchung des Ausrichtungsprozesses der Kohlenstoffnanorรถhrchen unter Mikrogravitation tragen wir nicht nur zur Material-, sondern auch zur Grundlagenforschung bei. An der TU-Dresden wird derzeit an der Ausrichtung von CNTs geforscht, was sich sehr gut zum Vergleich unserer Ergebnisse mit terrestrischen Versuchen eignet.

Bis jetzt ist die grobe Auslegung unseres Experiments fertig und im Februar geht es dann zum PDR (preliminary design review) nach Schweden. Unsere Experimenteinheit besteht aus Behรคltern, die mit einem Fluid und den CNTs gefรผllt sind. Mit Hilfe von Kameras wird der Ausrichtungsprozess beobachtet. Durch die Viskositรคt des Fluids kann die Ausrichtungsgeschwindigkeit gesteuert werden. AuรŸerdem hat das Elektrische Feld, sowie Elektrodengeometrie, Spannung und Frequenz, wie auch der CNT-Anteil und die CNT-Art einen groรŸen Einfluss. Die Ausrichtung der CNTs in en Behรคltern findet nacheinander statt und dauert etwa 10-30 Sekunden pro Behรคlter. Das Experiment muss durch eine einschlieรŸende Metallhรผlle vor elektromagnetischer Strahlung abgeschirmt und zusรคtzlich thermisch isoliert werden. Ein Fluidabsorber dient dazu, mรถgliches austretendes Fluid aufzufangen.

Unterstรผtzt werden wir vom ILR durch Teststรคnde, Werkzeug, Materialien und natรผrlich auch der fachlichen Expertise der Mitarbeiter. AuรŸerdem erhalten wir die REXUS-Fรถrderung des DLR und hoffen auf die Zusammenarbeit mit einigen Sponsoren.

Aufblasen unseres Ballons

BEXUS 28/29 Campaign

The STAR teams OOXYGEN and Gamma-Volantis started the launch campaign for BEXUS 28/29 on October 18th, 2019. 12 of the 15 team members arrived in Kiruna (Sweden) by plane from Dresden and were picked up by bus along with other European teams. After a 45-minute drive we arrived at the Esrange Space Center, in which the Rocket and Balloon launch areas are located and is operated by the Swedish Space Cooperation (SSC). We were in the middle of nowhere, far away from any civilization. Everything was covered in snow and the huge antennas and the Skylark-Tower (which was named after a British sounding rocket, which was launched here several years ago) seemed a bit strange in this beautiful landscape. The buildings, the antennas and the whole area reminded us a bit of a hiding spot for one of the James Bond villains.

Pic 1: Skylark. (May 1th, 2015i. source:https://www.daviddarling.info/encyclopedia/S/Skylark.html [November 5th, 2019]

During the security briefing at Esrange we learned, that it is absolutely prohibited to take pictures on Esrange, except at the dome, which became basically our second home during the next week. They also warned us about reindeers, which are apparently quite stupid and will run towards your car whenever they get the chance. Unpacking and inventory of our experiment happened at the dome, a huge hangar where thecampaign preparations took place. Additionally, to the dome there was also the Hotel Aurora (the place where all of us were staying), the main building of SSC and some other small buildings.

Pic 2: OOXYGEN Experiment Setup without casing (left Childbox, middle EOS Chamber, right Motherbox), picture: Benjamin Altenstein

Saturday morning started off with a lot of troubleshooting, just as the night before. Team OOXYGEN found some major issues in their experiment, which could have led to the failure of the whole experiment. Luckily the electrical engineer and the computer scientist of our team continued working and debugging until a solution was found. Therefore only 13 of our 16 EOS-sensors (experimental oxygen sensors) could stay onboard, but therefore the whole system was able to run. The same night the three remaining members of the OOXYGEN team arrived at Esrange.Gamma-Volantis had the experiment assembly and some test scheduled for the day. The tests were performed to confirm the correct performance of the experiment and to test and calibrate the reference sensor. All components seemed to have survived their journey to Sweden and thankfully everything went smooth.

Bild 3: Experiment Setup Gucci-Volantis, bereits in die Gondel integriert, Bild: Frank Windeck

Troubleshooting lasted the whole next day and on October 21st it was time to set up a sequence for the gondola mounting test. Team OOXYGEN volunteered to be the first experiment, which will be mounted to the gondola BEXUS 28, afterwards it should be Gamma-Volantis turn. In total there would be five experiments mounted on BEXUS 28. Some more problems occurred, and integration got more and more delayed. Gamma-Volantis had connection issues between their ground station and experiment, which could be fixed by one of the friendly SSC members. On BEXUS 28 not only the experiments from Dresden had some difficulties. The Italian team TARDIS from Sapienza University in Rome and the students of team DESTINY from Ecole Polytechnique from Paris had software concerns as well. The Swedish team IRISC from Kiruna had hardware problems, after dropping their Raspberry Pi several times.

Pic 4: Sunrise at Esrange at -14ยฐC, picture: Benedikt Boos

The teams whose experiments were mounted to gondola BEXUS 29 had fewer problems. TANOS, SHADE, R2-C2 and IROCS were integrated quite seamlessly and therefore the gondola was ready to launch at the next possible launch window. Launch was set to 6 am on October 23rd and the balloon took off at 6:33 am into the dark sky, which was covered in only a few clouds.

Pic 5: BEXUS 29 launch, picture: Benedikt Boos

The teams of BEXUS 28 kept working and after a few busy days and night shifts the last screws were set into place on October 23rd on the OOXYGEN experiment. The interference test was scheduled for the same day. All experiments were mounted to the gondola and to detect if any experiment affected the communication of others adversely. The test was completed successfully.

Pic 6: despair in team OOXYGEN, picture: Karina Einicke

FCT (flight compability testing) was scheduled for the next morning. The test confirmes the communication of ground station and experiment as well as if the experiment is ready to fly. The godola with all experiments was brought to the launch site and it was the first time the experiments were expressed to the true environmental conditions in Sweden. Unfortunately, there was loss of pressure in the nitrogen tank of the OOXYGEN experiment, which let the tank pressure of 150 bars drop within 50 minutes. With the change of the experiment execution this was thankfully not a big problem. The reparation of the lacking tank could have been fixed by tightening a valve, which would only be possible if we dismounted the experiment. If the experiment would have had to be changed and maybe had to be dismounted from the gondola, the FCT with all experiments would have had to be repeated. After FCT there is no touching of the gondola allowed. After FCT the teams had to confirm the flight readiness of their experiments to SSC, ZARM, DLR and ESA. To be ready for the launch at 6 am the next morning, everybody went to bed quite early. The countdown for launch starts 4 hours before launch and the teams had to be at least 30 minutes early at the dome to set up their ground stations.

Pic 7: all experiments mounted to the gondola (left GV, top right OOXYGEN, bottom right DESTINY), picture: Nils Hensch

A bunch of alarms went of at 1 am on October 25th. A few minutes later the team members were on their way to the dome through the freezing cold snow. Four hours countdown went by very quickly, there was always testing and some other small things to do. Around 4 am the late access team was on their way to the balloon to take final measures on the experiments. The night was too foggy for the students to see anything from the dome and the only updateswe got on the launch were rare and via WhatsApp. At 6:22am the BEXUS 28 balloon launched with the experiments OOXYGEN, Gamma-Volantis, DESTINY, IRISC and TARDIS onboard into the dark sky, starting its journey eastwards. Shortly after launch the first data was received by the ground stations. The OOXYGEN experiment began the measurement cycles as expected and at the first glimpse Gamma-Volantis looked promising as well. After a while a failure of the GV sensors occurred and caused some low spirits. After 3 hours flight time the gondola was released from the balloon and started the journey back to the earthโ€™s surface with a parachute.

Pic 8: gondola on Hekules on the way to the sweet spot, picure: Frank Windeck

A lot of teams were disappointed, because not everything with the experiments went according to plan. Simon Mawn from ZARM (one of the payload managers) held a little motivational speech and complimented all of us to have launched an experiment into the stratosphere. This brought back the thoughts that a working experiment was not the whole purpose of all of our work, but to be able to make it to the point, where we are able to launch an experiment into the stratosphere. Of course, everybody wanted their experiment to work, but we can learn from our mistakes and are able to avoid them next time. We were able to take part in a BEXUS campaign which launched a balloon to up to 27000 meters and learneda lot of lessons.

Pic 9: Postflight Beer, picture: Elias Ortlieb

The same night SSC organized a campaign dinner with some entertainment provided by each team. We celebrated the launch of our experiments with delicious food, cheerfulness and a lot of very expensive Swedish alcohol...

On Saturday (October 26th) almost everybody slept till noon. We were awake more than 24h for the launch, campaign dinner and the afterparty and desperately needed some sleep. Some of us planned to do a little hike through the beautiful area, but those plans were canceled due to a short notice guided tour to the rocket launch pad. The same day there was a failed recovery attempt for the BEXUS 28 gondola, due to heavy snow and clouds in Finland. During another team meeting the recovery was scheduled for Monday. Therefore, one team member had to stay in Sweden for the dismounting of the experiment.

Pic 10: Skylark Tower with launch platform, picture: Benedikt Boos

At 4 am on Sunday (October 28th) the bus took us to the airport in Kiruna, where all the teams took a plane to get back home.

Pic 11: Gondel Recovery in Finnalnd, Foto: Simon Mawn

Back in Dresden we are waiting for the onboard data of the experiment to the final evaluation of the sensor data. BEXUS was a great and once (maybe and hopefully twice) in a lifetime experience, which let our teams grow together and gave us the chance to gain a lot of new skills.

We really want to thank Simon, Dieter, Stefan, Kathi, Alex, Rodrigo, Paolo, Michael, Arthur, the people from Esrange, from the Center of Applied Space Technology and Microgravity (ZARM), from the German Aerospace Center (DLR), from the Swedish Space Corporation (SSC), from the Swedish National Space Agency (SNSA) and from the European Space Agency (ESA). And we were proud to fly with all the other teams! 

Per aspera ad astra – Seneca

Text: Benedikt Boos